رومان فيدورنكو— أستاذ مشارك في مركز الاختصاص NTI في اتجاه “تكنولوجيا مكونات الروبوتات و
ديمتري ديفيت— باحث مبتدئ في مركز الكفاءة NTI في اتجاه “تكنولوجيا الروبوتات ومكونات الميكاترونكس” في جامعة إنوبوليس.
الجميع يترك المرآب
رومان فيدورينكو: مثلما خرجت جوجل وأبل ومايكروسوفت وغيرها من عمالقة تكنولوجيا المعلومات من المرآب، بدأت مجموعتنا البحثية بنفس الشيء.لدينا آمال كبيرة لمرآبنا.هذا هو مركز تطوير واختبار الروبوت. ونحن نتعامل بشكل أساسي مع الروبوتات ونعتبر الطائرات بدون طيار بمثابة روبوتات حصريًا. قد تكون هذه قصة غير عادية بالنسبة للكثيرين. تقليديا، يتخيل الناس الروبوت على أنه إنسان آلي يمشي. ولكن هناك مجال الروبوتات الميدانية التي نعمل فيها. في الأساس، هذه كلها روبوتات تتحرك: القيادة أو السباحة أو الطيران.
الروبوتات (الروبوتات الميدانية)- العلوم التطبيقية المشاركة في التنميةالأنظمة التقنية الآلية وتعتبر أهم أساس تقني لتطوير الإنتاج. هناك الروبوتات الإنشائية والصناعية والمنزلية والطبية والطيران والروبوتات المتطرفة (العسكرية والفضائية وتحت الماء).
RF: يعمل مركزنا بشكل رئيسي تحت رعاية مبادرة التكنولوجيا الوطنية (NTI).من بين شركائنا هناك 6 أكاديميينالمعاهد و18 شريكًا صناعيًا و7 شركاء أجانب. ماذا نفعل؟ جميع الروبوتات، باستثناء الروبوتات الصغيرة. بدءًا من المجالات الصناعية: من المتلاعبين، بما في ذلك الروبوتات التعاونية الحديثة، إلى التقنيات العصبية، وانتهاءً بالطبع بالذكاء الاصطناعي (هذه تقنية شاملة بشكل عام).
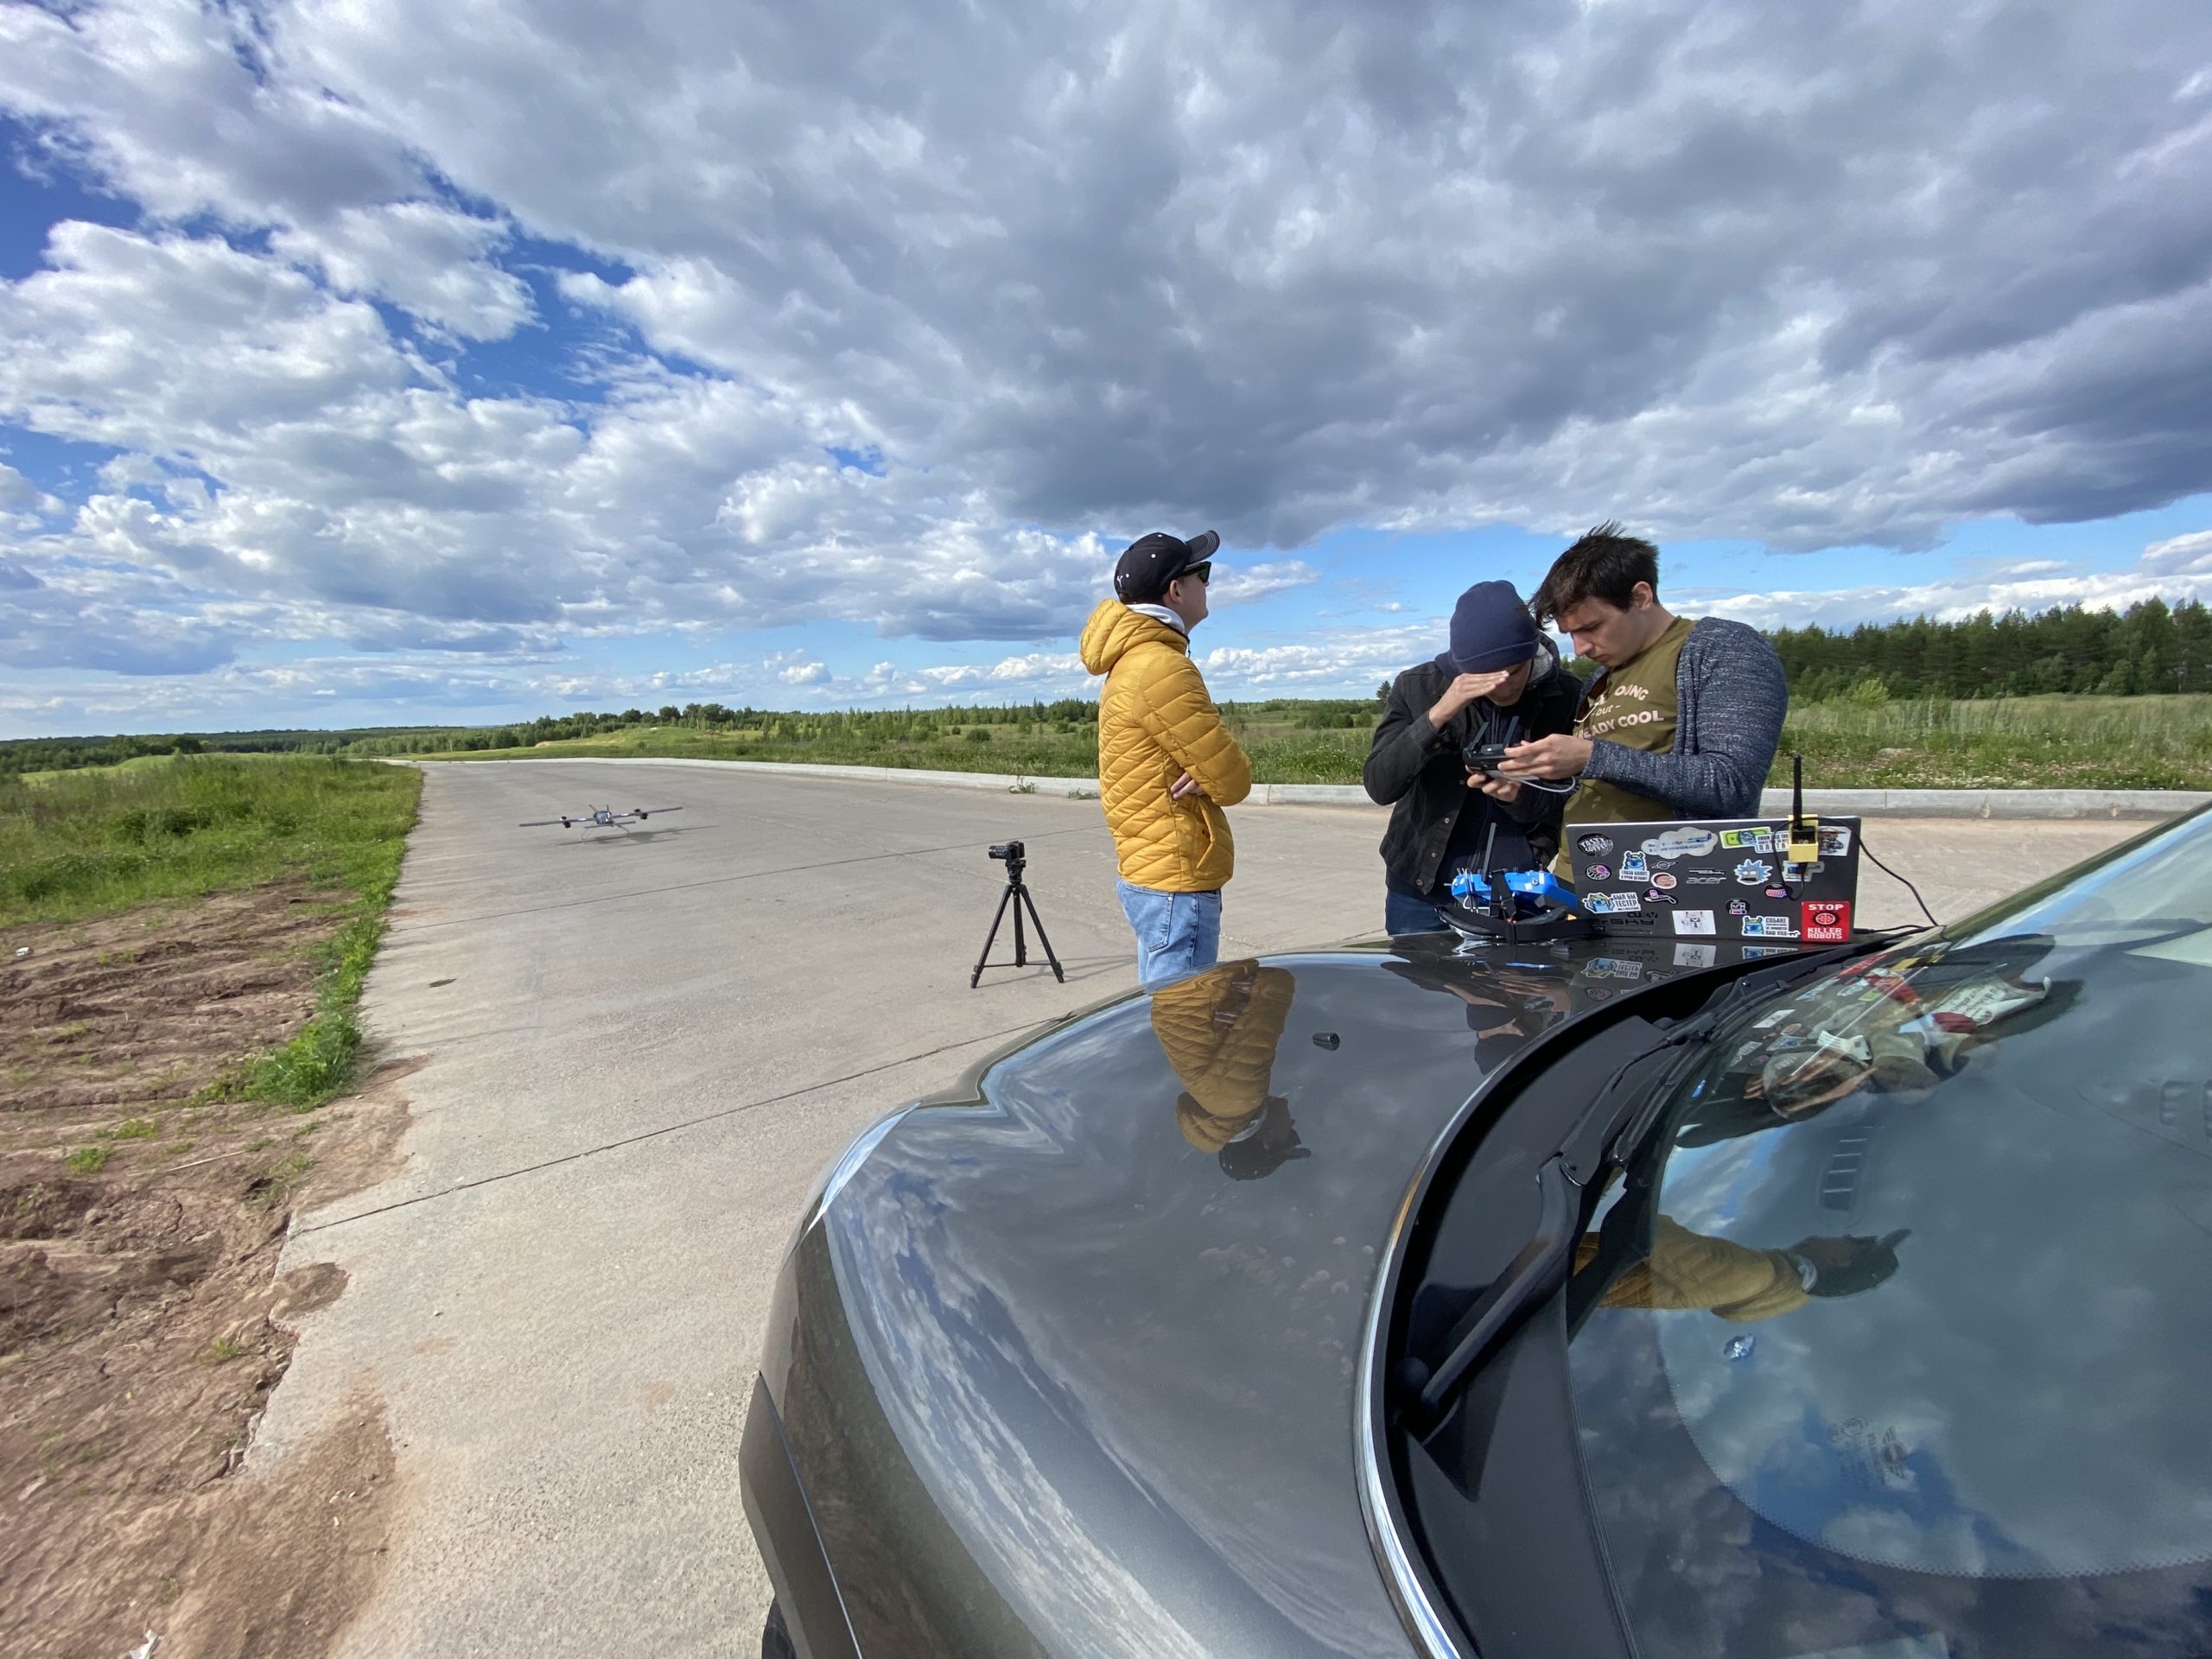
ر ف: المشروع الذي بدأ كل شيء بالنسبة لي هو مناطيد مستقلة.وهذا طريق غير قياسي.عادة عندما يتحدثون عن الطائرات بدون طيار، يعتقدون أنك على الأرجح متورط في المروحيات. في حالتي، السبب يكمن في هذه القضية. في الجامعة التي درست فيها، الجامعة الفيدرالية الجنوبية، كان هناك معهد أبحاث للروبوتات وعمليات التحكم. جئت إلى هناك وأصبحت مهتمًا على الفور بالمناطيد. من الصعب الآن أن نفهم كيف حدث كل هذا. لكنني انتقلت من منطاد صغير، كنت أعمل عليه في مكتب الطلاب، إلى جهاز كامل بطول 70 مترًا لوكالة الفضاء الصينية. كان مشروع الطلاب يطير في الداخل وكان العمل بدون نظام تحديد المواقع العالمي (GPS) يمثل تحديًا منفصلاً. وكان المنطاد الصيني بحاجة بالفعل إلى نظام تحكم وملاحة واتصالات.
ديمتري ديفيت: نحن نعمل على أنظمة التحكم وأنظمة تجنب العوائق.في الواقع، هذا ما يفعلونه الآنالمدارس العلمية الروسية والعالمية. وعلى وجه الخصوص، قمنا بإنشاء أنظمة لتشغيل الطائرات بدون طيار المخصصة للتصوير. هذا هو في الواقع أول عمل مستقل لنا. وقد تم بالفعل استخدام هذا الشيء في عدة أفلام - "غودزيلا" و"مولان" وغيرها. لكي لا يضطر المخرجون إلى القلق بشأن كيفية تأطير الصورة، يتم كل شيء باستخدام طائرة بدون طيار في الوضع التلقائي.
من الفوانيس الصينية إلى الطائرات بدون طيار
RF: كانت الطائرة الأولى من الفوانيس الصينية.علاوة على ذلك، يمكننا أن نعطي مثالا على منطاد الهواء الساخن -بالون. لكن أشهر الأجهزة الأولى كانت طائرة الأخوين رايت ذات المحرك. لقد صنعوا طائرتهم الأولى كطائرات شراعية، ولكن في عام 1903، لم يتم تسجيل رحلة طيران أوتوماتيكية، ولكن يتم التحكم فيها. ولكن في الواقع، القصة مثيرة للجدل، لأنه في عام 1901 كانت المناطيد تحلق بالفعل. وفي بداية القرن الماضي، تنافست الطائرات والمناطيد بقوة. قامت المناطيد برحلات عبر المحيط الأطلسي. لقد كانت ضخمة ومريحة وجميلة، مثل الطائرات الآن تقريبًا. ولكن في النهاية، يمكن القول أن الطائرات فازت. على الرغم من أن المناطيد لا تزال موجودة ولا تزال تجد مكانها المناسب.
RF: هناك ثلاثة مبادئ لإنشاء المصعد.هناك مناطيد - وهذا هو مبدأ الأيروستاتيك.كالبالون، بقوة أرشميدس، يرتفع ويبقى في الهواء. هناك طريقة ديناميكية هوائية - بجناح ثابت أو دوار. وهذا يشمل طائرات الهليكوبتر والمروحيات المعروفة. بالطبع، يمكن تصنيف الدفع النفاث كنوع آخر - هناك أيضًا طائرات نفاثة، ولكنها في المقام الأول صواريخ.
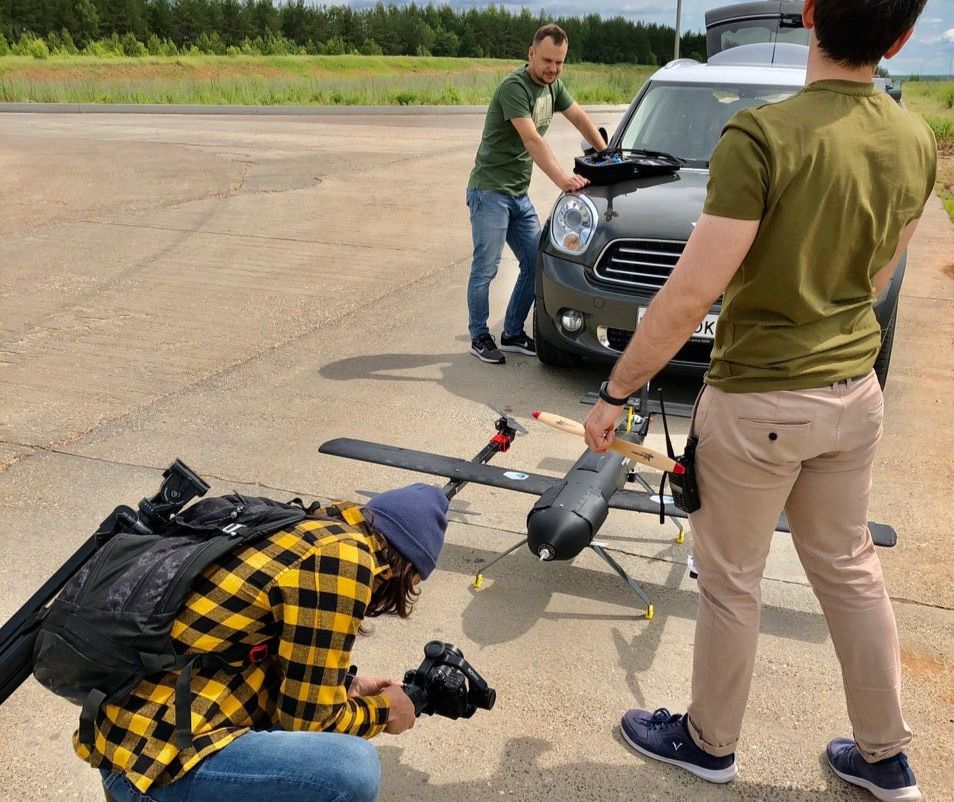
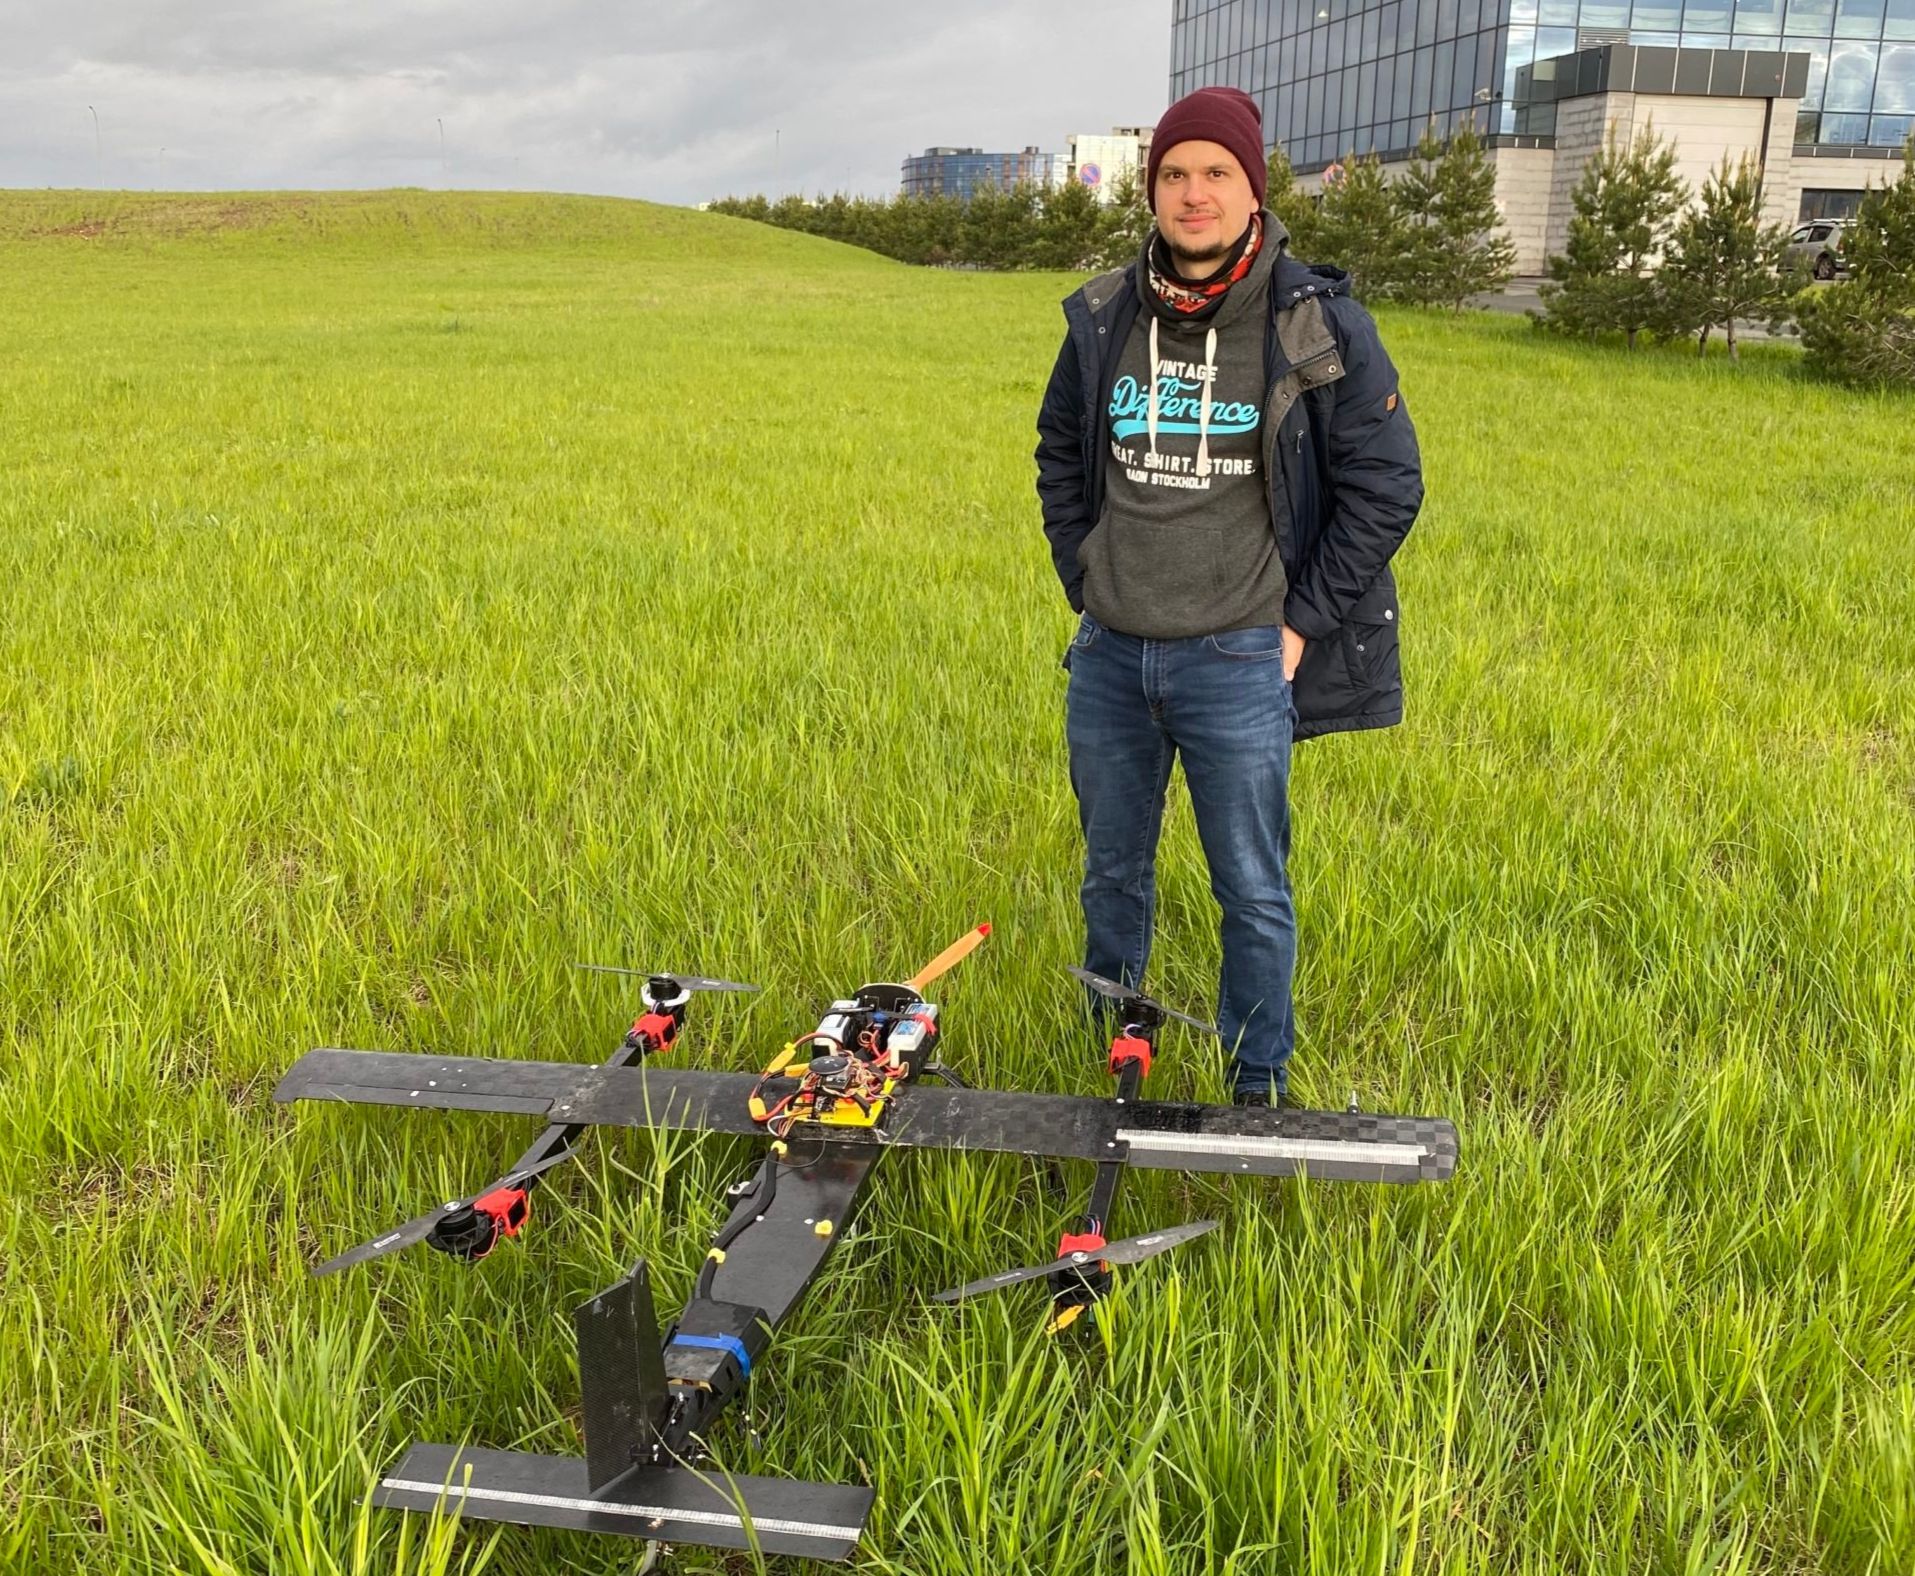
RF: نحن نعمل مع هجين من اثنين من تقنيات الرفع المدرجة - ميل مائل.هذا هو الجهاز الذي لديه القدرةالإقلاع والهبوط العمودي، وكذلك دفع الجناح. إذا كنا نتحدث عن استخدام الطائرات بدون طيار (UAVs)، فإن الأكثر شعبية اليوم هي هواية التصوير الفوتوغرافي وتصوير الفيديو. علاوة على ذلك، نحن نتحدث عن سوق تنافسية وناضجة تمامًا. التطبيق التالي هو العسكري والمالي. وإذا تحدثنا عن التطبيقات العسكرية، فإن روسيا اليوم تمثل 15% من الممارسة العالمية لاستخدام الروبوتات الجوية. قطاع آخر تستخدم فيه الطائرات بدون طيار هو المراقبة. اليوم، يتم تطوير حلول التسليم ومهام الميل الأخير بشكل نشط. كما أن الزراعة الدقيقة والتطبيقات الصناعية والاتصالات آخذة في الارتفاع. إحدى الحالات هي Google Ballon - بالونات توزع الإنترنت. الشركة الرائدة في مجال تصنيع الطائرات بدون طيار هي شركة DJI الصينية، مع أكثر من ملايين ساعات الطيران وأكثر من 70٪ من السوق العالمية بأكملها.
ر.ف.: إحدى مهام الزراعة الدقيقة هي مراقبة المحاصيل.بالإضافة إلى تحليل المؤشر الخضري وتحديد مجالات المشاكل. بالطبع، يمكنك رش الحقل بأكمله بالجرار، فهو أرخص لكل وحدة مساحة، ولكنه ليس فعالاً للغاية. وتتمثل المهمة في العثور على مناطق المشاكل وتفشي بعض الآفات وما إلى ذلك باستخدام طائرات بدون طيار مزودة بكاميرات متخصصة تعمل بالأشعة تحت الحمراء. خيار التطبيق الآخر هو الري والرش. قام شباب قازان بعمل مشروع رائع BRAERON - طائرة بدون طيار زراعية روسية الصنع. إنه جهاز ضخم للغاية، فهو يحتوي على مروحتين يتم تشغيلهما بواسطة محرك احتراق داخلي. أنها تخلق قوة الرفع الرئيسية. ويوجد دائرة مروحية تعمل على توليد عزم دوران مع قوة توجيه للتحكم في الحركة.
RF: خيار آخر لاستخدام الطائرات بدون طيار من أجل هواية هو سباق الطائرات بدون طيار. Drone Racing League (DRL) هي الأكثر شعبية بين المنظمات التي تستضيف هذه المسابقات. هناك أيضًا سباقات افتراضية تعتمد على أجهزة المحاكاة.
"المشي ، إذا جاز التعبير ، الكلب!"
د.د: هناك إجمالي ثماني مراحل لتطوير الطائرات بدون طيار.بشكل عام ، تعد كوادروكوبتر وطائرة بدون طيار ومركبة غير مأهولة جميعها روبوتات ، ولديها هياكل مماثلة ويجب تطبيق خوارزميات التحكم في كل مكان. في الوقت نفسه ، لا تتشابه المستشعرات دائمًا.
ر.ف.: المحركات الموجودة في الطائرات بدون طيار عادة ما تكون بدون فرش.لديهم وحدة تحكم منفصلة ذلكهو هيكل متعدد المستويات. يحتوي المحرك على ESC - جهاز التحكم الإلكتروني في السرعة. نضبط الدفع المطلوب، ويعمل هو على كيفية التحكم في المحرك، وكيفية تبديل الملف، وما إلى ذلك. الرابط التالي هو الطيار الآلي، وهو شيء معقد مزود بوحدة تحكم والعديد من أجهزة الاستشعار: نظام تحديد المواقع العالمي (GPS)، ونظام الملاحة بالقصور الذاتي، والبارومتر وغيرها. يعمل منطق التحكم في الحركة داخل الطيار الآلي. هناك أيضًا كتل وظيفية منفصلة - كتلة تحكم، وتخطيط الحركة، وحركة بسيطة من نقطة إلى نقطة، وكتلة لدمج البيانات من أجهزة استشعار مختلفة. على سبيل المثال، تصل بيانات نظام تحديد المواقع العالمي (GPS) لدينا بتردد منخفض؛ وتصل بيانات نظام القصور الذاتي إلى تردد أعلى، ولكن بها خطأ متراكم. هناك خوارزميات تسمح لنا بدمج كل هذا وتزويدنا ببيانات جيدة.
ر.ف.: الطيار الآلي في الطائرة بدون طيار هو أمر أساسي منخفض المستوى.لمزيد من التحكم الذكي، يتم استخدام الكمبيوتر الموجود على اللوحة والكاميرات وأجهزة الاستشعار وغيرها من الأجهزة الإضافية.
RF: تطوير الطائرات بدون طيار يبدأ بالحسابات المفاهيمية.ويجري تصميم مظهر الجهاز ونظامهالضوابط: ما هو الدفع المطلوب، وما هي الديناميكا الهوائية، وما إلى ذلك. ثم يتم تنفيذ النمذجة الرياضية. في الأساس، هذا العمل بدون أجهزة. المرحلة التالية هي تطوير نظام التحكم، وهي الخوارزميات. بالنسبة للمحاكاة، يتم استخدام الأساليب والحزم المختلفة، على سبيل المثال، MATLAB، أو المحاكاة الجاهزة - Gazebo، Microsoft FS. لدى جامعة إنوبوليس جهاز محاكاة خاص بها - Innopolis Simulator. فهو لا يحتوي على عرض توضيحي مرئي فحسب، بل يحتوي أيضًا على محاكاة لجميع أجهزة الاستشعار، مما يعني أنه يوفر نفس البيانات التي توفرها أجهزة استشعار GPS وأجهزة استشعار الإدراك والكاميرات وأجهزة الليدار. يتيح لك ذلك تطوير تقنيات تحكم متعددة المستويات وذكية للغاية. عندما نقوم بتصحيح كل شيء في جهاز المحاكاة (وعادة ما يعمل بشكل جيد هناك)، يمكننا الانتقال إلى الجزء الأكثر إثارة للاهتمام - الاختبارات، وإنتاج عينة اختبار واختبارات الطيران. وفي إطار تعاوننا مع معهد كازان للطيران، يتم بناء مرافق الإنتاج لإنتاج الطائرات بدون طيار، حيث سيتم استخدام تقنيات تصنيع الطائرات بدون طيار المصنوعة من ألياف الكربون. إذا تحدثنا عن التكنولوجيا المضافة، فيمكننا القيام بذلك بشكل صحيح في إنوبوليس.

د.د:أولا نقوم باختبار نظام التحكمبحيث تكون مستقرة قدر الإمكان. لنفترض أنك بحاجة إلى التحقق من مدى مقاومة الطائرة الرباعية للرياح. يمكن تقليد ذلك - على سبيل المثال، يحاول رومان جره وتمزيقه، ويعمل بشكل أساسي كإزعاج خارجي. لكن هذه ليست اختبارات الطيران بالضبط، بل ما يسمى باختبارات المحورين. نحن نشاهد كيف يستقر الجهاز من تلقاء نفسه. نقوم أيضًا بإجراء تجارب مجنونة - في المروحية الطائرة، نقوم بتشغيل المحرك الرئيسي، محرك الطائرة، ونرى كيف يتصرف. بمعنى، هل يحافظ على اتجاهه بشكل صحيح كما ينبغي في وضع المروحية. عندما نكون متأكدين في قلوبنا أن هذا الشيء لن يسقط، يمكننا إطلاقه. المشي الكلب، إذا جاز التعبير!
ر.ف.: المشكلة الرئيسية في تطوير طائرات ليست مناطيد هي أن أدنى خطأ يمكن أن يؤدي إلى وقوع حادث.الأمر أسهل مع المنطاد - يمكنك الاتصال به هناك وحتى إعادة تشغيل شيء ما. ولكن مع الطائرة والمروحية، فإن أدنى خطأ، وعدم الدقة في الإعدادات، وهذا كل شيء.
أهم الاتجاهات في تطوير الطائرات بدون طيار
ر.ف.: الاتجاه الرئيسي في مجال الروبوتات الذي نشارك فيه هو زيادة الاستقلالية.في السابق، كانت الطائرة بدون طيار بمثابة وسيلة نقل بسيطة للمفيدةالحمل، أي أنه صريح إلى حد ما ويتحرك من نقطة إلى أخرى. الأمر ليس سهلاً أيضًا. طرت من نقطة إلى أخرى، لكن لم أكن أعرف شيئًا عن العوائق، وعملت في البيئات الحضرية وأجهزة الاستشعار. وإذا كانت هناك أجهزة استشعار، فقد قاموا ببساطة بتسجيل البيانات وجمع الصور. يوجد الآن اتجاه بعيدًا عن حامل الحمولة إلى روبوت أكثر ذكاءً. أي أنها لا تأخذ البيانات فحسب، بل تحللها على الفور وتستخدمها لإدارتها الخاصة. على سبيل المثال، قد لا تقوم الطائرة بدون طيار ببناء الخريطة بأكملها، ولكنها تجد بعض المناطق عليها، وتقوم على الفور بتحليل المناطق المثيرة للاهتمام واستكشافها بشكل أكبر. ومن الواضح أن هذا يتطلب البرمجيات والخوارزميات.
RF: الاتجاه الرئيسي من حيث تصميم الطائرات بدون طيار هو كفاءة الطاقة.نحن نستخدم أفضل البطاريات، ولكن كيفكقاعدة عامة، لا يمكن للطائرة الرباعية أن تطير لأكثر من ساعة (حتى الأفضل). ولذلك، هناك خيارات مختلفة لكيفية التعامل مع هذا للاستخدام النهائي. وعادة ما تنقسم إلى عنصرين. هذه إما نوع من محطات صيانة الطائرات بدون طيار الأوتوماتيكية التي تسمح لك بتوسيع عملها المستقل عن طريق تغيير البطاريات أو الشحن تلقائيًا في محطة الهبوط. وهناك اتجاه آخر هو الهياكل الهجينة. أي أجهزة أكثر كفاءة تستخدم مبادئ حركة مختلفة لأوضاعها. بالإضافة إلى ذلك، مع التطور الحالي لتكنولوجيا الاستشعار، تتمتع الطائرات بدون طيار بفرصة استخدام العديد من أجهزة الاستشعار الرائعة التي كانت ذات وزن كبير في السابق وكانت باهظة الثمن. هذه هي الليدارات والكاميرات متعددة الأطياف والكاميرات الرائعة الأخرى.
D. D .: الآن في العالم يشاركون بنشاط في أنظمة طيران عقبة.غالبًا ما يكون هذا العمل في أماكن العمل ومعقدًا وأماكن صاخبة. وهذا ضروري بشكل أساسي لتحليل المباني المدمرة. تعمل زيورخ والمختبرات الرائدة في الولايات المتحدة الأمريكية ومعهد ماساتشوستس للتكنولوجيا وسكولتيتش الآن بنشاط على مثل هذه الأنظمة القادرة على العمل في ظروف الطوارئ. نحن نفعل هذا أيضًا - قمنا بفحص أنفسنا وحاولنا الطيران حول الطابق السفلي. وهناك الكثير من المهام هنا - التنقل بدون نظام تحديد المواقع العالمي (GPS)، باستخدام أجهزة الاستشعار فقط للحركة والتخطيط نفسه، أي كيف نحتاج إلى التحرك للحصول على أقصى قدر من المعلومات حول منطقة معينة. واليوم، يتنافس حوالي 20 مختبرًا مع بعضها البعض من حيث الجودة والسرعة، لأنه من المهم ليس فقط القيام بالرحلة، ولكن أيضًا القيام بذلك في وقت أقل. يعد هذا أحد التحديات من حيث أجهزة الاستشعار والمعالجة والخوارزميات. الآن المطور الأكثر نشاطًا هو ETH Zurich. لقد طوروا الكاميرا الخاصة بهم، في الواقع، هذا نوع جديد تمامًا من الكاميرا، يشبه في هيكله فسيولوجيا العين البشرية ولا يمكنه إنتاج إطارات في الثانية، ولكن الفرق بين الإطارات. ولهذا السبب نحصل على تردد يبلغ ملايين الإطارات في الثانية. هذا هو الملايين من التغييرات. إذا كان لدينا أجهزة تسمح لنا بمعالجة ذلك، فيمكننا قبول ذلك ومنحه التحكم بسرعة البرق.
د.د:النظام يتطور بنشاط كبيرعمليات التفتيش ، حتى تم إطلاق مسابقة في DARPA - SupT Challenge. تحاول الفرق فحص الأنفاق بأنواع مختلفة من الروبوتات. يجب أن يكون مفهوما أن هناك فقط خلفية كهرومغناطيسية رهيبة في النفق. بالطبع ، لا يمكننا استخدام أي نظام ملاحة لاسلكي. هذا يعني أنه من الضروري تطوير تقنيات للتخطيط والملاحة المستقلة. هذا تحد مثير جدا للاهتمام. يمكن تطبيقه ببساطة في مناطق شاسعة. إنه مألوف - في النار. لماذا ترسل شخصًا بينما يمكنك إرسال طائرة بدون طيار باستخدام الرادار. دعه يطير ، يبني خريطة ، دعه ينظر إلى مكان وجود الناس. كل هذا سيكون في الوقت الحقيقي على متن الطائرة. ومجرد تطبيق مطبق - طائرة بدون طيار حلقت عبر النافذة واستمرت في التحرك بدون نظام تحديد المواقع العالمي داخل الغرفة.
D.D .: الشركة المصنعة الرئيسية للطائرات بدون طيار في السوق اليوم هي DJI. يمكنك حتى أن تقول أن DJI يمكنها فعل كل شيء.الشركة الصينية تصنع جودة عالية جدا ومنتج مصحح. حتى نظام تجنب العوائق الخاص بهم يضمن أن الطائرة بدون طيار ستتوقف ولن تطير في أي نقطة بسرعة فائقة. أي أن الشيء الرئيسي هو سلامة الجهاز والآخرين. وقد تم بالفعل بيع أحدث التطورات التي تم دمجها. على سبيل المثال، الطائرة بدون طيار Skydio 2 من معهد ماساتشوستس للتكنولوجيا. مثل هذا الجهاز الذي تبلغ قيمته 1000 دولار سوف يطير حول العوائق في الغابة. من حيث الاستقلالية، فهي أفضل من DJI، فهي تتمتع برؤية شاملة ويمكنها إجراء التحليل وبناء الخرائط، فضلاً عن تجنب الاصطدامات. إذا توقفت طائرة DJI بدون طيار، فإنها تتحرك بعيدًا وتستمر في التحرك. بشكل عام، شيء رائع، ولكن يتم بيعها عند الطلب المسبق.
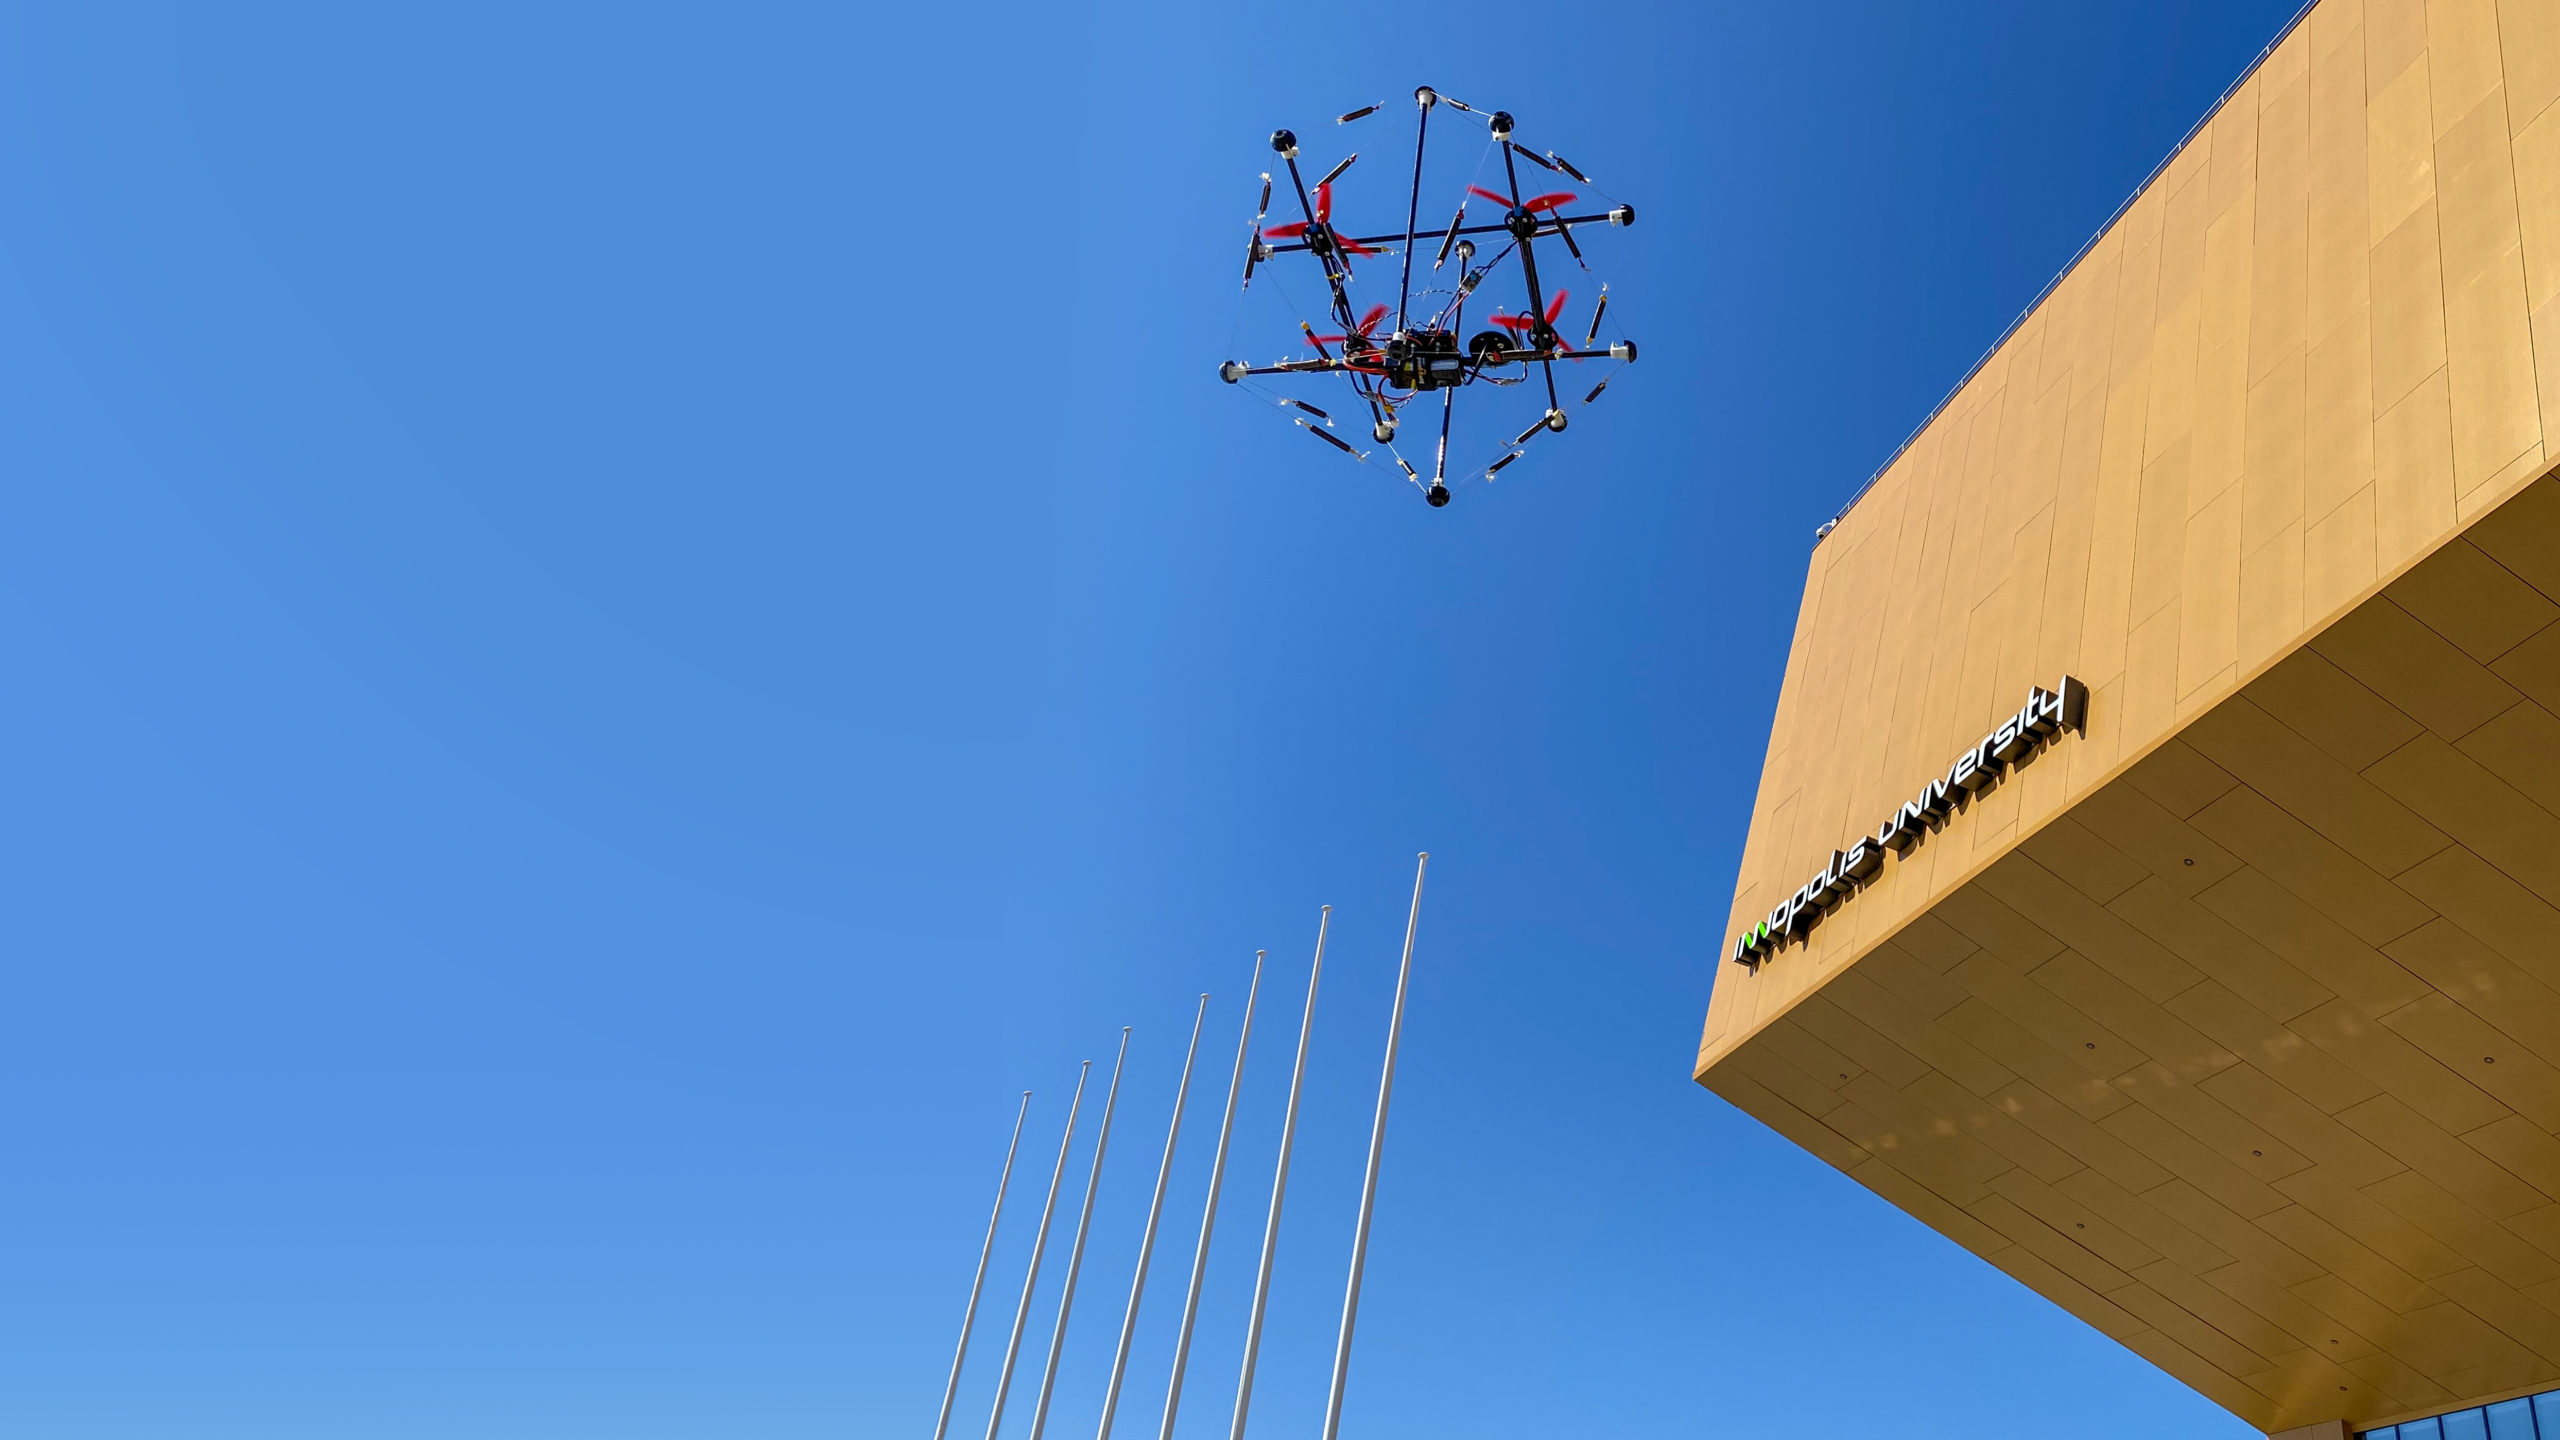
RF: هناك حلول مثيرة للاهتمام فيما يتعلق بالتصميم ، على سبيل المثال ، عندما تحتاج طائرة بدون طيار إلى التحليق عبر ثقب ، يمكن طيها والقيام بذلك ديناميكيًا.ونحن نعمل حاليًا أيضًا على أمر مثير للاهتمامتصميم. إنها قابلة للطي وغير قابلة للتدمير جزئيًا. هذا هو ما يسمى بالطائرة بدون طيار الموتر. يتم هنا تطبيق مبدأ الانشدادية المستخدم في الهندسة المعمارية. هذه طائرة بدون طيار تم دمج إطارها وهيكل القفص الواقي وتنفيذها كبنية انضغاطية، مما يسمح لها بالبقاء على قيد الحياة عند السقوط. رميناها من مسافة 20 مترًا، وألقيناها على الحائط. فقط تلاميذ المدارس في رحلة كانوا قادرين على كسرها.
توتر- مبدأ بناء الهياكل من القضبان والكابلات التي تعمل فيها القضبان بالضغط وتعمل الكابلات بالشد. في هذه الحالة، لا تلمس القضبان بعضها البعض، ولكنها معلقة في الفضاء، ويتم إصلاح موضعها النسبي بواسطة الكابلات الممتدة، ونتيجة لذلك لا ينحني أي من القضبان.
دد: أحد التطبيقات التجارية الشائعة هو الفحص في وضع عدم الاتصال.ولهذا الغرض، يتم استخدام طائرات DJI الصناعية بدون طيارأجهزة التصوير الحراري. يمكنهم الطيران ورؤية حالة خطوط الكهرباء، وأبراج الاتصالات، وخطوط أنابيب الغاز، وكل شيء، على سبيل المثال. لقد قمنا بحل مشكلة توجيه الكاميرا نحو السلك، وهو أمر يصعب على الطيار القيام به أثناء التحرك. نريد أن يتم توجيه الطائرة بدون طيار بواسطة الكاميرا نفسها ومرافقتها أثناء تحركها. هناك مشروع رائع حول هذا الموضوع - "Rope Walker". هذه طائرة بدون طيار تتحرك على طول الأسلاك وعلى طول الحبل وتطير فوق الأعمدة. شيء بارد، والروسية.
ر.ف.: إذا تحدثنا عن القيادة الذاتية، فإن محطات الشحن تتطور الآن بشكل نشط.في جامعة إنوبوليس قمنا بتطويرهامنصة هبوط خاصة للطائرة بدون طيار. تم تصنيعها في الأصل لـ KamAZ - إنها شاحنة بدون طيار بها طائرة بدون طيار يمكنها بناء خريطة له وإخباره إلى أين يذهب. لكن المنصة لها استخدامات تجارية أخرى أيضًا. يمكننا وضعها بالقرب من المحجر ، ومشاهدة التطوير ، أو في موقع البناء ، وبشكل دوري ، وفقًا لجدول زمني ، وإجراء الرحلات الجوية أو الاستطلاعات ورسم خريطة التغيير.
ر.ف.: الاتجاه الآخر هو الجمع بين محطة الهبوط ومحطة الطرود.يذكر أن شركة "كوبتر إكسبريس" الروسية التي أتتطور الآن بنشاط في إنتاج الطائرات بدون طيار ، وقد قامت بعمل مثل هذا postamat وتقوم الآن بالترويج لها مع الطائرات بدون طيار. لديه خلايا تخزين ، ويعرف كيفية إصدار الطرود وما إلى ذلك.
د.د: يعد الطيران بشكل مستقل تمامًا باستخدام الشبكات العصبية أحد المهام الواعدة في اتجاه الاستقلالية.وصل مستوى التكنولوجيا إلى المرحلة التي وصلنا إليهايمكننا اتخاذ قرارات على متن الطائرة الرباعية أثناء الرحلة مباشرة. وهناك طريقتان. أحد الأساليب الكلاسيكية ، عندما يكون لدينا جدولة ، ومنظم ، ووحدات إدراك منفصلة ولدينا شبكة عصبية. والآخر هو ما يسمى بالنهاية بشبكة عصبية واحدة. إنه يعمل مثل الصندوق الأسود. لديها مدخلات وأجهزة استشعار ومخرجات التحكم. وهي تطبق المعايير المحددة بالفعل.
انظر أيضا:
شاهد ما يمكن أن يراه تليسكوب هابل في الفضاء
تم الكشف عن تاريخ أصل النيازك "الغريبة": سقطوا على الأرض في الستينيات
كانت هناك صورة لكيفية "تدفق" غبار الصحراء إلى المحيط الأطلسي