قدم مجموعة من الباحثين نموذجاً للإدراك المكاني: الرسوم البيانية الديناميكية ثلاثية الأبعاد للمشهد. التطوير يسمح
بالإضافة إلى إنشاء خريطة عادية ، يمكن أن يسمح النموذج الجديد للروبوت بالاستعلام عن موقع الأشياء والغرف أو حركة الأشخاص على طول مسارها.
وبحسب أحد الأساتذة المشاركين في القسم، فإن النموذج الجديد سيساعد الروبوت على اتخاذ القرارات بسرعة والتخطيط لحركته. وهذا مشابه لكيفية بناء طريقنا.
من أجل بناء نموذج للبيئةالبيئة، يعتمد النموذج على العمل مع Kimera، هذه مكتبة مفتوحة المصدر. أثناء التشغيل، يعمل Kimera من خلال تلقي تدفقات الصور من كاميرا الروبوت، بالإضافة إلى قياسات القصور الذاتي من أجهزة الاستشعار الموجودة على متنه، لتقدير مسار الروبوت أو الكاميرا وإعادة بناء المشهد كشبكة ثلاثية الأبعاد. كل هذا يحدث في الوقت الحقيقي.
والنتيجة هي خريطة تقريبية للفضاء على شكل شبكة ثلاثية الأبعاد، حيث يتم ترميز كل شيء بالألوان مثل الأشياء والهياكل والأشخاص.
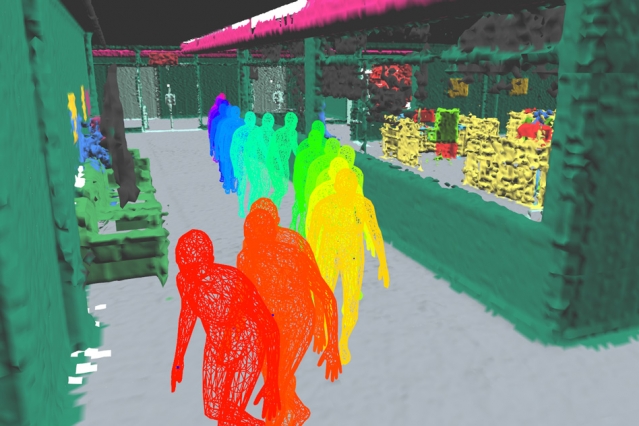 الصور: معهد ماساتشوستس للتكنولوجيا
سيكون التطوير الجديد مفيدًا ليس فقط لـالمهام اليومية العادية التي تتطلب الوعي بالإحداثيات، ولكن التكنولوجيا ستكون قابلة للتطبيق أيضًا في الإنتاج أو استكشاف المكان الذي وقعت فيه الكارثة.
اقرأ أيضًا:
انظر إلى "الجدار" الضخم لمئات الآلاف من المجرات خلف مجرة درب التبانة
المذنب NEOWISE مرئي في روسيا. مكان رؤيتها ، أين تنظر وكيف تلتقط صورة
اتضح أن ذلك جعل حضارة المايا تغادر مدنهم