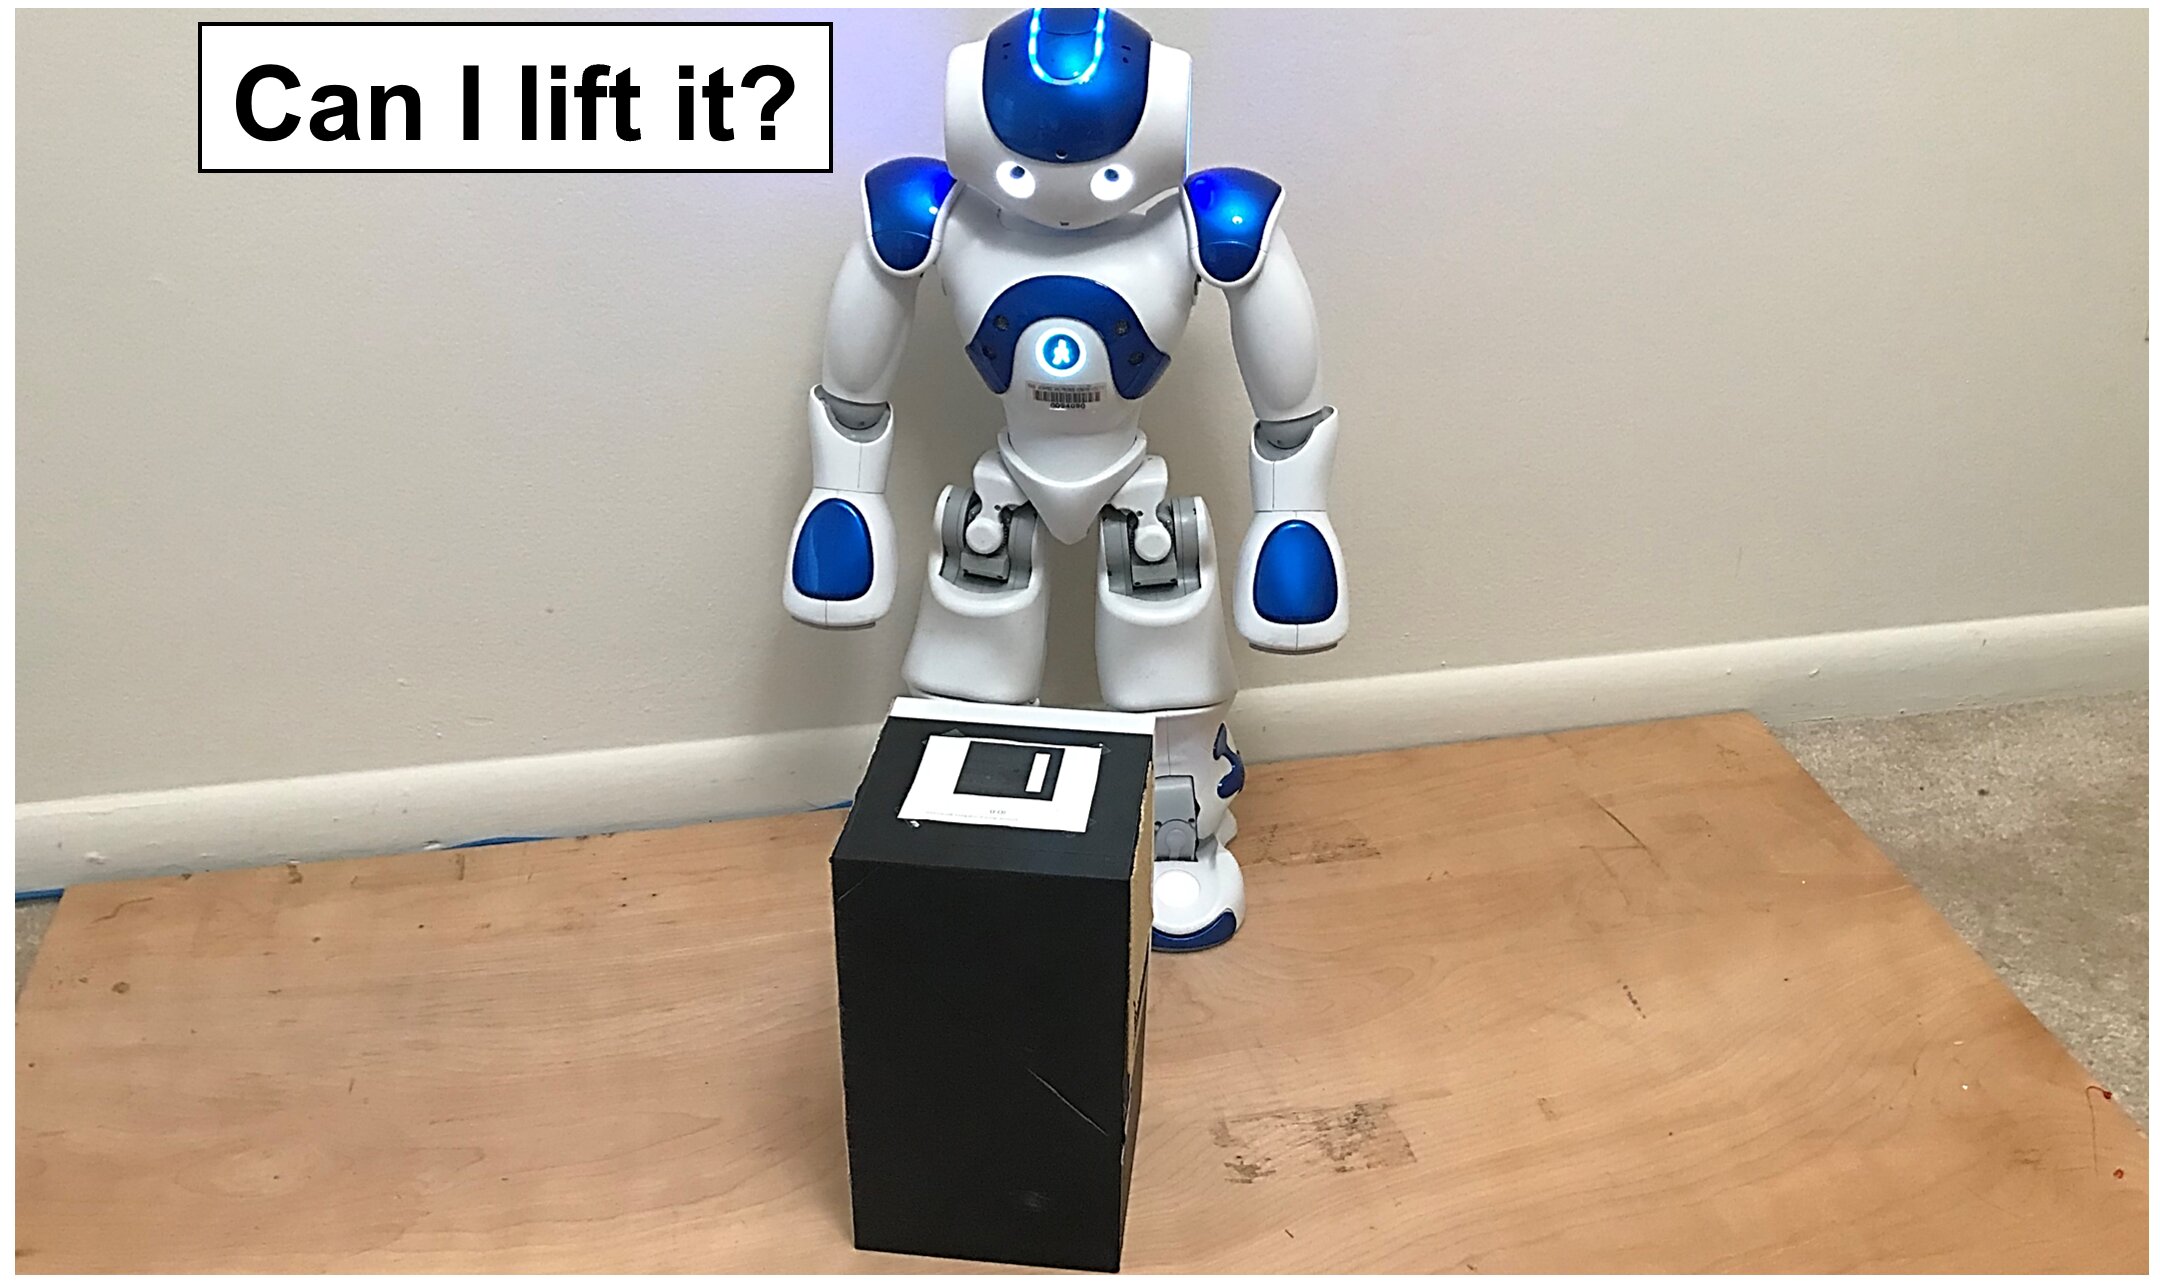
"لقد كنا مهتمين بشكل خاص بكيفية تفكير الروبوت البشري في إمكانية رفع صندوق من الأشياء المجهولة."
العملية التي يولد بها الروبوتيمكن أن تكون المسارات التي تسمح لها برفع الأشياء مكثفة من الناحية الحسابية. في الواقع ، تتمتع الروبوتات بشكل عام بقدر أكبر من الحرية ، ومع ذلك فإن الحركة التي يتطلبها الجسم لرفع شيء ما يجب أن تفي بعدة قيود. هذا يعني أنه إذا كان الصندوق ثقيلًا جدًا أو كان مركز كتلته بعيدًا جدًا عن الروبوت ، فمن المرجح ألا يتمكن من إكمال هذه الحركة.
"فكر فينا نحن البشر كما نحاولمعرفة ما إذا كان بإمكاننا رفع شيء ثقيل ، مثل الدمبل ، أوضح خان. - أولاً ، نتفاعل مع الدمبل للحصول على إحساس معين بالشيء. بعد ذلك ، بناءً على تجربتنا السابقة ، نعرف نوعًا ما إذا كان الرفع ثقيلًا جدًا بالنسبة لنا أم لا. وبالمثل ، تبدأ طريقتنا بإنشاء جدول مسار يخزن مختلف حركات الرفع المسموح بها للروبوت ، بما يتوافق مع النطاق المادي للصندوق باستخدام المحاكاة. ثم يعتبر الروبوت هذا الجدول بمثابة معلومات من تجربته السابقة ".
 Предоставлено: Национальный университет Сингапура и Университет Джона Хопкинса
تقنية طورها خان بالتعاون معبواسطة زميله Ruisin Li ومشرفه Gregory S. ثم يعيد الروبوت النظر في جدول المسار الذي تم إنشاؤه بهذه الطريقة ويتحقق لمعرفة ما إذا كان يتضمن حركة رفع تسمح له برفع الصندوق بهذه المعلمات المحسوبة.
إذا وجدت مثل هذه الحركة أو المسار ، إذنيعتبر رفع الصندوق ممكنًا ويمكن للروبوت إكمال المهمة على الفور. إذا لم يكن الأمر كذلك ، فإن الروبوت يعتبر المهمة خارج قدراته.
"طريقتنا يمكن أن تتحسن بشكل كبيرالكفاءة في أداء مهام الانتقاء والمكان العملية ، خاصة إذا كانت متكررة ، يختتم خان. "في عملنا المستقبلي ، نخطط لتطبيق النهج على أشياء مختلفة أو مهام الرفع."
اقرأ أيضا
انظر إلى خريطة الكون ثلاثية الأبعاد: تم تجميعها لمدة 20 عامًا وقد فاجأت العلماء بالفعل
اكتشف العلماء سبب كون الأطفال هم أخطر حاملي COVID-19
اتضح أن ذلك جعل حضارة المايا تغادر مدنهم