Роман Федоренко— Доцент в Центъра за компетентност на NTI в направление „Технология на компонентите на роботиката и
Дмитрий Девит— Младши научен сътрудник в Центъра за компетентност на NTI в направление „Технологии на роботиката и компонентите на мехатрониката“ в Innopolis University.
Всички напускат гаража
Роман Федоренко: Точно когато Google, Apple, Microsoft и други IT гиганти излязоха от гаража, нашата изследователска група започна със същото нещо.Възлагаме големи надежди на нашия гараж.Това е център за разработка и тестване на роботи. И ние се занимаваме предимно с роботи и възприемаме дроновете изключително като роботи. Това може да е необичайна история за мнозина. Традиционно хората си представят робота като ходещ андроид. Но има област на полевата роботика, в която работим. По същество това са всички роботи, които се движат: карат, плуват или летят.
Роботика (полева роботика)- приложна наука, участваща в разработкатаавтоматизирани технически системи и е най-важната техническа база за развитие на производството. Има строителна, индустриална, битова, медицинска, авиационна и екстремна (военна, космическа, подводна) роботика.
R.F .: Нашият център работи главно под егидата на Националната технологична инициатива (NTI).Сред нашите партньори са 6 академичниинститути, 18 индустриални партньори и 7 чуждестранни партньори. Какво правим? Цялата роботика, с възможно изключение на микророботите. Започвайки от индустриални: от манипулатори, включително съвременни колаборативни роботи, до невротехнологии, завършвайки, разбира се, с изкуствен интелект (това обикновено е технология от край до край).
R.F .: Проектът, който започна всичко за мен, е автономни дирижабли.И това е нестандартен път.Обикновено, когато говорят за дронове, смятат, че най-вероятно сте замесени в хеликоптери. В моя случай причината е в кутията. В университета, в който учих, Южния федерален университет, имаше Изследователски институт по роботика и процеси на управление. Дойдох там и веднага започнах да се интересувам от дирижабли. Как се случи всичко това сега е трудно да се разбере. Но преминах от малък дирижабъл, върху който работех в студентската канцелария, до 70-метрово пълноценно устройство за Китайската космическа агенция. Студентският проект летеше на закрито и беше отделно предизвикателство да се работи без GPS. А китайският дирижабъл вече се нуждаеше от система за управление, навигация и телекомуникация.
Дмитрий Девит: Работим върху системи за контрол и системи за избягване на препятствия.Всъщност това е, което правят сегаРуски и световни научни школи. По-специално създадохме системи за работа на дронове, предназначени за заснемане. Това всъщност е първата ни самостоятелна работа. И това нещо вече е използвано в няколко филма - „Годзила“, „Мулан“ и други. За да не се притесняват режисьорите как да рамкират картината, всичко се прави с помощта на дрон в автоматичен режим.
От китайски фенери до дронове
R.F .: Първите самолети бяха китайски фенери.Освен това можем да дадем пример за балон с горещ въздух -балон. Но най-известният от първите устройства е самолетът на братя Райт с двигател. Те правят първите си самолети като планери, но през 1903 г. е записан все още не автоматичен, а контролиран полет. Но всъщност историята е противоречива, защото през 1901 г. вече летят дирижабли. В началото на миналия век самолетите и дирижаблите се конкурираха силно. Дирижабли извършват трансатлантически полети. Те бяха огромни, удобни, красиви, почти като самолети сега. Но в крайна сметка самолетите, може да се каже, спечелиха. Въпреки че дирижаблите остават и все още намират своята ниша.
R.F.: Има три принципа за създаване на асансьор.Има дирижабли - и това е аеростатичният принцип.Подобно на балон, поради силата на Архимед, той се издига и остава във въздуха. Има аеродинамичен метод - с неподвижно крило или въртящ се ротор. Това включва хеликоптери и добре познати хеликоптери. Разбира се, реактивното задвижване може да се причисли към друг вид - има и реактивни самолети, но преди всичко това са ракети.
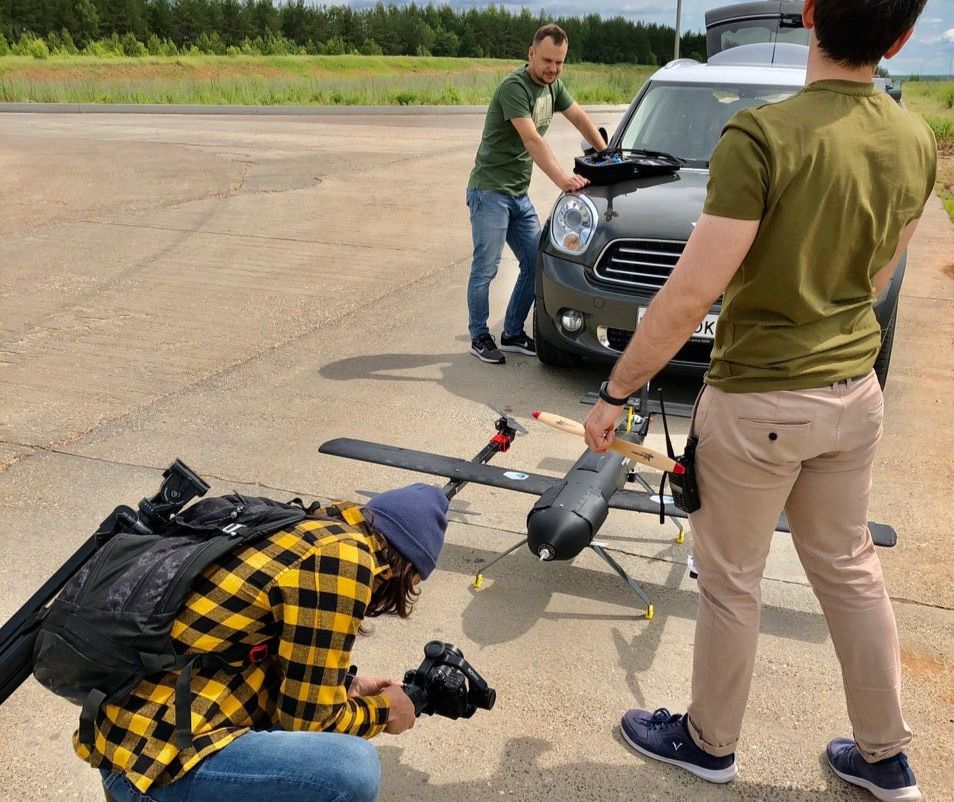
R.F.: Работим с хибрид на две от изброените технологии за повдигане - тилтортор.Това е устройство, което има способносттавертикално излитане и кацане, както и задвижване с крило. Ако говорим за използването на безпилотни летателни апарати (БЛА), най-популярните днес са хоби фотографията и видеозаснемането. Освен това говорим за напълно конкурентен и зрял пазар. Следващото приложение е военно и финансово. Ако говорим за военни приложения, Русия днес представлява 15% от световната практика на използване на въздушна роботика. Друг сегмент, в който се използват дронове, е мониторингът. Днес решенията за доставка и задачи на последната миля се развиват активно. Прецизното земеделие, индустриалните приложения и телекомуникациите също са във възход. Един от случаите е Google Ballon - балони, които разпространяват интернет. Водещият производител на дронове е китайската компания DJI с повече от милиони летателни часове и вече над 70% от целия световен пазар.
R.F.: Една от задачите на прецизното земеделие е наблюдението на културите.В допълнение, анализът на вегетативния индекс иидентифициране на проблемни области. Разбира се, можете да напръскате цялото поле с трактор, по-евтино е на единица площ, но не е много ефективно. Задачата е чрез дронове, оборудвани със специализирани инфрачервени камери, да се откриват проблемни зони, огнища на някои вредители и др. Друг вариант на приложение е напояване и пръскане. Момчетата от Казан направиха страхотен проект BRAERON - руски земеделски дрон. Това е толкова огромно устройство, има две витла, които се задвижват от двигател с вътрешно горене. Те създават основната подемна сила. Има и хеликоптерна верига, която създава въртящ момент, използвайки силата на управление, за да контролира движението.
R.F.: Друга възможност за използване на БЛА за хоби е състезанието с безпилотни летателни апарати. Drone Racing League (DRL) е най-популярната от организациите, които са домакини на тези състезания. Има и виртуални състезания, базирани на симулатори.
"Разходете се, така да се каже, кученце!"
Д.Д.: Има общо осем етапа на развитие на дрона.Като цяло квадрокоптер, безпилотен самолет и безпилотно превозно средство са роботи, те имат сходни структури и алгоритмите за управление трябва да се прилагат навсякъде. В същото време сензорите не винаги са сходни.
R.F.: Двигателите в дроновете обикновено са безчеткови.Те имат отделен блок за управление, койтое многостепенна структура. Двигателят разполага с ESC - електронен регулатор на оборотите. Задаваме желаната тяга, а той измисля как да управлява двигателя, как да превключва намотките и т.н. Следващата връзка е автопилотът, сложно нещо с контролер и много сензори: GPS, инерционна навигационна система, барометър и други. Логиката за управление на движението работи вътре в автопилота. Има и функционални отделни блокове - контролен блок, планиране на движението, просто движение от точка до точка и блок за комбиниране на данни от различни сензори. Например нашите GPS данни пристигат с ниска честота, докато данните от нашата инерционна система пристигат с по-висока честота, но имат натрупваща се грешка. Има алгоритми, които ни позволяват да комбинираме всичко това и да ни дадат добри данни.
R.F.: Автопилотът в дрона е базово нещо от ниско ниво.За допълнително и по-интелигентно управление се използват бордови компютър, камери, сензори и други допълнителни устройства.
R.F.: Разработването на дронове започва с концептуални изчисления.Проектира се външният вид на устройството и неговата системауправлява: каква тяга е необходима, каква ще бъде аеродинамиката и т.н. След това се извършва математическо моделиране. По същество това е работа без хардуер. Следващият етап е разработването на система за управление, а именно алгоритми. За симулация се използват различни подходи и пакети, например MATLAB или готови симулатори - Gazebo, Microsoft FS. Innopolis University разполага със собствен симулатор - Innopolis Simulator. Той не само има визуална демонстрация, но и симулация на всички сензори, което означава, че предоставя същите данни като GPS сензори, сензори за възприятие, камери и лидари. Това ви позволява да разработвате многостепенни високо интелигентни технологии за управление. Когато сме дебъгвали всичко в симулатора (а той обикновено работи добре там), можем да преминем към най-интересната част - тестове, производство на тестов образец и летателни тестове. Като част от нашето сътрудничество с Казанския авиационен институт се изграждат производствени мощности за производство на БПЛА, където ще се използват технологии за производство на дронове от въглеродни влакна. Ако говорим за адитивна технология, можем да направим това точно в Innopolis.

Д.Д.:На първо място, ние тестваме системата за управление,така че да е възможно най-стабилен. Да речем, че трябва да проверите как квадрокоптерът устоява на вятъра. Това може да се имитира - например Роман се опитва да го дръпне и да го разкъса, като по същество действа като външно смущение. Но това не са точно летателни тестове, това са така наречените gimbal тестове. Наблюдаваме как устройството се стабилизира. Правим и луди експерименти - в летящ хеликоптер включваме главния двигател, самолетен, и го виждаме как се държи. Тоест запазва ли ориентацията си толкова правилно, колкото трябва в режим коптер. Когато вече сме сигурни в сърцата си, че това нещо няма да падне, можем да го пуснем. Разходете кучето, така да се каже!
R.F.: Основният проблем при разработването на самолети, които не са дирижабли, е, че и най-малката грешка може да доведе до катастрофа.По-лесно е с дирижабъл - можете да се свържете с него там и дори да рестартирате нещо. Но със самолет и хеликоптер, най-малката грешка, неточност в настройките и това е всичко.
Топ тенденции в развитието на безпилотни летателни апарати
R.F.: Основната тенденция в роботиката, в която участваме, е увеличаването на автономността.Преди това дронът беше обикновен носител на полезни нещанатоварване, тоест доста тъп и движещ се от точка на точка. И това не е лесно. Летях от точка на точка, но не знаех нищо за препятствия, работа в градска среда и сензори. И ако на него имаше сензори, те просто записваха данни и събираха снимки. Сега има тенденция от носител на полезен товар към по-интелигентен робот. Тоест не само взема данни, но веднага ги анализира и използва за собствено управление. Дрон, например, може да не изгради цялата карта, но да намери някои области на нея, незабавно да анализира и допълнително да изследва интересни територии. Ясно е, че това изисква софтуер и алгоритми.
R.F.: Основната тенденция по отношение на дизайна на безпилотни самолети е енергийната ефективност.Използваме най-добрите батерии, но какПо правило квадрокоптерът не може да лети повече от час (дори и най-добрият). Следователно има различни опции за това как да се справим с това за крайната употреба. И обикновено се разделят на два компонента. Това са или някакви автоматични станции за поддръжка на дронове, които ви позволяват да разширите автономното му функциониране чрез смяна на батерии или автоматично зареждане на станцията за кацане. И друга посока са хибридните структури. Тоест по-ефективни устройства, които използват различни принципи на движение за своите режими. Освен това, с настоящото развитие на сензорната технология, дроновете имат възможност да използват различни готини сензори, които преди тежаха много и бяха скъпи. Това са лидари, мултиспектрални камери и други готини камери.
ДД: Сега светът активно се занимава със системи за летене с препятствия.Най-често това е работа в помещения, сложни ишумни места. Това е необходимо главно за анализиране на разрушени сгради. Цюрих и водещи лаборатории в САЩ, Масачузетския технологичен институт и Сколтех сега активно работят върху такива системи, способни да работят в извънредни условия. Ние също правим това - прегледахме се, опитахме се да летим из мазето. И тук има много задачи - навигация без GPS, използване само на сензори за движение и самото планиране, тоест как трябва да се движим, за да получим максимална информация за дадена местност. Днес около 20 лаборатории се състезават помежду си по качество и бързина, защото е важно не само да се направи полет, но и да се направи за по-малко време. Това е едно от предизвикателствата по отношение на сензори, обработка и алгоритми. Сега най-активният разработчик е ETH Zurich. Те разработиха своя собствена камера, всъщност това е напълно нов тип камера, подобна по структура на физиологията на човешкото око и може да произвежда не кадри в секунда, а разликата между кадрите. Поради това получаваме честота от милиони кадри в секунда. Това са милиони промени. Ако имаме хардуер на борда, който ни позволява да обработваме това, тогава можем да приемем и да дадем контрол със светкавична скорост.
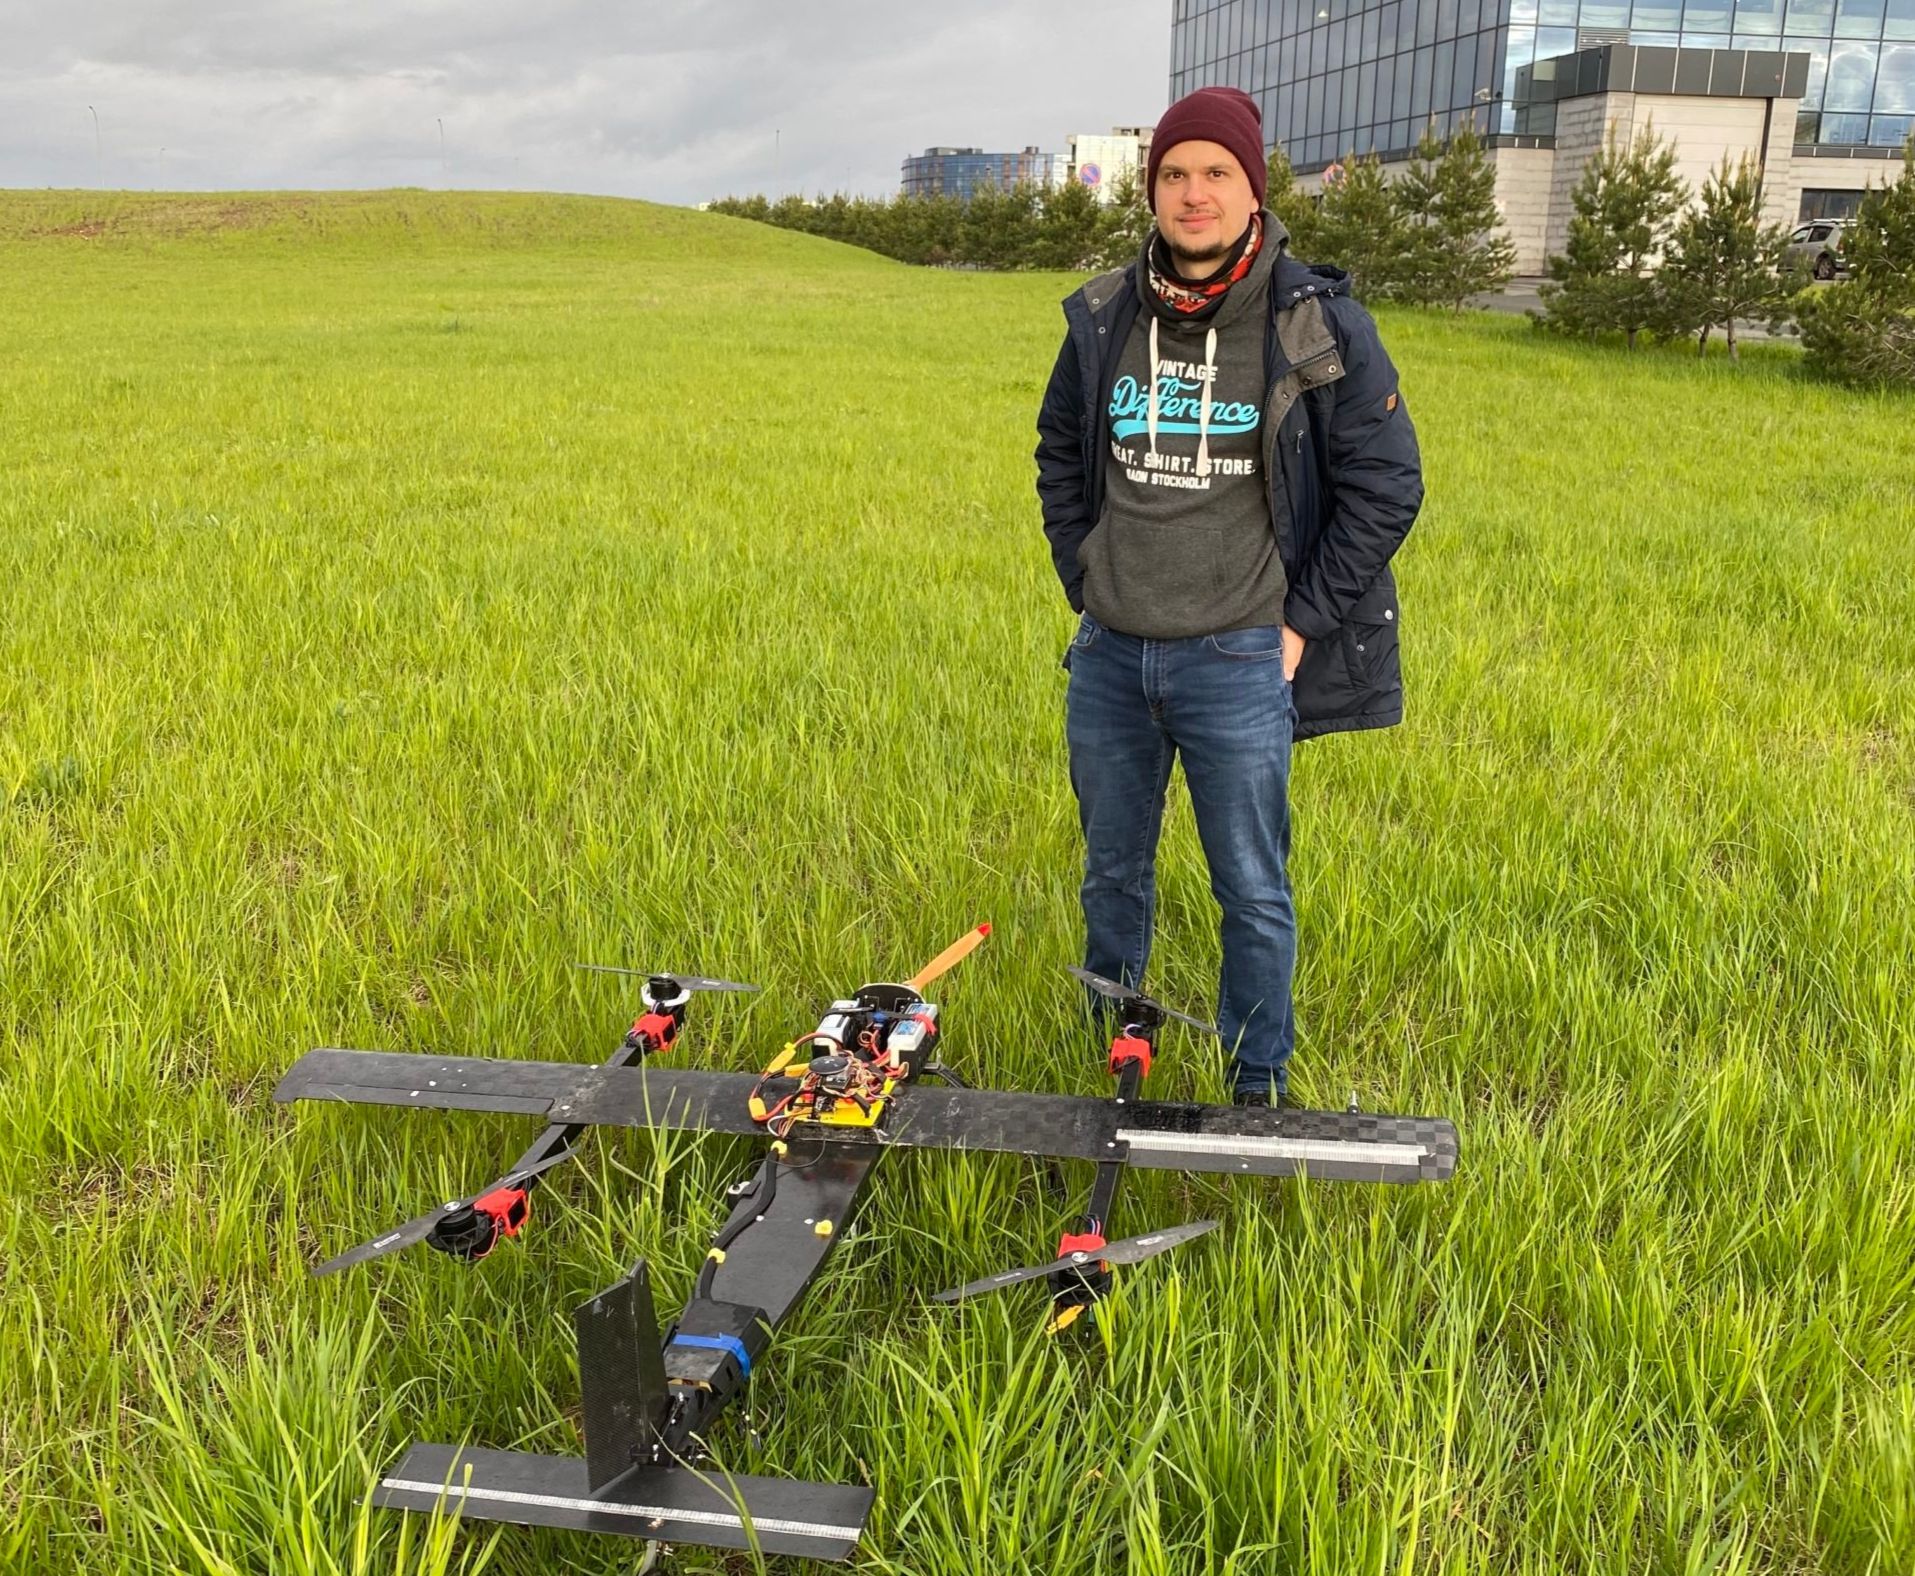
Д.Д.:Системата се развива много активноинспекции, дори започна състезание в DARPA - SupT Challenge. Екипите се опитват да инспектират тунели с различни видове роботи. Трябва да се разбере, че в тунела има просто ужасен електромагнитен фон. Разбира се, не можем да използваме никаква радионавигация. Това означава, че е необходимо да се разработят технологии за автономно планиране и навигация. Това е много интересно предизвикателство. Може да се прилага просто в колосални области. Често срещано е - при пожар. Защо да изпращате човек, когато можете да изпратите дрон с радар. Оставете го да лети, да изгради карта, да погледне къде са хората. Всичко това ще бъде в реално време на борда. И само приложено приложение - дрон, който прелетя през прозореца и продължи да се движи без GPS в стаята.
ДД: Основният производител на дронове на пазара днес е DJI. Можете дори да кажете, че DJI може всичко.Китайската компания прави много качествени идебъгван продукт. Дори тяхната система за избягване на препятствия гарантира, че дронът ще спре и няма да лети в нито една точка с бясна скорост. Тоест основното е безопасността на устройството и др. Последните авангардни разработки, които са интегрирали, вече се продават. Например дронът Skydio 2 от MIT. Такова устройство за 1000 долара ще лети около препятствия в гората. По отношение на автономността е по-добър от DJI, има всеобхватна видимост и може да извършва анализи и изграждане на карти, както и да избягва сблъсъци. Ако дронът на DJI спре, този се отдалечава и продължава да се движи. Като цяло готино нещо, но се продават по предварителна поръчка.
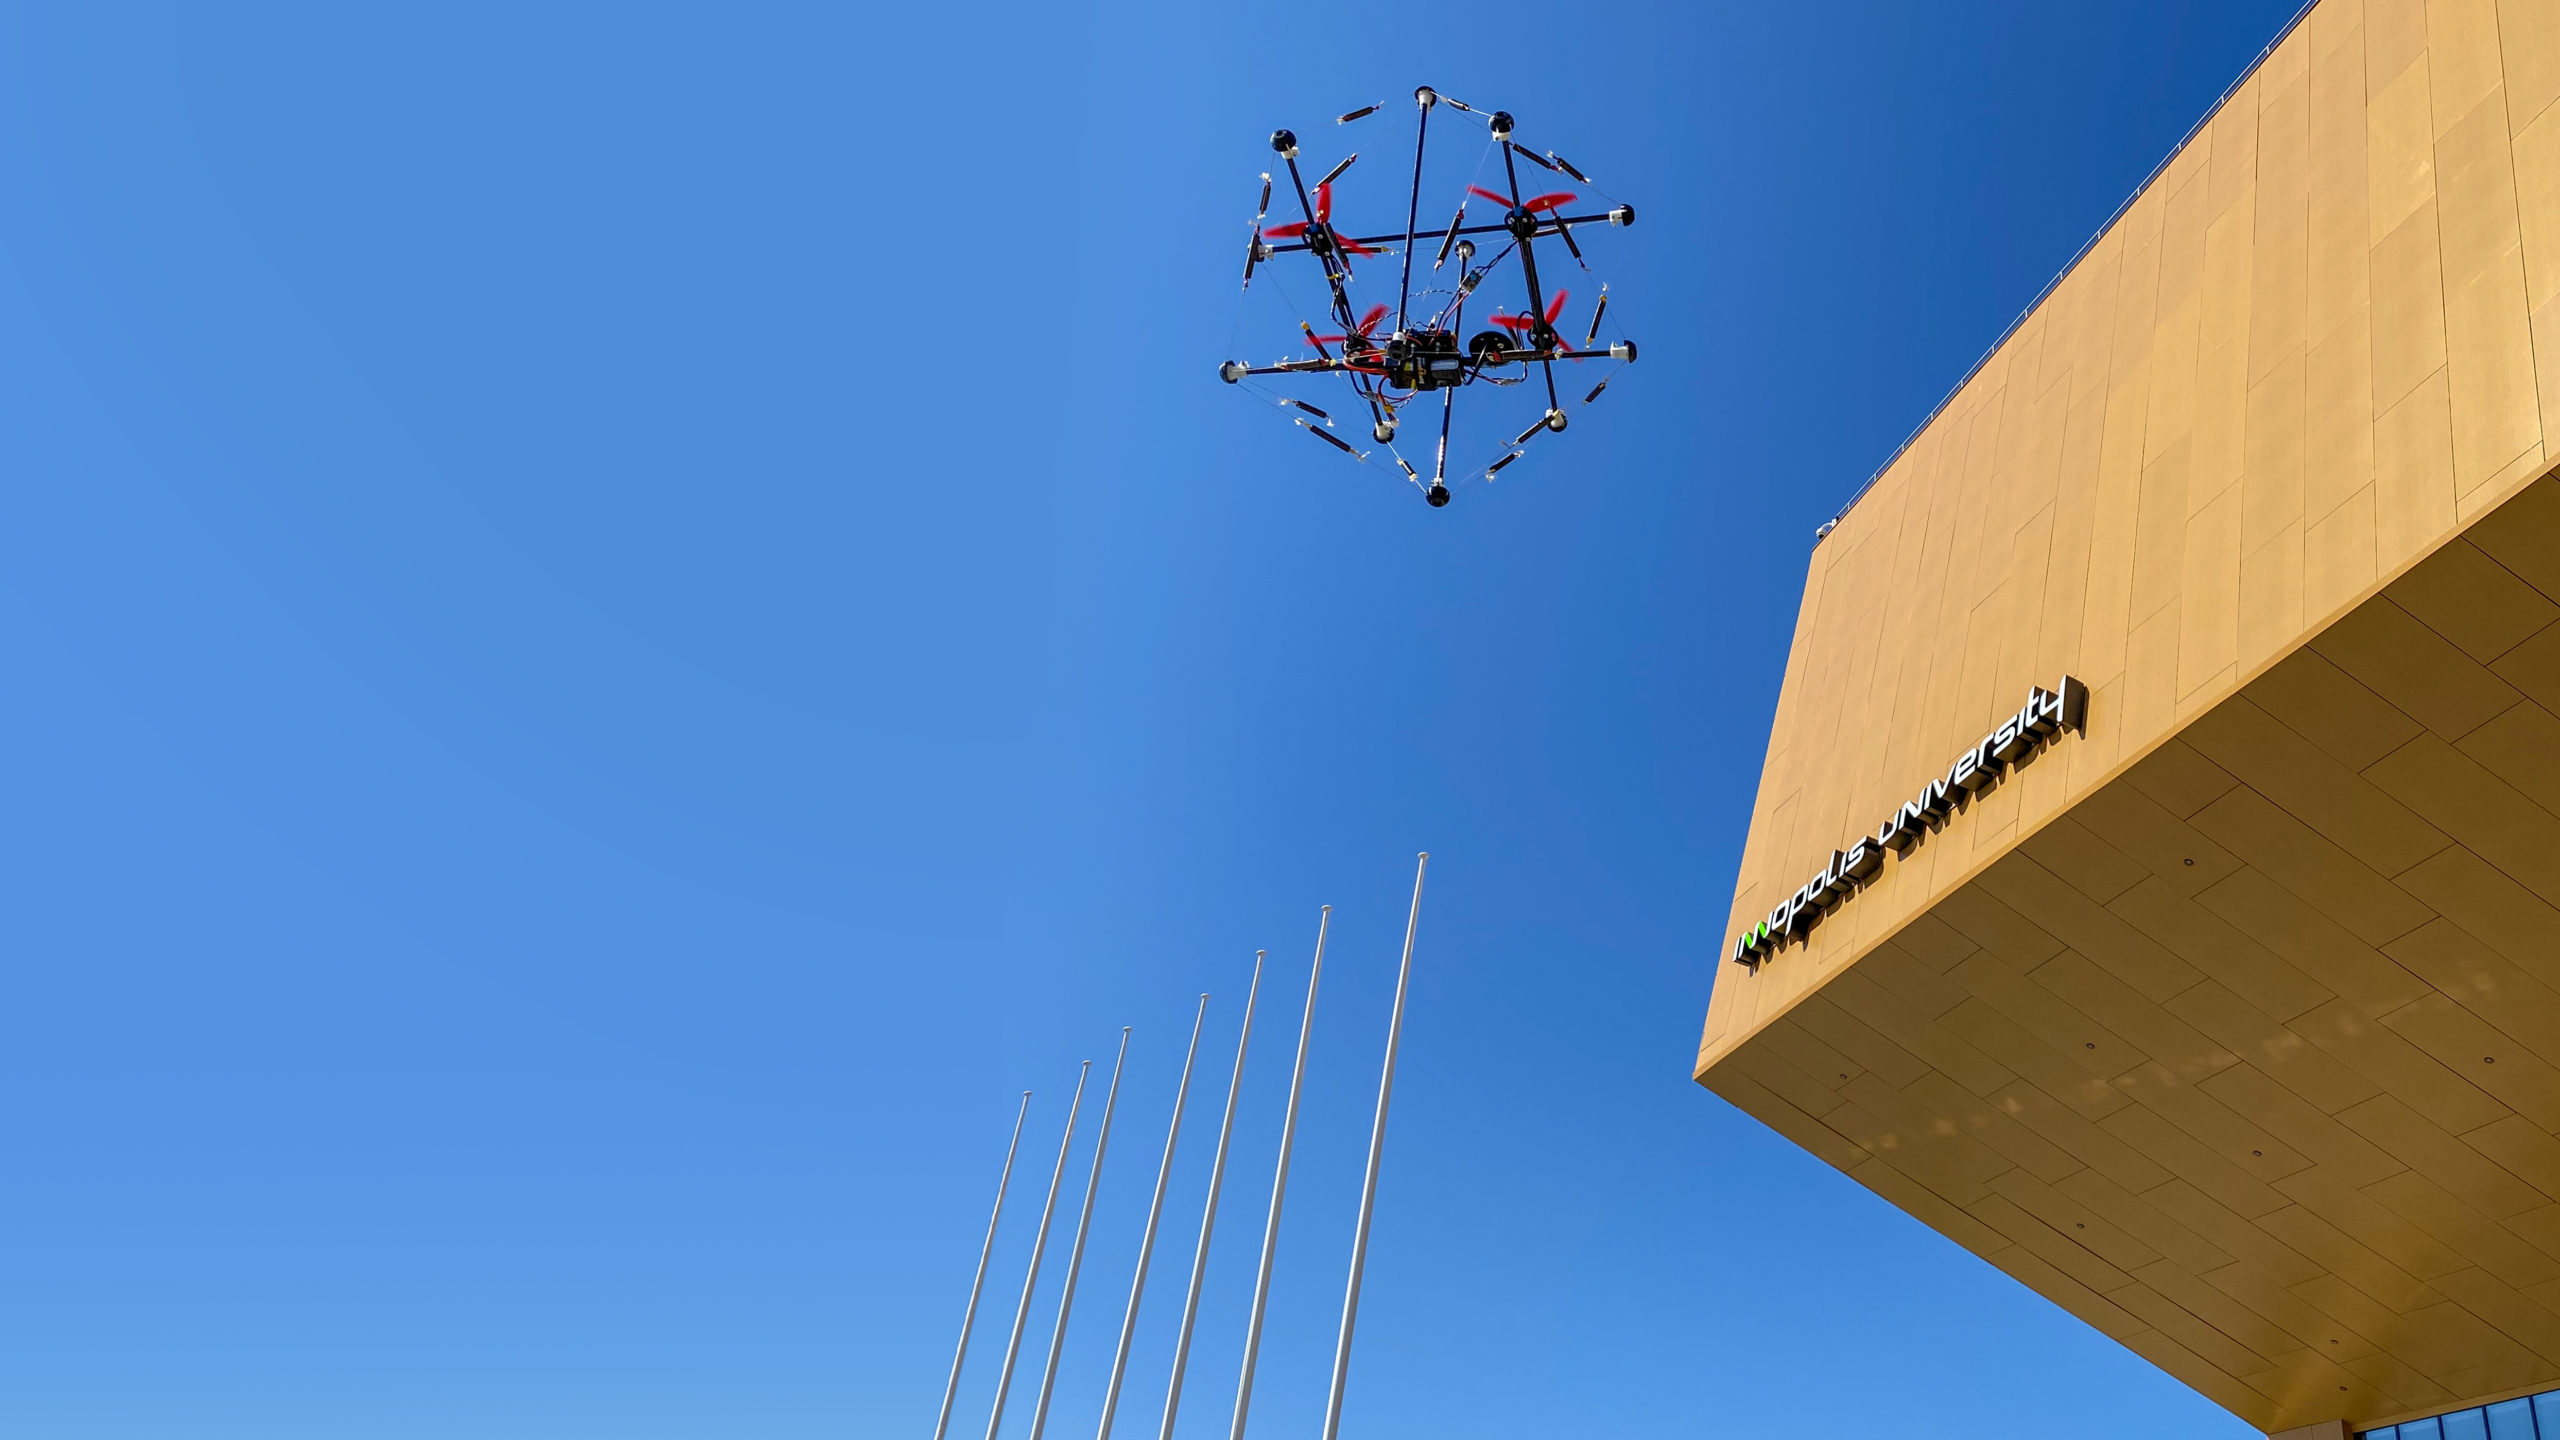
R.F.: Има интересни решения по отношение на дизайна, например, когато дрон трябва да лети през дупка, той може да се сгъне и да го направи динамично.В момента също работим върху интересендизайн. Той е както сгъваем, така и частично неразрушим. Това е така нареченият тензорен дрон. Тук е приложен принципът на тенсегрити, който се използва в архитектурата. Това е дрон, в който рамката и структурата на защитната клетка са комбинирани и изпълнени като структура на тенсегрити, което му позволява да оцелее при падания. Хвърлихме го от 20 метра, хвърлихме го в стената. Само ученици на екскурзия успяха да го разбият.
Тенсегрити- принципът на конструиране на конструкции от пръти икабели, при които прътите работят на компресия, а кабелите работят на опън. В този случай прътите не се допират един до друг, а висят в пространството, а взаимното им положение се фиксира от опънати кабели, в резултат на което нито един от прътите не се огъва.
DD: Едно от популярните търговски приложения е офлайн проверката.За целта се използват индустриални дронове DJIтермовизионни камери. Те могат да излетят и да видят състоянието на например електропроводи, телекомуникационни кули, газопроводи и всичко останало. Решихме проблема с насочването на камерата към жицата, което е доста трудно за пилота, докато се движи. Искаме дронът да се насочва от камерата и да го придружава, докато се движи. Има готин проект по тази тема - „Въжеходец“. Това е дрон, който се движи по жици, по въже и лети над стълбове. Готино нещо и то руски.
R.F.: Ако говорим за автономност, сега станциите за зареждане активно се развиват.В университета Innopolis сме се развилиспециална платформа за кацане на дрона. Първоначално е направен за КамАЗ - това е безпилотен камион с дрон, който може да му изгради карта и да му каже къде да отиде. Но платформата има и други търговски цели. Можем да го поставим близо до кариерата, да наблюдаваме развитието или на строителната площадка и периодично, по график, да извършваме полети или проучвания и да съставяме карта за промяна.
R.F.: Друга тенденция е комбинацията от станция за кацане и терминал за колети.Руската компания "Copter Express", коятосега се развива активно в производството на безпилотни летателни апарати, направи такъв пощамат и сега го популяризира заедно с безпилотни летателни апарати. Той има клетки за съхранение, знае как да издава колети и така нататък.
D.D.: Напълно автономното летене с помощта на невронни мрежи е една от обещаващите задачи в посока автономност.Нивото на технологията достигна етапа, в който ниеможем да вземем решения на борда на квадрокоптера точно по време на полета. И има два подхода. Единият подход е класически, когато имаме планировчик, регулатор, отделни модули за възприятие и имаме невронна мрежа. А другото е така нареченият край до край с една невронна мрежа. Работи като черна кутия. Разполага с входове, сензори и управляващи изходи. И изпълнява вече зададените критерии.
Вижте също:
Вижте какво може да види наследственият телескоп на Хъбъл в космоса
Разкрива се историята на произхода на "странни" метеорити: те паднаха на Земята през 60-те години
Имаше снимка как пустинен прах „се влива“ в Атлантическия океан