„Бяхме особено заинтересовани от това как хуманоиден робот може да разсъждава относно възможността да вдигне кутия с неизвестни.“
Процесът, чрез който роботът генериратраекториите, които му позволяват да вдига предмети, могат да бъдат изчислително интензивни. Всъщност хуманоидните роботи обикновено имат повече свобода и въпреки това движението, което тялото им изисква, за да повдигне обект, трябва да отговаря на няколко ограничения. Това означава, че ако кутията е твърде тежка или центърът на масата е твърде далеч от робота, най-вероятно няма да може да завърши това движение.
„Мислете за нас, хората, докато се опитвамеразберете дали можем да вдигнем тежък предмет, например гира, обясни Хан. - Първо, ние взаимодействаме с дъмбела, за да добием определено усещане за обекта. След това, въз основа на предишния си опит, ние някак си знаем дали ни е твърде тежко за вдигане или не. По същия начин нашият метод започва с изграждането на таблица с траектория, която съхранява различните допустими повдигащи движения за робота, съответстващи на физическия обхват на кутията, използвайки симулация. След това роботът разглежда тази таблица като информация от предишния си опит. "
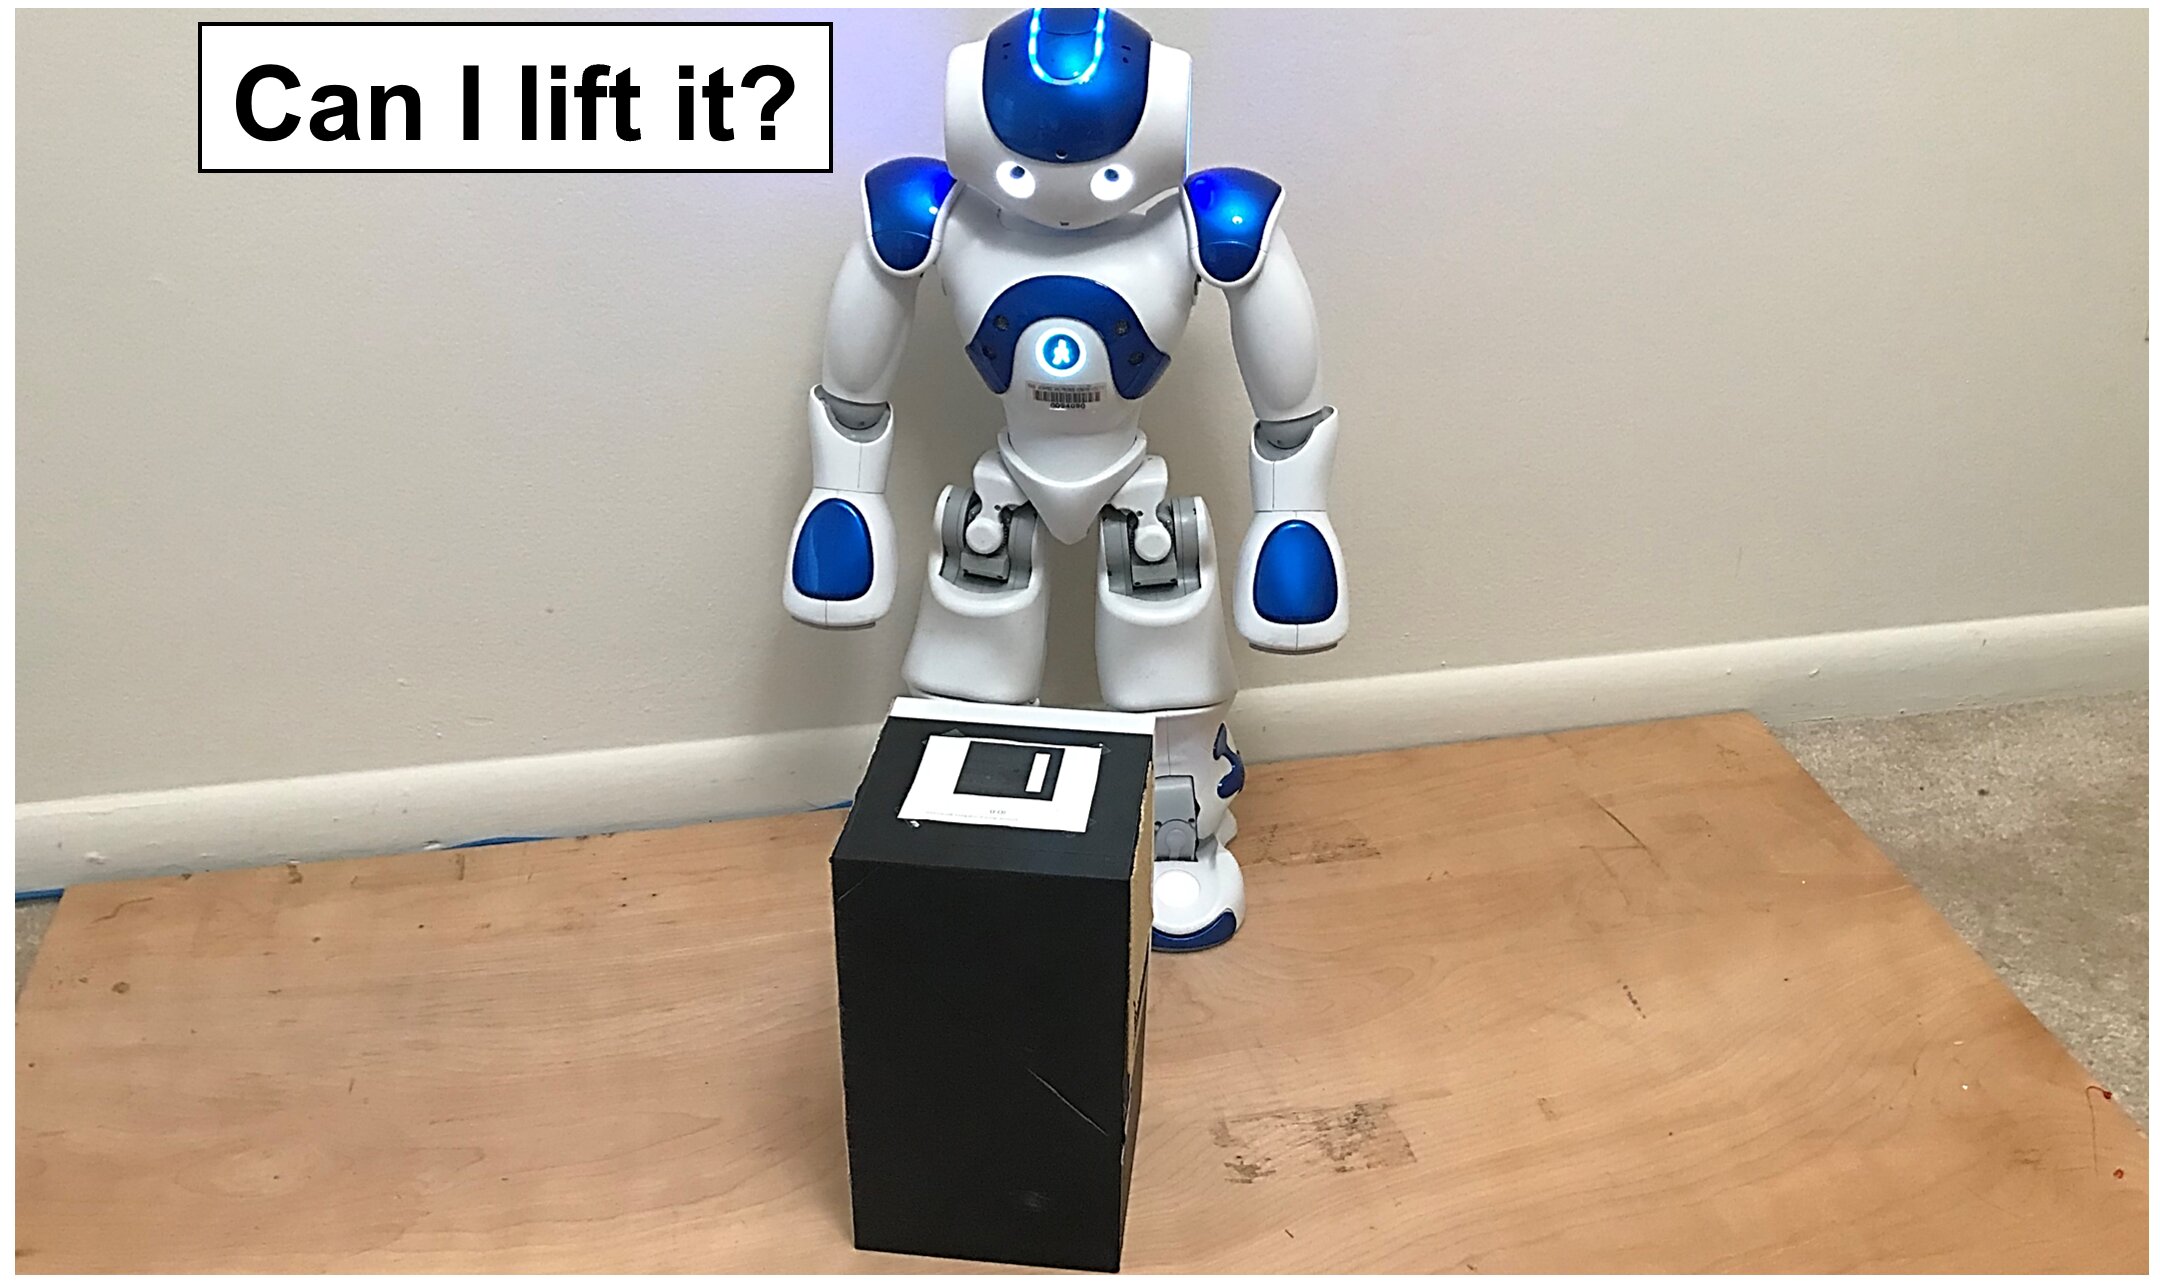 Кредит: Национален университет в Сингапур и университет Джонс Хопкинс
Техника, разработена от Хан в сътрудничество сот неговия колега Руисин Ли и неговия ръководител Грегъри С. Чирикджиян (професор и ръководител на катедрата по машиностроене в NUS), позволява на робота да получи представа за инерционните параметри на кутията след кратко взаимодействие. След това роботът отново посещава таблицата с траектории, създадена по този метод, и проверява дали включва движение на повдигане, което да му позволи да вдигне кутията с тези изчислени параметри.
Ако такова движение или траектория съществува, тогаваповдигането на кутията се счита за възможно и роботът може незабавно да изпълни задачата. Ако не, тогава роботът смята, че задачата надхвърля възможностите му.
„Нашият метод може значително да се подобриефективност на работата при изпълнение на практически задачи за избор и поставяне, особено ако те се повтарят, заключава Хан. „В бъдещата ни работа планираме да приложим подхода към различни предмети или повдигащи задачи.“
Прочетете също
Погледнете 3D картата на Вселената: тя е съставена в продължение на 20 години и вече е изненадала учените
Учените са открили защо децата са най-опасните носители на COVID-19
Оказа се, че накара цивилизацията на маите да напусне градовете си