Roman Fedorenko— Docent v kompetenčním centru NTI ve směru „Technologie komponent robotiky a
Dmitrij Devitt— Junior Researcher v kompetenčním centru NTI v oboru „Technologie robotických a mechatronických komponent“ na Univerzitě Innopolis.
Všichni opouštějí garáž
Roman Fedorenko: Stejně jako Google, Apple, Microsoft a další IT giganti vyšli z garáže, naše výzkumná skupina začala se stejnou věcí.Do naší garáže vkládáme velké naděje.Jedná se o centrum pro vývoj a testování robotů. A my se zabýváme především roboty a drony vnímáme výhradně jako roboty. Pro mnohé to může být neobvyklý příběh. Tradičně si lidé robota představují jako chodící android. Ale existuje oblast terénní robotiky, ve které pracujeme. V podstatě se jedná o všechny roboty, kteří se pohybují: řídí, plavou nebo létají.
Robotika (polní robotika)- aplikovaná věda podílející se na vývojiautomatizovaných technických systémů a je nejdůležitějším technickým základem pro rozvoj výroby. Existuje stavební, průmyslová, domácí, lékařská, letecká a extrémní (vojenská, vesmírná, podvodní) robotika.
R.F .: Naše centrum funguje hlavně pod záštitou National Technology Initiative (NTI).Mezi našimi partnery je 6 akademickýchústavů, 18 průmyslových partnerů a 7 zahraničních partnerů. Co to děláme? Veškerá robotika, snad s výjimkou mikrorobotů. Počínaje průmyslovými: od manipulátorů, včetně moderních kolaborativních robotů, po neurotechnologie, konče samozřejmě umělou inteligencí (jde obecně o end-to-end technologii).
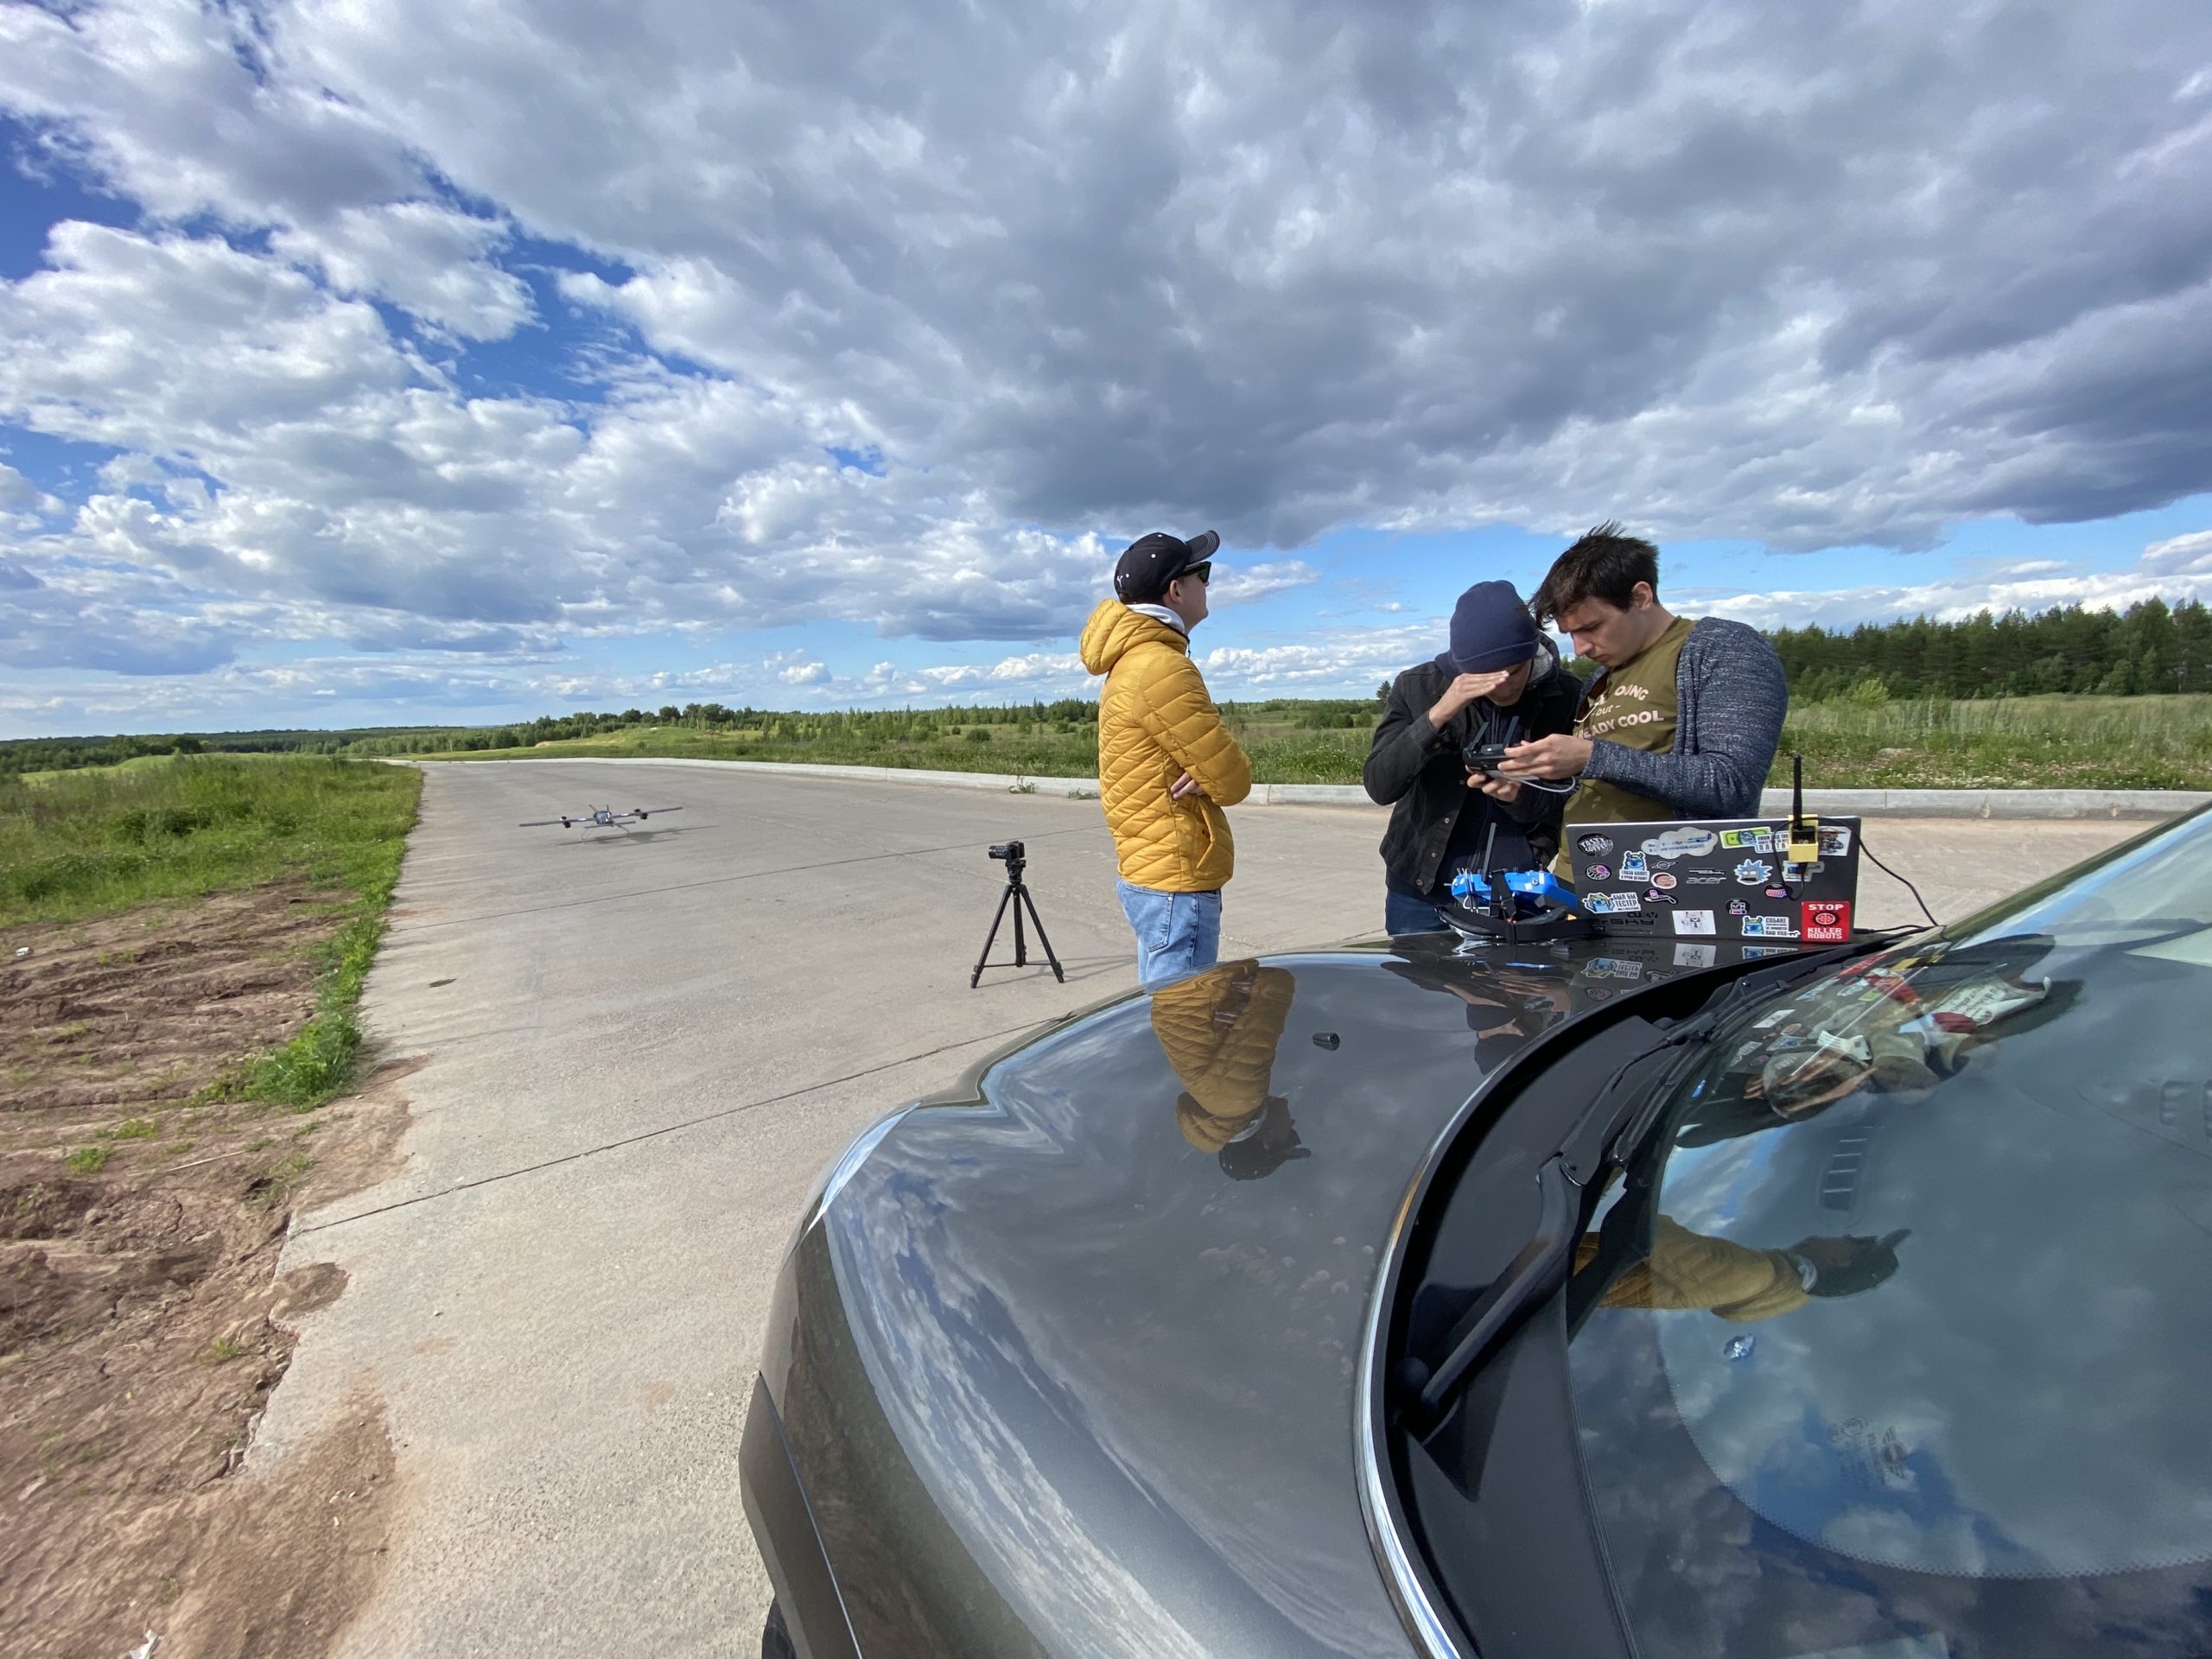
R.F .: Projekt, který to všechno pro mě zahájil, jsou autonomní vzducholodě.A to je nestandardní cesta.Obvykle, když mluví o dronech, myslí si, že jste s největší pravděpodobností zapojeni do helikoptér. V mém případě je důvod v případě. Na univerzitě, kde jsem studoval, Jižní federální univerzitě, byl Výzkumný ústav robotiky a řídicích procesů. Přišel jsem tam a okamžitě jsem se začal zajímat o vzducholodě. Jak se to všechno stalo, je nyní těžké pochopit. Ale z malé vzducholodě, na které jsem pracoval ve studentské kanceláři, jsem se dostal až k 70metrovému plnohodnotnému zařízení pro Čínskou vesmírnou agenturu. Studentský projekt létal v interiéru a provoz bez GPS byl samostatnou výzvou. A čínská vzducholoď už potřebovala řídicí, navigační a telekomunikační systém.
Dmitry Devitt: Pracujeme na řídicích systémech a systémech vyhýbání se překážkám.Ve skutečnosti to teď dělajíruské a světové vědecké školy. Zejména jsme vytvořili systémy pro provoz dronů určených k natáčení. Je to vlastně naše první samostatná práce. A tato věc již byla použita v několika filmech - „Godzilla“, „Mulan“ a další. Aby se režiséři nemuseli starat o to, jak obraz zarámovat, vše se děje pomocí dronu v automatickém režimu.
Od čínských luceren po drony
R.F .: Prvním letounem byly čínské lucerny.Dále můžeme uvést příklad horkovzdušného balónu -balón. Nejznámějším z prvních zařízení bylo ale letadlo bratří Wrightů s motorem. Svůj první letoun vyrobili jako kluzáky, ale v roce 1903 byl zaznamenán ne automatický, ale řízený let. Ale ve skutečnosti je příběh kontroverzní, protože už v roce 1901 létaly vzducholodě. Na začátku minulého století si letadla a vzducholodě silně konkurovaly. Vzducholodě prováděly transatlantické lety. Byly obrovské, pohodlné, krásné, skoro jako letadla. Ale nakonec letadla, dalo by se říci, zvítězila. I když vzducholodě zůstávají a stále nacházejí své místo.
R.F .: Existují tři principy pro vytvoření výtahu.Existují vzducholodě – a to je aerostatický princip.Jako balón díky síle Archiméda stoupá a zůstává ve vzduchu. Existuje aerodynamická metoda - s pevným křídlem nebo rotujícím rotorem. Patří sem vrtulníky a známé vrtulníky. Proudový pohon lze samozřejmě zařadit k dalšímu typu – existují i proudová letadla, ale především jsou to rakety.
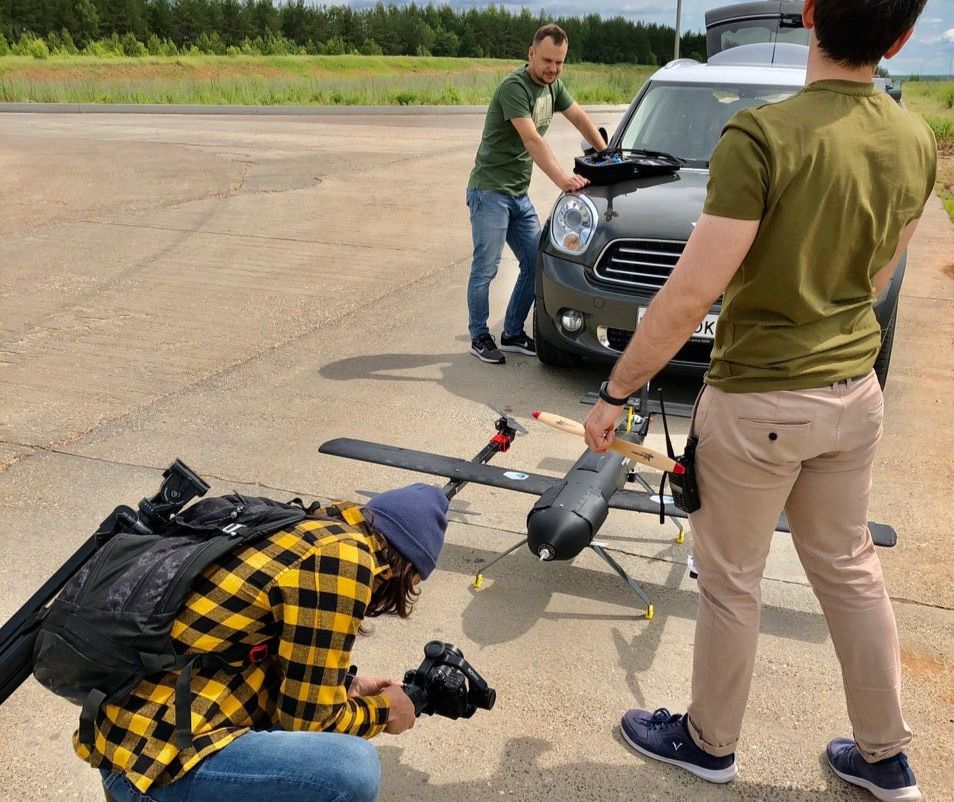
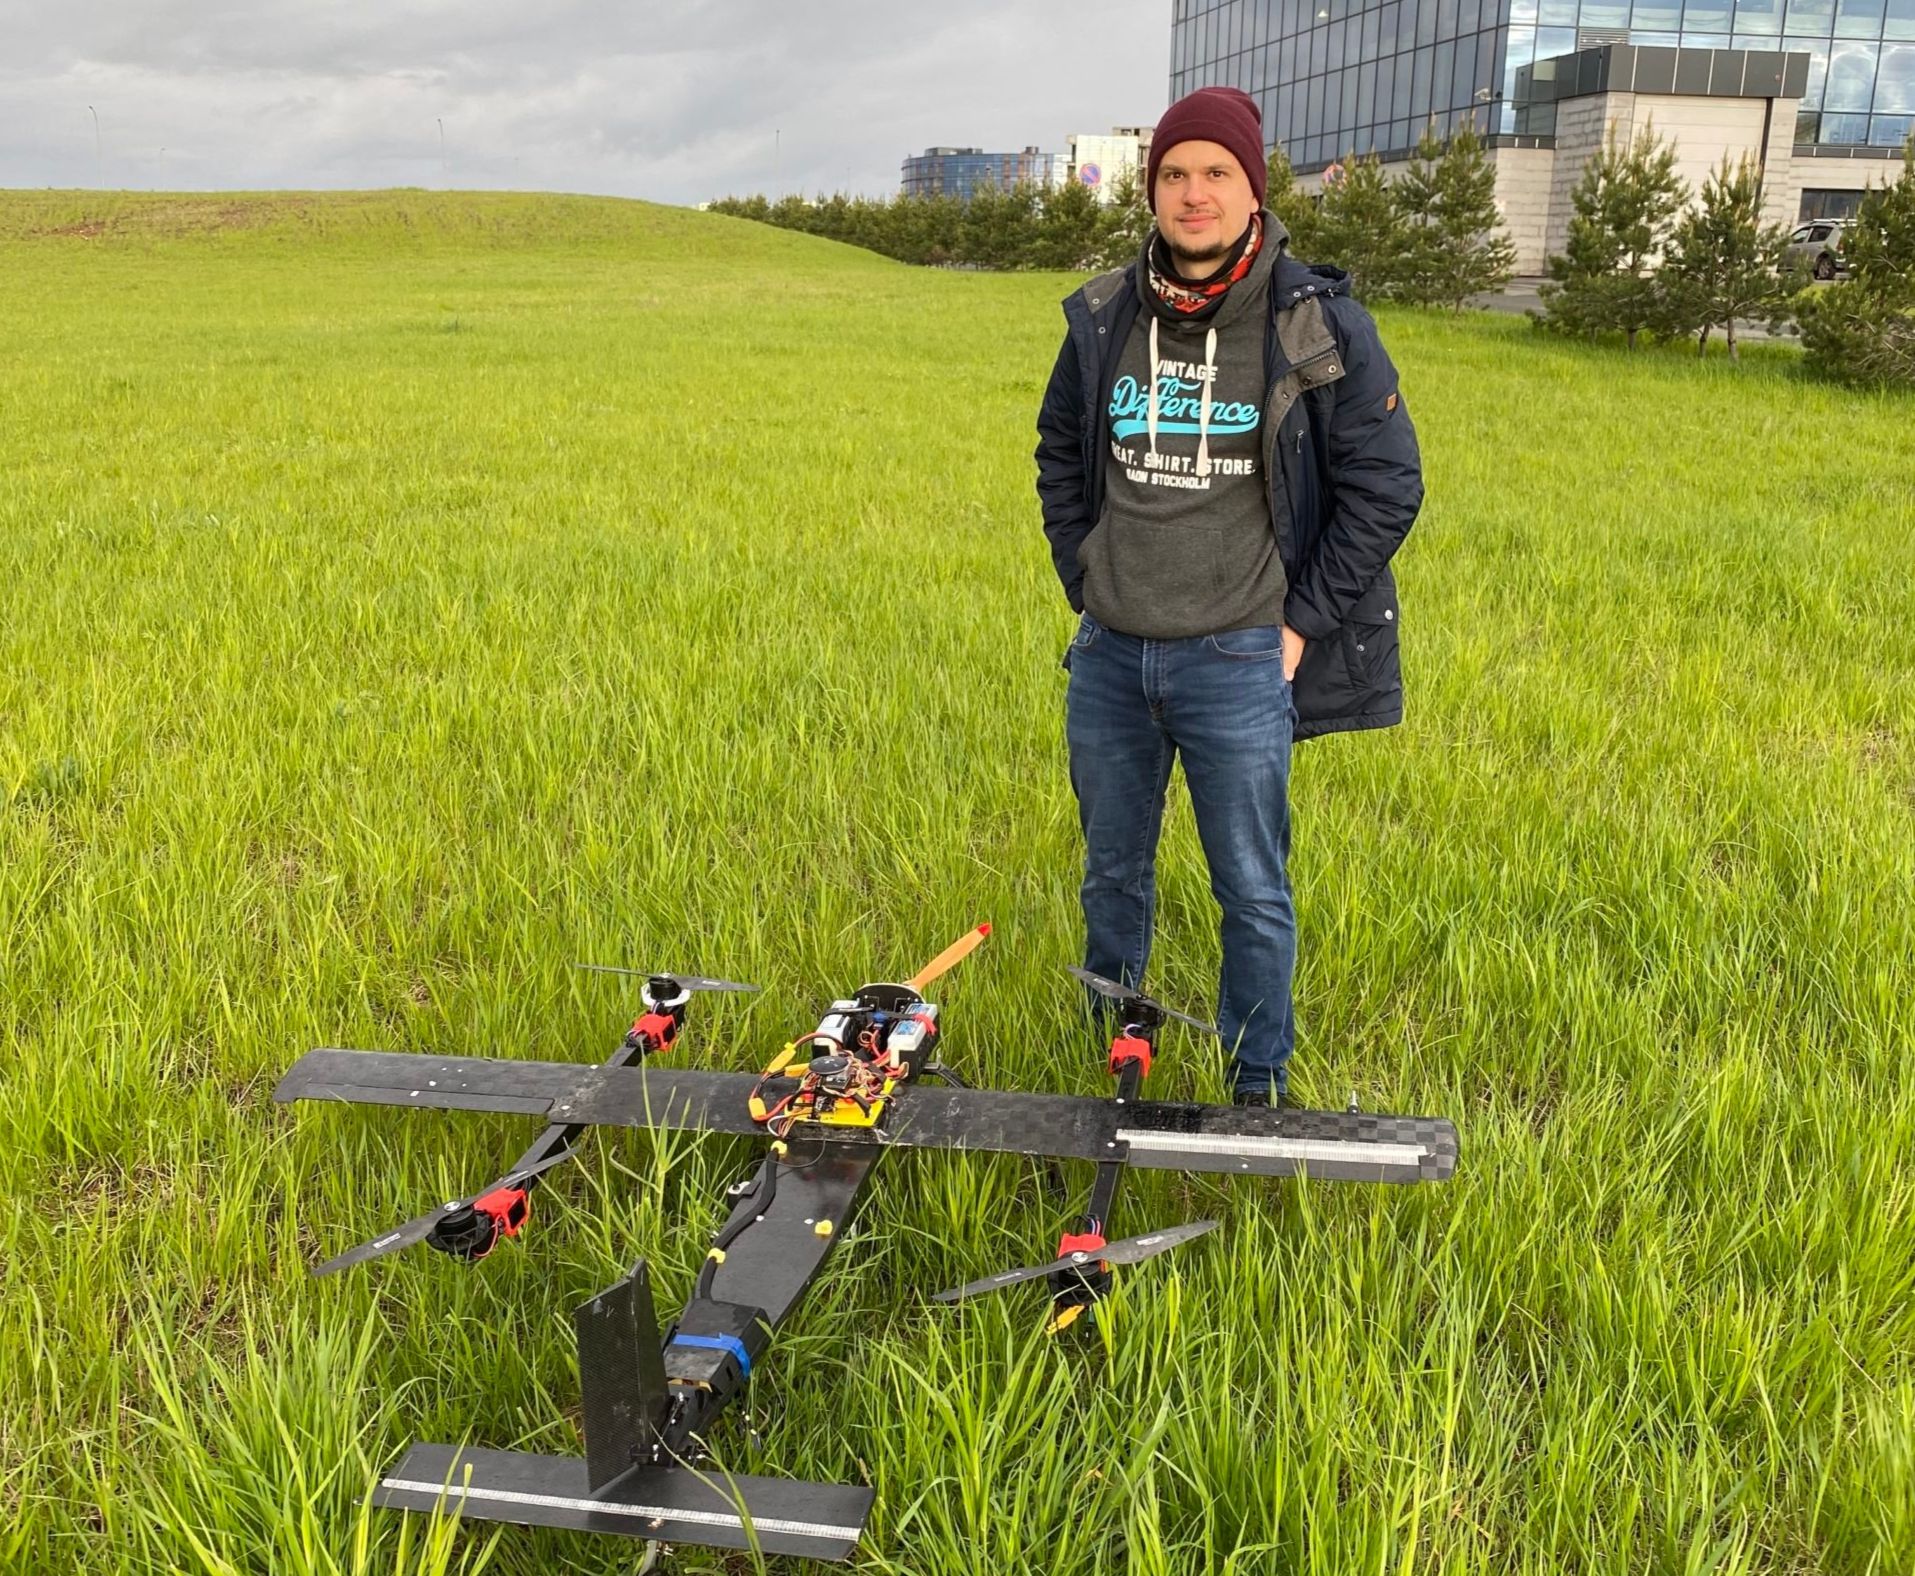
R.F .: Pracujeme s hybridem dvou z uvedených výtahových technologií - tiltrotorem.Jedná se o zařízení, které má schopnostvertikální vzlet a přistání, stejně jako pohon křídel. Pokud se budeme bavit o využití bezpilotních letounů (UAV), tak nejoblíbenější je dnes hobby fotografování a natáčení videa. Navíc mluvíme o zcela konkurenčním a vyspělém trhu. Další aplikací je armáda a finance. Pokud mluvíme o vojenských aplikacích, Rusko dnes představuje 15 % celosvětové praxe používání letecké robotiky. Dalším segmentem, ve kterém se drony používají, je monitoring. Dnes se řešení pro dodávky a úkoly na poslední míli aktivně vyvíjejí. Na vzestupu je také přesné zemědělství, průmyslové aplikace a telekomunikace. Jedním z případů je Google Ballon – balónky, které distribuují internet. Předním výrobcem dronů je čínská společnost DJI s více než miliony letových hodin a již více než 70% podílem na celém globálním trhu.
R.F.: Jedním z úkolů precizního zemědělství je sledování plodin.Kromě toho analýza vegetativního indexu aidentifikaci problémových oblastí. Samozřejmě můžete celé pole postříkat traktorem, je to levnější na jednotku plochy, ale málo účinné. Úkolem je najít problémová místa, ohniska některých škůdců apod. pomocí dronů vybavených specializovanými infračervenými kamerami. Další možností aplikace je závlaha a postřik. Kluci z Kazaně vytvořili skvělý projekt BRAERON - zemědělský dron ruské výroby. To je tak obrovské zařízení, má dvě vrtule, které pohání spalovací motor. Vytvářejí hlavní zvedací sílu. A existuje obvod vrtulníku, který vytváří krouticí moment pomocí síly řízení k řízení pohybu.
R.F .: Další možností pro použití UAV pro hobby jsou závody dronů. Drone Racing League (DRL) je nejoblíbenější z organizací, které tyto soutěže pořádají. Existují také virtuální závody založené na simulátorech.
„Procházka, abych tak řekl, pejsek!“
D.D.: Existuje celkem osm fází vývoje dronů.Kvadrokoptéra, bezpilotní letadlo a bezpilotní vozidlo jsou obecně roboti, mají podobné struktury a řídicí algoritmy musí být použity všude. Senzory zároveň nejsou vždy podobné.
R.F.: Motory nalezené v dronech jsou obvykle bezkomutátorové.Mají samostatnou řídící jednotku, kteráje víceúrovňová struktura. Motor má ESC - elektronický regulátor otáček. Nastavíme požadovaný tah a on vymyslí, jak ovládat motor, jak přepínat vinutí a tak dále. Dalším článkem je autopilot, složitá věc s ovladačem a mnoha senzory: GPS, inerciální navigační systém, barometr a další. Logika řízení pohybu běží uvnitř autopilota. K dispozici jsou také funkční samostatné bloky - blok ovladače, plánování pohybu, jednoduchý pohyb z bodu do bodu a blok pro kombinování dat z různých senzorů. Například naše data GPS přicházejí s nízkou frekvencí, zatímco data našeho inerciálního systému přicházejí s vyšší frekvencí, ale mají kumulativní chybu. Existují algoritmy, které nám umožňují toto vše kombinovat a poskytují nám dobrá data.
R.F.: Autopilot v dronu je základní věc nízké úrovně.Pro další a inteligentnější ovládání slouží palubní počítač, kamery, senzory a další přídavná zařízení.
R.F .: Vývoj dronů začíná koncepčními výpočty.Vzhled zařízení a jeho systém se navrhujeovládání: jaký tah je potřeba, jaká bude aerodynamika a tak dále. Poté se provede matematické modelování. V podstatě se jedná o práci bez hardwaru. Další fází je vývoj řídicího systému, konkrétně algoritmů. Pro simulaci se používají různé přístupy a balíčky, např. MATLAB, nebo hotové simulátory - Gazebo, Microsoft FS. Innopolis University má svůj vlastní simulátor - Innopolis Simulator. Má nejen vizuální ukázku, ale také simulaci všech senzorů, což znamená, že poskytuje stejná data jako senzory GPS, senzory vnímání, kamery a lidary. To vám umožňuje vyvíjet víceúrovňové vysoce inteligentní technologie řízení. Když máme v simulátoru vše odladěno (a většinou to tam funguje dobře), můžeme přejít k tomu nejzajímavějšímu - testům, výrobě testovacího vzorku a letovým zkouškám. V rámci naší spolupráce s Kazaňským leteckým institutem se budují výrobní zařízení na výrobu UAV, kde budou využívány technologie výroby dronů z uhlíkových vláken. Pokud mluvíme o aditivní technologii, můžeme to udělat přímo v Innopolis.

D.D.:Nejprve otestujeme řídicí systém,tak, aby byla co nejstabilnější. Řekněme, že potřebujete zkontrolovat, jak kvadrokoptéra odolává větru. To se dá napodobit – Roman se ho například snaží strhnout a roztrhat, v podstatě působí jako vnější rušení. Ale to nejsou zrovna letové zkoušky, to jsou takzvané kardanové zkoušky. Sledujeme, jak se zařízení samo stabilizuje. Provádíme také bláznivé experimenty - v létající vrtulníku zapneme hlavní motor, letecký, a uvidíme, jak se chová. To znamená, že zachovává svou orientaci tak správně, jak by měla v režimu koptéry. Když už jsme si v srdci jisti, že tato věc nespadne, můžeme ji spustit. Vyvenčit psa, abych tak řekl!
R.F.: Hlavním problémem při vývoji letadel, která nejsou vzducholodí, je to, že sebemenší chyba může vést k havárii.Se vzducholodí je to jednodušší – tam se k ní můžete připojit a dokonce něco restartovat. Ale u letadla a vrtulníku sebemenší chyba, nepřesnost v nastavení a to je vše.
Špičkové trendy ve vývoji dronů
R.F.: Hlavním trendem v robotice, kterému se věnujeme, je zvyšování autonomie.Dříve byl dron jednoduchým nosičem užitečnéhozatížení, tedy spíše tupé a pohybující se z bodu do bodu. Taky to není jednoduché. Létal jsem z bodu do bodu, ale nevěděl jsem nic o překážkách, práci v městském prostředí a senzorech. A pokud na něm byly senzory, jednoduše zaznamenávaly data a sbíraly fotografie. Nyní existuje trend odklonu od nosiče užitečného zatížení k chytřejšímu robotu. To znamená, že data nejen bere, ale okamžitě je analyzuje a používá pro vlastní správu. Dron například nemusí postavit celou mapu, ale najde na ní nějaké oblasti, okamžitě je analyzuje a dále prozkoumává zajímavá území. Je jasné, že to vyžaduje software a algoritmy.
R.F .: Hlavním trendem v oblasti designu dronů je energetická účinnost.Používáme ty nejlepší baterie, ale jakKvadrokoptéra zpravidla nemůže létat déle než hodinu (ani ta nejlepší). Proto existují různé možnosti, jak se s tím pro konečné použití vypořádat. A obvykle se dělí na dvě složky. Jde buď o jakési automatické stanice údržby dronu, které umožňují rozšířit jeho autonomní fungování výměnou baterií nebo o automatické nabíjení na přistávací stanici. A dalším směrem jsou hybridní struktury. Tedy efektivnější zařízení, která pro své režimy využívají různé principy pohybu. Navíc se současným rozvojem senzorové technologie mají drony možnost využívat různé cool senzory, které dříve hodně vážily a byly drahé. Jedná se o lidary, multispektrální kamery a další cool kamery.
DD: Nyní se svět aktivně zabývá systémy létání s překážkami.Nejčastěji se jedná o práci v prostorových, komplexních ahlučná místa. To je potřeba hlavně pro analýzu zničených budov. Curych a přední laboratoře v USA, MIT a Skoltech nyní aktivně pracují na takových systémech schopných provozu v nouzových podmínkách. Děláme to také - prohlédli jsme se, zkusili jsme létat po suterénu. A úkolů je zde spousta – navigace bez GPS, pouze pomocí senzorů pro pohyb a samotné plánování, tedy jak se potřebujeme pohybovat, abychom o dané oblasti získali maximum informací. Dnes mezi sebou soutěží v kvalitě a rychlosti asi 20 laboratoří, protože je důležité let nejen stihnout, ale také stihnout za kratší dobu. To je jedna z výzev, pokud jde o senzory, zpracování a algoritmy. Nyní je nejaktivnějším vývojářem ETH Zurich. Vyvinuli vlastní fotoaparát, ve skutečnosti se jedná o zcela nový typ fotoaparátu, který se strukturou podobá fyziologii lidského oka a dokáže produkovat nikoli snímky za sekundu, ale rozdíl mezi snímky. Díky tomu získáme frekvenci milionů snímků za sekundu. To jsou miliony změn. Pokud máme na palubě hardware, který nám to umožňuje zpracovat, pak můžeme přijmout a dát kontrolu s rychlostí blesku.
D.D.:Systém se vyvíjí velmi aktivněinspekcí, dokonce zahájil soutěž na DARPA - SupT Challenge. Týmy se snaží kontrolovat tunely pomocí různých typů robotů. Je třeba si uvědomit, že v tunelu je jen hrozné elektromagnetické pozadí. Samozřejmě nemůžeme používat žádnou radionavigaci. To znamená, že je nutné vyvinout technologie pro autonomní plánování a navigaci. To je velmi zajímavá výzva. Může být aplikován jednoduše v kolosálních oblastech. Je to samozřejmost - v ohni. Proč poslat osobu, když můžete poslat dron s radarem. Nechte ho létat, budujte mapu, nechte ho, ať se dívá, kde jsou lidé. To vše bude na palubě v reálném čase. A jen aplikovaná aplikace - dron, který letěl oknem a dál se pohyboval bez GPS uvnitř místnosti.
DD: Hlavním výrobcem dronů na dnešním trhu je DJI. Můžete dokonce říci, že DJI dokáže všechno.Čínská společnost vyrábí velmi kvalitní aodladěný produkt. Dokonce i jejich systém vyhýbání se překážkám zajišťuje, že se dron v žádném bodě zastaví a nepoletí závratnou rychlostí. To znamená, že hlavní věcí je bezpečnost zařízení a dalších. Nejnovější špičkový vývoj, který integrovali, se již prodávají. Například dron Skydio 2 od MIT. Takové zařízení za 1000 dolarů bude létat kolem překážek v lese. Pokud jde o autonomii, je lepší než DJI, má všestranný výhled a dokáže provádět analýzu a konstrukci map a také se vyhýbat kolizím. Pokud se dron DJI zastaví, tento se vzdálí a pokračuje v pohybu. Obecně skvělá věc, ale prodávají se na předobjednávku.
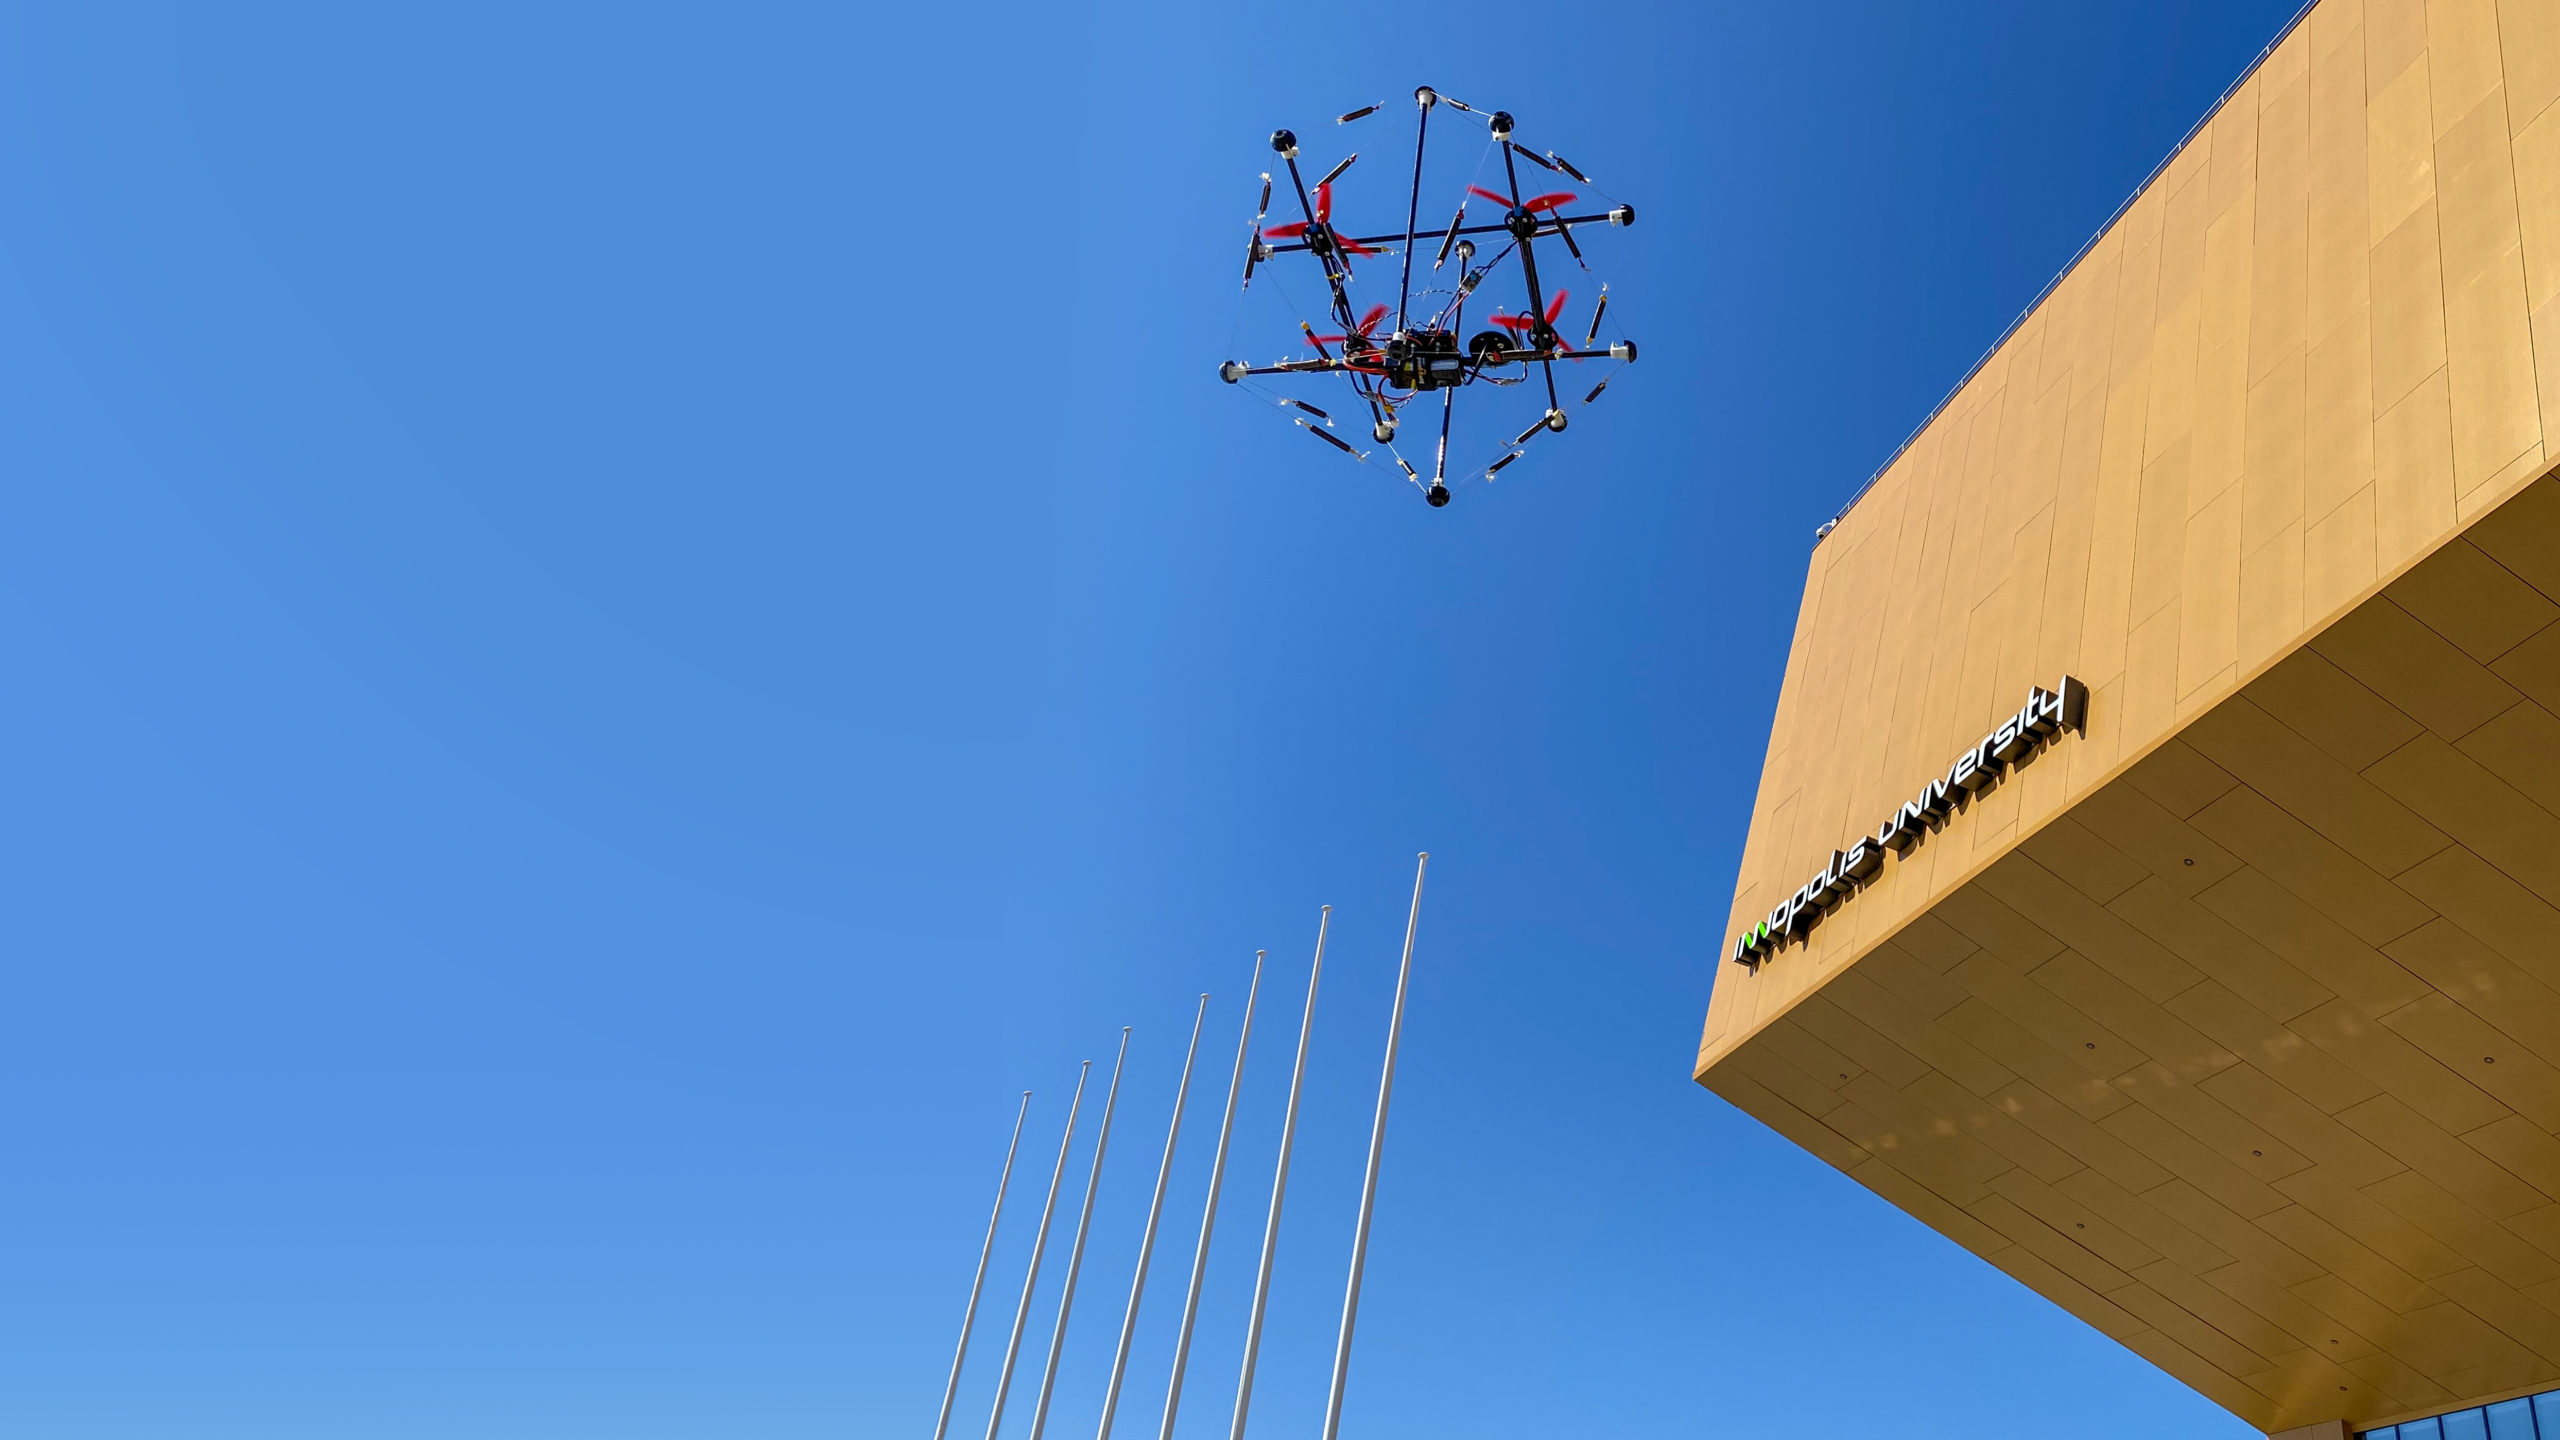
R.F .: Existují zajímavá řešení z hlediska designu, například když dron potřebuje preletět dírou, může se složit a dynamicky to dělat.V současné době také pracujeme na zajímavémdesign. Je skládací a částečně nezničitelný. Jedná se o takzvaný tenzorový dron. Uplatňuje se zde princip tensegrity, který se používá v architektuře. Jedná se o dron, ve kterém jsou rám a konstrukce ochranné klece kombinovány a implementovány jako tensegrity konstrukce, což mu umožňuje přežít pády. Hodili jsme to z 20 metrů, házeli o zeď. Rozbít to dokázali jen školáci na exkurzi.
Napjatost- princip stavění konstrukcí z prutů akabely, ve kterých tyče pracují v tlaku a kabely pracují v tahu. V tomto případě se tyče vzájemně nedotýkají, ale visí v prostoru a jejich vzájemná poloha je fixována nataženými kabely, v důsledku čehož se žádná z tyčí neohne.
DD: Jednou z populárních komerčních aplikací je offline kontrola.K tomuto účelu slouží průmyslové drony DJItermokamery. Mohou vyletět nahoru a vidět stav například elektrického vedení, telekomunikačních věží, plynovodů a všeho možného. Vyřešili jsme problém namíření kamery na drát, což je pro pilota při pohybu poměrně obtížné. Chceme, aby byl dron veden kamerou a doprovázel ho při pohybu. Na toto téma existuje skvělý projekt - „Provazochodec“. Jedná se o dron, který se pohybuje po drátech, po laně a létá přes sloupy. Skvělá věc a ruština.
R.F.: Pokud mluvíme o autonomii, nabíjecí stanice se nyní aktivně rozvíjejí.Na Innopolis University jsme vyvinulispeciální přistávací platforma pro dron. Původně byl vyroben pro KamAZ - je to bezpilotní nákladní automobil s dronem, který mu může vytvořit mapu a říct mu, kam má jít. Ale platforma má i další komerční využití. Můžeme jej umístit poblíž lomu, sledovat vývoj nebo na staveništi a pravidelně, podle plánu, provádět lety nebo průzkumy a vypracovat mapu změn.
R.F.: Dalším trendem je kombinace přistávací stanice s balíkomatem.Ruská společnost "Copter Express", kteráse nyní aktivně rozvíjí ve výrobě dronů, vyrobil takovou postamat a nyní ji propaguje společně s drony. Má úložné buňky, ví, jak vydávat balíčky atd.
D.D.: Létání zcela autonomně pomocí neuronových sítí je jedním ze slibných úkolů směrem k autonomii.Úroveň technologie dosáhla stadia, kdy mymůžeme rozhodovat na palubě kvadrokoptéry přímo během letu. A existují dva přístupy. Jeden přístup je klasický, když máme plánovač, regulátor, samostatné moduly vnímání a máme neuronovou síť. A druhým je takzvaný end-to-end s jedinou neurální sítí. Funguje to jako černá skříňka. Má vstupy, senzory a řídicí výstupy. A implementuje již stanovená kritéria.
Viz také:
Podívejte se, co Hubbleův nástupní dalekohled vidí ve vesmíru
Historie původu „podivných“ meteoritů je odhalena: padly na Zemi v 60. letech
Byla tam fotka toho, jak pouštní prach „proudí“ do Atlantského oceánu