Skupina výzkumníků představila model prostorového vnímání: 3D Dynamic Scene Graphs. Vývoj umožňuje
Kromě vytvoření běžné mapy může nový model robotovi umožnit dotazovat se na umístění objektů a místností nebo na pohyb lidí po jeho cestě.
Podle jednoho z docentů katedry nový model pomůže robotovi rychle se rozhodovat a plánovat jeho pohyb. Je to podobné tomu, jak stavíme naši trasu.
Za účelem sestavení modelu prostředíprostředí, model je založen na práci s Kimera, Toto je knihovna s otevřeným zdrojovým kódem. Během provozu Kimera pracuje tak, že přijímá obrazové toky z kamery robota a také inerciální měření z palubních senzorů, aby odhadla trajektorii robota nebo kamery a rekonstruovala scénu jako 3D síť. To vše se děje v reálném čase.
Výsledkem je hrubá mapa prostoru v podobě trojrozměrné mřížky, kde je vše barevně odlišeno jako předměty, struktury a lidé.
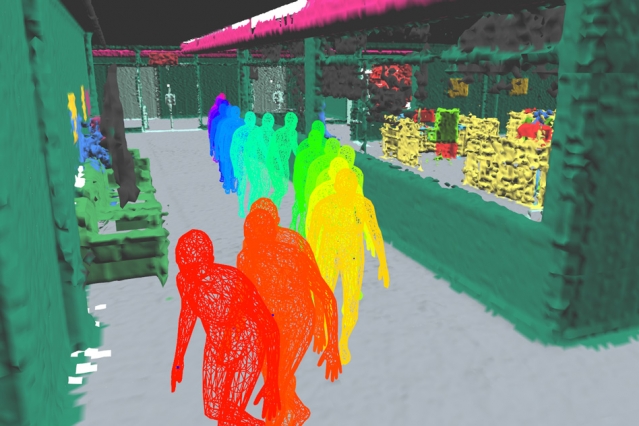 Obrázky: MIT
Nový vývoj bude užitečný nejen proběžné každodenní úkoly, kde je potřeba znát souřadnice, ale technologie bude použitelná i ve výrobě nebo při průzkumu místa, kde ke katastrofě došlo.
Přečtěte si také:
Podívejte se na obrovskou „zeď“ stovek tisíc galaxií za Mléčnou dráhou
Kometa NEOWISE je viditelná v Rusku. Kde ji vidět, kde hledat a jak vyfotografovat
Ukázalo se, že Mayská civilizace opustila jejich města