"Zajímalo nás, jak by humanoidní robot mohl mluvit o tom, že je schopen zvednout krabici plnou neznámých
Proces, kterým robot generujetrajektorie, které mu umožňují zvedat předměty, mohou být výpočetně náročné. Ve skutečnosti mají humanoidní roboti obecně větší svobodu, a přesto pohyb, který jejich tělo vyžaduje ke zvednutí předmětu, musí splňovat několik omezení. To znamená, že pokud je krabice příliš těžká nebo je její těžiště příliš daleko od robota, s největší pravděpodobností nebude schopen tento pohyb dokončit.
"Myslete na nás lidi, když se snažíme."uvidíme, jestli dokážeme zvednout těžký předmět, například činku, vysvětlil Khan. - Nejprve komunikujeme s činkou, abychom získali určitý smysl pro předmět. Poté, na základě našich předchozích zkušeností, víme, jestli je pro nás příliš těžké je zvednout nebo ne. Podobně naše metoda začíná sestavením trajektorické tabulky, která ukládá různé povolené zdvihací pohyby robota, odpovídající fyzickému dosahu boxu pomocí simulace. Robot pak tuto tabulku považuje za informaci ze své předchozí zkušenosti. “
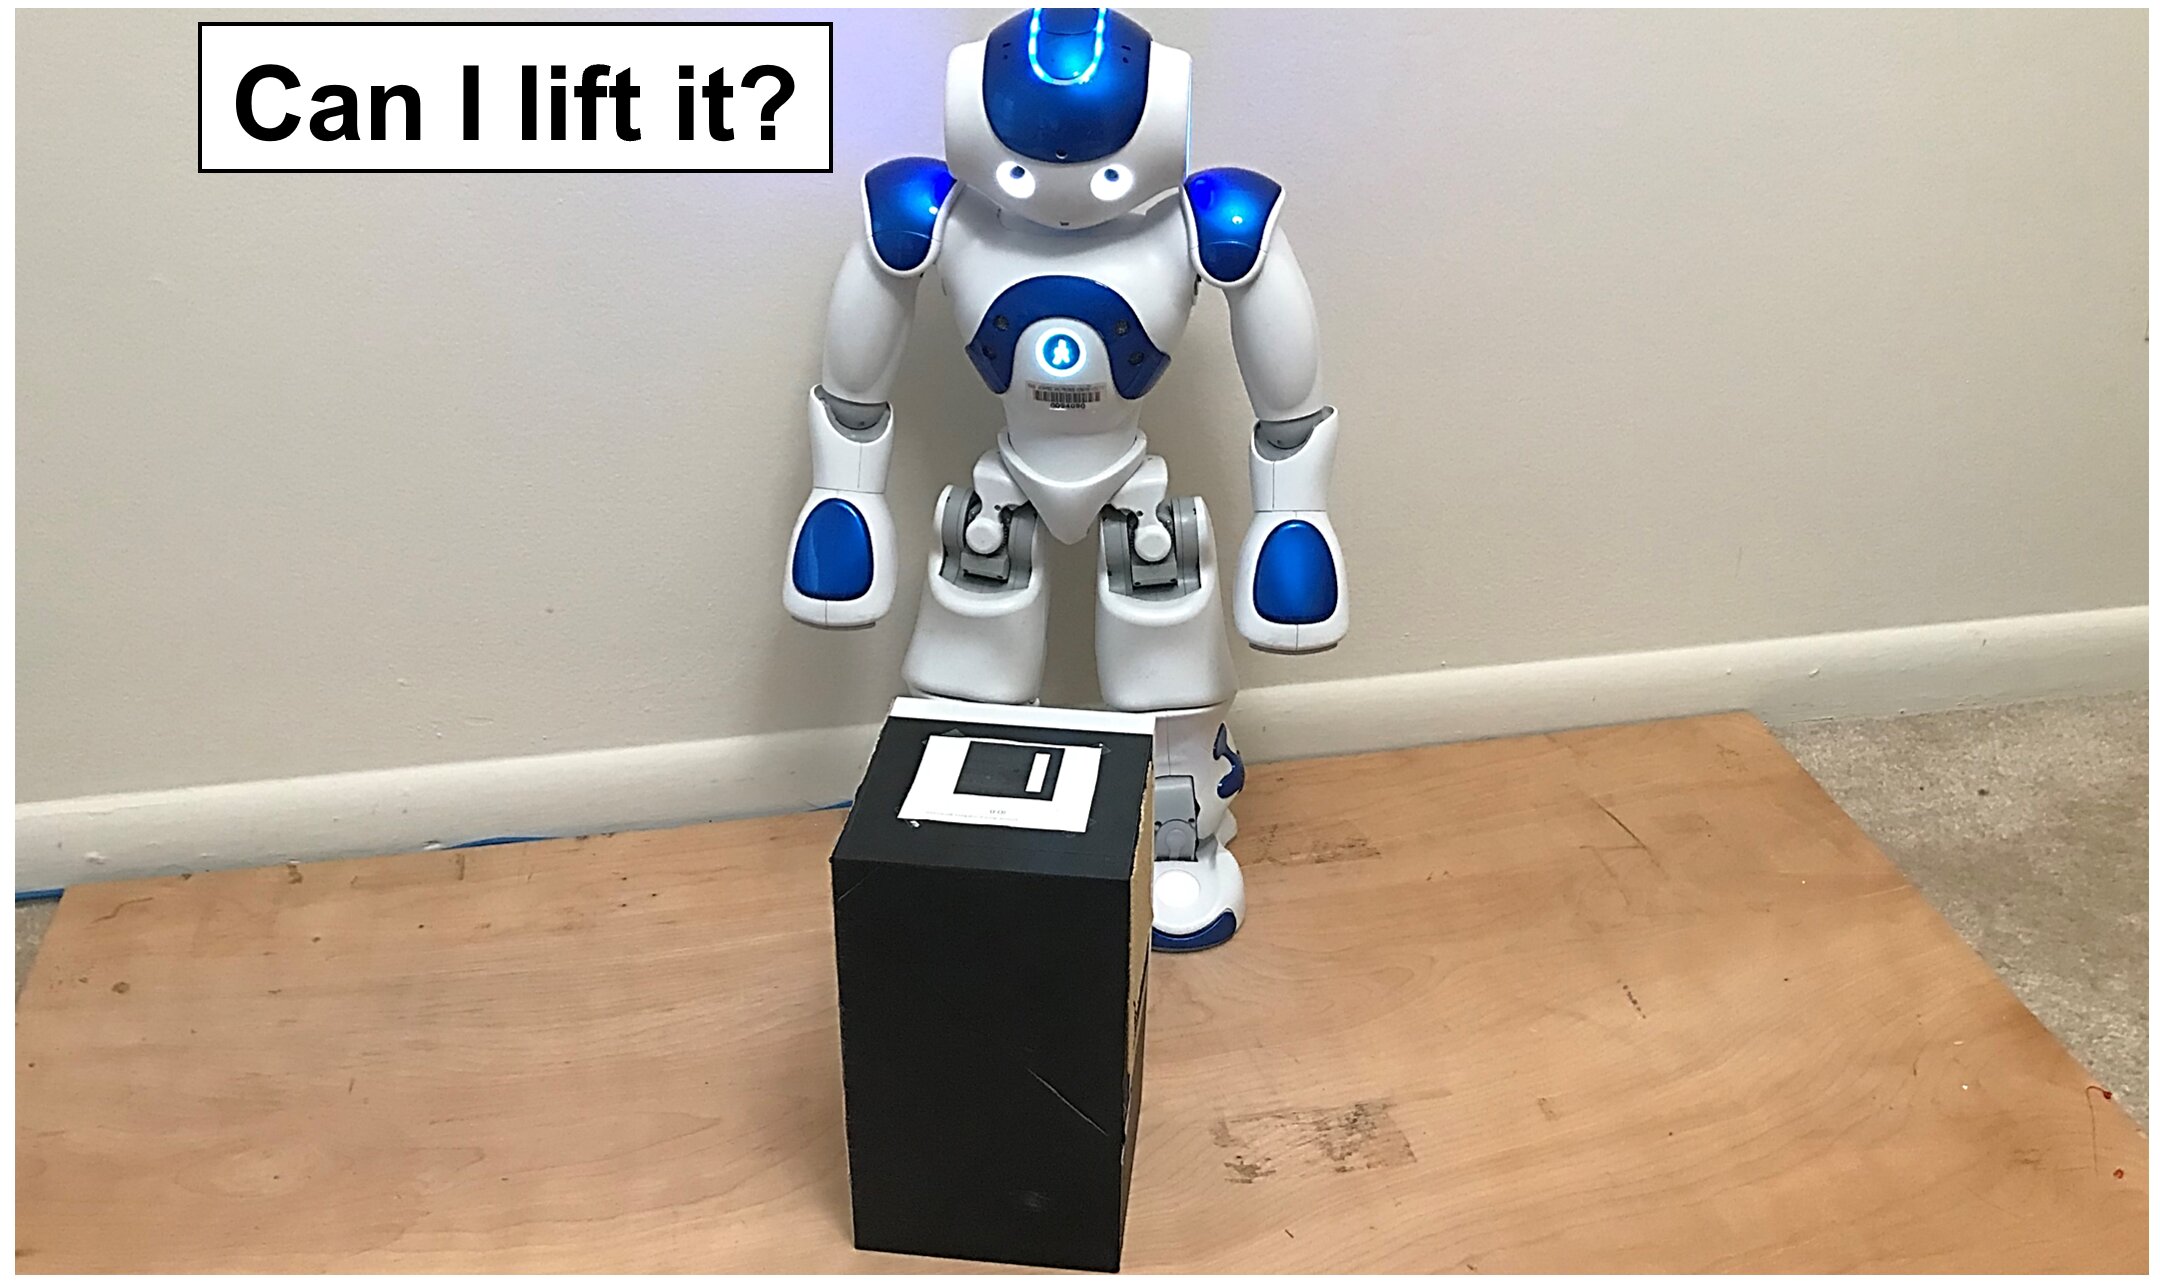 Uznání: National University of Singapore and Johns Hopkins University
Technika vyvinutá Khanem ve spolupráci sjeho kolega Ruisin Li a jeho nadřízený Gregory S. Chirikjian (profesor a vedoucí katedry strojního inženýrství na NUS), umožňuje robotu po krátké interakci získat představu o setrvačných parametrech boxu. Robot poté znovu navštíví tabulku trajektorií vytvořenou touto metodou a zkontroluje, zda obsahuje zdvihací pohyb, který by mu umožnil zvednout box s těmito vypočítanými parametry.
Pokud takový pohyb nebo trajektorie existuje, pakzvednutí krabice je považováno za možné a robot může okamžitě dokončit úkol. Pokud ne, pak robot považuje úkol nad rámec svých schopností.
"Naše metoda se může výrazně zlepšit."efektivita při provádění praktických úkolů typu pick and place, zvláště pokud se opakují, uzavírá Khan. „V naší budoucí práci plánujeme aplikovat přístup na různé objekty nebo zvedací úkoly.“
Přečtěte si také
Podívejte se na 3D mapu vesmíru: byla sestavena po dobu 20 let a už to vědce překvapilo
Vědci zjistili, proč jsou děti nejnebezpečnějšími nositeli COVID-19
Ukázalo se, že Mayská civilizace opustila jejich města