Roman Fedorenko— Lektor ved NTI Kompetencecenter i retning af “Teknologi af robotkomponenter og
Dmitry Devitt— Juniorforsker ved NTI Competence Center i retning af "Technology of Robotics and Mechatronics Components" ved Innopolis University.
Alle forlader garagen
Roman Fedorenko: Lige da Google, Apple, Microsoft og andre it-giganter kom ud af garagen, begyndte vores forskningsgruppe med det samme.Vi har store forhåbninger til vores garage.Dette er et robotudviklings- og testcenter. Og vi beskæftiger os primært med robotter, og vi opfatter udelukkende droner som robotter. Dette kan være en usædvanlig historie for mange. Traditionelt forestiller folk sig en robot som en gående android. Men der er et område inden for feltrobotik, som vi arbejder inden for. I bund og grund er disse alle robotter, der bevæger sig: kører, svømmer eller flyver.
Robotik (feltrobotik)- anvendt videnskab involveret i udviklingenautomatiserede tekniske systemer og er det vigtigste tekniske grundlag for udvikling af produktionen. Der er byggeri, industri, husholdning, medicinsk, luftfart og ekstrem (militær, rum, undervands) robotik.
R.F.: Vores center arbejder hovedsageligt i regi af National Technology Initiative (NTI).Blandt vores partnere er der 6 akademikereinstitutter, 18 branchepartnere og 7 udenlandske partnere. Hvad laver vi? Al robotteknologi med undtagelse af mikrorobotter. Startende fra industrielle: fra manipulatorer, herunder moderne kollaborative robotter, til neuroteknologier, der slutter naturligvis med kunstig intelligens (dette er generelt en ende-til-ende-teknologi).
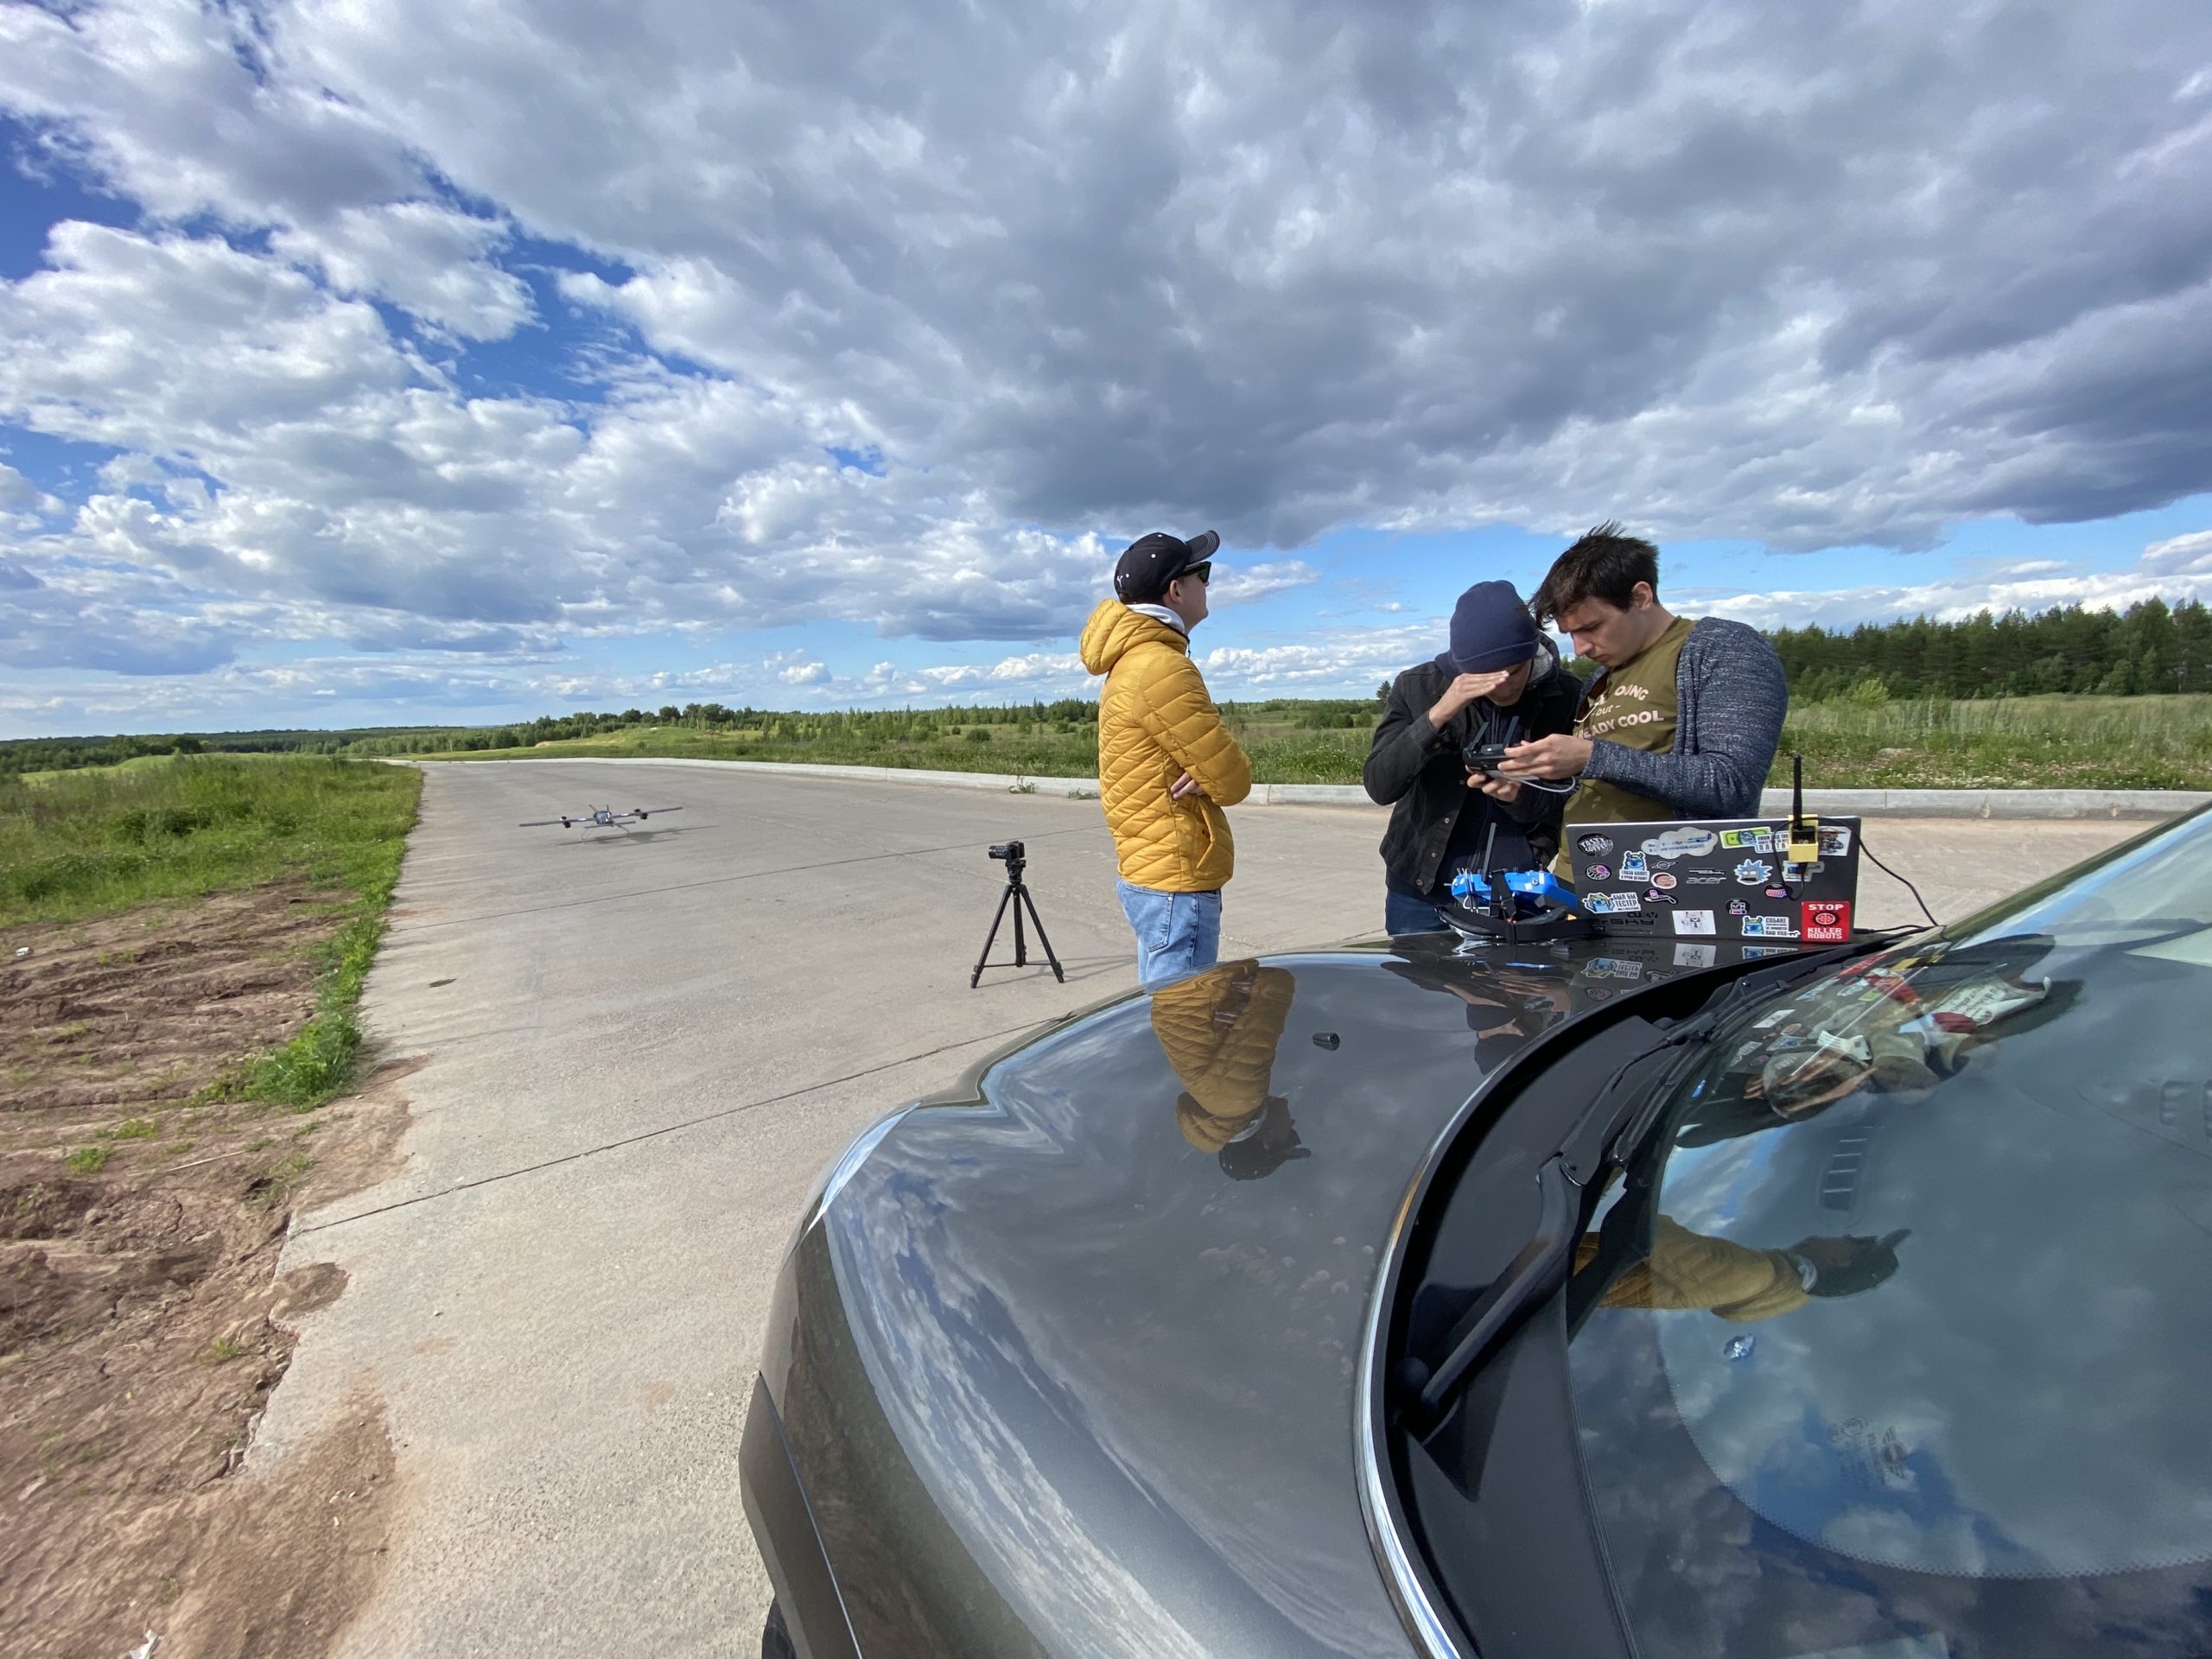
R.F.: Det projekt, der startede det hele for mig, er autonome luftskibe.Og dette er en ikke-standard vej.Normalt når de taler om droner, tror de, at du højst sandsynligt er involveret i coptere. I mit tilfælde ligger årsagen i sagen. På universitetet, hvor jeg studerede, Southern Federal University, var der et forskningsinstitut for robotteknologi og kontrolprocesser. Jeg kom dertil og blev straks interesseret i luftskibe. Hvordan det hele skete, er nu svært at forstå. Men jeg gik fra et lille luftskib, som jeg arbejdede på på elevkontoret, til en 70 meter fuldgyldig enhed for den kinesiske rumfartsorganisation. Elevprojektet fløj indendørs, og det var en særskilt udfordring at operere uden GPS. Og det kinesiske luftskib havde allerede brug for et kontrol-, navigations- og telekommunikationssystem.
Dmitry Devitt: Vi arbejder på kontrolsystemer og systemer til at undgå forhindringer.Det er faktisk det, de gør nuRussiske og verdens videnskabelige skoler. Vi skabte især systemer til drift af droner beregnet til filmoptagelse. Dette er faktisk vores første selvstændige arbejde. Og denne ting er allerede blevet brugt i flere film - "Godzilla", "Mulan" og andre. For at instruktører ikke skal bekymre sig om, hvordan billedet skal indrammes, foregår alt ved hjælp af en drone i automatisk tilstand.
Fra kinesiske lanterner til droner
R.F.: Det første fly var kinesiske lanterner.Yderligere kan vi give et eksempel på en luftballon -ballon. Men den mest berømte af de første enheder var Wright-brødrenes flyvemaskine med motor. De lavede deres første fly som svævefly, men i 1903 blev der endnu ikke registreret automatisk, men kontrolleret flyvning. Men faktisk er historien kontroversiel, for i 1901 fløj luftskibe allerede. I begyndelsen af forrige århundrede konkurrerede fly og luftskibe stærkt. Luftskibe foretog transatlantiske flyvninger. De var enorme, komfortable, smukke, næsten som passagerfly nu. Men i sidste ende vandt flyene, kan man sige. Selvom luftskibe forbliver og stadig finder deres niche.
R.F.: Der er tre principper for at skabe lift.Der er luftskibe - og det er det aerostatiske princip.Som en ballon, på grund af Archimedes kraft, rejser den sig og bliver i luften. Der er en aerodynamisk metode - med en fast vinge eller en roterende rotor. Dette omfatter helikoptere og kendte coptre. Jetfremdrift kan selvfølgelig klassificeres som en anden type – der findes også jetfly, men først og fremmest er disse raketter.
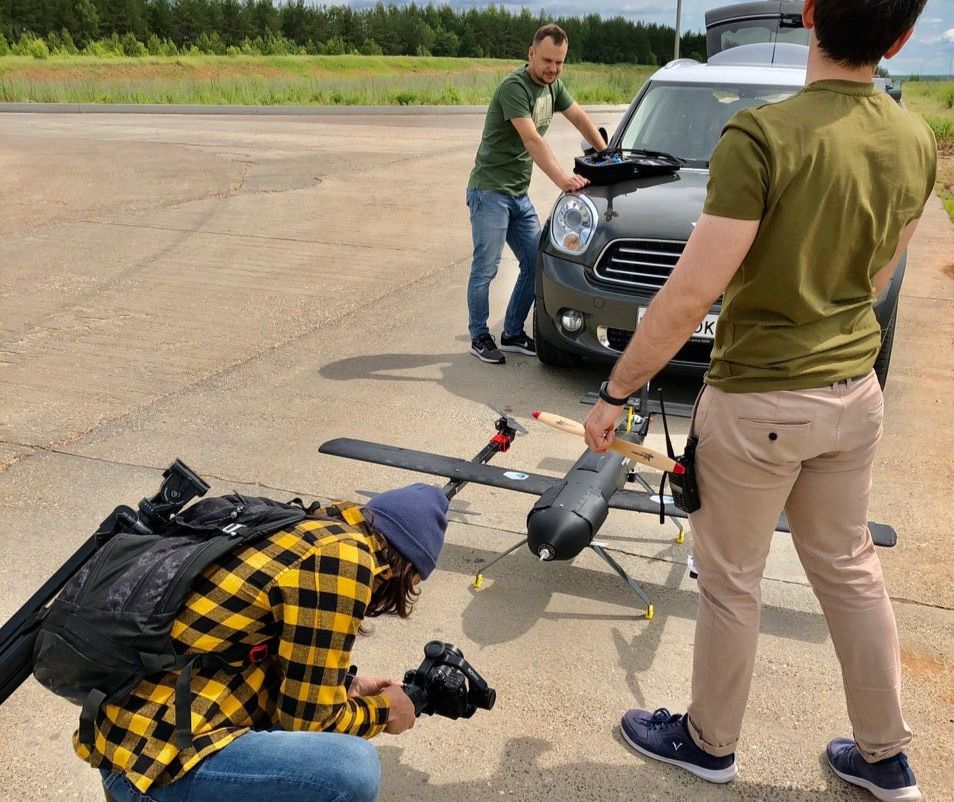
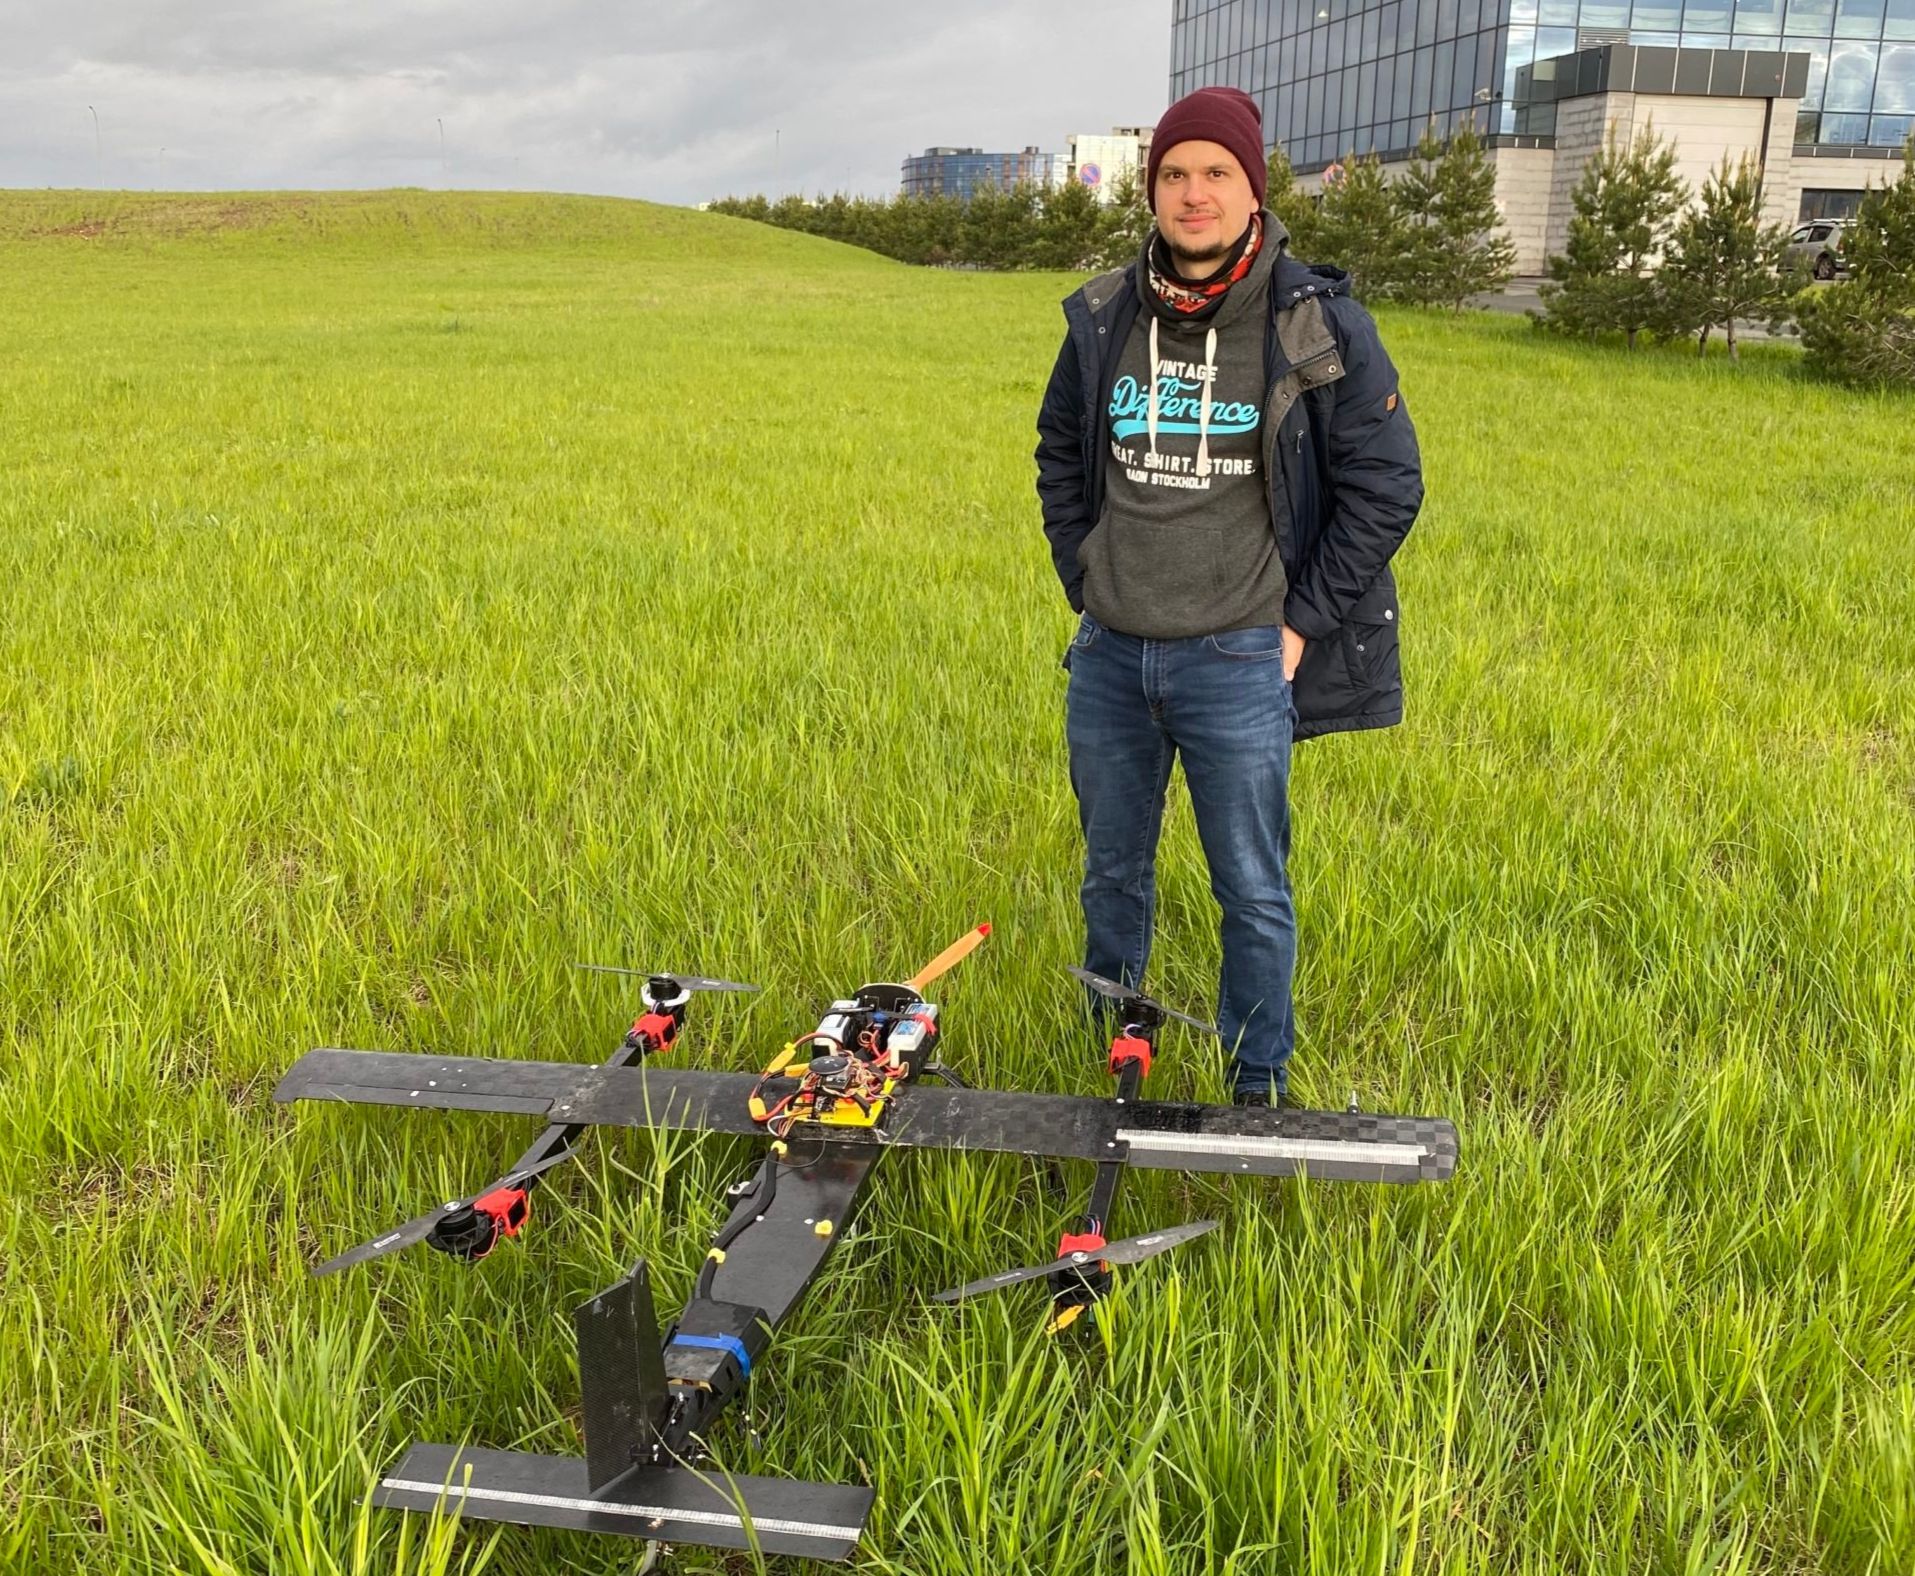
R.F.: Vi arbejder med en hybrid af to af de nævnte liftteknologier - en tiltrotor.Dette er en enhed, der har evnenlodret start og landing, samt vingefremdrift. Hvis vi taler om brugen af ubemandede luftfartøjer (UAV'er), er den mest populære i dag hobbyfotografering og videooptagelse. Desuden taler vi om et fuldstændigt konkurrencepræget og modent marked. Den næste ansøgning er militær og finans. Hvis vi taler om militære applikationer, tegner Rusland sig i dag for 15% af den globale praksis med at bruge luftrobotik. Et andet segment, hvor droner bruges, er overvågning. I dag udvikles der aktivt løsninger til levering og last-mile opgaver. Præcisionslandbrug, industrielle applikationer og telekommunikation er også i fremmarch. En af sagerne er Google Ballon – balloner, der distribuerer internettet. Den førende producent af droner er det kinesiske selskab DJI, med mere end millioner af flyvetimer og allerede mere end 70 % af hele det globale marked.
R.F.: En af opgaverne ved præcisionslandbrug er afgrødeovervågning.Desuden analyse af det vegetative indeks ogidentificere problemområder. Man kan selvfølgelig sprøjte hele marken med en traktor, det er billigere per arealenhed, men ikke særlig effektivt. Opgaven er at finde problemområder, udbrud af nogle skadedyr osv. ved hjælp af droner udstyret med specialiserede infrarøde kameraer. En anden anvendelsesmulighed er kunstvanding og sprøjtning. Fyrene fra Kazan lavede et fedt projekt BRAERON - en russisk fremstillet landbrugsdrone. Dette er sådan en enorm enhed, den har to propeller, der drives af en forbrændingsmotor. De skaber den vigtigste løftekraft. Og der er et copterkredsløb, der skaber et drejningsmoment ved hjælp af styrekraften til at styre bevægelsen.
R.F.: En anden mulighed for at bruge UAV'er af hensyn til en hobby er drone racing. Drone Racing League (DRL) er den mest populære af de organisationer, der er vært for disse konkurrencer. Der er også virtuelle løb baseret på simulatorer.
"Gå så at sige en doggie!"
D.D.: Der er i alt otte stadier af droneudvikling.Generelt er en quadrocopter, et ubemandet fly og et ubemandet køretøj alle robotter, de har lignende strukturer, og kontrolalgoritmer skal anvendes overalt. Samtidig er sensorikken ikke altid ens.
R.F.: De motorer, der findes i droner, er normalt børsteløse.De har en separat kontrolenhed, derer en struktur på flere niveauer. Motoren har en ESC - elektronisk hastighedsregulator. Vi indstiller det ønskede tryk, og han finder ud af, hvordan man styrer motoren, hvordan man skifter viklingen og så videre. Det næste link er autopiloten, en kompleks ting med en controller og mange sensorer: GPS, inertinavigationssystem, barometer og andre. Bevægelseskontrollogikken kører inde i autopiloten. Der er også funktionelle separate blokke - en controllerblok, bevægelsesplanlægning, enkel punkt-til-punkt bevægelse og en blok til at kombinere data fra forskellige sensorer. For eksempel ankommer vores GPS-data ved en lav frekvens; inertisystemdata ankommer ved en højere frekvens, men har en akkumulerende fejl. Der er algoritmer, der giver os mulighed for at kombinere alt dette og give os gode data.
R.F.: Autopilot i en drone er en grundlæggende ting på lavt niveau.For yderligere og mere intelligent styring anvendes en indbygget computer, kameraer, sensorer og andre ekstra enheder.
R.F.: Droneudvikling starter med konceptuelle beregninger.Udseendet af enheden og dens system er ved at blive designetkontroller: hvilken trykkraft er nødvendig, hvilken aerodynamik vil være, og så videre. Derefter udføres matematisk modellering. I bund og grund er dette arbejde uden hardware. Næste trin er udviklingen af et kontrolsystem, nemlig algoritmer. Til simulering bruges forskellige tilgange og pakker, for eksempel MATLAB eller færdige simulatorer - Gazebo, Microsoft FS. Innopolis University har sin egen simulator - Innopolis Simulator. Den har ikke kun en visuel demonstration, men også en simulering af alle sensorerne, hvilket betyder, at den giver de samme data som GPS-sensorer, perceptionssensorer, kameraer og lidarer. Dette giver dig mulighed for at udvikle højintelligente styringsteknologier på flere niveauer. Når vi har fejlrettet alt i simulatoren (og det plejer at fungere godt der), kan vi gå videre til den mest interessante del - test, fremstilling af en testprøve og flyvetest. Som en del af vores samarbejde med Kazan Aviation Institute bygges produktionsfaciliteter til produktion af UAV'er, hvor der vil blive brugt teknologier til fremstilling af droner i kulfiber. Hvis vi taler om additiv teknologi, kan vi gøre dette lige i Innopolis.

D.D.:Først og fremmest tester vi kontrolsystemet,så det er så stabilt som muligt. Lad os sige, at du skal tjekke, hvordan en quadcopter modstår vinden. Dette kan efterlignes - for eksempel forsøger Roman at hive i ham og rive ham fra hinanden, hvilket i det væsentlige fungerer som en ydre forstyrrelse. Men det er ikke ligefrem flyvetest, det er såkaldte kardantest. Vi holder øje med, hvordan enheden stabiliserer sig selv. Vi udfører også skøre eksperimenter - i en flyvende copter tænder vi for hovedmotoren, en flyvemaskine, og ser, hvordan den opfører sig. Det vil sige, holder den sin orientering så korrekt, som den skal i copter-tilstand. Når vi allerede i vores hjerter er sikre på, at denne ting ikke vil falde, kan vi lancere den. Gå tur med hunden, så at sige!
R.F.: Hovedproblemet ved at udvikle fly, der ikke er luftskibe, er, at den mindste fejl kan føre til et styrt.Det er nemmere med et luftskib - du kan oprette forbindelse til det der og endda genstarte noget. Men med et fly og en copter, den mindste fejl, unøjagtighed i indstillingerne, og det er alt.
Top tendenser inden for droneudvikling
R.F.: Den vigtigste tendens inden for robotteknologi, som vi er involveret i, er stigende autonomi.Tidligere var en drone en simpel bærer af nyttigebelastning, det vil sige ret stump og bevæger sig fra punkt til punkt. Det er heller ikke nemt. Jeg fløj fra punkt til punkt, men vidste intet om forhindringer, arbejde i bymiljøer og sensorer. Og hvis der var sensorer på den, optog de simpelthen data og indsamlede fotografier. Nu er der en tendens væk fra nyttelastbæreren til en smartere robot. Det vil sige, at den ikke kun tager data, men straks analyserer den og bruger den til sin egen ledelse. En drone bygger for eksempel ikke hele kortet, men finder nogle områder på det, analyserer straks og udforsker interessante territorier yderligere. Det er klart, at dette kræver software og algoritmer.
R.F.: Den vigtigste tendens med hensyn til drone design er energieffektivitet.Vi bruger de bedste batterier, men hvordanSom regel kan en quadcopter ikke flyve i mere end en time (selv den bedste). Derfor er der forskellige muligheder for, hvordan man håndterer dette til slutbruget. Og de falder normalt i to komponenter. Disse er enten en slags automatiske dronevedligeholdelsesstationer, der giver dig mulighed for at udvide dens autonome funktion ved at skifte batterier eller automatisk oplade ved landingsstationen. Og en anden retning er hybridstrukturer. Det vil sige mere effektive enheder, der bruger forskellige bevægelsesprincipper til deres tilstande. Derudover har droner med den nuværende udvikling af sensorteknologi mulighed for at bruge forskellige fede sensorer, der tidligere vejede meget og var dyre. Det er lidarer, multispektrale kameraer og andre fede kameraer.
D. D.: Nu i verden er de aktivt engageret i forhindringsflyvningssystemer.Oftest er dette arbejde i lokaler, komplekse ogstøjende steder. Dette er primært nødvendigt for at analysere ødelagte bygninger. Zürich og førende laboratorier i USA, MIT og Skoltech arbejder nu aktivt på sådanne systemer, der er i stand til at fungere under nødsituationer. Det gør vi også - vi inspicerede os selv, forsøgte at flyve rundt i kælderen. Og der er mange opgaver her - navigation uden GPS, kun ved hjælp af sensorer til bevægelse og planlægning af sig selv, altså hvordan vi skal bevæge os for at få maksimal information om et givent område. I dag konkurrerer omkring 20 laboratorier med hinanden i kvalitet og hastighed, fordi det er vigtigt ikke kun at lave en flyvning, men også at gøre det på kortere tid. Dette er en af udfordringerne med hensyn til sensorer, behandling og algoritmer. Nu er den mest aktive udvikler ETH Zürich. De udviklede deres eget kamera, faktisk er dette en helt ny type kamera, der ligner strukturen i det menneskelige øjes fysiologi og kan ikke producere billeder i sekundet, men forskellen mellem billeder. På grund af dette får vi en frekvens på millioner af billeder i sekundet. Det er millioner af ændringer. Hvis vi har hardware ombord, der giver os mulighed for at behandle dette, så kan vi acceptere og give kontrol med lynets hast.
D.D.:Systemet udvikler sig meget aktivtinspektioner, endda en konkurrence blev lanceret på DARPA - SupT Challenge. Hold forsøger at inspicere tunneler med forskellige typer robotter. Det skal forstås, at der bare er en frygtelig elektromagnetisk baggrund i tunnelen. Selvfølgelig kan vi ikke bruge nogen radionavigation. Dette betyder, at det er nødvendigt at udvikle teknologier til autonom planlægning og navigation. Dette er en meget interessant udfordring. Det kan anvendes simpelthen i kolossale områder. Det er almindeligt - i en brand. Hvorfor sende en person, når du kan sende en drone med en radar. Lad ham flyve, opbyg et kort, lad ham se, hvor folk er. Alt dette vil være i realtid om bord. Og bare en anvendt applikation - en drone, der fløj gennem vinduet og fortsatte med at bevæge sig uden GPS inde i rummet.
D.D.: Den største droneproducent på markedet i dag er DJI. Du kan endda sige, at DJI kan gøre alt.Det kinesiske firma laver meget høj kvalitet ogfejlrettet produkt. Selv deres system til undgåelse af forhindringer sikrer, at dronen stopper og ikke flyver på noget tidspunkt med voldsom hastighed. Det vil sige, at det vigtigste er sikkerheden for enheden og andre. De seneste banebrydende udviklinger, de har integreret, bliver allerede solgt. For eksempel Skydio 2-dronen fra MIT. Sådan en enhed til $1.000 vil flyve rundt om forhindringer i skoven. Med hensyn til autonomi er den bedre end DJI, den har all-round synlighed og kan udføre analyser og kortkonstruktion, samt undgå kollisioner. Hvis DJI-dronen stopper, flytter denne sig væk og fortsætter med at bevæge sig. Generelt en fed ting, men de sælges på forudbestilling.
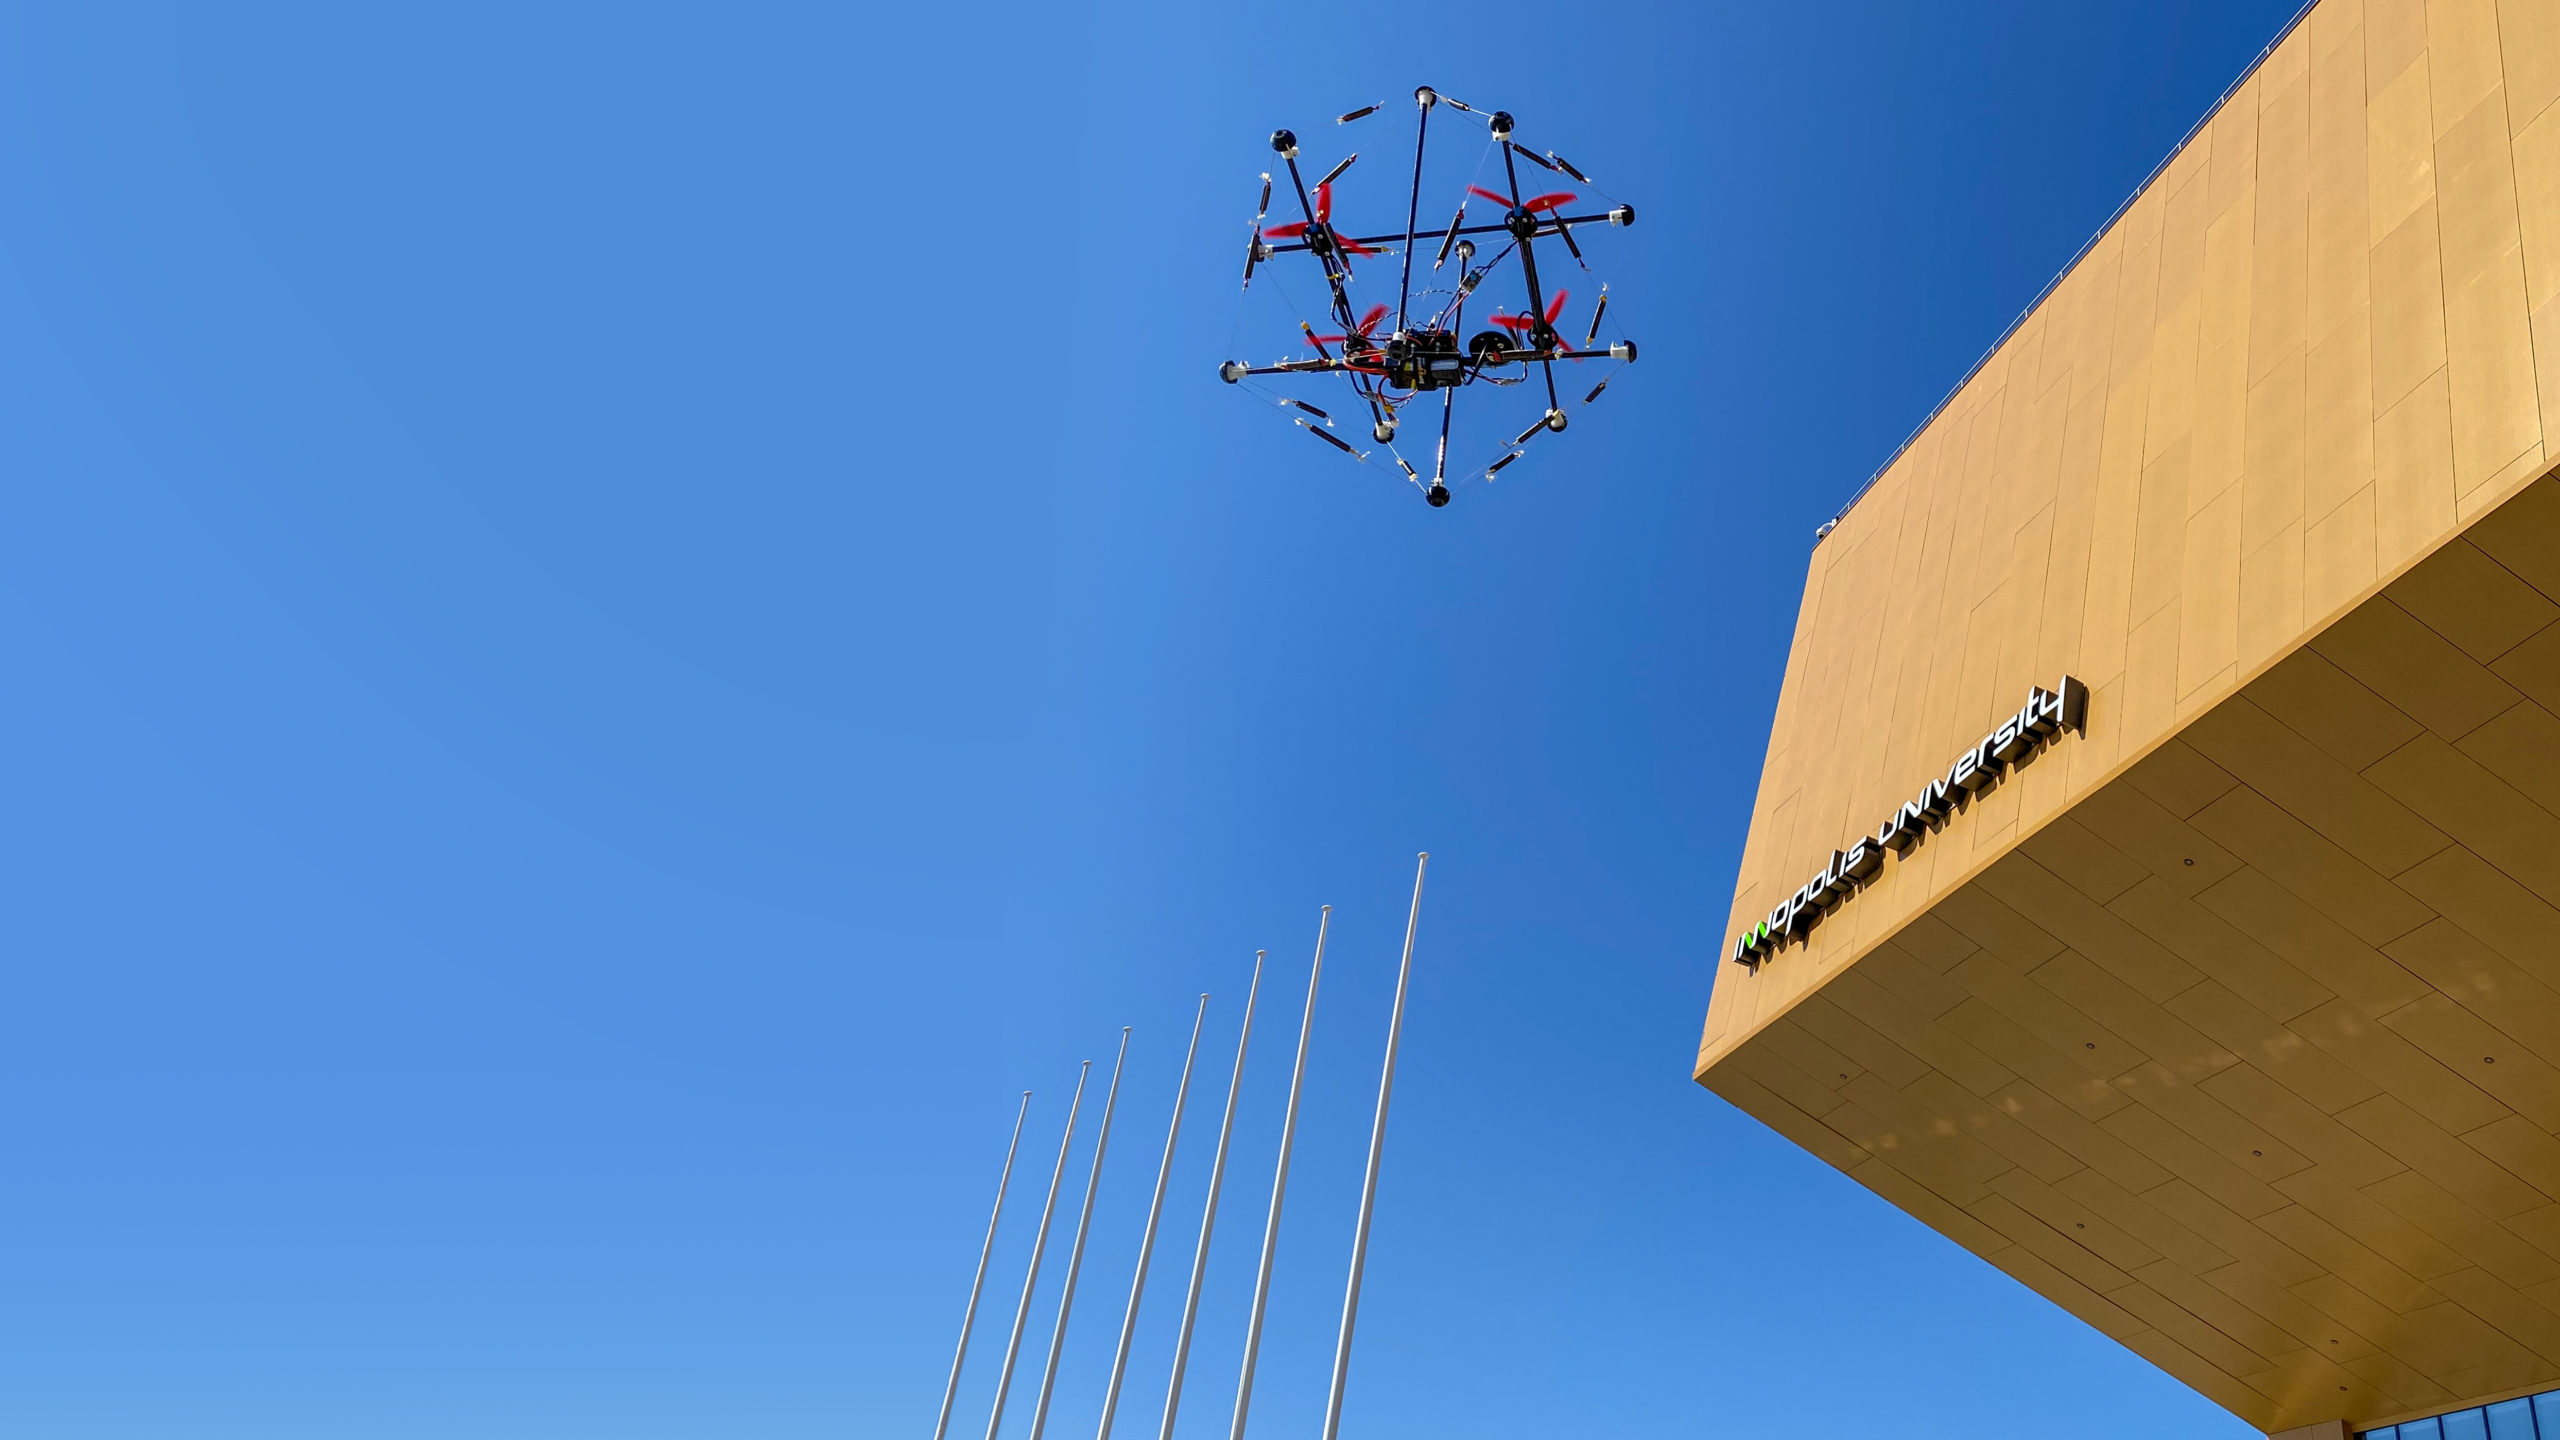
R.F.: Der er interessante løsninger med hensyn til design, for eksempel når en drone skal flyve gennem et hul, kan den foldes og gøre det dynamisk.Vi arbejder også i øjeblikket på en interessantdesign. Den er både foldbar og delvist uforgængelig. Dette er den såkaldte tensordrone. Tensegrity-princippet, som bruges i arkitektur, anvendes her. Dette er en drone, hvor rammen og den beskyttende burstruktur er kombineret og implementeret som en spændingsstruktur, så den kan overleve fald. Vi smed den fra 20 meter, smed den mod væggen. Kun skolebørn på en udflugt var i stand til at bryde den.
Tensegrity- princippet om at konstruere strukturer fra stænger ogkabler, hvori stængerne arbejder i kompression og kablerne arbejder i spænding. I dette tilfælde rører stængerne ikke hinanden, men hænger i rummet, og deres relative position er fastgjort af strakte kabler, som et resultat af, at ingen af stængerne bøjer.
DD: En af de populære kommercielle applikationer er offline inspektion.Til dette formål anvendes DJI industridronertermiske kameraer. De kan flyve op og se tilstanden på for eksempel elledninger, teletårne, gasledninger og det hele. Vi løste problemet med at rette kameraet mod ledningen, hvilket er ret svært for en pilot at gøre, mens han bevæger sig. Vi ønsker, at dronen bliver styret af kameraet og ledsager den, mens den bevæger sig. Der er et sejt projekt om dette emne - "Rope walker". Dette er en drone, der bevæger sig langs ledninger, langs et reb og flyver over pæle. Fed ting, og russisk.
R.F.: Hvis vi taler om autonomi, udvikler ladestationer sig nu aktivt.På Innopolis University har vi udviklet osspeciel landingsplatform til dronen. Det blev oprindeligt lavet til KamAZ - det er en ubemandet lastbil med en drone, der kan bygge et kort til ham og fortælle ham, hvor han skal hen. Men platformen har også andre kommercielle anvendelser. Vi kan placere det nær stenbruddet, se udviklingen eller på byggepladsen og med jævne mellemrum på en tidsplan, udføre flyvninger eller undersøgelser og udarbejde et ændringskort.
R.F.: En anden tendens er kombinationen af en landingsstation med en pakketerminal.Det russiske selskab Copter Express, somudvikler sig nu aktivt i produktionen af droner, har lavet en sådan postamat og promoverer den nu sammen med droner. Han har opbevaringsceller, ved hvordan han skal udstede pakker og så videre.
D.D.: At flyve fuldstændig autonomt ved hjælp af neurale netværk er en af de lovende opgaver i retning af autonomi.Niveauet for teknologi er nået til det stadium, hvor vivi kan træffe beslutninger ombord på quadcopter lige under flyvningen. Og der er to tilgange. En tilgang er klassisk, når vi har en planlægger, en regulator, separate opfattelsesmoduler, og vi har et neuralt netværk. Og den anden er den såkaldte ende til ende med et enkelt neuralt netværk. Det fungerer som en sort kasse. Den har indgange, sensorer og kontroludgange. Og det implementerer de allerede indstillede kriterier.
Se også:
Se hvad Hubbles efterfølger-teleskop kan se i rummet
Historien om oprindelsen af "mærkelige" meteoritter afsløres: de faldt til Jorden i 60'erne
Der var et foto af, hvordan ørkenstøv "flyder" ind i Atlanterhavet