En gruppe forskere præsenterede en model for rumlig perception: 3D Dynamic Scene Graphs. Udviklingen tillader
Ud over at oprette et almindeligt kort kan den nye model give robotten mulighed for at spørge om placeringen af objekter og værelser eller bevægelse af mennesker langs dens sti.
Ifølge en af instituttets lektorer vil den nye model hjælpe robotten til hurtigt at træffe beslutninger og planlægge sin bevægelse. Dette svarer til, hvordan vi bygger vores rute.
For at bygge en model af miljøetmiljø, er modellen baseret på arbejde med Kimera, Dette er et open source-bibliotek. Under drift arbejder Kimera ved at modtage billedstrømme fra robottens kamera, samt inertimålinger fra indbyggede sensorer, for at estimere robottens eller kameraets bane og rekonstruere scenen som et 3D-mesh. Alt dette sker i realtid.
Resultatet er et groft kort over rummet i form af et tredimensionelt gitter, hvor alt er farvekodet som objekter, strukturer og mennesker.
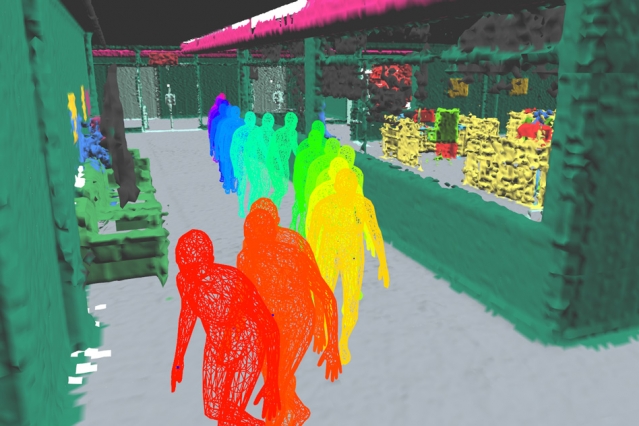 Billeder: MIT
Den nye udvikling vil være nyttig ikke kun foralmindelige hverdagsopgaver, hvor der er behov for bevidsthed om koordinater, men teknologien vil også være anvendelig i produktionen eller til at udforske det sted, hvor katastrofen indtraf.
Læs også:
Se på den enorme "mur" af hundreder af tusinder af galakser bag Mælkevejen
Comet NEOWISE er synlig i Rusland. Hvor man kan se hende, hvor man skal se, og hvordan man tager et foto
Det viste sig, at det gjorde, at maya-civilisationen forlod deres byer