"Vi var især interesserede i, hvordan en menneskelig robot kunne ræsonnere om muligheden for at løfte en kasse med ukendte."
Processen, hvormed robotten generererbanerne, der gør det muligt at løfte genstande, kan være beregningsintensive. Faktisk har humanoide robotter generelt mere frihed, og alligevel skal den bevægelse, deres krop kræver for at løfte et objekt, opfylde flere begrænsninger. Dette betyder, at hvis kassen er for tung, eller dens massepunkt er for langt fra robotten, vil den højst sandsynligt ikke være i stand til at fuldføre denne bevægelse.
«Подумайте о нас, людях, когда мы пытаемся finde ud af, om vi kan løfte en tung genstand, såsom en håndvægt, forklarede Khan. - For det første interagerer vi med håndvægten for at få en vis fornemmelse af objektet. Derefter ved vi på baggrund af vores tidligere erfaring, om det er for tungt for os at løfte eller ej. Ligeledes begynder vores metode med at konstruere en banetabel, der gemmer de forskellige tilladte løftebevægelser for robotten svarende til kasseens fysiske rækkevidde ved hjælp af simulering. Robotten betragter derefter denne tabel som information fra dens tidligere erfaring. "
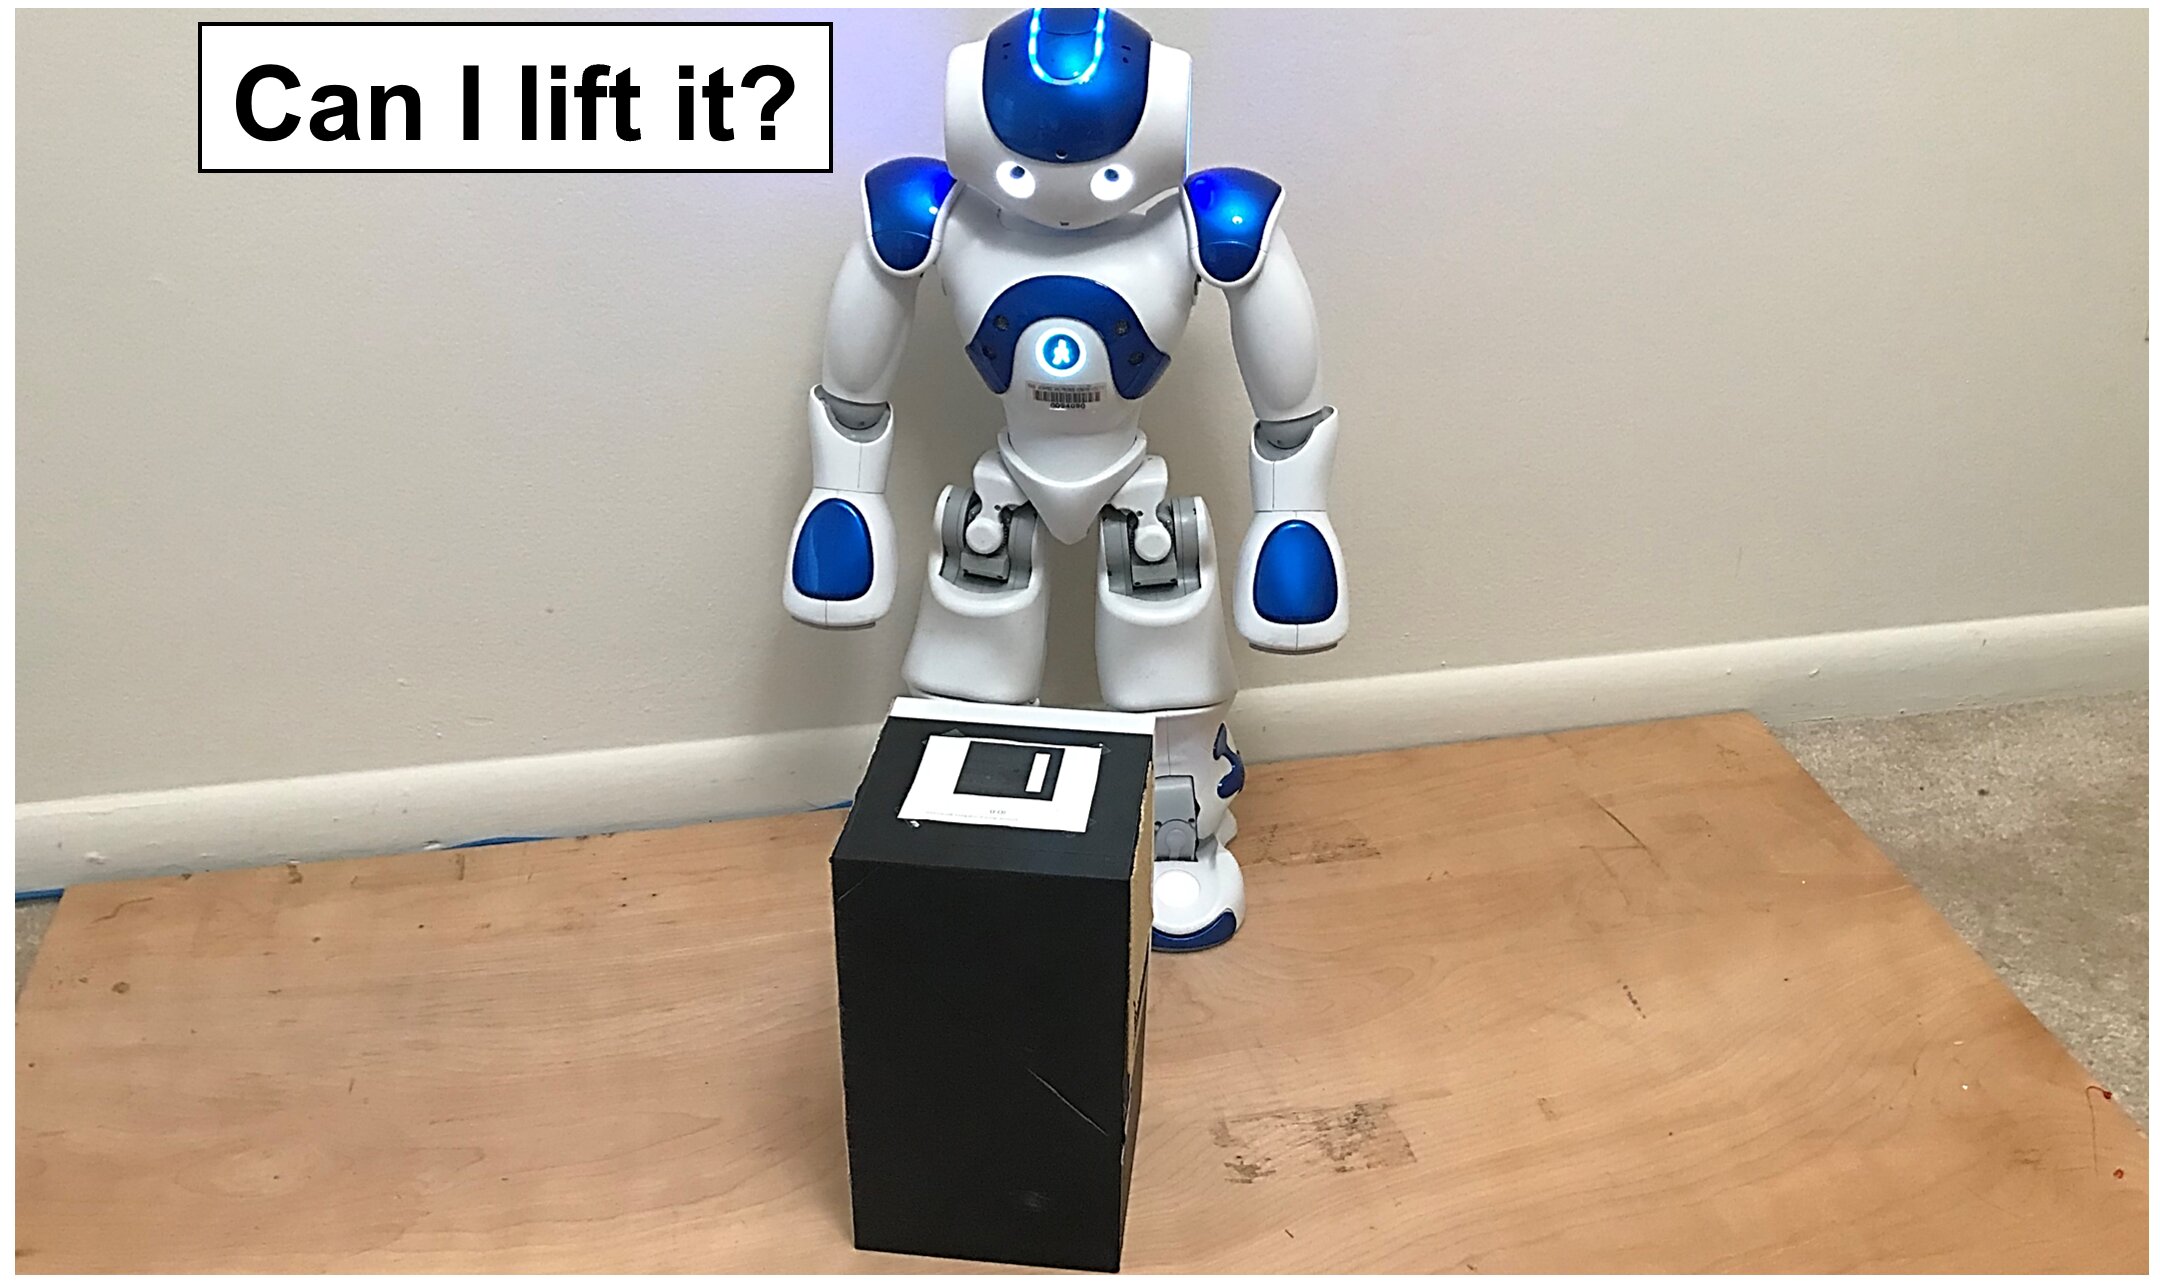 Kredit: National University of Singapore og Johns Hopkins University
En teknik udviklet af Khan i samarbejde medaf sin kollega Ruisin Li og hans vejleder Gregory S. Chirikjian (professor og leder af maskinteknikafdelingen ved NUS), giver robotten mulighed for at få et indtryk af boksens inertiale parametre efter en kort interaktion. Robotten besøger derefter banetabellen oprettet ved denne metode og kontrollerer, om den inkluderer en løftebevægelse, der gør det muligt for den at løfte kassen med disse beregnede parametre.
Hvis der findes en sådan bevægelse eller bane, såløft af kassen anses for mulig, og robotten kan straks gennemføre opgaven. Hvis ikke, anser robotten opgaven for at være uden for dens evner.
”Vores metode kan forbedres betydeligtarbejdseffektivitet, når du udfører praktiske pluk- og placeringsopgaver, især hvis de gentages, konkluderer Khan. "I vores fremtidige arbejde planlægger vi at anvende tilgangen til forskellige genstande eller løfteopgaver."
Læs også
Se på 3D-kortet over universet: det blev samlet i 20 år, og det har allerede overrasket forskere
Forskere har fundet ud af, hvorfor børn er de farligste bærere af COVID-19
Det viste sig, at det gjorde, at maya-civilisationen forlod deres byer