Firbenede robotter LEAP, trænet ved hjælp af kunstig intelligens, vil bevæge sig langs overfladen
LEAPs mål er Aristarchus Plateau, et område af Månen,som er særligt rig på geologiske træk, men er meget svær at få adgang til. Navnet på robotten LEAP står forresten for Legged Exploration of the Aristarchus Plateau eller "research on the legs of the Aristarchus Plateau."
Ved hjælp af en robot kan videnskabsmænd udforskeMånens geologiske historie og udvikling, hvor man studerer ejekta omkring kratere, friske asteroide-nedslagssteder og kollapsede lavarør, hvor klipperne var uændrede af «rumforvitring» og andre processer.
LEAP-teamet arbejder på at sikre, at robotten er detintegreret i ESA's European Large Logistics Lander (EL3), som skal lande på Månen flere gange fra slutningen af 2020'erne til begyndelsen af 2030'erne. LEAP er baseret på benrobotten ANYmal, udviklet hos ETH Zürich og dets datterselskab ANYbotics. Den var specielt tilpasset månemiljøet.
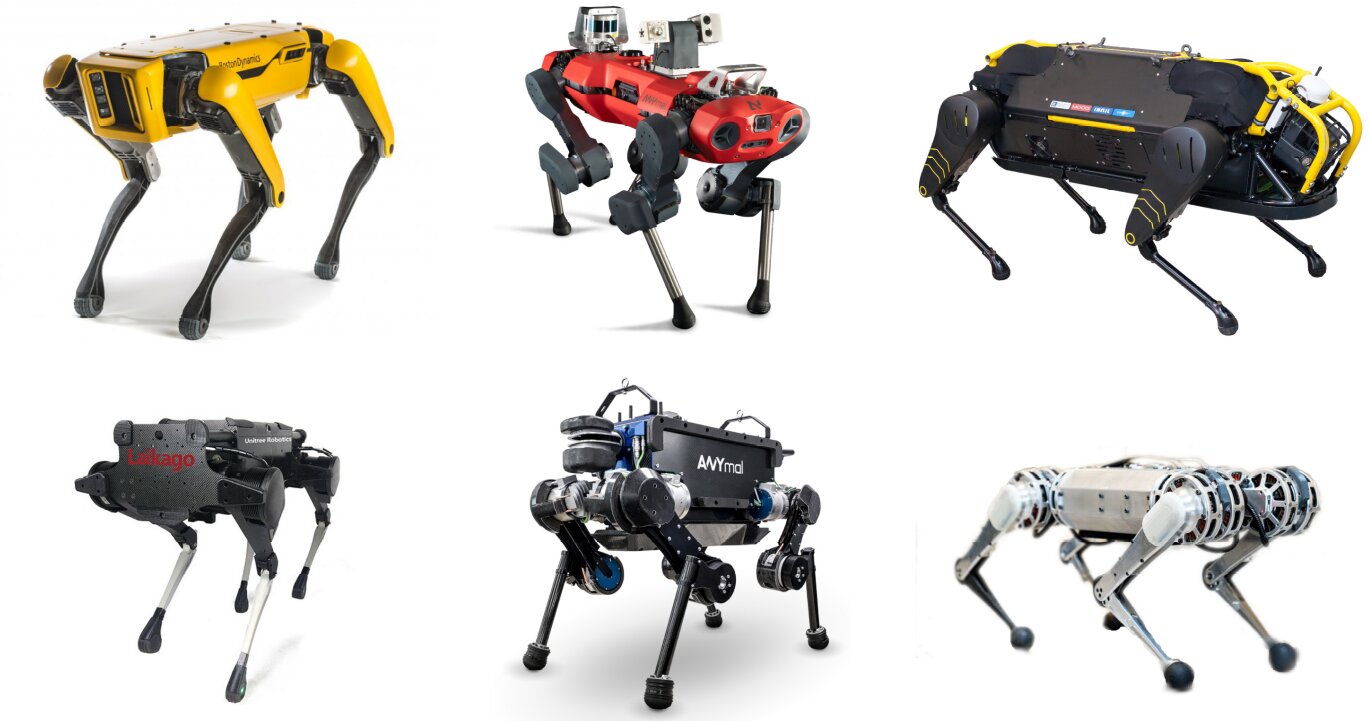 Forskellige versioner af benrobotten ANYmal, udviklet hos ETH Zürich og dets datterselskab ANYbotics. Kredit: ETH Zürich/RSL Robotics Labs
”Traditionelle terrængående køretøjer har gjort det muligtstore opdagelser på Månen og Mars, men de har begrænsninger,” forklarede Bambach. “At udforske terræn med løs jord, store kampesten eller skråninger større end 15 grader er især udfordrende for rovere med hjul. For eksempel blev Spirit-roverens mission afbrudt, da den sad fast i sandet."
ANYmal kan bevæge sig i forskellige “stile”, somgiver ham mulighed for at rejse lange afstande på kort tid, klatre op ad stejle skråninger, bruge videnskabelige instrumenter og endda komme sig i det usandsynlige tilfælde af et fald. Robotten kan også bruge sine ben til at grave kanaler i jorden, vende kampesten eller mindre sten til yderligere inspektion og tage prøver.
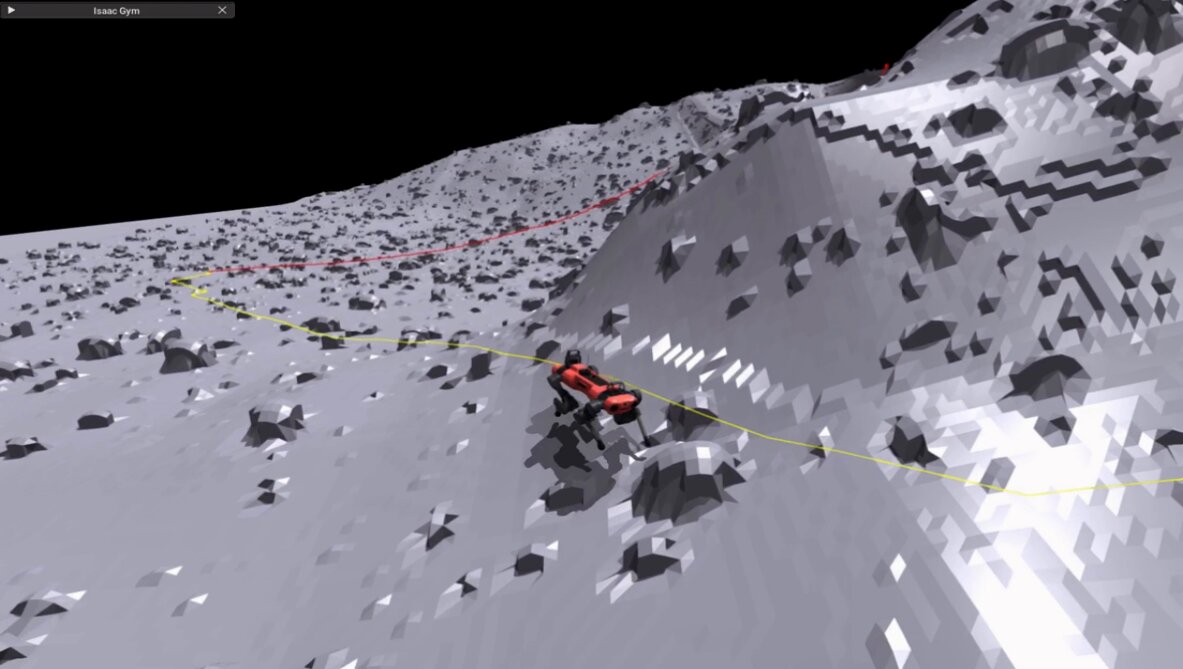 LEAP-roveren trænes ved at bruge en forstærkningsindlæringstilgang i et virtuelt miljø for at simulere månens terræn, tyngdekraft og støvegenskaber.
Kredit: ETH Zürich/RSL Robotics Labs
Robotten blev i første omgang trænet vhaforstærkende læringstilgang (som rigtige hunde) i et virtuelt miljø for at simulere månens terræn, tyngdekraft og støvegenskaber. Den blev også brugt i marken til udendørs vandreture.
Læs mere:
Mystisk 'blue goo' på bunden af havet forvirrer videnskabsmænd
Udviklet generator til vindmølleparker uden dyre magneter
Se på et fænomen, der simpelthen er umuligt på Mars