Roman Fedorenko— Außerordentlicher Professor am NTI Competence Center in der Richtung „Technologie von Robotikkomponenten und.“
Dmitry Devitt— Junior Researcher am NTI Competence Center in der Richtung „Technology of Robotics and Mechatronics Components“ an der Innopolis University.
Jeder verlässt die Garage
Roman Fedorenko: Genauso wie Google, Apple, Microsoft und andere IT-Giganten aus der Garage kamen, begann unsere Forschungsgruppe mit demselben Ding.Wir setzen große Hoffnungen in unsere Garage.Dies ist ein Roboterentwicklungs- und Testzentrum. Und wir beschäftigen uns hauptsächlich mit Robotern und betrachten Drohnen ausschließlich als Roboter. Für viele mag dies eine ungewöhnliche Geschichte sein. Traditionell stellt man sich einen Roboter als einen laufenden Androiden vor. Aber es gibt einen Bereich der Feldrobotik, in dem wir arbeiten. Im Grunde sind das alles Roboter, die sich bewegen: fahren, schwimmen oder fliegen.
Robotik (Feldrobotik)- An der Entwicklung beteiligte angewandte Wissenschaftautomatisierte technische Systeme und ist die wichtigste technische Grundlage für die Entwicklung der Produktion. Es gibt Bau-, Industrie-, Haushalts-, Medizin-, Luftfahrt- und extreme (Militär-, Weltraum-, Unterwasser-)Robotik.
RF .: Unser Zentrum arbeitet hauptsächlich unter der Schirmherrschaft der National Technology Initiative (NTI).Zu unseren Partnern zählen 6 akademischeInstitute, 18 Industriepartner und 7 ausländische Partner. Was machen wir? Sämtliche Robotik, möglicherweise mit Ausnahme von Mikrorobotern. Angefangen bei industriellen: von Manipulatoren, einschließlich moderner kollaborativer Roboter, bis hin zu Neurotechnologien, endend natürlich bei künstlicher Intelligenz (dies ist im Allgemeinen eine End-to-End-Technologie).
R.F.: Das Projekt, mit dem alles für mich begann, sind autonome Luftschiffe.Und das ist ein nicht standardmäßiger Weg.Wenn sie über Drohnen sprechen, denken sie normalerweise, dass Sie höchstwahrscheinlich mit Hubschraubern zu tun haben. In meinem Fall liegt der Grund im Fall. An der Universität, an der ich studiert habe, der Southern Federal University, gab es ein Forschungsinstitut für Robotik und Steuerungsprozesse. Ich kam dorthin und interessierte mich sofort für Luftschiffe. Wie das alles passierte, ist heute schwer zu verstehen. Aber ich bin von einem kleinen Luftschiff, an dem ich im Studentenbüro gearbeitet habe, zu einem vollwertigen 70-Meter-Gerät für die chinesische Raumfahrtbehörde geworden. Bei dem Studentenprojekt handelte es sich um einen Indoor-Flug und es war eine besondere Herausforderung, ohne GPS zu arbeiten. Und das chinesische Luftschiff brauchte bereits ein Steuerungs-, Navigations- und Telekommunikationssystem.
Dmitry Devitt: Wir arbeiten an Kontrollsystemen und Hindernisvermeidungssystemen.Eigentlich ist es das, was sie jetzt tunRussische und weltweite wissenschaftliche Schulen. Insbesondere haben wir Systeme für den Betrieb von Drohnen entwickelt, die zum Filmen bestimmt sind. Dies ist tatsächlich unsere erste unabhängige Arbeit. Und dieses Ding wurde bereits in mehreren Filmen verwendet – „Godzilla“, „Mulan“ und anderen. Damit sich Regisseure keine Gedanken über den Bildausschnitt machen müssen, erfolgt alles per Drohne im Automatikmodus.
Von chinesischen Laternen bis zu Drohnen
R.F.: Die ersten fliegenden Fahrzeuge waren chinesische Laternen.Als nächstes können wir ein Beispiel für einen Heißluftballon geben:Luftballon. Das berühmteste der ersten Geräte war jedoch das Flugzeug der Gebrüder Wright mit Motor. Sie bauten ihre ersten Flugzeuge als Segelflugzeuge, doch 1903 wurde noch kein automatischer, sondern kontrollierter Flug registriert. Tatsächlich ist die Geschichte jedoch umstritten, da bereits 1901 Luftschiffe flogen. Zu Beginn des letzten Jahrhunderts konkurrierten Flugzeuge und Luftschiffe stark miteinander. Luftschiffe führten Transatlantikflüge durch. Sie waren riesig, bequem, schön, fast wie Flugzeuge. Aber am Ende haben die Flugzeuge sozusagen gewonnen. Obwohl Luftschiffe bleiben und immer noch ihre Nische finden.
R.F .: Es gibt drei Prinzipien für die Schaffung eines Auftriebs.Es gibt Luftschiffe – und das ist das aerostatische Prinzip.Wie ein Ballon steigt er durch die Kraft von Archimedes auf und bleibt in der Luft. Es gibt eine aerodynamische Methode – mit einem festen Flügel oder einem rotierenden Rotor. Dazu gehören Helikopter und bekannte Copter. Natürlich kann man den Strahlantrieb einer anderen Art zuordnen – es gibt auch Strahlflugzeuge, aber in erster Linie handelt es sich dabei um Raketen.
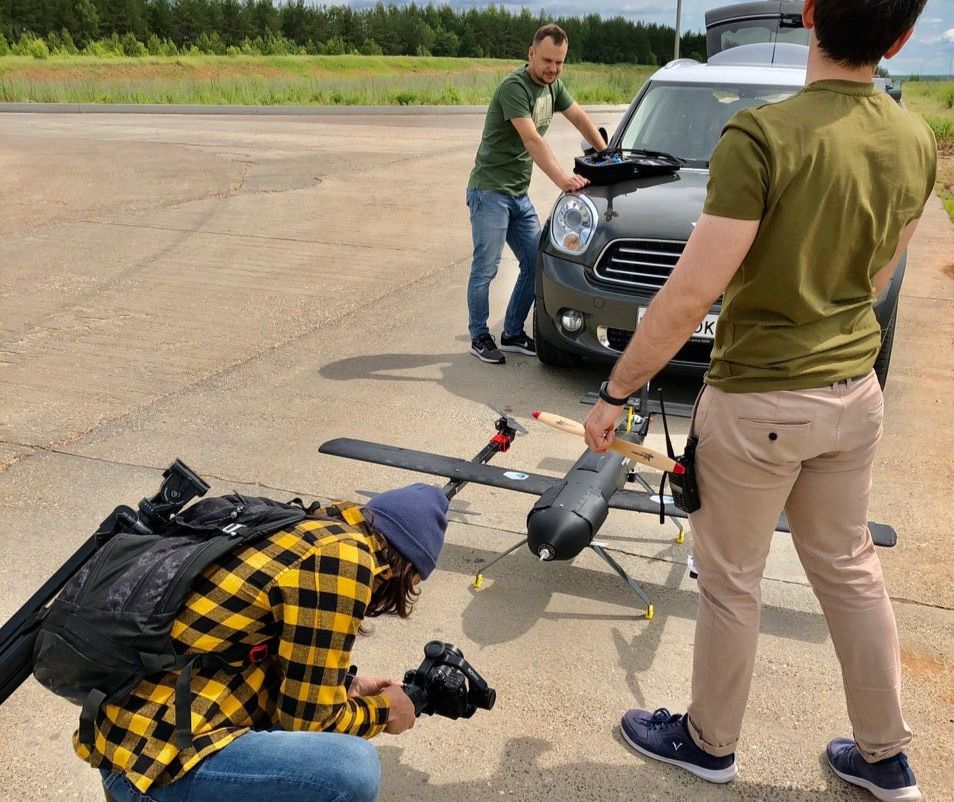
R.F.: Wir arbeiten mit einem Hybrid aus zwei der aufgeführten Aufzugstechnologien - einem Tiltrotor.Dies ist ein Gerät, das diese Fähigkeit besitztSenkrechtstart und -landung sowie Flügelantrieb. Wenn wir über den Einsatz unbemannter Luftfahrzeuge (UAVs) sprechen, sind Hobbyfotografie und Videoaufnahmen heute am beliebtesten. Darüber hinaus sprechen wir von einem völlig wettbewerbsintensiven und ausgereiften Markt. Die nächste Anwendung ist Militär und Finanzen. Wenn wir über militärische Anwendungen sprechen, entfallen heute 15 % der weltweiten Praxis des Einsatzes von Luftrobotik auf Russland. Ein weiteres Segment, in dem Drohnen eingesetzt werden, ist die Überwachung. Heutzutage werden Lösungen für Liefer- und Last-Mile-Aufgaben aktiv weiterentwickelt. Auch Präzisionslandwirtschaft, industrielle Anwendungen und Telekommunikation sind auf dem Vormarsch. Einer der Fälle ist Google Ballon – Ballons, die das Internet verbreiten. Der führende Hersteller von Drohnen ist das chinesische Unternehmen DJI mit mehr als Millionen Flugstunden und bereits mehr als 70 % des gesamten Weltmarktes.
R.F.: Eine der Aufgaben der Präzisionslandwirtschaft ist die Pflanzenüberwachung.Darüber hinaus Analyse des vegetativen Index undProblembereiche identifizieren. Natürlich kann man das gesamte Feld mit einem Traktor besprühen, das ist pro Flächeneinheit günstiger, aber nicht sehr effektiv. Die Aufgabe besteht darin, mithilfe von Drohnen, die mit speziellen Infrarotkameras ausgestattet sind, Problembereiche, Ausbrüche einiger Schädlinge usw. zu finden. Eine weitere Anwendungsmöglichkeit ist das Bewässern und Besprühen. Die Jungs aus Kasan haben ein cooles Projekt BRAERON gemacht – eine in Russland hergestellte Landwirtschaftsdrohne. Das ist so ein riesiges Gerät, es hat zwei Propeller, die von einem Verbrennungsmotor angetrieben werden. Sie erzeugen die Hauptauftriebskraft. Und es gibt eine Kopterschaltung, die mithilfe der Lenkkraft ein Drehmoment erzeugt, um die Bewegung zu steuern.
RF .: Eine weitere Option für die Verwendung von UAVs für ein Hobby ist das Drohnenrennen.Die Drone Racing League (DRL) ist die beliebteste Organisation, die diese Wettbewerbe ausrichtet. Es gibt auch virtuelle Rennen, die auf Simulatoren basieren.
"Machen Sie sozusagen einen Spaziergang, ein Hund!"
D.D.: Es gibt insgesamt acht Phasen der Drohnenentwicklung.Im Allgemeinen sind ein Quadrocopter, ein unbemanntes Flugzeug und ein unbemanntes Fahrzeug Roboter, sie haben ähnliche Strukturen und Steueralgorithmen müssen überall angewendet werden. Gleichzeitig ist die Sensorik nicht immer ähnlich.
R.F.: Die Motoren von Drohnen sind in der Regel bürstenlos.Sie verfügen über eine separate Steuereinheitist eine mehrstufige Struktur. Der Motor verfügt über einen ESC – elektronischen Geschwindigkeitsregler. Wir stellen den gewünschten Schub ein und er erarbeitet, wie man den Motor steuert, wie man die Wicklung schaltet und so weiter. Der nächste Link ist der Autopilot, ein komplexes Ding mit einem Controller und vielen Sensoren: GPS, Trägheitsnavigationssystem, Barometer und andere. Die Bewegungssteuerungslogik läuft im Autopiloten. Es gibt auch funktionale separate Blöcke – einen Controller-Block, Bewegungsplanung, einfache Punkt-zu-Punkt-Bewegung und einen Block zum Kombinieren von Daten verschiedener Sensoren. Beispielsweise kommen unsere GPS-Daten mit einer niedrigen Frequenz an; Trägheitssystemdaten kommen mit einer höheren Frequenz an, weisen jedoch einen sich anhäufenden Fehler auf. Es gibt Algorithmen, die es uns ermöglichen, all dies zu kombinieren und uns gute Daten zu liefern.
R.F.: Der Autopilot einer Drohne ist eine einfache Sache.Zur weiteren und intelligenteren Steuerung kommen ein Bordcomputer, Kameras, Sensoren und weitere Zusatzgeräte zum Einsatz.
RF .: Die Entwicklung von Drohnen beginnt mit konzeptionellen Berechnungen.Das Erscheinungsbild des Geräts und seines Systems wird gestaltetsteuert: Welcher Schub wird benötigt, wie wird die Aerodynamik sein und so weiter. Anschließend wird eine mathematische Modellierung durchgeführt. Im Wesentlichen handelt es sich dabei um Arbeiten ohne Hardware. Der nächste Schritt ist die Entwicklung eines Kontrollsystems, nämlich Algorithmen. Zur Simulation werden verschiedene Ansätze und Pakete verwendet, beispielsweise MATLAB, oder vorgefertigte Simulatoren – Gazebo, Microsoft FS. Die Innopolis University verfügt über einen eigenen Simulator – den Innopolis Simulator. Es verfügt nicht nur über eine visuelle Demonstration, sondern auch über eine Simulation aller Sensoren, was bedeutet, dass es dieselben Daten liefert wie GPS-Sensoren, Wahrnehmungssensoren, Kameras und Lidars. Dadurch können Sie mehrstufige hochintelligente Steuerungstechnologien entwickeln. Wenn wir im Simulator alles debuggt haben (und dort funktioniert es normalerweise gut), können wir mit dem interessantesten Teil fortfahren – Tests, Herstellung eines Testmusters und Flugtests. Im Rahmen unserer Zusammenarbeit mit dem Kazan Aviation Institute werden Produktionsanlagen für die Produktion von UAVs gebaut, in denen Technologien zur Herstellung von Drohnen aus Kohlefaser zum Einsatz kommen. Wenn wir über additive Technologie sprechen, können wir dies direkt in Innopolis tun.

D.D.:Zunächst testen wir die Steuerung,damit es möglichst stabil ist. Nehmen wir an, Sie müssen überprüfen, wie ein Quadrocopter dem Wind standhält. Dies kann nachgeahmt werden – zum Beispiel versucht Roman, an ihm zu zerren und ihn auseinanderzureißen, was im Wesentlichen als äußere Störung wirkt. Dabei handelt es sich jedoch nicht unbedingt um Flugtests, sondern um sogenannte Gimbal-Tests. Wir beobachten, wie sich das Gerät stabilisiert. Wir machen auch verrückte Experimente – in einem fliegenden Copter schalten wir den Hauptmotor eines Flugzeugs ein und schauen, wie er sich verhält. Das heißt, behält es seine Ausrichtung im Copter-Modus so korrekt bei, wie es sollte? Wenn wir in unserem Herzen bereits sicher sind, dass dieses Ding nicht fallen wird, können wir es starten. Gassi gehen sozusagen!
R.F.: Das Hauptproblem bei der Entwicklung von Flugzeugen, die keine Luftschiffe sind, besteht darin, dass der kleinste Fehler zum Absturz führen kann.Mit einem Luftschiff ist es einfacher – man kann dort eine Verbindung herstellen und sogar etwas neu starten. Aber bei einem Flugzeug und einem Copter reicht der kleinste Fehler, die Ungenauigkeit der Einstellungen und das ist alles.
Top-Trends in der Drohnenentwicklung
R.F.: Der Haupttrend in der Robotik, an dem wir beteiligt sind, ist die zunehmende Autonomie.Früher war eine Drohne ein einfacher Träger nützlicher DingeBelastung, also eher stumpf und von Punkt zu Punkt wandernd. Es ist auch nicht einfach. Ich flog von Punkt zu Punkt, wusste aber nichts über Hindernisse, die Arbeit in städtischen Umgebungen und Sensoren. Und wenn es Sensoren gab, zeichneten sie einfach Daten auf und sammelten Fotos. Mittlerweile gibt es einen Trend weg vom Nutzlastträger hin zum intelligenteren Roboter. Das heißt, es nimmt Daten nicht nur auf, sondern analysiert sie sofort und nutzt sie für die eigene Verwaltung. Eine Drohne erstellt beispielsweise möglicherweise nicht die gesamte Karte, findet aber einige Bereiche darauf, analysiert sie sofort und erkundet interessante Gebiete weiter. Es ist klar, dass hierfür Software und Algorithmen erforderlich sind.
RF: Der Haupttrend beim Drohnen-Design ist die Energieeffizienz.Wir verwenden die besten Batterien, aber wieIn der Regel kann ein Quadrocopter (auch der beste) nicht länger als eine Stunde fliegen. Daher gibt es für den Endverbrauch verschiedene Möglichkeiten, damit umzugehen. Und sie zerfallen normalerweise in zwei Komponenten. Dabei handelt es sich entweder um eine Art automatische Drohnen-Wartungsstation, die es Ihnen ermöglicht, den autonomen Betrieb durch Batteriewechsel zu erweitern, oder um eine automatische Aufladung an der Landestation. Und eine andere Richtung sind Hybridstrukturen. Das heißt, effizientere Geräte, die für ihre Modi unterschiedliche Bewegungsprinzipien nutzen. Darüber hinaus besteht für Drohnen mit der aktuellen Entwicklung der Sensorik die Möglichkeit, verschiedene coole Sensoren einzusetzen, die bisher viel wogen und teuer waren. Das sind Lidars, Multispektralkameras und andere coole Kameras.
D. D.: Jetzt in der Welt beschäftigen sie sich aktiv mit Hindernisflugsystemen.Meistens handelt es sich hierbei um Arbeiten in komplexen und komplexen Räumlichkeitenlaute Orte. Dies wird vor allem für die Analyse zerstörter Gebäude benötigt. Zurich und führende Labore in den USA, MIT und Skoltech arbeiten derzeit aktiv an solchen Systemen, die unter Notfallbedingungen eingesetzt werden können. Das machen wir auch - wir haben uns selbst inspiziert, versucht, im Keller herumzufliegen. Und hier gibt es viele Aufgaben – Navigation ohne GPS, ausschließliche Verwendung von Sensoren zur Bewegung und Planung selbst, also wie wir uns bewegen müssen, um maximale Informationen über ein bestimmtes Gebiet zu erhalten. Heute konkurrieren etwa 20 Labore in Qualität und Geschwindigkeit miteinander, denn es ist wichtig, einen Flug nicht nur durchzuführen, sondern auch in kürzerer Zeit. Dies ist eine der Herausforderungen in Bezug auf Sensoren, Verarbeitung und Algorithmen. Mittlerweile ist die ETH Zürich der aktivste Entwickler. Sie haben ihre eigene Kamera entwickelt, tatsächlich ist dies ein völlig neuer Kameratyp, der in seiner Struktur der Physiologie des menschlichen Auges ähnelt und nicht Bilder pro Sekunde, sondern den Unterschied zwischen Bildern erzeugen kann. Dadurch erhalten wir eine Frequenz von Millionen Bildern pro Sekunde. Das sind Millionen von Veränderungen. Wenn wir Hardware an Bord haben, die es uns erlaubt, dies zu verarbeiten, dann können wir blitzschnell die Kontrolle übernehmen und abgeben.
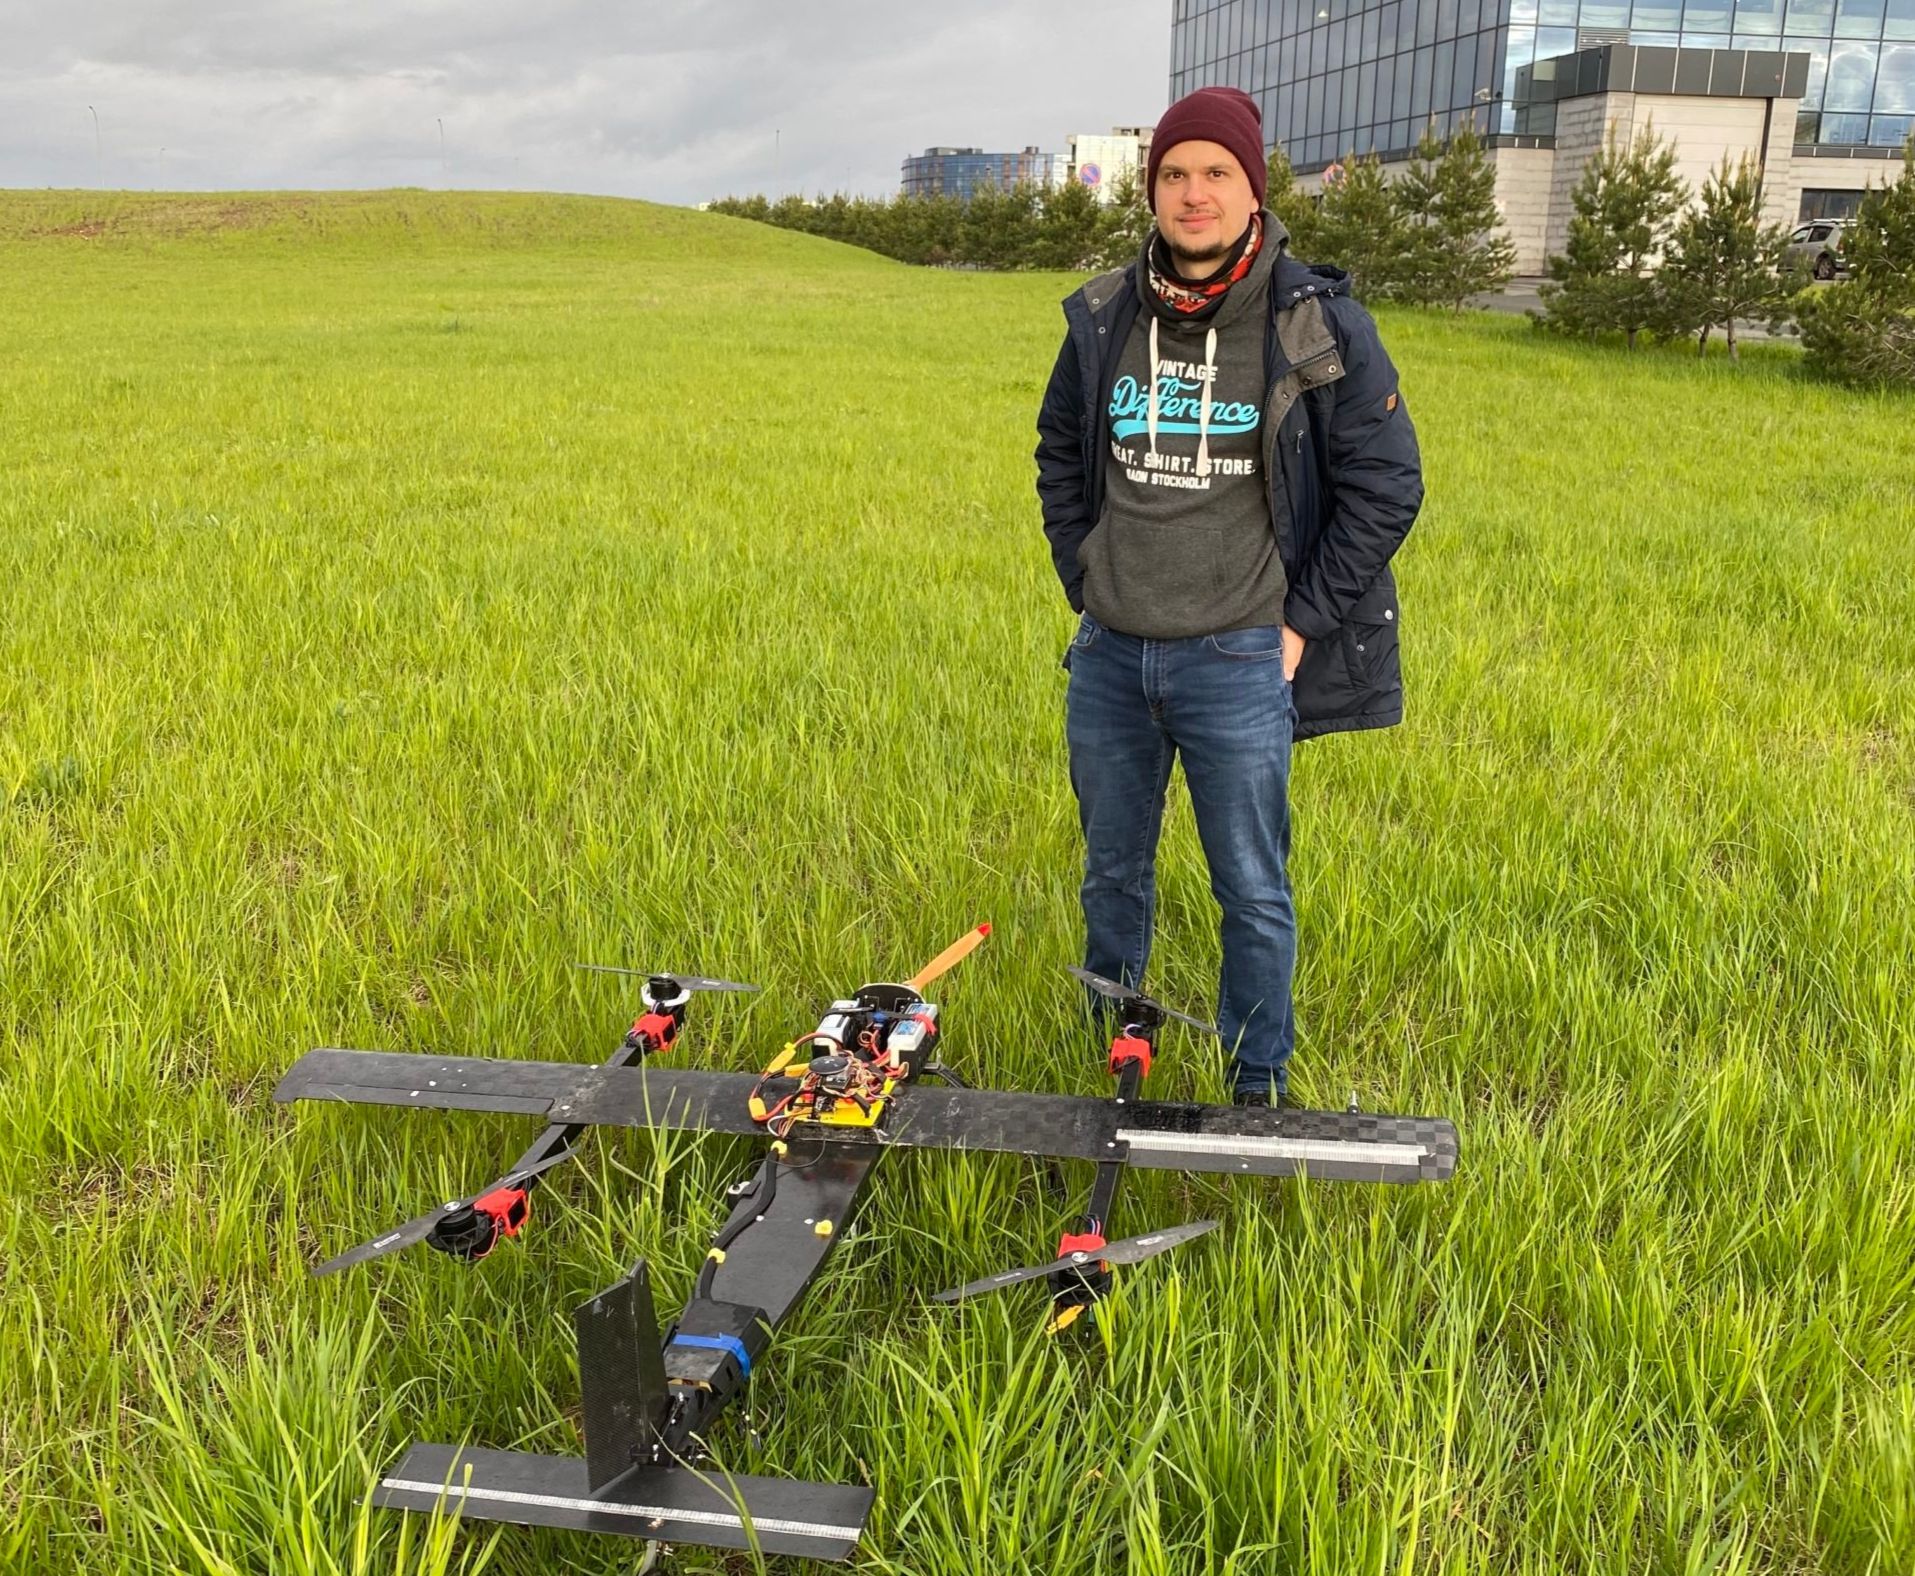
D.D.:Das System entwickelt sich sehr aktivInspektionen, startete sogar einen Wettbewerb bei DARPA - SupT Challenge. Teams versuchen, Tunnel mit verschiedenen Robotertypen zu inspizieren. Es versteht sich, dass es im Tunnel nur einen schrecklichen elektromagnetischen Hintergrund gibt. Natürlich können wir keine Funknavigation verwenden. Dies bedeutet, dass Technologien für die autonome Planung und Navigation entwickelt werden müssen. Dies ist eine sehr interessante Herausforderung. Es kann einfach in kolossalen Gebieten angewendet werden. Es ist alltäglich - in einem Feuer. Warum eine Person senden, wenn Sie eine Drohne mit einem Radar senden können? Lass ihn fliegen, baue eine Karte, lass ihn schauen, wo die Leute sind. All dies wird in Echtzeit an Bord sein. Und nur eine angewandte Anwendung - eine Drohne, die durch das Fenster flog und sich in Innenräumen ohne GPS weiter bewegte.
DD: Der derzeit größte Hersteller von Drohnen auf dem Markt ist DJI. Man kann sogar sagen, dass DJI alles kann.Das chinesische Unternehmen stellt sehr hochwertige unddebuggtes Produkt. Sogar ihr Hindernisvermeidungssystem sorgt dafür, dass die Drohne an jedem Punkt anhält und nicht mit rasender Geschwindigkeit fliegt. Das heißt, das Wichtigste ist die Sicherheit des Geräts und anderer. Die neuesten integrierten Entwicklungen werden bereits verkauft. Zum Beispiel die Skydio 2-Drohne vom MIT. Ein solches Gerät für 1.000 US-Dollar wird Hindernisse im Wald umfliegen. In Bezug auf die Autonomie ist es besser als das DJI, es verfügt über eine Rundumsicht und kann Analysen und Kartenerstellung durchführen sowie Kollisionen vermeiden. Stoppt die DJI-Drohne, entfernt sich diese und bewegt sich weiter. Im Allgemeinen eine coole Sache, aber sie werden auf Vorbestellung verkauft.
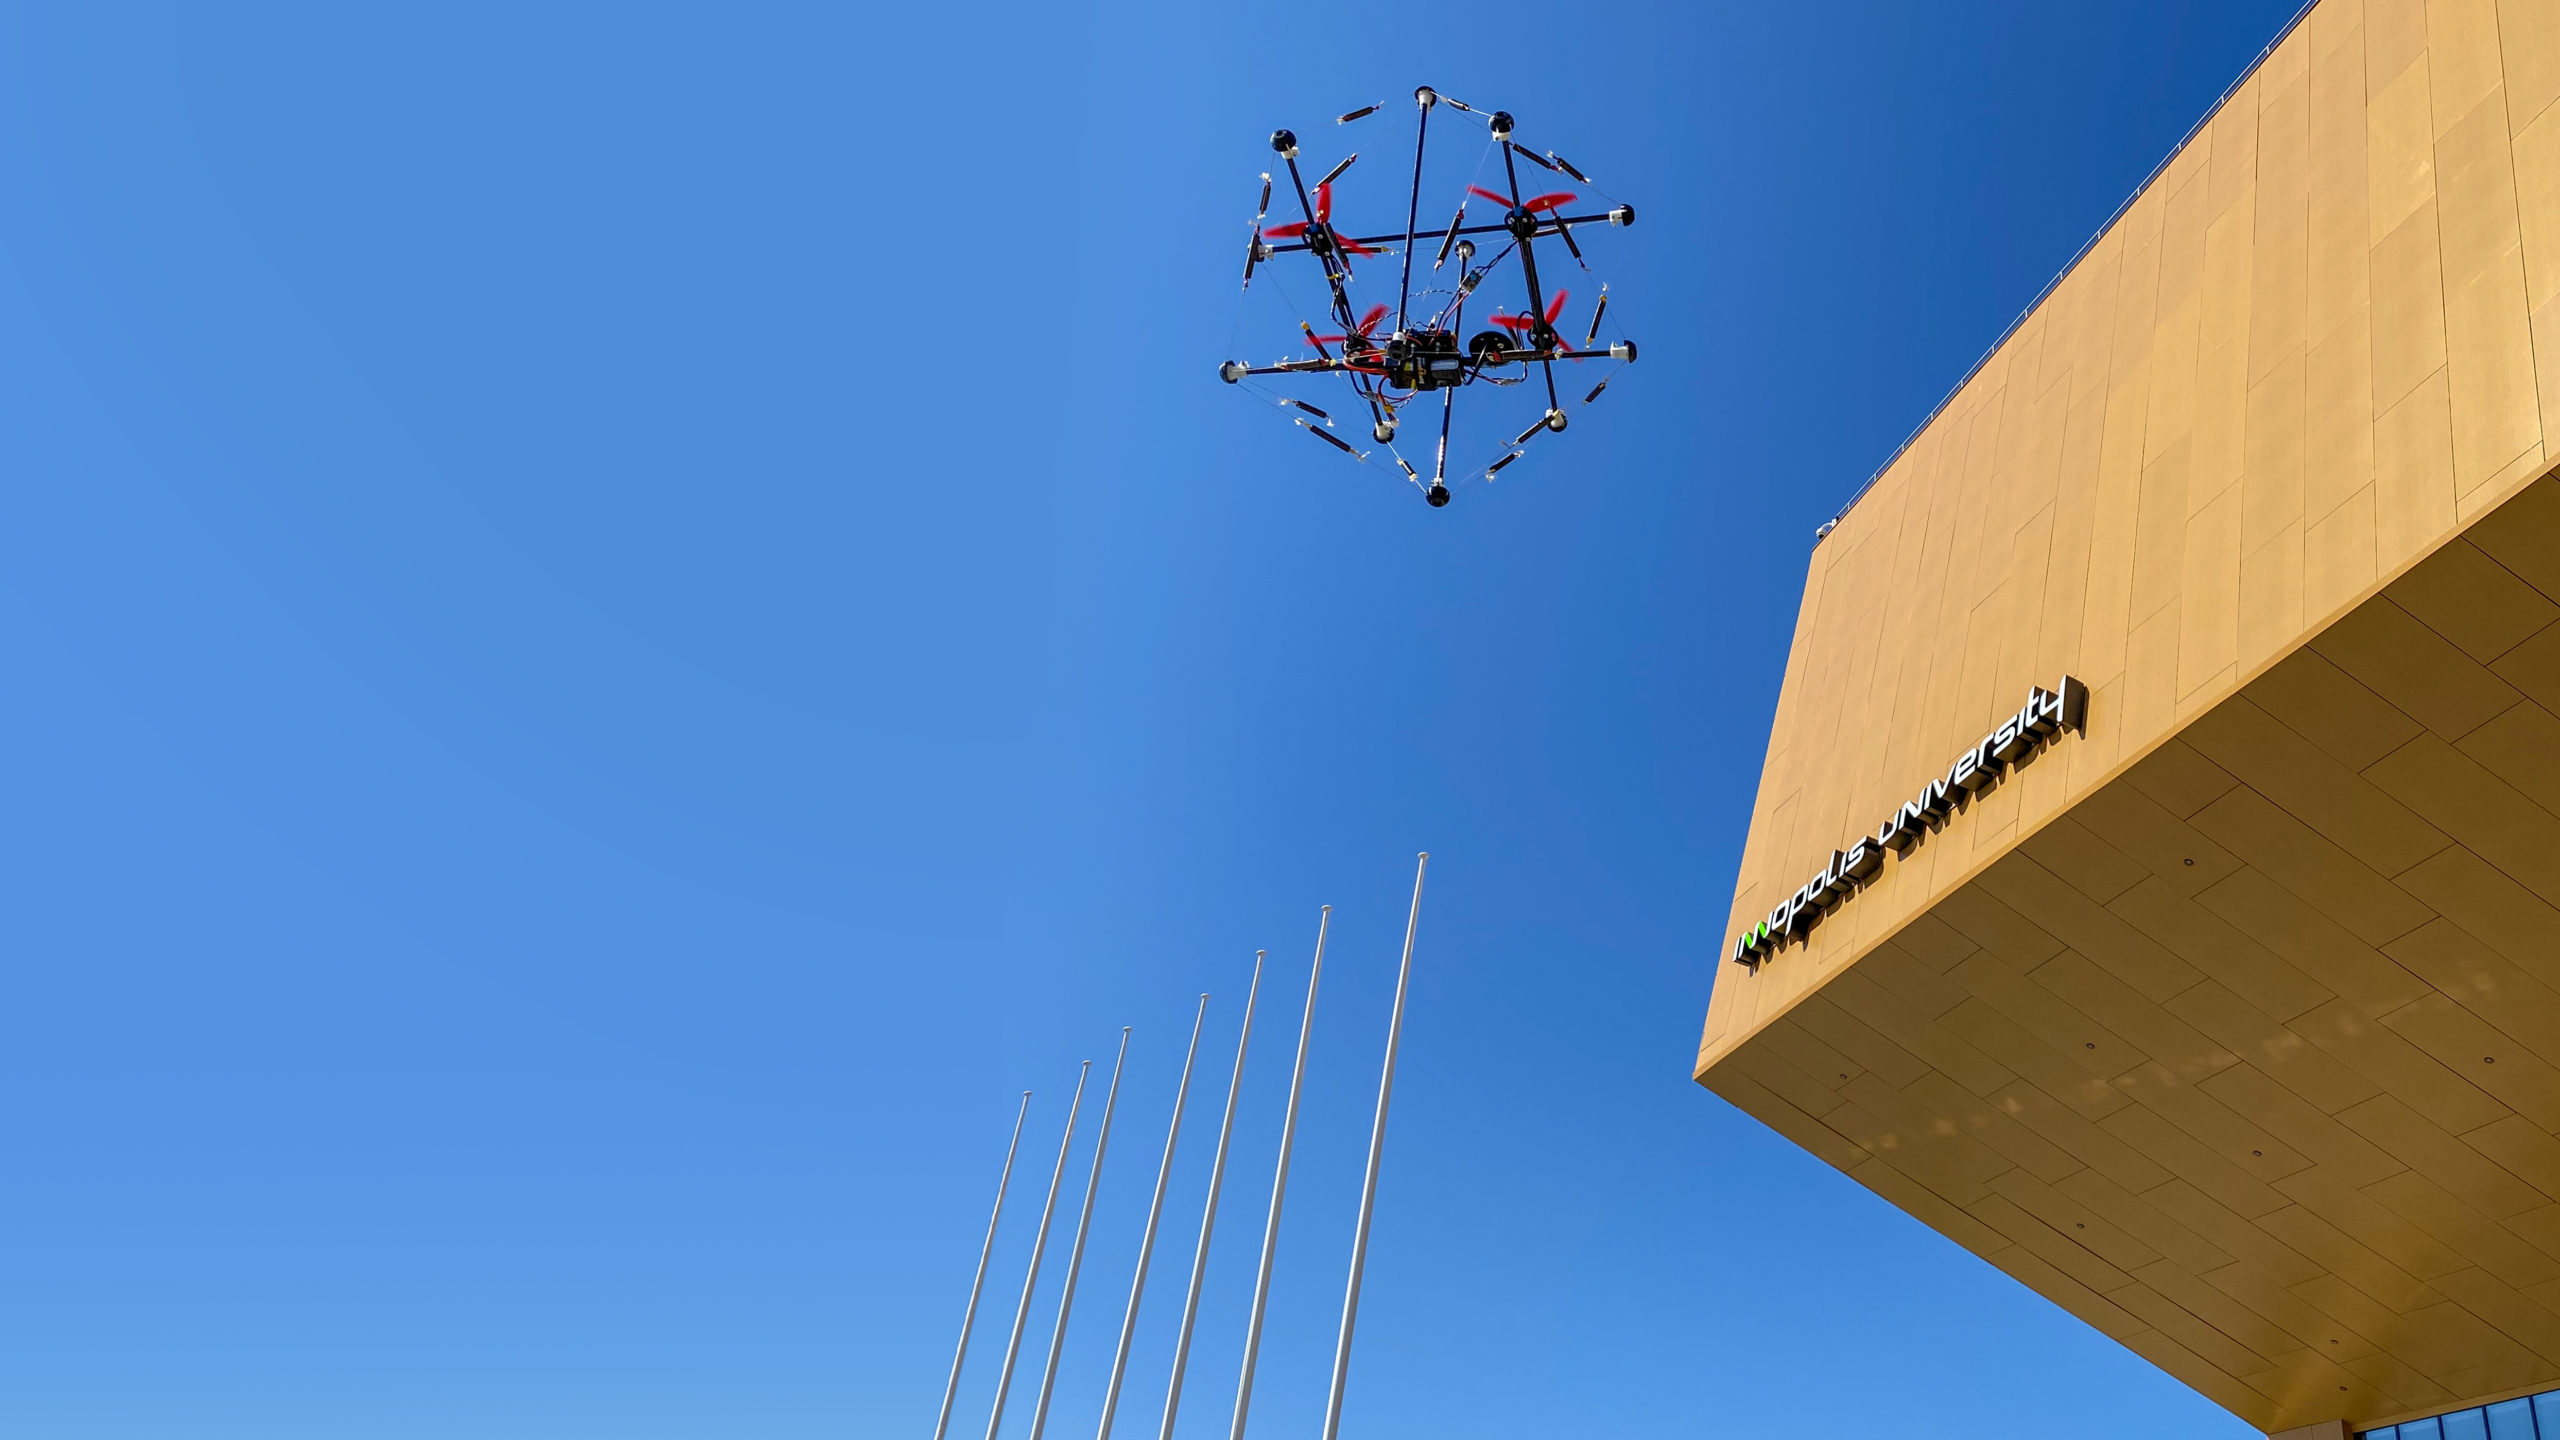
R.F .: Es gibt interessante Lösungen in Bezug auf das Design. Wenn eine Drohne beispielsweise durch ein Loch fliegen muss, kann sie sich zusammenfalten und dynamisch ausführen.Wir arbeiten derzeit auch an einem interessantenDesign. Es ist sowohl faltbar als auch teilweise unzerstörbar. Dabei handelt es sich um die sogenannte Tensor-Drohne. Dabei kommt das in der Architektur verwendete Prinzip der Tensegrity zur Anwendung. Hierbei handelt es sich um eine Drohne, deren Rahmen und Schutzkäfigstruktur kombiniert und als Tensegrity-Struktur umgesetzt sind, sodass sie Stürze überstehen kann. Wir haben es aus 20 Metern Entfernung gegen die Wand geworfen. Nur Schulkinder auf einem Ausflug konnten es brechen.
Tensegrity- das Prinzip des Aufbaus von Strukturen aus Stäben undKabel, bei denen die Stangen unter Druck und die Kabel unter Zug arbeiten. In diesem Fall berühren sich die Stäbe nicht, sondern hängen im Raum und ihre relative Position wird durch gespannte Kabel fixiert, wodurch sich keiner der Stäbe verbiegt.
DD: Eine der beliebtesten kommerziellen Anwendungen ist die Offline-Inspektion.Zu diesem Zweck werden DJI-Industriedrohnen eingesetztWärmebildkameras. Sie können hochfliegen und den Zustand beispielsweise von Stromleitungen, Telekommunikationstürmen, Gaspipelines und allem anderen sehen. Wir haben das Problem gelöst, die Kamera auf das Kabel zu richten, was für einen Piloten während der Bewegung ziemlich schwierig ist. Wir möchten, dass die Drohne von der Kamera geführt wird und sie bei ihrer Bewegung begleitet. Zu diesem Thema gibt es ein cooles Projekt – „Seilläufer“. Dabei handelt es sich um eine Drohne, die sich entlang von Drähten und einem Seil bewegt und über Stangen fliegt. Coole Sache, und russisch.
R.F.: Wenn wir über Autonomie sprechen, entwickeln sich Ladestationen jetzt aktiv weiter.An der Innopolis University haben wir uns entwickelteine spezielle Landeplattform für die Drohne. Es wurde ursprünglich für KamAZ hergestellt - es ist ein unbemannter LKW mit einer Drohne, der eine Karte für ihn erstellen und ihm sagen kann, wohin er gehen soll. Die Plattform hat aber auch andere kommerzielle Verwendungszwecke. Wir können es in der Nähe des Steinbruchs platzieren, die Entwicklung oder die Baustelle beobachten und in regelmäßigen Abständen nach einem Zeitplan Flüge oder Vermessungen durchführen und eine Änderungskarte erstellen.
R.F.: Ein weiterer Trend ist die Kombination einer Landestation mit einem Paketterminal.Die russische Firma "Copter Express", dieentwickelt sich jetzt aktiv in der Produktion von Drohnen, hat ein solches Postamat hergestellt und fördert es jetzt zusammen mit Drohnen. Er hat Speicherzellen, weiß, wie man Pakete ausstellt und so weiter.
D.D.: Das völlig autonome Fliegen mithilfe neuronaler Netze ist eine der vielversprechenden Aufgaben in Richtung Autonomie.Der Stand der Technik hat das Stadium erreicht, in dem wirWir können direkt an Bord des Quadcopters Entscheidungen treffen. Und es gibt zwei Ansätze. Ein Ansatz ist klassisch, wenn wir einen Scheduler, einen Regler, separate Wahrnehmungsmodule und ein neuronales Netzwerk haben. Und das andere ist das sogenannte End-to-End mit einem einzigen neuronalen Netzwerk. Es funktioniert wie eine Black Box. Es verfügt über Eingänge, Sensoren und Steuerausgänge. Und es implementiert die bereits festgelegten Kriterien.
Siehe auch:
Sehen Sie, was Hubbles Nachfolgeteleskop im Weltraum sehen kann
Die Entstehungsgeschichte "seltsamer" Meteoriten wird enthüllt: Sie fielen in den 60er Jahren auf die Erde
Es gab ein Foto davon, wie Wüstenstaub in den Atlantik "fließt"