Eine Gruppe von Forschern präsentierte ein Modell der räumlichen Wahrnehmung: 3D Dynamic Scene Graphs. Die Entwicklung erlaubt
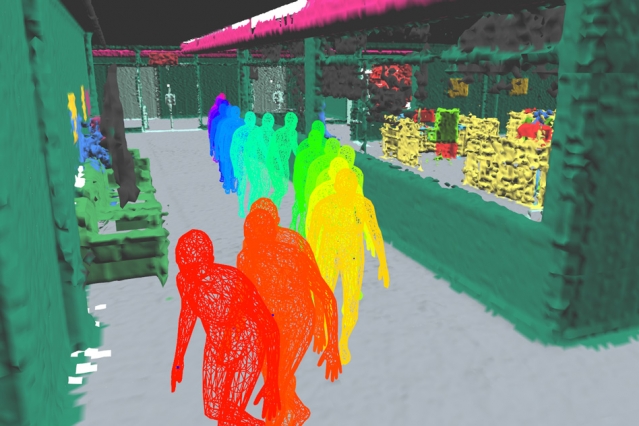
Mit dem neuen Modell kann der Roboter nicht nur eine reguläre Karte erstellen, sondern auch die Position von Objekten und Räumen oder die Bewegung von Personen auf dem Weg abfragen.
Laut einem außerordentlichen Professor der Abteilung wird das neue Modell dem Roboter helfen, schnell Entscheidungen zu treffen und seine Bewegung zu planen. Dies ähnelt der Art und Weise, wie wir unsere Route aufbauen.
Um ein Modell der Umgebung zu erstellenUmgebung basiert das Modell auf der Arbeit mit Kimera, Dies ist eine Open-Source-Bibliothek. Während des Betriebs empfängt Kimera Bildströme von der Kamera des Roboters sowie Trägheitsmessungen von Bordsensoren, um die Flugbahn des Roboters oder der Kamera abzuschätzen und die Szene als 3D-Netz zu rekonstruieren. All dies geschieht in Echtzeit.
Das Ergebnis ist eine grobe Raumkarte in Form eines dreidimensionalen Gitters, in dem alles als Objekte, Strukturen und Menschen farblich gekennzeichnet ist.
 Bilder: MIT
Die Neuentwicklung wird nicht nur für nützlich seingewöhnliche Alltagsaufgaben, bei denen die Kenntnis der Koordinaten erforderlich ist, aber die Technologie wird auch in der Produktion oder zur Erkundung des Ortes, an dem sich die Katastrophe ereignet hat, anwendbar sein.
Lesen Sie auch:
Schauen Sie sich die riesige „Wand“ von Hunderttausenden von Galaxien hinter der Milchstraße an
Der Komet NEOWISE ist in Russland sichtbar. Wo man sie sieht, wo man schaut und wie man ein Foto macht
Es stellte sich heraus, dass die Maya-Zivilisation ihre Städte verließ