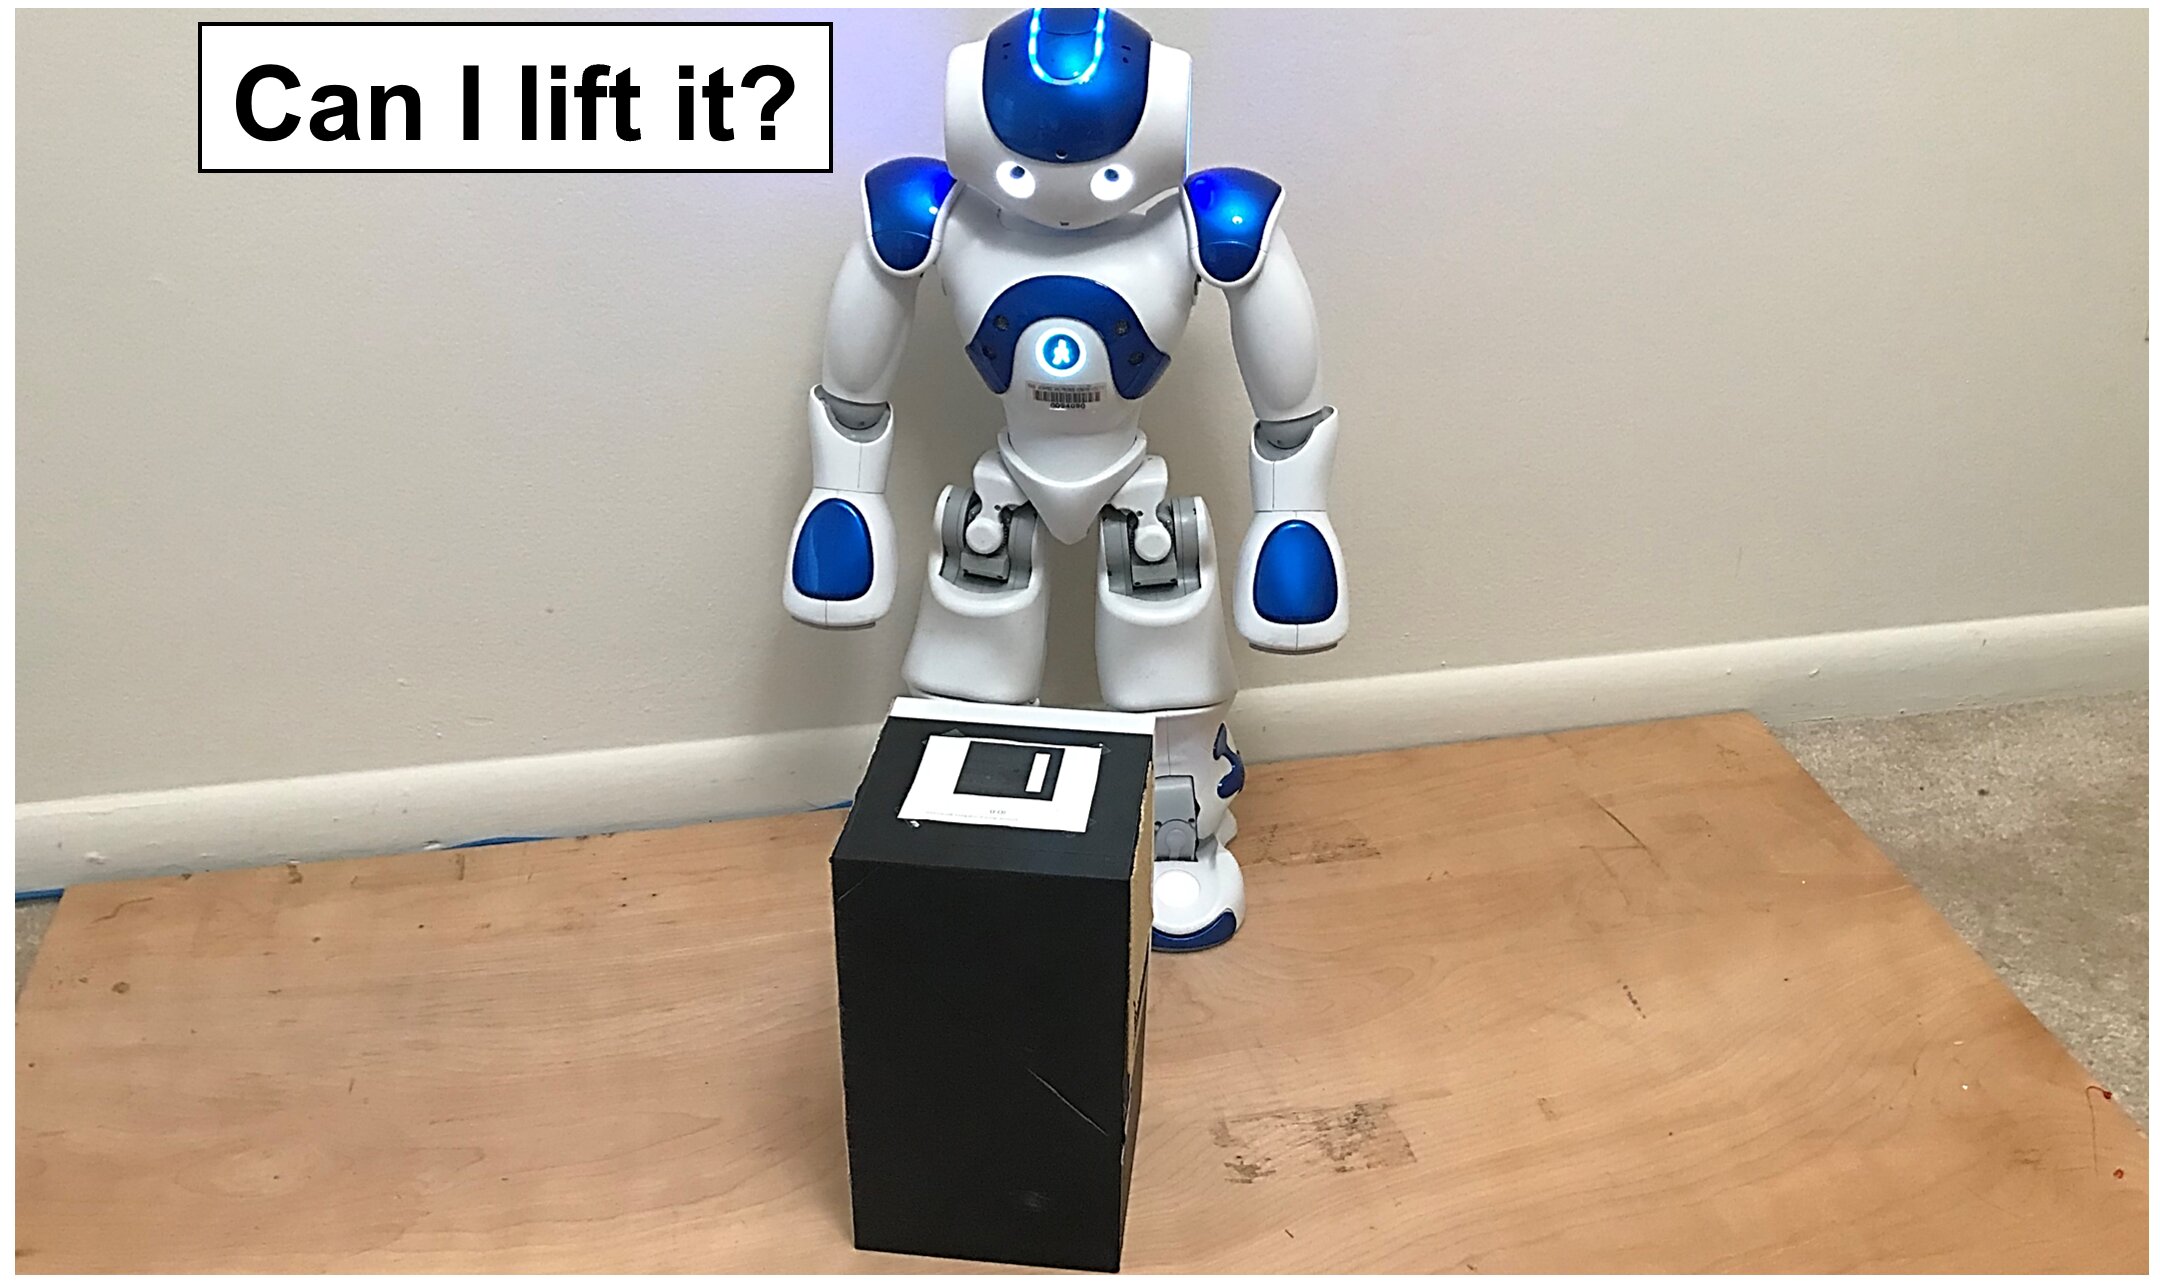
„Wir waren besonders daran interessiert, wie ein humanoider Roboter über die Möglichkeit nachdenken könnte, eine Kiste mit Unbekannten anzuheben.“
Der Prozess, durch den der Roboter erzeugtDie Flugbahnen, mit denen er Objekte anheben kann, können rechenintensiv sein. Tatsächlich haben humanoide Roboter normalerweise mehr Freiheit, und dennoch muss die Bewegung, die ihr Körper benötigt, um ein Objekt anzuheben, mehrere Einschränkungen erfüllen. Dies bedeutet, dass die Box, wenn sie zu schwer ist oder ihr Schwerpunkt zu weit vom Roboter entfernt ist, diese Bewegung höchstwahrscheinlich nicht ausführen kann.
„Denken Sie beim Versuch an uns MenschenFinde heraus, ob wir einen schweren Gegenstand wie eine Hantel heben können, erklärte Khan. - Zuerst interagieren wir mit der Hantel, um ein bestimmtes Gefühl für das Objekt zu bekommen. Aufgrund unserer bisherigen Erfahrungen wissen wir dann, ob es zu schwer für uns ist, um zu heben oder nicht. Ebenso beginnt unsere Methode mit der Erstellung einer Trajektorientabelle, in der die verschiedenen zulässigen Hubbewegungen für den Roboter gespeichert werden, die der physischen Reichweite der Box mithilfe der Simulation entsprechen. Der Roboter betrachtet diese Tabelle dann als Information aus seiner vorherigen Erfahrung. "
 Bildnachweis: National University of Singapore und Johns Hopkins University
Eine Technik, die Khan in Zusammenarbeit mit entwickelt hatDurch seinen Kollegen Ruisin Li und seinen Vorgesetzten Gregory S. Chirikjian (Professor und Leiter der Abteilung Maschinenbau an der NUS) kann der Roboter nach einer kurzen Interaktion eine Vorstellung von den Trägheitsparametern der Box bekommen. Der Roboter überprüft dann die mit dieser Methode erstellte Trajektorientabelle erneut und prüft, ob sie eine Hubbewegung enthält, die es ihm ermöglichen würde, die Box mit diesen berechneten Parametern anzuheben.
Wenn eine solche Bewegung oder Flugbahn existiert, dannDas Anheben der Box wird als möglich angesehen und der Roboter kann die Aufgabe sofort erledigen. Wenn nicht, betrachtet der Roboter die Aufgabe als außerhalb seiner Möglichkeiten liegend.
„Unsere Methode kann sich erheblich verbessernArbeitseffizienz bei der Durchführung praktischer Pick-and-Place-Aufgaben, insbesondere wenn sie wiederholt werden, schließt Khan. "In unserer zukünftigen Arbeit planen wir, den Ansatz auf verschiedene Objekte oder Hebeaufgaben anzuwenden."
Lesen Sie auch
Schauen Sie sich die 3D-Karte des Universums an: Sie wurde 20 Jahre lang zusammengestellt und hat Wissenschaftler bereits überrascht
Wissenschaftler haben herausgefunden, warum Kinder die gefährlichsten Träger von COVID-19 sind
Es stellte sich heraus, dass die Maya-Zivilisation ihre Städte verließ