Ρομάν Φεντορένκο— Αναπληρωτής Καθηγητής στο NTI Competence Center στην κατεύθυνση «Τεχνολογία εξαρτημάτων ρομποτικής και
Ντμίτρι Ντέβιτ— Κατώτερος Ερευνητής στο Κέντρο Ικανοτήτων NTI στον τομέα της «Τεχνολογίας Ρομποτικής και Μηχατρονικής Εξαρτημάτων» στο Πανεπιστήμιο Innopolis.
Όλοι φεύγουν από το γκαράζ
Roman Fedorenko: Ακριβώς όπως η Google, η Apple, η Microsoft και άλλοι γίγαντες της πληροφορικής βγήκαν από το γκαράζ, η ερευνητική μας ομάδα ξεκίνησε με το ίδιο πράγμα.Έχουμε μεγάλες ελπίδες για το γκαράζ μας.Αυτό είναι ένα κέντρο ανάπτυξης και δοκιμών ρομπότ. Και ασχολούμαστε κυρίως με ρομπότ και αντιλαμβανόμαστε τα drones αποκλειστικά ως ρομπότ. Αυτή μπορεί να είναι μια ασυνήθιστη ιστορία για πολλούς. Παραδοσιακά, οι άνθρωποι φαντάζονται ένα ρομπότ ως ένα Android που περπατά. Αλλά υπάρχει ένας τομέας ρομποτικής πεδίου στον οποίο εργαζόμαστε. Ουσιαστικά, όλα αυτά είναι ρομπότ που κινούνται: οδηγούν, κολυμπούν ή πετούν.
Ρομποτική (ρομποτική πεδίου)- εφαρμοσμένη επιστήμη που εμπλέκεται στην ανάπτυξηαυτοματοποιημένα τεχνικά συστήματα και αποτελεί τη σημαντικότερη τεχνική βάση για την ανάπτυξη της παραγωγής. Υπάρχουν οι κατασκευαστικές, βιομηχανικές, οικιακές, ιατρικές, αεροπορικές και ακραίες (στρατιωτικές, διαστημικές, υποβρύχιες) ρομποτικές.
R.F.: Το κέντρο μας λειτουργεί κυρίως υπό την αιγίδα της National Technology Initiative (NTI).Μεταξύ των συνεργατών μας υπάρχουν 6 ακαδημαϊκοίινστιτούτα, 18 συνεργάτες του κλάδου και 7 ξένους εταίρους. Τι κάνουμε; Όλη η ρομποτική, με πιθανή εξαίρεση τα μικρορομπότ. Ξεκινώντας από τις βιομηχανικές: από τους χειριστές, συμπεριλαμβανομένων των σύγχρονων συνεργατικών ρομπότ, έως τις νευροτεχνολογίες, τελειώνοντας, φυσικά, με την τεχνητή νοημοσύνη (αυτή είναι γενικά μια τεχνολογία από άκρο σε άκρο).
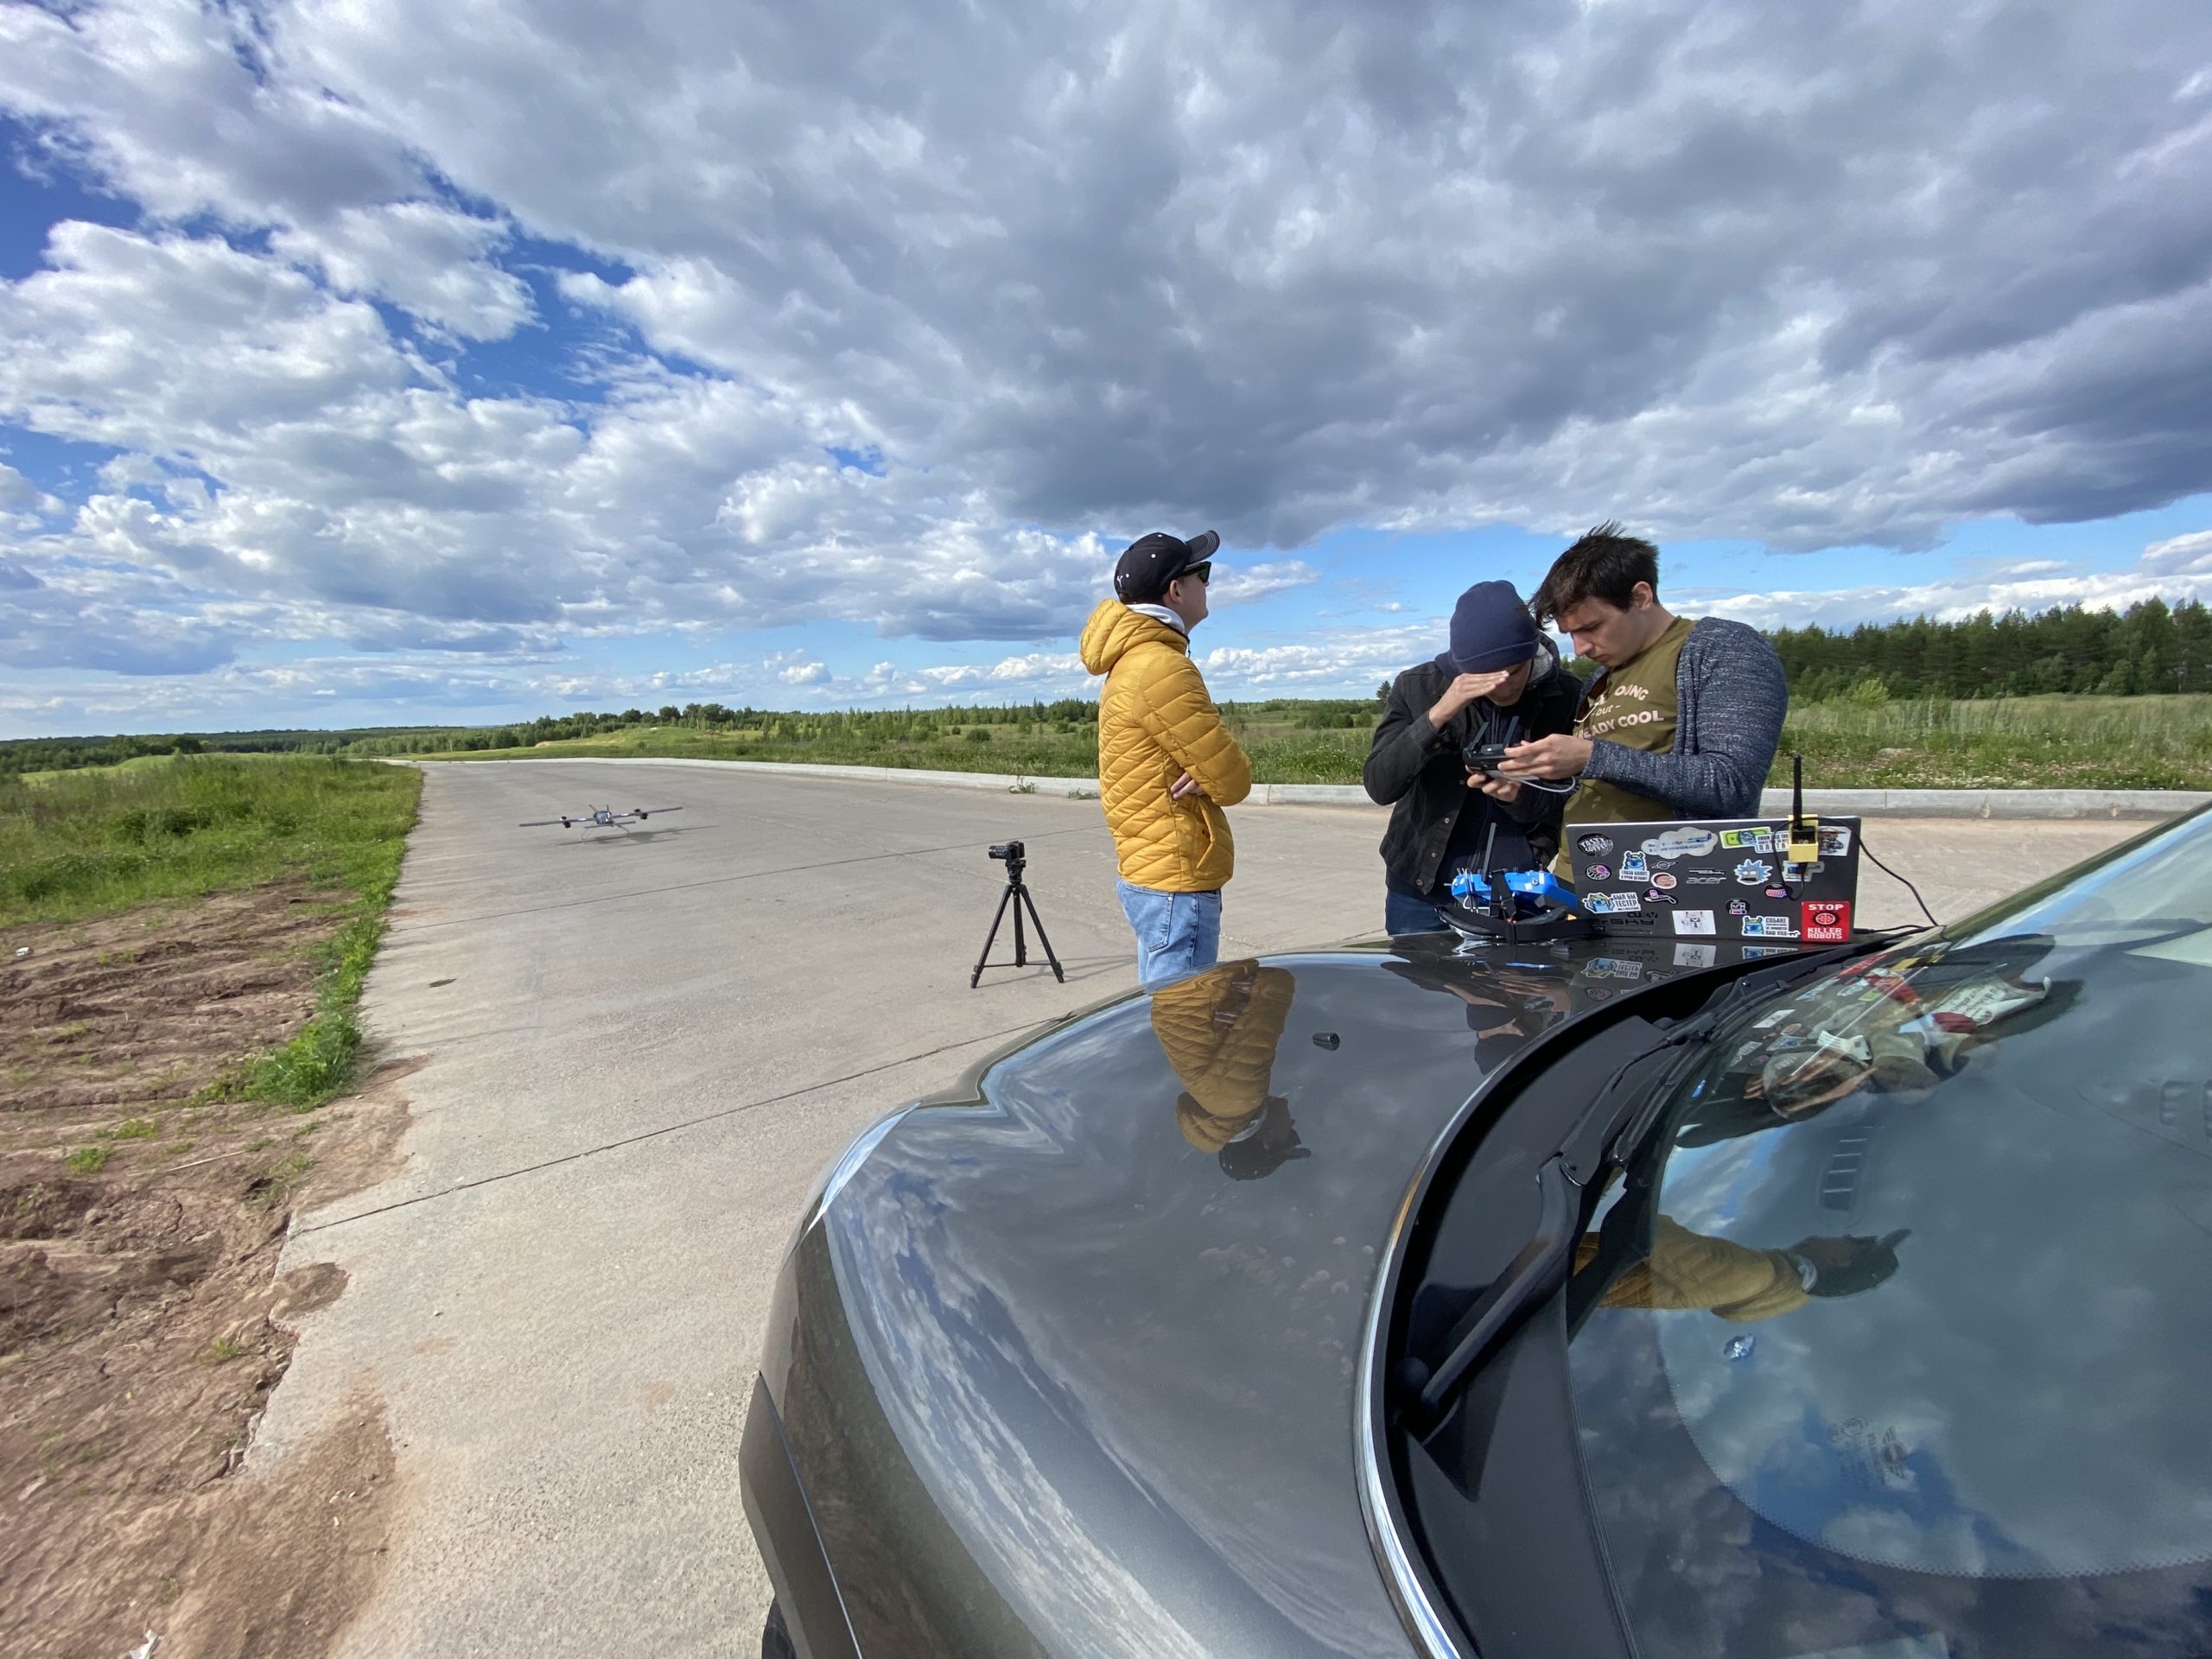
R.F.: Το έργο που τα ξεκίνησε όλα για μένα είναι αυτόνομα αερόπλοια.Και αυτό είναι ένα μη τυποποιημένο μονοπάτι.Συνήθως όταν μιλάνε για drones, νομίζουν ότι το πιο πιθανό είναι να ασχολείσαι με τα ελικόπτερα. Στην περίπτωσή μου ο λόγος βρίσκεται στην υπόθεση. Στο πανεπιστήμιο όπου σπούδασα, το Southern Federal University, υπήρχε ένα Ερευνητικό Ινστιτούτο Ρομποτικής και Διαδικασιών Ελέγχου. Ήρθα εκεί και αμέσως ενδιαφέρθηκα για αερόπλοια. Το πώς συνέβη όλο αυτό είναι τώρα δύσκολο να κατανοηθεί. Αλλά από ένα μικρό αερόπλοιο, στο οποίο δούλευα στο φοιτητικό γραφείο, πήγα σε μια πλήρη συσκευή 70 μέτρων για την Κινεζική Διαστημική Υπηρεσία. Το φοιτητικό έργο πετούσε σε εσωτερικούς χώρους και ήταν μια ξεχωριστή πρόκληση να λειτουργήσει χωρίς GPS. Και το κινεζικό αερόπλοιο χρειαζόταν ήδη ένα σύστημα ελέγχου, πλοήγησης και τηλεπικοινωνιών.
Dmitry Devitt: Εργαζόμαστε σε συστήματα ελέγχου και συστήματα αποφυγής εμποδίων.Στην πραγματικότητα, αυτό κάνουν τώραΡωσικές και παγκόσμιες επιστημονικές σχολές. Συγκεκριμένα, δημιουργήσαμε συστήματα για τη λειτουργία drones που προορίζονται για μαγνητοσκόπηση. Αυτή είναι στην πραγματικότητα η πρώτη μας ανεξάρτητη δουλειά. Και αυτό το πράγμα έχει ήδη χρησιμοποιηθεί σε αρκετές ταινίες - "Godzilla", "Mulan" και άλλες. Για να μην χρειάζεται οι σκηνοθέτες να ανησυχούν για το πώς θα πλαισιώσουν την εικόνα, όλα γίνονται χρησιμοποιώντας ένα drone σε αυτόματη λειτουργία.
Από κινέζικα φανάρια μέχρι drones
R.F.: Τα πρώτα αεροσκάφη ήταν κινέζικα φανάρια.Επιπλέον, μπορούμε να δώσουμε ένα παράδειγμα μπαλονιού θερμού αέρα -μπαλόνι. Αλλά η πιο διάσημη από τις πρώτες συσκευές ήταν το αεροπλάνο των αδελφών Ράιτ με κινητήρα. Κατασκεύασαν το πρώτο τους αεροσκάφος ως ανεμόπτερα, αλλά το 1903 δεν καταγράφηκε ακόμη αυτόματη, αλλά ελεγχόμενη πτήση. Αλλά στην πραγματικότητα, η ιστορία είναι αμφιλεγόμενη, γιατί το 1901 πετούσαν ήδη αερόπλοια. Στις αρχές του περασμένου αιώνα, τα αεροπλάνα και τα αερόπλοια ανταγωνίζονταν έντονα. Τα αερόπλοια πραγματοποίησαν υπερατλαντικές πτήσεις. Ήταν τεράστια, άνετα, όμορφα, σχεδόν σαν αεροπλάνα τώρα. Αλλά τελικά, τα αεροπλάνα, θα έλεγε κανείς, κέρδισαν. Αν και τα αερόπλοια παραμένουν και εξακολουθούν να βρίσκουν τη θέση τους.
R.F .: Υπάρχουν τρεις αρχές για τη δημιουργία ανελκυστήρα.Υπάρχουν αερόπλοια - και αυτή είναι η αεροστατική αρχή.Σαν μπαλόνι, από τη δύναμη του Αρχιμήδη, ανεβαίνει και μένει στον αέρα. Υπάρχει μια αεροδυναμική μέθοδος - με σταθερό φτερό ή περιστρεφόμενο ρότορα. Αυτό περιλαμβάνει ελικόπτερα και γνωστά ελικόπτερα. Φυσικά, η αεριωθούμενη πρόωση μπορεί να ταξινομηθεί ως άλλος τύπος - υπάρχουν και αεριωθούμενα αεροπλάνα, αλλά πρώτα απ 'όλα αυτά είναι πύραυλοι.
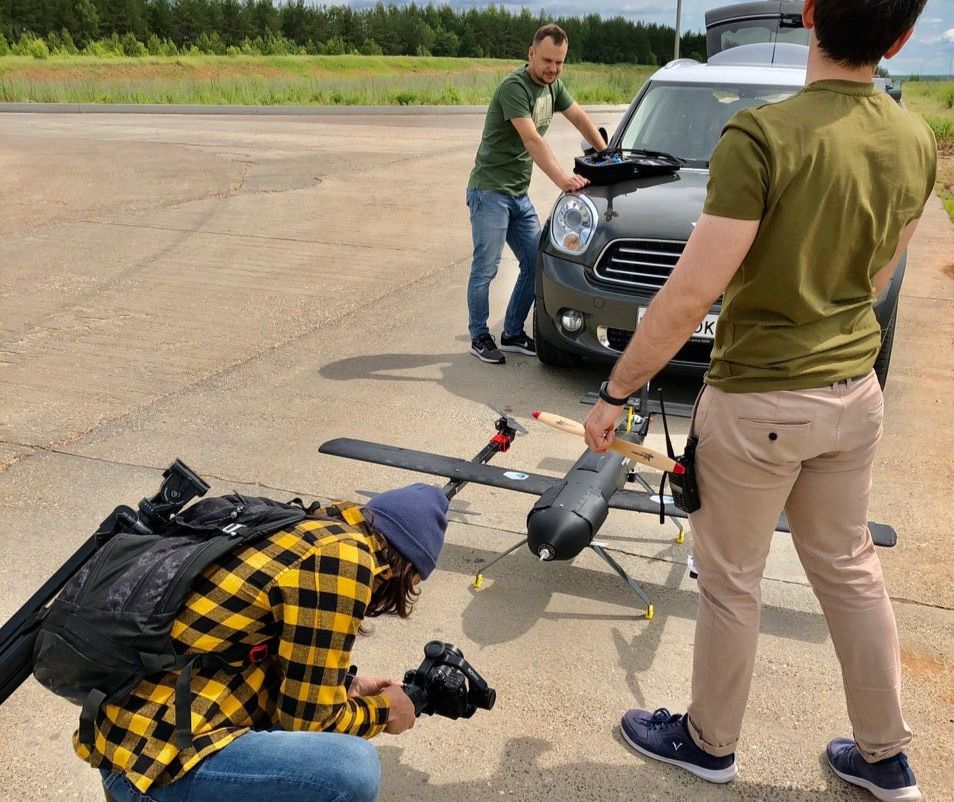
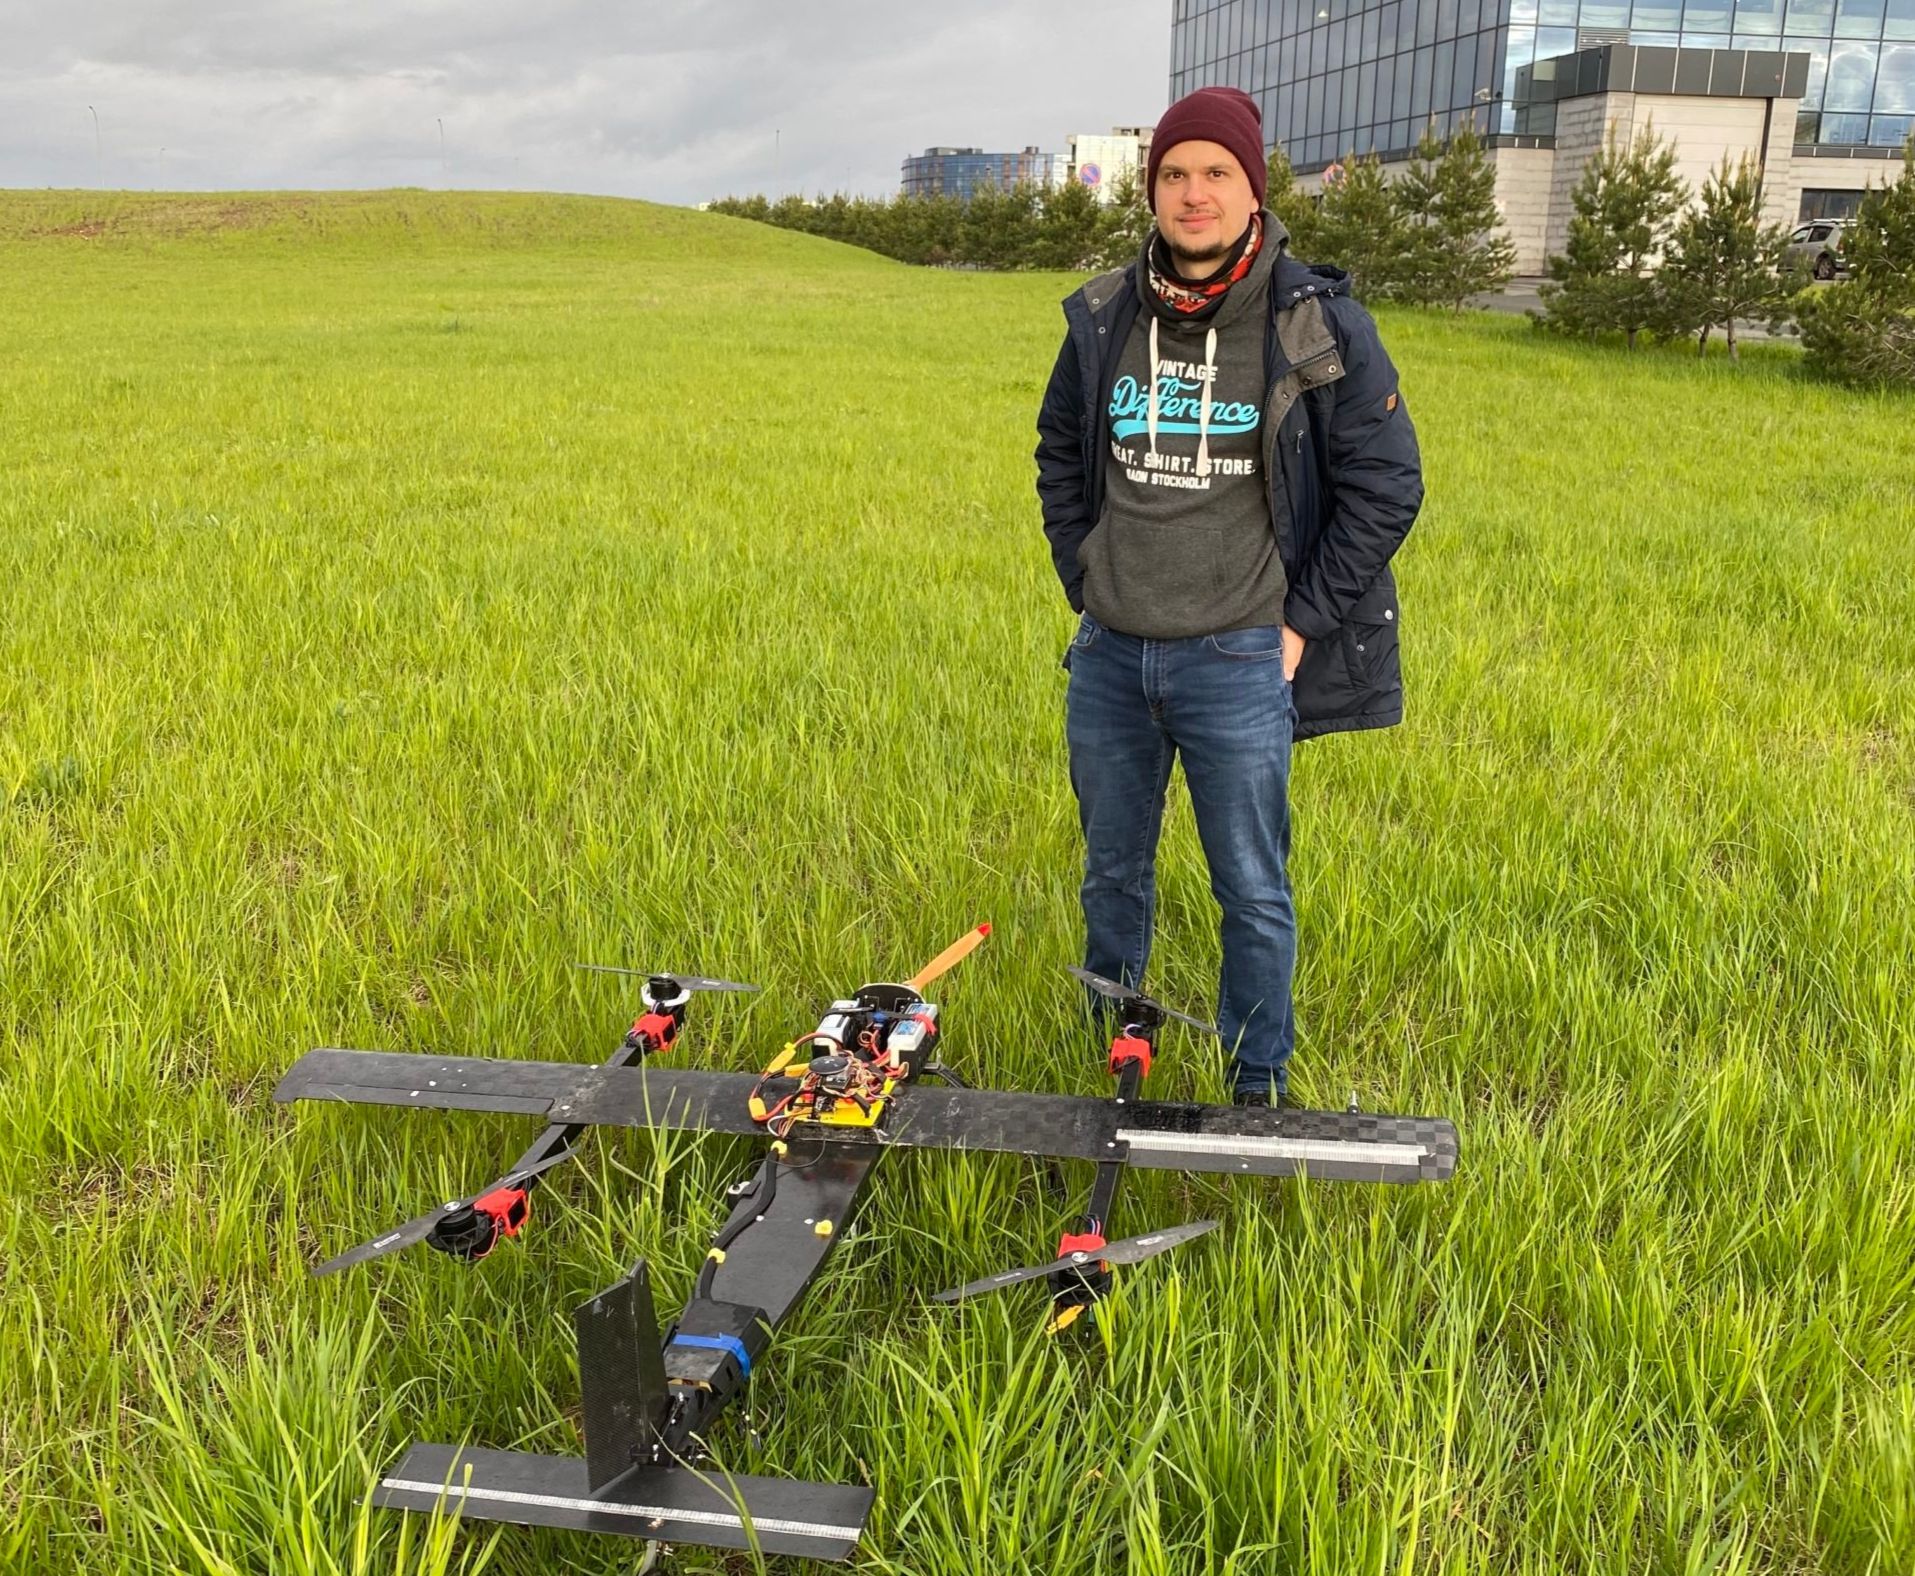
R.F.: Δουλεύουμε με ένα υβρίδιο δύο από τις αναφερόμενες τεχνολογίες ανύψωσης - ένα tiltrotor.Αυτή είναι μια συσκευή που έχει τη δυνατότητακατακόρυφη απογείωση και προσγείωση, καθώς και πρόωση πτερυγίων. Αν μιλάμε για τη χρήση μη επανδρωμένων εναέριων οχημάτων (UAV), το πιο δημοφιλές σήμερα είναι η φωτογραφία χόμπι και η λήψη βίντεο. Επιπλέον, μιλάμε για μια εντελώς ανταγωνιστική και ώριμη αγορά. Η επόμενη αίτηση είναι στρατιωτική και οικονομική. Αν μιλάμε για στρατιωτικές εφαρμογές, η Ρωσία σήμερα αντιπροσωπεύει το 15% της παγκόσμιας πρακτικής χρήσης αερορομποτικής. Ένα άλλο τμήμα στο οποίο χρησιμοποιούνται drones είναι η παρακολούθηση. Σήμερα, οι λύσεις για εργασίες παράδοσης και τελευταίου μιλίου αναπτύσσονται ενεργά. Η γεωργία ακριβείας, οι βιομηχανικές εφαρμογές και οι τηλεπικοινωνίες βρίσκονται επίσης σε άνοδο. Μία από τις περιπτώσεις είναι το Google Ballon - μπαλόνια που διανέμουν το Διαδίκτυο. Ο κορυφαίος κατασκευαστής drones είναι η κινεζική εταιρεία DJI, με περισσότερες από εκατομμύρια ώρες πτήσης και ήδη περισσότερο από το 70% της συνολικής παγκόσμιας αγοράς.
R.F.: Ένα από τα καθήκοντα της γεωργίας ακριβείας είναι η παρακολούθηση των καλλιεργειών.Επιπλέον, ανάλυση του βλαστικού δείκτη καιεντοπισμός προβληματικών περιοχών. Φυσικά, μπορείτε να ψεκάσετε ολόκληρο το χωράφι με τρακτέρ, είναι φθηνότερο ανά μονάδα επιφάνειας, αλλά όχι πολύ αποτελεσματικό. Ο στόχος είναι να βρείτε προβληματικές περιοχές, εστίες ορισμένων παρασίτων κ.λπ., χρησιμοποιώντας drones εξοπλισμένα με εξειδικευμένες υπέρυθρες κάμερες. Μια άλλη επιλογή εφαρμογής είναι το πότισμα και ο ψεκασμός. Τα παιδιά από το Καζάν έκαναν ένα δροσερό έργο BRAERON - ένα γεωργικό drone ρωσικής κατασκευής. Αυτή είναι μια τόσο τεράστια συσκευή, έχει δύο έλικες που τροφοδοτούνται από έναν κινητήρα εσωτερικής καύσης. Δημιουργούν την κύρια ανυψωτική δύναμη. Και υπάρχει ένα κύκλωμα copter που δημιουργεί μια ροπή χρησιμοποιώντας τη δύναμη του τιμονιού για τον έλεγχο της κίνησης.
R.F: Μια άλλη επιλογή για τη χρήση UAV για χόμπι είναι οι αγώνες με drone.Το Drone Racing League (DRL) είναι ο πιο δημοφιλής από τους οργανισμούς που φιλοξενούν αυτούς τους αγώνες. Υπάρχουν επίσης εικονικοί αγώνες που βασίζονται σε προσομοιωτές.
"Περπατήστε, να το πω έτσι, σκυλάκι!"
D.D.: Υπάρχουν συνολικά οκτώ στάδια ανάπτυξης drone.Γενικά, ένα τετρακόπτερο, ένα μη επανδρωμένο αεροσκάφος και ένα μη επανδρωμένο όχημα είναι όλα ρομπότ, έχουν παρόμοιες δομές και οι αλγόριθμοι ελέγχου πρέπει να εφαρμόζονται παντού. Ταυτόχρονα, τα αισθητήρια δεν είναι πάντα παρόμοια.
R.F.: Οι κινητήρες που βρίσκονται στα drones είναι συνήθως χωρίς ψήκτρες.Έχουν ξεχωριστή μονάδα ελέγχου πουείναι μια πολυεπίπεδη δομή. Ο κινητήρας διαθέτει ηλεκτρονικό ελεγκτή ταχύτητας ESC. Ρυθμίσαμε την επιθυμητή ώθηση και αυτός επεξεργάζεται πώς να ελέγχει τον κινητήρα, πώς να αλλάζει την περιέλιξη και ούτω καθεξής. Ο επόμενος σύνδεσμος είναι ο αυτόματος πιλότος, ένα πολύπλοκο πράγμα με ελεγκτή και πολλούς αισθητήρες: GPS, σύστημα αδρανειακής πλοήγησης, βαρόμετρο και άλλα. Η λογική ελέγχου κίνησης τρέχει μέσα στον αυτόματο πιλότο. Υπάρχουν επίσης λειτουργικά ξεχωριστά μπλοκ - μπλοκ ελεγκτή, σχεδιασμός κίνησης, απλή κίνηση από σημείο σε σημείο και μπλοκ για συνδυασμό δεδομένων από διαφορετικούς αισθητήρες. Για παράδειγμα, τα δεδομένα του συστήματος GPS φτάνουν σε χαμηλή συχνότητα. Υπάρχουν αλγόριθμοι που μας επιτρέπουν να τα συνδυάζουμε όλα αυτά και να μας δίνουν καλά δεδομένα.
R.F.: Ο αυτόματος πιλότος σε drone είναι ένα βασικό πράγμα χαμηλού επιπέδου.Για περαιτέρω και πιο έξυπνο έλεγχο, χρησιμοποιούνται υπολογιστής οχήματος, κάμερες, αισθητήρες και άλλες πρόσθετες συσκευές.
R.F.: Η ανάπτυξη του drone ξεκινά με εννοιολογικούς υπολογισμούς.Η εμφάνιση της συσκευής και το σύστημά της σχεδιάζονταιχειριστήρια: ποια ώθηση χρειάζεται, ποια θα είναι η αεροδυναμική και ούτω καθεξής. Στη συνέχεια γίνεται μαθηματική μοντελοποίηση. Ουσιαστικά, πρόκειται για εργασία χωρίς υλικό. Το επόμενο στάδιο είναι η ανάπτυξη ενός συστήματος ελέγχου, δηλαδή των αλγορίθμων. Για την προσομοίωση, χρησιμοποιούνται διάφορες προσεγγίσεις και πακέτα, για παράδειγμα, MATLAB ή έτοιμοι προσομοιωτές - Gazebo, Microsoft FS. Το Πανεπιστήμιο Innopolis έχει τον δικό του προσομοιωτή - Innopolis Simulator. Δεν έχει μόνο μια οπτική επίδειξη, αλλά και μια προσομοίωση όλων των αισθητήρων, που σημαίνει ότι παρέχει τα ίδια δεδομένα με τους αισθητήρες GPS, τους αισθητήρες αντίληψης, τις κάμερες και τα lidar. Αυτό σας επιτρέπει να αναπτύξετε τεχνολογίες ελέγχου πολλαπλών επιπέδων υψηλής ευφυΐας. Όταν έχουμε διορθώσει τα πάντα στον προσομοιωτή (και συνήθως λειτουργεί καλά εκεί), μπορούμε να προχωρήσουμε στο πιο ενδιαφέρον μέρος - δοκιμές, παραγωγή δείγματος δοκιμής και δοκιμές πτήσης. Στο πλαίσιο της συνεργασίας μας με το Kazan Aviation Institute, κατασκευάζονται εγκαταστάσεις παραγωγής για την παραγωγή UAV, όπου θα χρησιμοποιηθούν τεχνολογίες κατασκευής drone από ανθρακονήματα. Αν μιλάμε για τεχνολογία πρόσθετων, μπορούμε να το κάνουμε σωστά στο Innopolis.

Δ.Δ.:Πρώτα απ 'όλα, δοκιμάζουμε το σύστημα ελέγχου,ώστε να είναι όσο το δυνατόν πιο σταθερό. Ας υποθέσουμε ότι πρέπει να ελέγξετε πώς ένα τετρακόπτερο αντιστέκεται στον άνεμο. Αυτό μπορεί να μιμηθεί - για παράδειγμα, ο Roman προσπαθεί να τον τραβήξει και να τον ξεσκίσει, λειτουργώντας ουσιαστικά ως εξωτερική ενόχληση. Αλλά αυτά δεν είναι ακριβώς δοκιμές πτήσης, είναι τα λεγόμενα τεστ αντίζυμου. Παρακολουθούμε πώς η συσκευή σταθεροποιείται από μόνη της. Διεξάγουμε επίσης τρελά πειράματα - σε ένα ιπτάμενο ελικόπτερο ενεργοποιούμε τον κύριο κινητήρα, έναν αεροσκάφος και βλέπουμε πώς συμπεριφέρεται. Δηλαδή, διατηρεί τον προσανατολισμό του όσο σωστά θα έπρεπε σε λειτουργία copter. Όταν είμαστε ήδη σίγουροι μέσα μας ότι αυτό το πράγμα δεν θα πέσει, μπορούμε να το εκτοξεύσουμε. Βόλτα τον σκύλο, να το πω έτσι!
R.F.: Το κύριο πρόβλημα στην ανάπτυξη αεροσκαφών που δεν είναι αερόπλοια είναι ότι το παραμικρό λάθος μπορεί να οδηγήσει σε συντριβή.Είναι πιο εύκολο με ένα αερόπλοιο - μπορείτε να συνδεθείτε σε αυτό και ακόμη και να επανεκκινήσετε κάτι. Αλλά με ένα αεροπλάνο και ένα ελικόπτερο, το παραμικρό λάθος, ανακρίβεια στις ρυθμίσεις, και αυτό είναι όλο.
Κορυφαίες τάσεις στην ανάπτυξη drone
R.F.: Η κύρια τάση στη ρομποτική με την οποία ασχολούμαστε είναι η αύξηση της αυτονομίας.Προηγουμένως, ένα drone ήταν ένας απλός φορέας χρήσιμουφορτίο, δηλαδή μάλλον αμβλύ και κινούμενο από σημείο σε σημείο. Δεν είναι και εύκολο. Πετούσα από σημείο σε σημείο, αλλά δεν ήξερα τίποτα για τα εμπόδια, την εργασία σε αστικά περιβάλλοντα και τους αισθητήρες. Και αν υπήρχαν αισθητήρες σε αυτό, απλώς κατέγραφαν δεδομένα και συνέλεγαν φωτογραφίες. Τώρα υπάρχει μια τάση απομάκρυνσης από το φορέα ωφέλιμου φορτίου σε ένα πιο έξυπνο ρομπότ. Δηλαδή όχι μόνο παίρνει δεδομένα, αλλά τα αναλύει αμέσως και τα χρησιμοποιεί για δική του διαχείριση. Ένα drone, για παράδειγμα, μπορεί να μην κατασκευάσει ολόκληρο τον χάρτη, αλλά να βρει ορισμένες περιοχές σε αυτόν, να αναλύσει αμέσως και να εξερευνήσει περαιτέρω ενδιαφέρουσες περιοχές. Είναι σαφές ότι αυτό απαιτεί λογισμικό και αλγόριθμους.
R.F.: Η κύρια τάση όσον αφορά τον σχεδιασμό των drone είναι η ενεργειακή απόδοση.Χρησιμοποιούμε τις καλύτερες μπαταρίες, αλλά πώςΚατά κανόνα, ένα τετρακόπτερο δεν μπορεί να πετάξει για περισσότερο από μία ώρα (ακόμα και το καλύτερο). Επομένως, υπάρχουν διάφορες επιλογές για το πώς να το αντιμετωπίσετε για την τελική χρήση. Και συνήθως χωρίζονται σε δύο συστατικά. Αυτοί είναι είτε κάποιου είδους αυτόματοι σταθμοί συντήρησης drone που σας επιτρέπουν να επεκτείνετε την αυτόνομη λειτουργία του αλλάζοντας μπαταρίες ή με αυτόματη φόρτιση στο σταθμό προσγείωσης. Και μια άλλη κατεύθυνση είναι οι υβριδικές δομές. Δηλαδή, πιο αποτελεσματικές συσκευές που χρησιμοποιούν διαφορετικές αρχές κίνησης για τους τρόπους λειτουργίας τους. Επιπλέον, με την τρέχουσα εξέλιξη της τεχνολογίας αισθητήρων, τα drones έχουν τη δυνατότητα να χρησιμοποιούν διάφορους cool αισθητήρες που προηγουμένως ζύγιζαν πολύ και ήταν ακριβοί. Αυτά είναι lidars, πολυφασματικές κάμερες και άλλες δροσερές κάμερες.
D. D.: Τώρα στον κόσμο ασχολούνται ενεργά με συστήματα πτήσης εμποδίων.Τις περισσότερες φορές πρόκειται για εργασία σε χώρους, πολύπλοκες καιθορυβώδη μέρη. Αυτό απαιτείται κυρίως για την ανάλυση κατεστραμμένων κτιρίων. Η Ζυρίχη και κορυφαία εργαστήρια στις ΗΠΑ, το MIT και η Skoltech εργάζονται τώρα ενεργά σε τέτοια συστήματα ικανά να λειτουργούν σε συνθήκες έκτακτης ανάγκης. Κάνουμε επίσης αυτό - επιθεωρήσαμε τους εαυτούς μας, προσπαθήσαμε να πετάξουμε γύρω από το υπόγειο. Και υπάρχουν πολλές εργασίες εδώ - πλοήγηση χωρίς GPS, χρησιμοποιώντας μόνο αισθητήρες για κίνηση και προγραμματισμό, δηλαδή πώς πρέπει να κινηθούμε για να λάβουμε τις μέγιστες πληροφορίες για μια δεδομένη περιοχή. Σήμερα, περίπου 20 εργαστήρια ανταγωνίζονται μεταξύ τους σε ποιότητα και ταχύτητα, γιατί είναι σημαντικό όχι μόνο να κάνεις μια πτήση, αλλά και να την κάνεις σε λιγότερο χρόνο. Αυτή είναι μια από τις προκλήσεις όσον αφορά τους αισθητήρες, την επεξεργασία και τους αλγόριθμους. Τώρα ο πιο ενεργός προγραμματιστής είναι η ETH Zurich. Ανέπτυξαν τη δική τους κάμερα, στην πραγματικότητα, αυτός είναι ένας εντελώς νέος τύπος κάμερας, παρόμοιας δομής με τη φυσιολογία του ανθρώπινου ματιού και μπορεί να παράγει όχι καρέ ανά δευτερόλεπτο, αλλά τη διαφορά μεταξύ των καρέ. Εξαιτίας αυτού, έχουμε μια συχνότητα εκατομμυρίων καρέ ανά δευτερόλεπτο. Αυτό είναι εκατομμύρια αλλαγές. Εάν διαθέτουμε υλικό στο σκάφος που μας επιτρέπει να το επεξεργαστούμε αυτό, τότε μπορούμε να δεχτούμε και να δώσουμε τον έλεγχο με αστραπιαία ταχύτητα.
Δ.Δ.:Το σύστημα αναπτύσσεται πολύ ενεργάεπιθεωρήσεις, ακόμη και ένας διαγωνισμός ξεκίνησε στο DARPA - SupT Challenge. Οι ομάδες προσπαθούν να επιθεωρήσουν σήραγγες με διαφορετικούς τύπους ρομπότ. Πρέπει να γίνει κατανοητό ότι υπάρχει μόνο ένα τρομερό ηλεκτρομαγνητικό υπόβαθρο στη σήραγγα. Φυσικά, δεν μπορούμε να χρησιμοποιήσουμε καμία ραδιοπλοήγηση. Αυτό σημαίνει ότι είναι απαραίτητη η ανάπτυξη τεχνολογιών για αυτόνομο σχεδιασμό και πλοήγηση. Αυτή είναι μια πολύ ενδιαφέρουσα πρόκληση. Μπορεί να εφαρμοστεί απλά σε κολοσσιαίες περιοχές. Είναι συνηθισμένο - σε μια φωτιά. Γιατί να στείλετε ένα άτομο όταν μπορείτε να στείλετε ένα drone με ραντάρ. Αφήστε τον να πετάξει, φτιάξτε έναν χάρτη, αφήστε τον να κοιτάξει πού βρίσκονται οι άνθρωποι. Όλα αυτά θα είναι σε πραγματικό χρόνο στο πλοίο. Και μόνο μια εφαρμοσμένη εφαρμογή - ένα drone που πέταξε μέσα από το παράθυρο και συνέχισε να κινείται χωρίς GPS μέσα στο δωμάτιο.
D.D.: Ο κύριος κατασκευαστής drone στην αγορά σήμερα είναι η DJI. Μπορείτε ακόμη να πείτε ότι ο DJI μπορεί να κάνει τα πάντα.Η κινεζική εταιρεία κάνει πολύ υψηλής ποιότητας καιπροϊόν εντοπισμού σφαλμάτων. Ακόμη και το σύστημα αποφυγής εμποδίων τους διασφαλίζει ότι το drone θα σταματήσει και δεν θα πετάξει σε κανένα σημείο με ιλιγγιώδη ταχύτητα. Δηλαδή, το κύριο πράγμα είναι η ασφάλεια της συσκευής και άλλων. Οι τελευταίες εξελίξεις αιχμής που έχουν ενσωματώσει ήδη πωλούνται. Για παράδειγμα, το drone Skydio 2 από το MIT. Μια τέτοια συσκευή για $1.000 θα πετάξει γύρω από εμπόδια στο δάσος. Όσον αφορά την αυτονομία, είναι καλύτερο από το DJI, έχει πανοραμική ορατότητα και μπορεί να κάνει ανάλυση και κατασκευή χαρτών, καθώς και να αποφύγει συγκρούσεις. Εάν το drone DJI σταματήσει, αυτό απομακρύνεται και συνεχίζει να κινείται. Σε γενικές γραμμές, ένα ωραίο πράγμα, αλλά πωλούνται με προπαραγγελία.
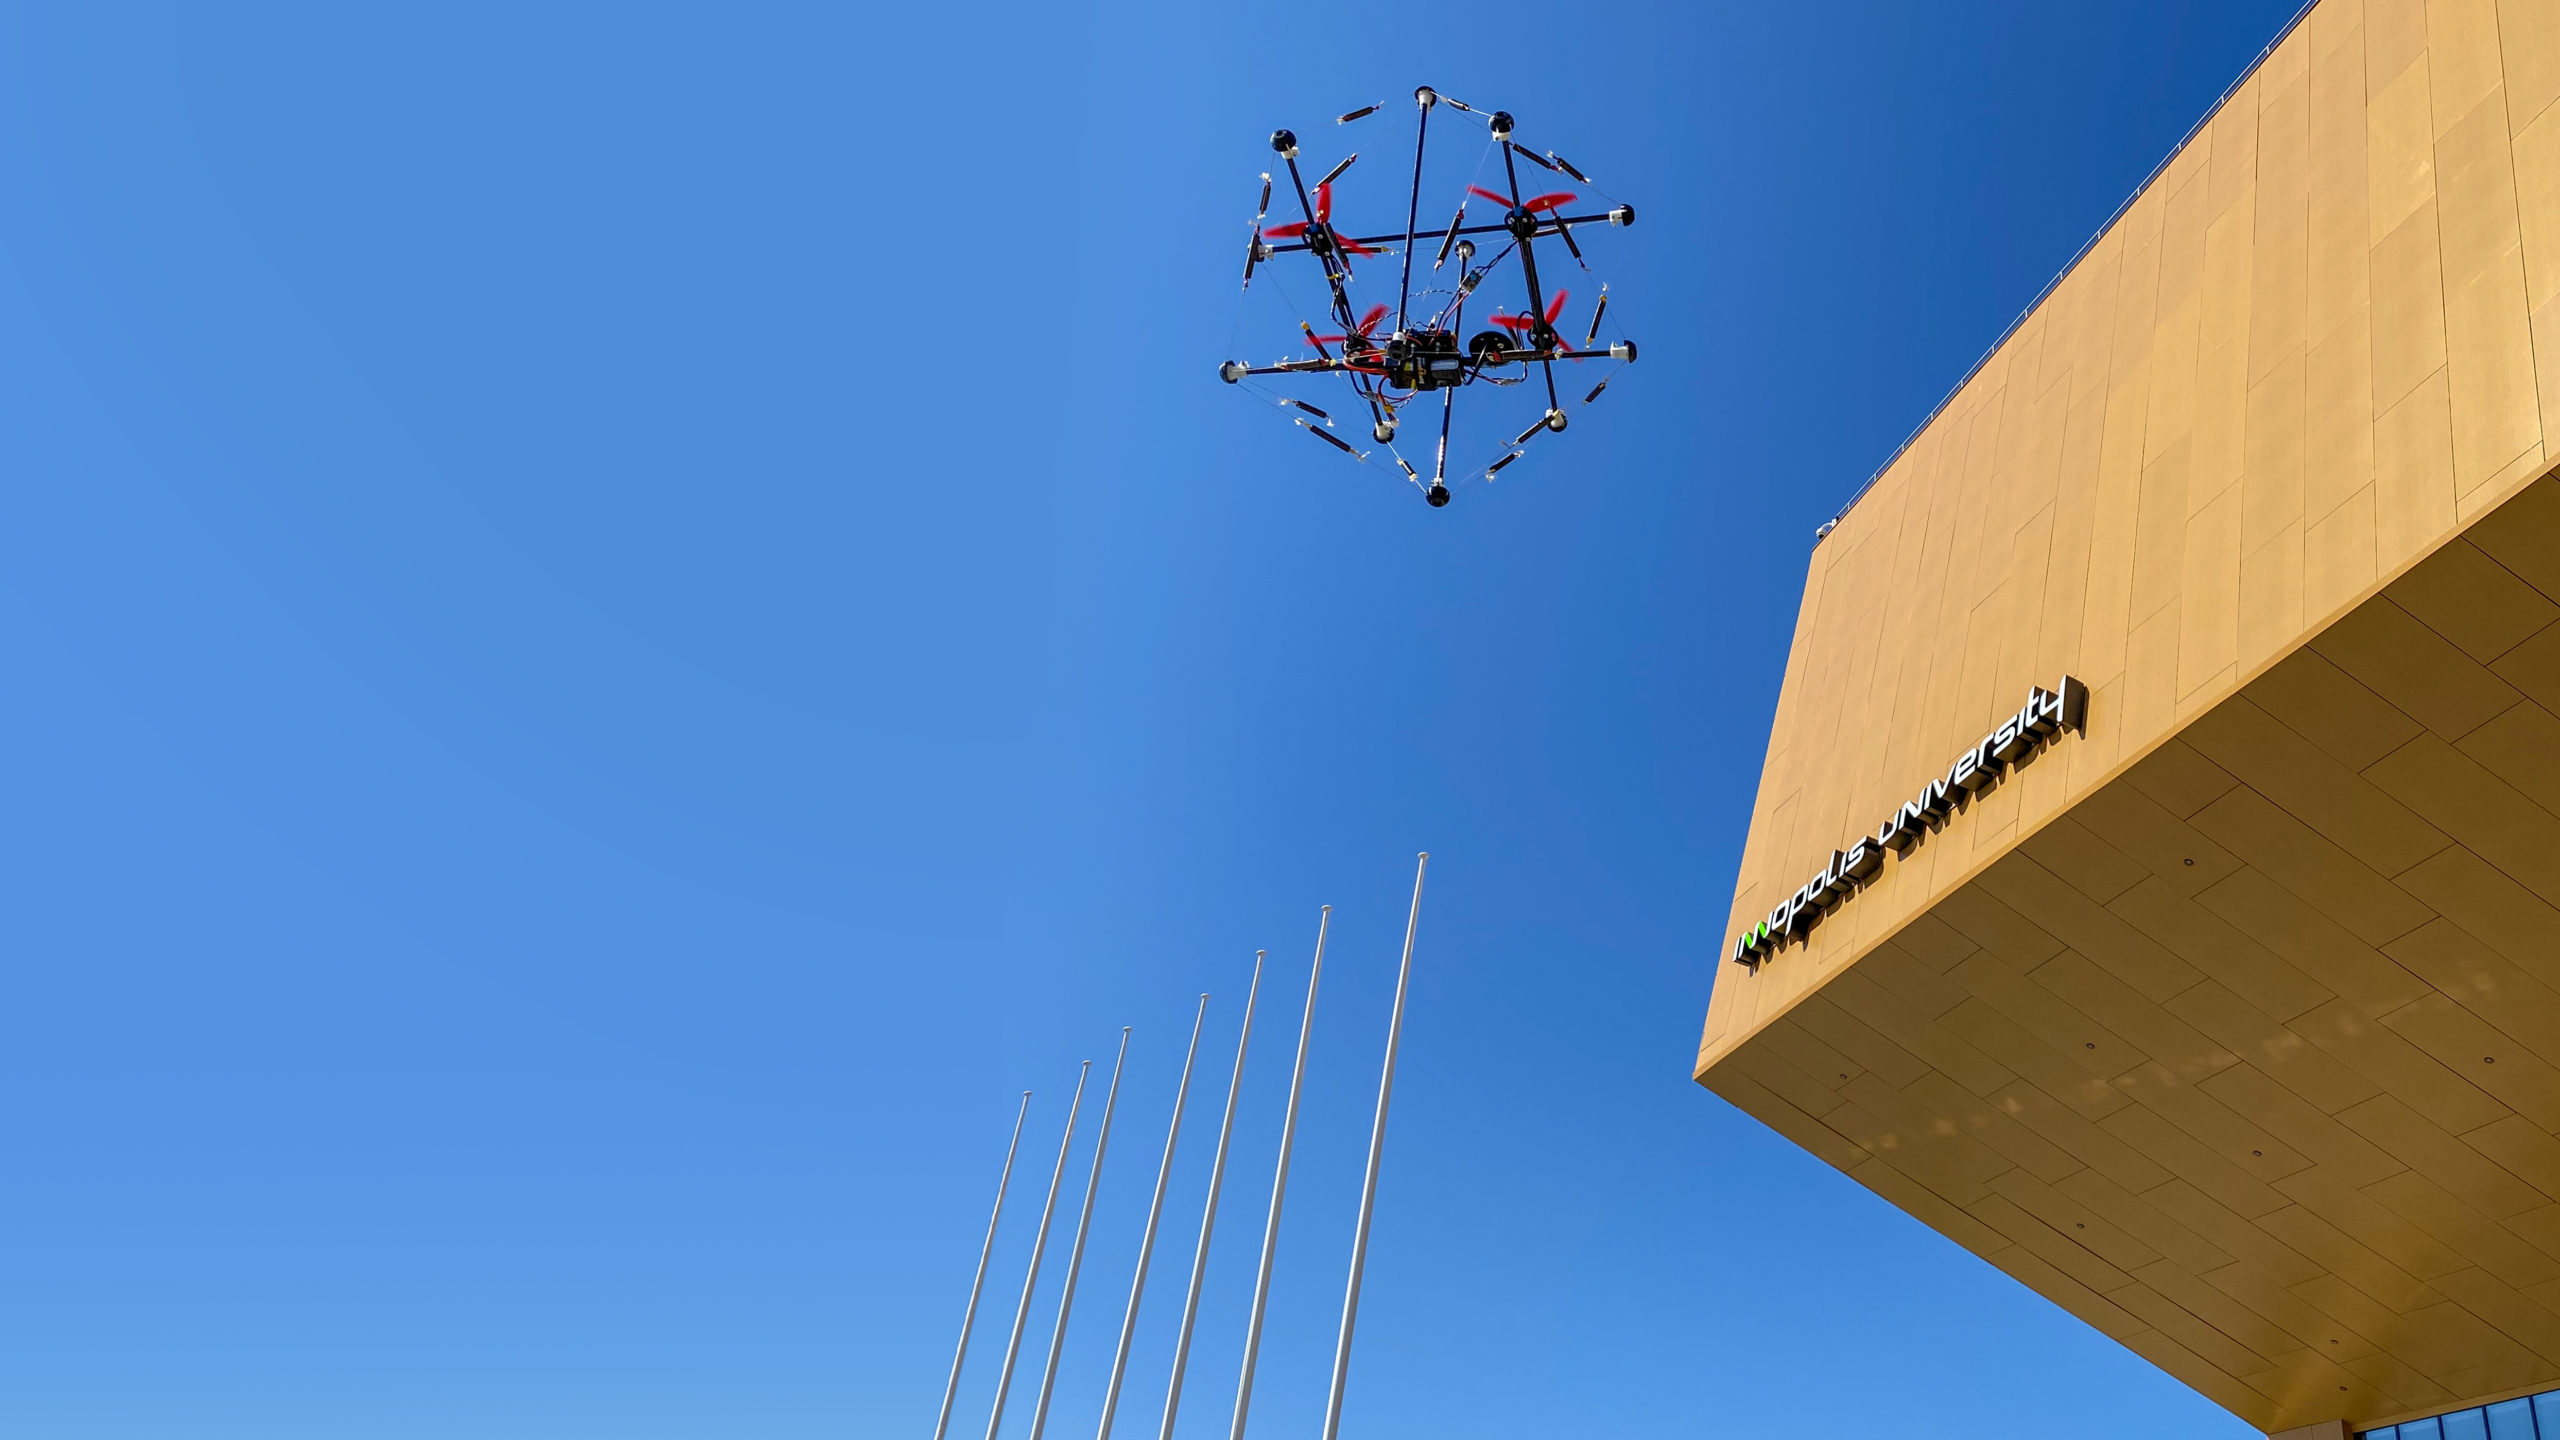
R.F.: Υπάρχουν ενδιαφέρουσες λύσεις όσον αφορά το σχεδιασμό, για παράδειγμα, όταν ένα drone πρέπει να πετάξει μέσα από μια τρύπα, μπορεί να διπλωθεί και να το κάνει δυναμικά.Αυτή τη στιγμή εργαζόμαστε επίσης σε ένα ενδιαφέρονσχέδιο. Είναι και αναδιπλούμενο και εν μέρει άφθαρτο. Αυτό είναι το λεγόμενο tensor drone. Εδώ εφαρμόζεται η αρχή της έντασης, που χρησιμοποιείται στην αρχιτεκτονική. Πρόκειται για ένα drone στο οποίο το πλαίσιο και η δομή του προστατευτικού κλουβιού συνδυάζονται και υλοποιούνται ως δομή τεντώματος, επιτρέποντάς του να επιβιώνει από πτώσεις. Το πετάξαμε από 20 μέτρα, το πετάξαμε στον τοίχο. Μόνο οι μαθητές σε μια εκδρομή κατάφεραν να το σπάσουν.
Tensegrity- η αρχή της κατασκευής κατασκευών από ράβδους καικαλώδια στα οποία οι ράβδοι λειτουργούν σε συμπίεση και τα καλώδια λειτουργούν υπό τάση. Σε αυτή την περίπτωση, οι ράβδοι δεν ακουμπούν η μία την άλλη, αλλά κρέμονται στο κενό και η σχετική τους θέση στερεώνεται με τεντωμένα καλώδια, με αποτέλεσμα καμία από τις ράβδους να μην λυγίζει.
DD: Μία από τις δημοφιλείς εμπορικές εφαρμογές είναι η επιθεώρηση χωρίς σύνδεση.Για το σκοπό αυτό χρησιμοποιούνται βιομηχανικά drones DJIθερμική απεικόνιση. Μπορούν να πετάξουν και να δουν την κατάσταση, για παράδειγμα, των γραμμών ηλεκτρικού ρεύματος, των πύργων τηλεπικοινωνιών, των αγωγών φυσικού αερίου και των πάντων. Επιλύσαμε το πρόβλημα του προσανατολισμού της κάμερας στο καλώδιο, κάτι που είναι αρκετά δύσκολο για έναν πιλότο να κάνει ενώ κινείται. Θέλουμε το drone να καθοδηγείται από την κάμερα και να το συνοδεύει καθώς κινείται. Υπάρχει ένα δροσερό έργο για αυτό το θέμα - "Σχοινοβάτης". Αυτό είναι ένα drone που κινείται κατά μήκος καλωδίων, κατά μήκος ενός σχοινιού και πετάει πάνω από πόλους. Ωραίο πράγμα, και ρώσικο.
R.F.: Αν μιλάμε για αυτονομία, οι σταθμοί φόρτισης αναπτύσσονται πλέον ενεργά.Στο Πανεπιστήμιο Innopolis έχουμε αναπτύξειμια ειδική πλατφόρμα προσγείωσης για το drone. Αρχικά δημιουργήθηκε για το KamAZ - είναι ένα μη επανδρωμένο φορτηγό με drone που μπορεί να του φτιάξει έναν χάρτη και να του πει πού να πάει. Αλλά η πλατφόρμα έχει και άλλες εμπορικές χρήσεις. Μπορούμε να το τοποθετήσουμε κοντά στο λατομείο, να παρακολουθήσουμε την εξέλιξη ή στο εργοτάξιο και να πραγματοποιούμε περιοδικά πτήσεις ή έρευνες με πρόγραμμα και να συντάσσουμε έναν χάρτη αλλαγών.
R.F.: Μια άλλη τάση είναι ο συνδυασμός σταθμού προσγείωσης με τερματικό σταθμό δεμάτων.Η ρωσική εταιρεία "Copter Express", η οποίατώρα αναπτύσσεται ενεργά στην παραγωγή drones, έχει κάνει ένα τέτοιο postamat και τώρα το προωθεί μαζί με drones. Έχει κελιά αποθήκευσης, ξέρει πώς να εκδίδει δέματα και ούτω καθεξής.
D.D.: Το να πετάς εντελώς αυτόνομα χρησιμοποιώντας νευρωνικά δίκτυα είναι ένα από τα πολλά υποσχόμενα καθήκοντα προς την κατεύθυνση της αυτονομίας.Το επίπεδο της τεχνολογίας έχει φτάσει στο στάδιο όπου εμείςμπορούμε να πάρουμε αποφάσεις πάνω στο τετρακόπτερο ακριβώς κατά τη διάρκεια της πτήσης. Και υπάρχουν δύο προσεγγίσεις. Μια προσέγγιση είναι κλασική, όταν έχουμε χρονοπρογραμματιστή, ρυθμιστή, ξεχωριστές μονάδες αντίληψης και έχουμε νευρωνικό δίκτυο. Και το άλλο είναι το λεγόμενο από άκρο σε άκρο με ένα μόνο νευρωνικό δίκτυο. Λειτουργεί σαν μαύρο κουτί. Διαθέτει εισόδους, αισθητήρες και εξόδους ελέγχου. Και εφαρμόζει τα ήδη καθορισμένα κριτήρια.
Δείτε επίσης:
Δείτε τι μπορεί να δει το διαστημικό τηλεσκόπιο του Hubble στο διάστημα
Η ιστορία της προέλευσης των «περίεργων» μετεωριτών αποκαλύπτεται: έπεσαν στη Γη τη δεκαετία του '60
Υπήρχε μια φωτογραφία για το πώς ρέει η σκόνη της ερήμου στον Ατλαντικό Ωκεανό