Μια ομάδα ερευνητών παρουσίασε ένα μοντέλο χωρικής αντίληψης: 3D Dynamic Scene Graphs. Η ανάπτυξη επιτρέπει
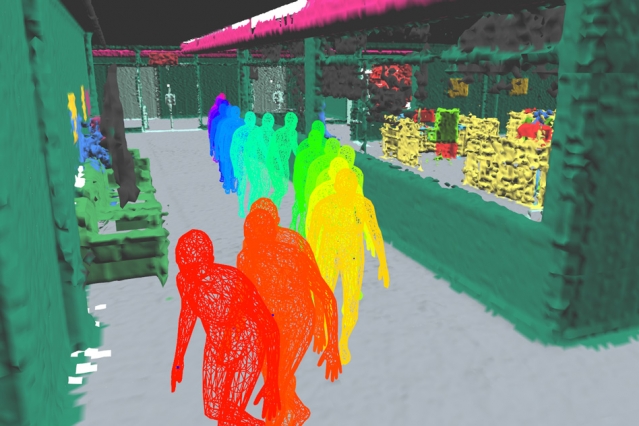
Εκτός από τη δημιουργία ενός κανονικού χάρτη, το νέο μοντέλο μπορεί να επιτρέψει στο ρομπότ να ρωτήσει τη θέση των αντικειμένων και των δωματίων ή την κίνηση των ανθρώπων κατά τη διάρκεια της διαδρομής.
Σύμφωνα με έναν από τους αναπληρωτές καθηγητές του τμήματος, το νέο μοντέλο θα βοηθήσει το ρομπότ να πάρει γρήγορα αποφάσεις και να σχεδιάσει την κίνησή του. Αυτό είναι παρόμοιο με το πώς χτίζουμε τη διαδρομή μας.
Προκειμένου να οικοδομήσουμε ένα μοντέλο του περιβάλλοντοςπεριβάλλον, το μοντέλο βασίζεται στην εργασία με το Kimera, Αυτή είναι μια βιβλιοθήκη ανοιχτού κώδικα. Κατά τη λειτουργία, το Kimera εργάζεται λαμβάνοντας ροές εικόνων από την κάμερα του ρομπότ, καθώς και αδρανειακές μετρήσεις από αισθητήρες του οχήματος, για να εκτιμήσει την τροχιά του ρομπότ ή της κάμερας και να ανακατασκευάσει τη σκηνή ως τρισδιάστατο πλέγμα. Όλα αυτά συμβαίνουν σε πραγματικό χρόνο.
Το αποτέλεσμα είναι ένας πρόχειρος χάρτης του χώρου με τη μορφή ενός τρισδιάστατου πλέγματος, όπου τα πάντα είναι χρωματικά κωδικοποιημένα ως αντικείμενα, δομές και άνθρωποι.
 Εικόνες: MIT
Η νέα ανάπτυξη θα είναι χρήσιμη όχι μόνο γιασυνηθισμένες καθημερινές εργασίες όπου απαιτείται επίγνωση των συντεταγμένων, αλλά η τεχνολογία θα είναι επίσης εφαρμόσιμη στην παραγωγή ή στην εξερεύνηση του τόπου όπου συνέβη η καταστροφή.
Διαβάστε επίσης:
Κοιτάξτε τον τεράστιο «τοίχο» εκατοντάδων χιλιάδων γαλαξιών πίσω από τον Γαλαξία
Ο κομήτης NEOWISE είναι ορατός στη Ρωσία. Πού να την δείτε, πού να κοιτάξετε και πώς να τραβήξετε μια φωτογραφία
Αποδείχθηκε ότι έκανε τον πολιτισμό των Μάγια να εγκαταλείψουν τις πόλεις τους