Un grupo de investigadores presentó un modelo de percepción espacial: 3D Dynamic Scene Graphs. El desarrollo permite
Además de crear un mapa regular, el nuevo modelo puede permitirle al robot consultar la ubicación de objetos y habitaciones o el movimiento de personas a lo largo de su camino.
Según uno de los profesores asociados del departamento, el nuevo modelo ayudará al robot a tomar decisiones rápidamente y planificar sus movimientos. Esto es similar a cómo construimos nuestra ruta.
Para construir un modelo del medio ambiente.entorno, el modelo se basa en el trabajo con Kimera, Esta es una biblioteca de código abierto. Durante la operación, Kimera funciona recibiendo flujos de imágenes de la cámara del robot, así como mediciones inerciales de sensores integrados, para estimar la trayectoria del robot o de la cámara y reconstruir la escena como una malla 3D. Todo esto sucede en tiempo real.
El resultado es un mapa aproximado del espacio en forma de cuadrícula tridimensional, donde todo está codificado por colores: objetos, estructuras y personas.
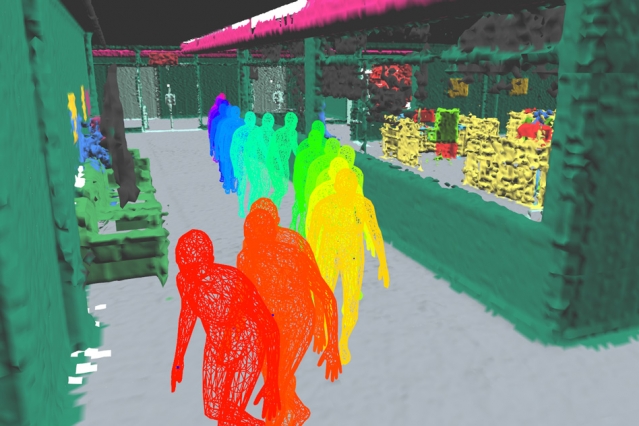 Imágenes: MIT
El nuevo desarrollo será útil no sólo paratareas cotidianas ordinarias en las que se necesita conocimiento de las coordenadas, pero la tecnología también será aplicable en la producción o para explorar el lugar donde ocurrió el desastre.
Lee también:
Mire el enorme "muro" de cientos de miles de galaxias detrás de la Vía Láctea
El cometa NEOWISE es visible en Rusia. Dónde verla, dónde mirar y cómo tomar una foto
Resultó que hizo que la civilización maya dejara sus ciudades