Ryhmä tutkijoita esitteli tilahavainnointimallin: 3D Dynamic Scene Graphs. Kehitys mahdollistaa
Säännöllisen kartan luomisen lisäksi uusi malli voi antaa robotille mahdollisuuden kysyä esineiden ja huoneiden sijaintia tai ihmisten liikkumista polullaan.
Yhden laitoksen apulaisprofessorin mukaan uusi malli auttaa robottia tekemään nopeasti päätöksiä ja suunnittelemaan kulkuaan. Tämä on samanlainen tapa kuin rakentamme reittimme.
Ympäristömallin rakentamiseksiympäristössä, malli perustuu työhön Kimeran kanssa, Tämä on avoimen lähdekoodin kirjasto. Toiminnan aikana Kimera toimii vastaanottamalla kuvavirtoja robotin kamerasta sekä inertiamittauksia koneessa olevilta antureilta arvioidakseen robotin tai kameran liikeradan ja rekonstruoidakseen kohtauksen 3D-verkkona. Kaikki tämä tapahtuu reaaliajassa.
Tuloksena on karkea avaruuskartta kolmiulotteisen ruudukon muodossa, jossa kaikki on värikoodattu esineinä, rakenteina ja ihmisinä.
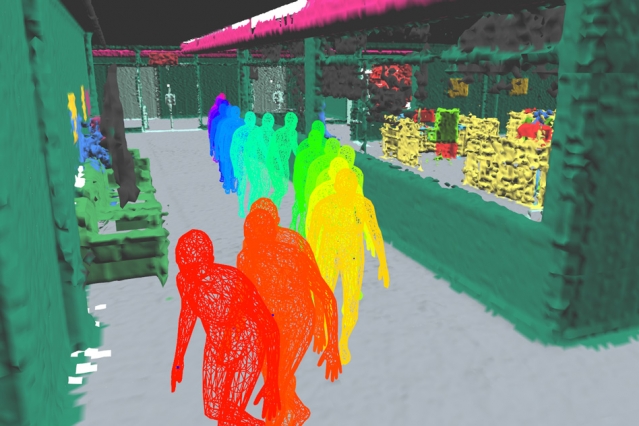 Kuvat: MIT
Uusi kehitys ei ole hyödyllinen vaintavalliset arkitehtävät, joissa koordinaattitietoisuutta tarvitaan, mutta tekniikkaa voidaan soveltaa myös tuotannossa tai katastrofin tapahtumapaikan tutkimisessa.
Lue myös:
Katsokaa Linnunradan takana olevien satojen tuhansien galaksien valtavaa ”seinää”
Komeetta NEOWISE on näkyvissä Venäjällä. Mistä nähdä hänet, mistä etsiä ja miten ottaa valokuva
Kävi ilmi, että Mayan sivilisaatio jätti kaupunkejaan