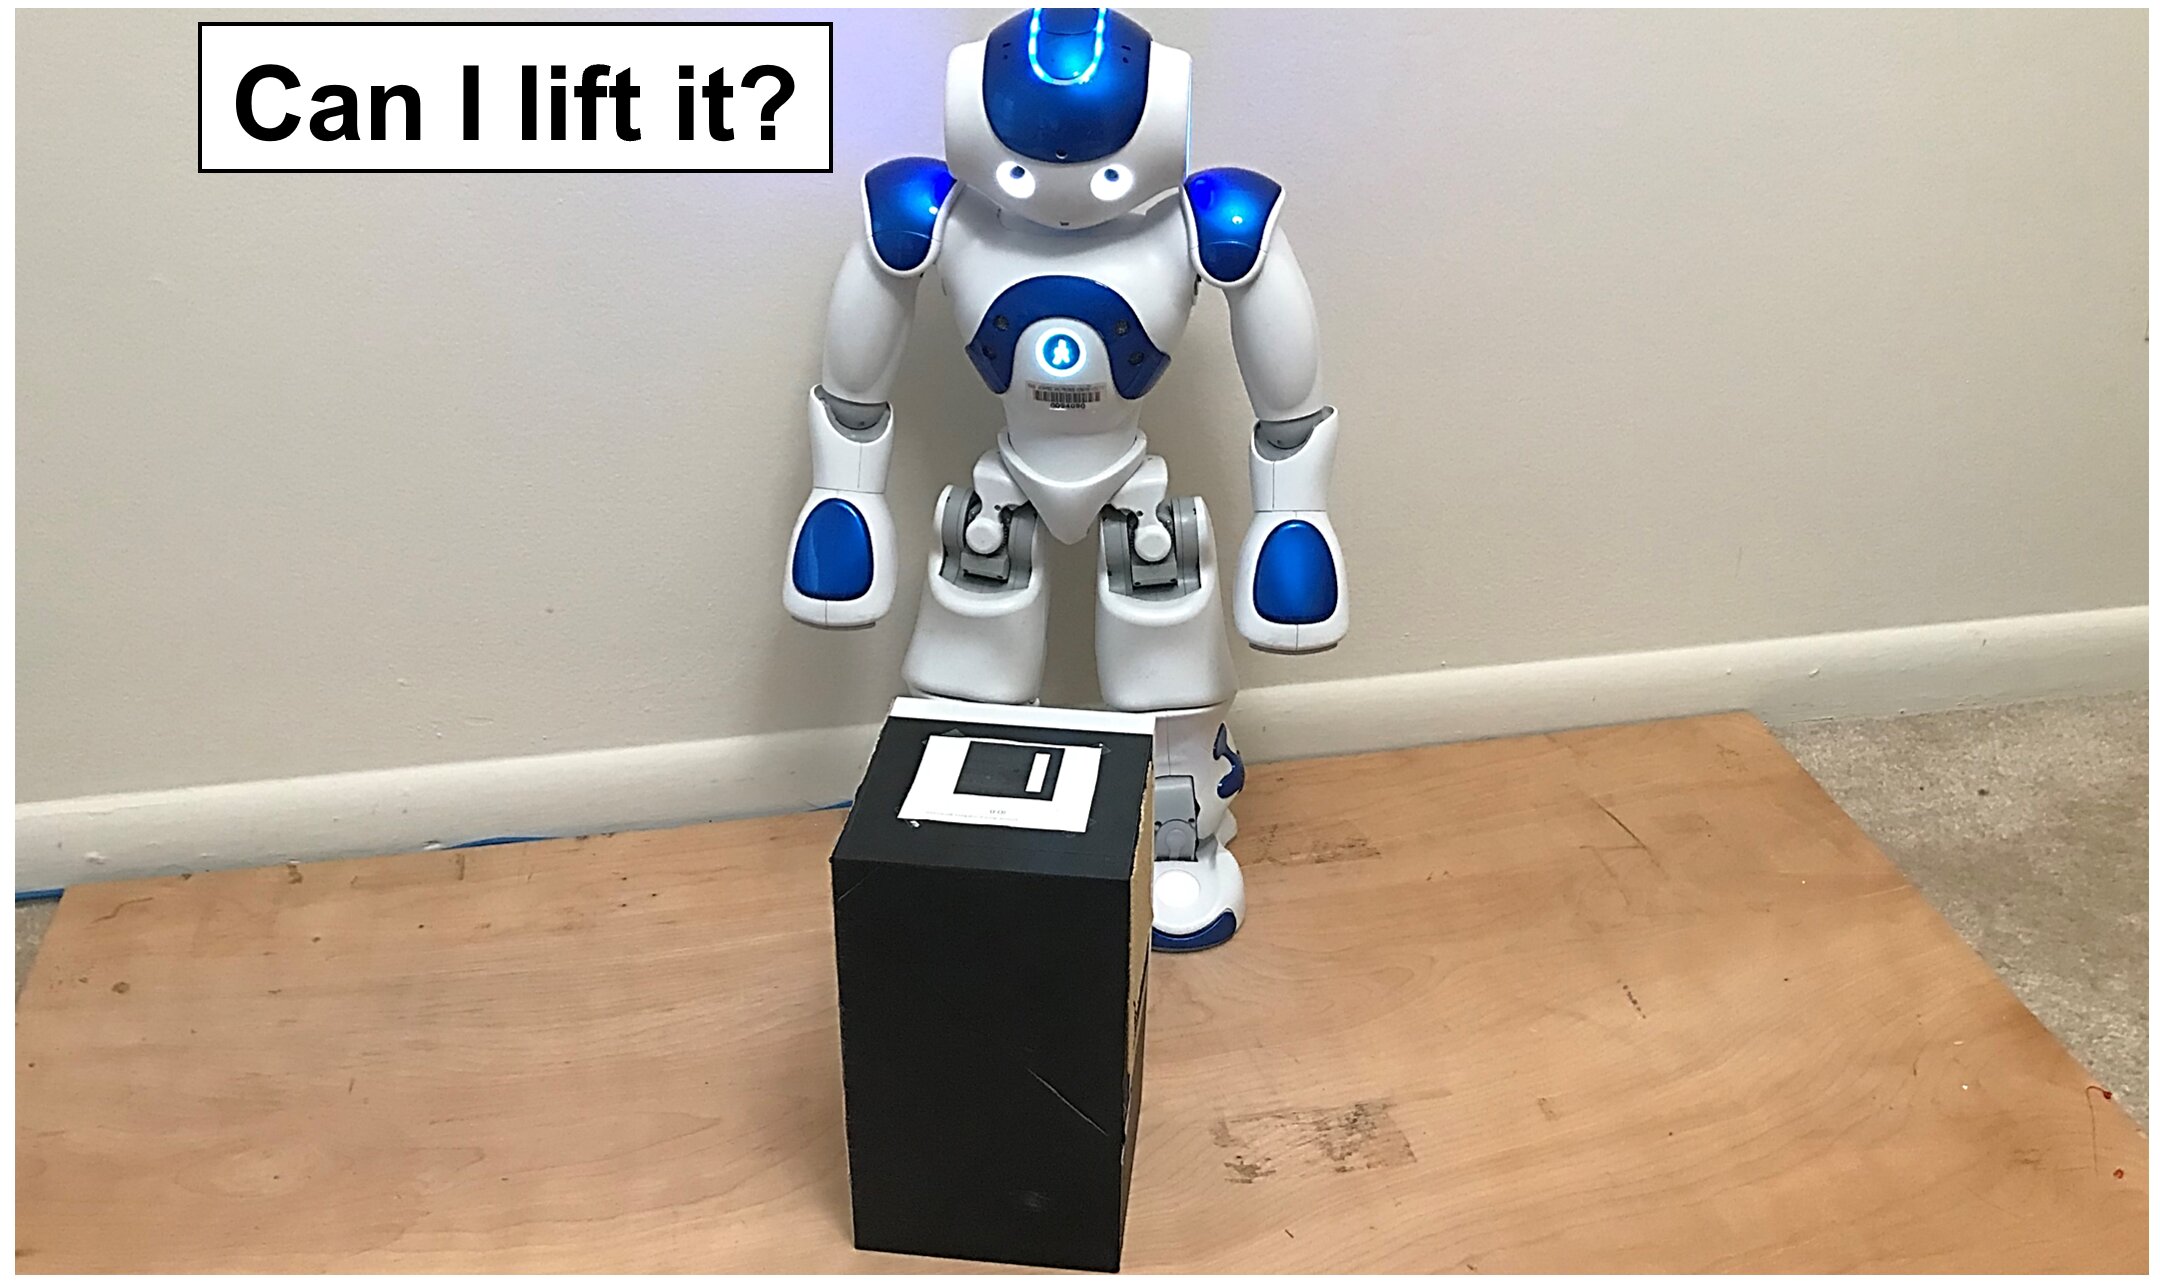
"Olimme erityisen kiinnostuneita siitä, kuinka humanoidirobotti voisi päätellä mahdollisuudesta nostaa laatikko tuntemattomia."
Prosessi, jolla robotti tuottaaradat, joiden avulla se voi nostaa esineitä, voivat olla laskennallisesti intensiivisiä. Itse asiassa humanoidiroboteilla on yleensä enemmän vapautta, ja silti niiden kehon tarvitseman liikkeen on täytettävä useita rajoituksia. Tämä tarkoittaa, että jos laatikko on liian raskas tai sen massakeskus on liian kaukana robotista, se todennäköisesti ei pysty suorittamaan tätä liikettä.
"Ajattele meitä ihmisiä, kun yritämmeymmärrämme, pystymmekö nostamaan painavan esineen, kuten käsipainon, selitti Khan. - Ensinnäkin, olemme vuorovaikutuksessa käsipainon kanssa saadaksemme tietyn käsityksen esineestä. Sitten aikaisemman kokemuksemme perusteella tiedämme, onko se liian raskasta, jotta voimme nostaa vai ei. Samoin menetelmämme alkaa rakentamalla lentorata taulukko, joka tallentaa robotin erilaiset sallitut nostoliikkeet, jotka vastaavat laatikon fyysistä aluetta simulointia käyttäen. Sitten robotti pitää tätä taulukkoa aiemman kokemuksensa tietona. "
 Luotto: Singaporen kansallinen yliopisto ja Johns Hopkinsin yliopisto
Tekniikka, jonka Khan on kehittänyt yhteistyössäHänen kollegansa Ruisin Li ja hänen ohjaajansa Gregory S. Chirikjian (NUS: n konetekniikan osaston johtaja) antavat robotille mahdollisuuden saada käsitys laatikon inertiaparametreista lyhyen vuorovaikutuksen jälkeen. Sitten robotti tarkastelee tällä menetelmällä luotua lentorata-taulukkoa ja tarkistaa, sisältääkö se nostoliikkeen, jonka avulla robotti voi nostaa laatikkoa näillä lasketuilla parametreilla.
Jos sellainen liike tai liikerata on olemassa, niinlaatikon nostamista pidetään mahdollisena ja robotti voi suorittaa tehtävän välittömästi. Jos ei, niin robotti pitää tehtävää sen mahdollisuuksien ulkopuolella.
”Menetelmämme voi parantaa merkittävästityön tehokkuus käytännön poiminta- ja sijoittamistehtävissä, varsinkin jos ne toistetaan, Khan toteaa. "Tulevassa työssä aiomme soveltaa lähestymistapaa erilaisiin esineisiin tai nostotehtäviin."
Lue myös
Katso maailmankaikkeuden 3D-karttaa: se on koottu 20 vuoden ajan ja se on jo yllättänyt tutkijoita
Tutkijat ovat selvittäneet, miksi lapset ovat vaarallisimpia COVID-19: n kantajia
Kävi ilmi, että Mayan sivilisaatio jätti kaupunkejaan