DeepMind on kehittänyt tekoälymallin nimeltä RoboCat, joka pystyy suorittamaan useita tehtäviä
Mikä tiedetään
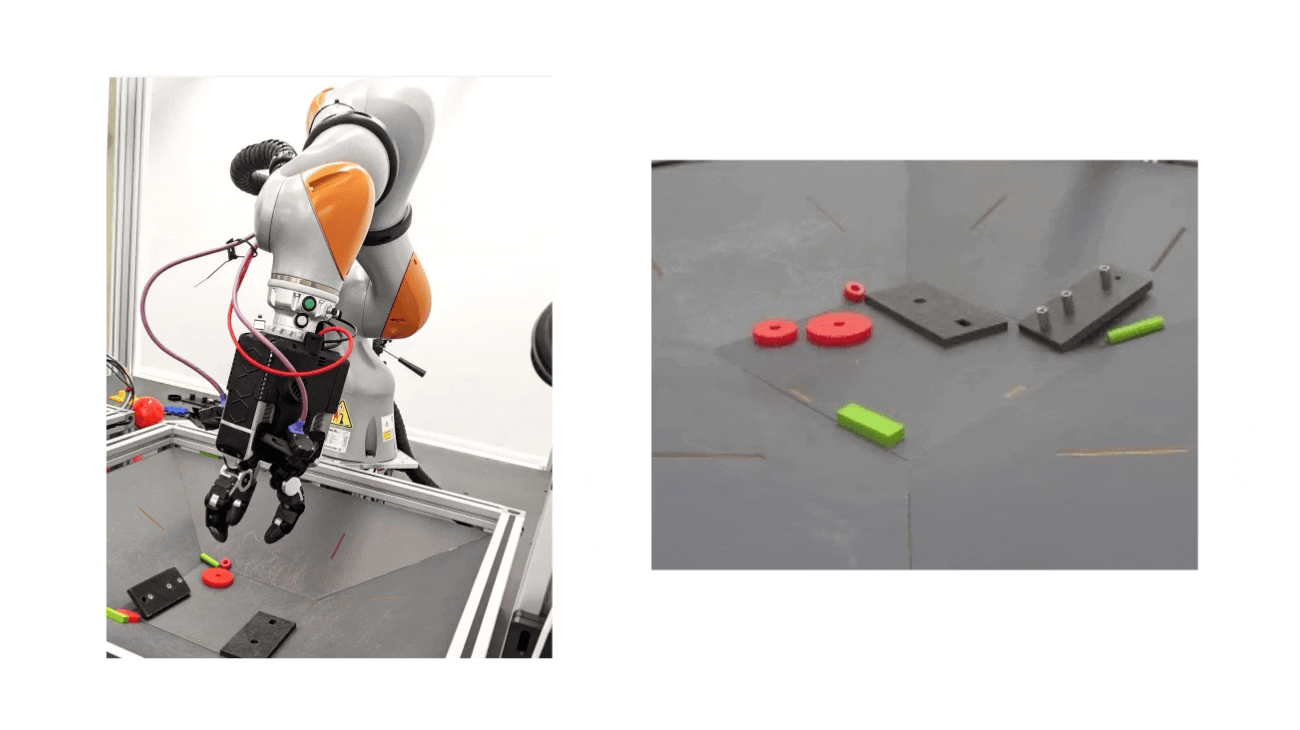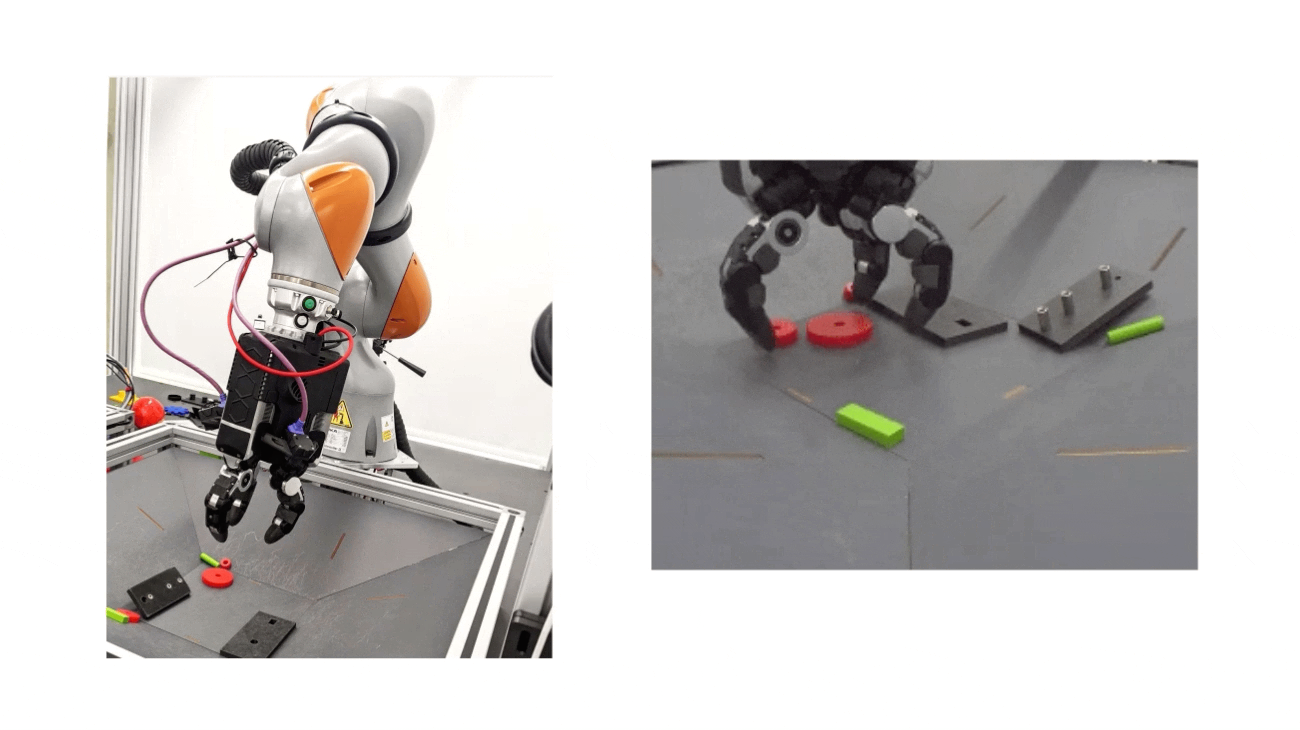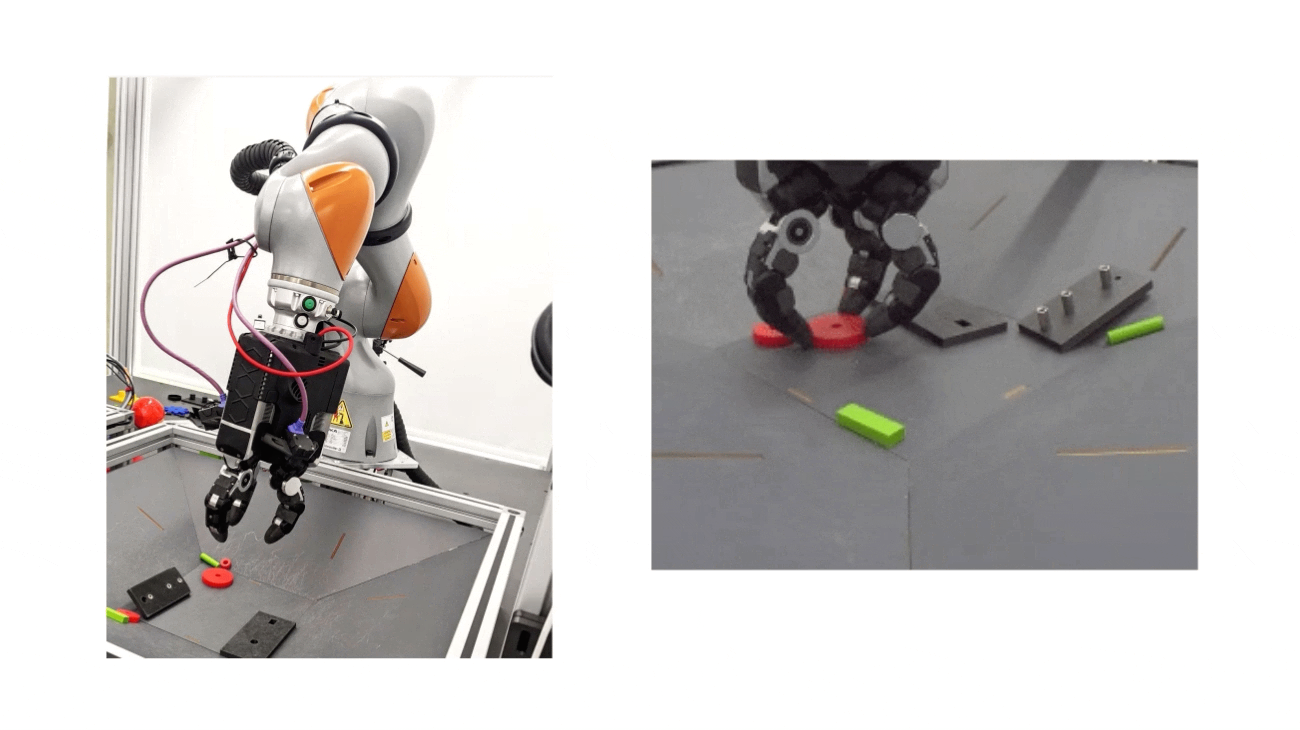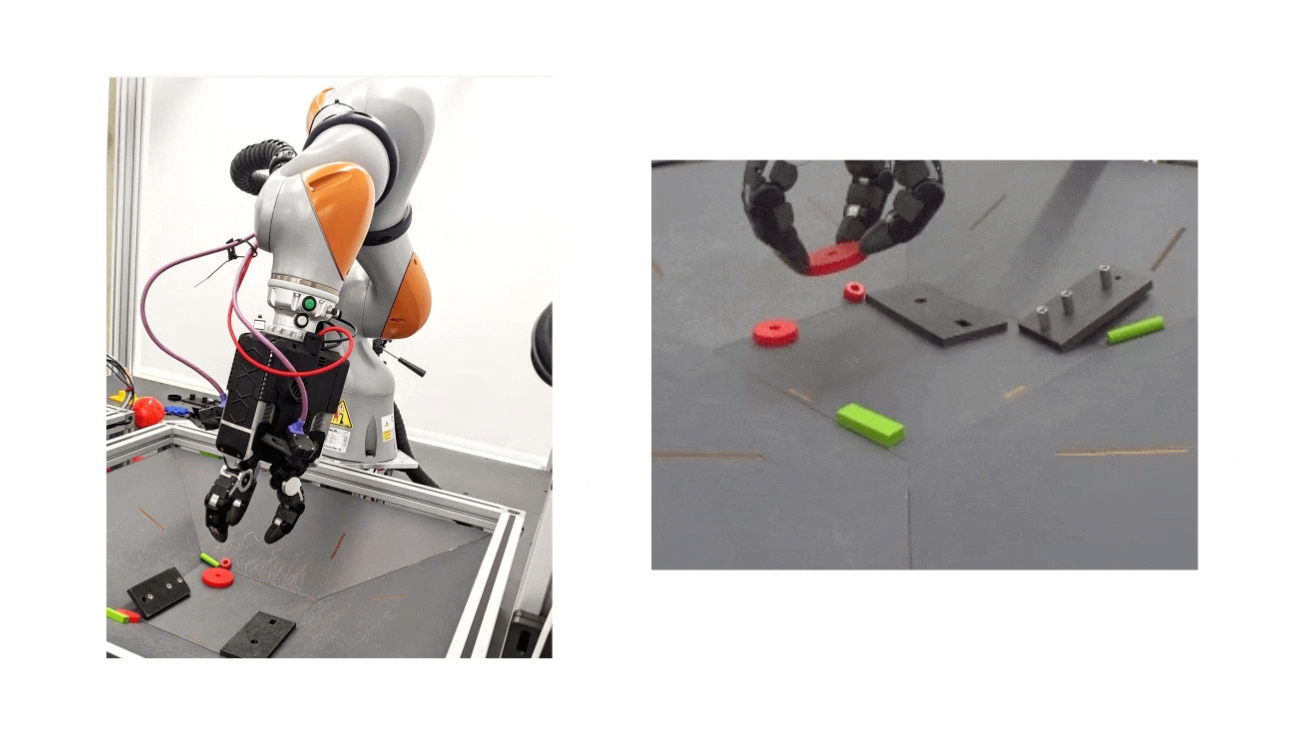
RoboCat koulutettiin kuvien ja tietojen käyttöönsekä simulaatiossa että tosielämässä koottujen robottien toiminnat. Tutkijat keräsivät ensin 100–1000 esitystä tehtävästä. Sitten he kouluttivat RoboCatin tehtävään ja loivat erikoistuneen puolen” malli, joka suoritti toiminnon keskimäärin 10 000 kertaa.
Uuden tiedon ja olemassa olevien demonstraatioiden avulla tutkijat laajensivat jatkuvasti tietojoukkoa ja paransivat algoritmia.
</ img>
RoboCatin lopullinen versio koulutettiin 253:llaongelmia ja testattiin näiden ongelmien 141 muunnelmalla simulaatiossa ja todellisessa maailmassa. DeepMind kertoo, että tarkkailtuaan 1 000 ihmisen esittelyä useiden tuntien aikana, RoboCat oppi hallitsemaan erilaisia robottikäsiä.
Testauksen aikana tehtävien onnistumisprosentit vaihtelivat suuresti, 13 prosentista vaikeissa olosuhteissa 99 prosenttiin helpoissa olosuhteissa.
Jatkossa tutkimusryhmä aikoo vähentää demonstraatioiden määrää kymmeneen.
</ p>