Tutkijat testasivat kahta vaihtoehtoa tulevalle tehtävälle. Ensimmäisessä niistä robotit toimivat itsenäisesti ja
Tehtävä sisältää neljä robottia:kaksi kevyttä mönkijää (LRU), Interact-kuukulkija ja Scout-mönkijä. Tutkijat huomauttavat, että roverit voivat työskennellä yhdessä itsenäisesti suorittaakseen tehtävänsä. Testauksen aikana LRU1 arvioi maanäytteitä kameroillaan ja toimi tutkijana. Toinen rover otti "avustajan" roolin: hän keräsi ja analysoi maanäytteitä, analysoi niiden koostumuksen ja toimitti päärobotille Wi-Fi-verkon.
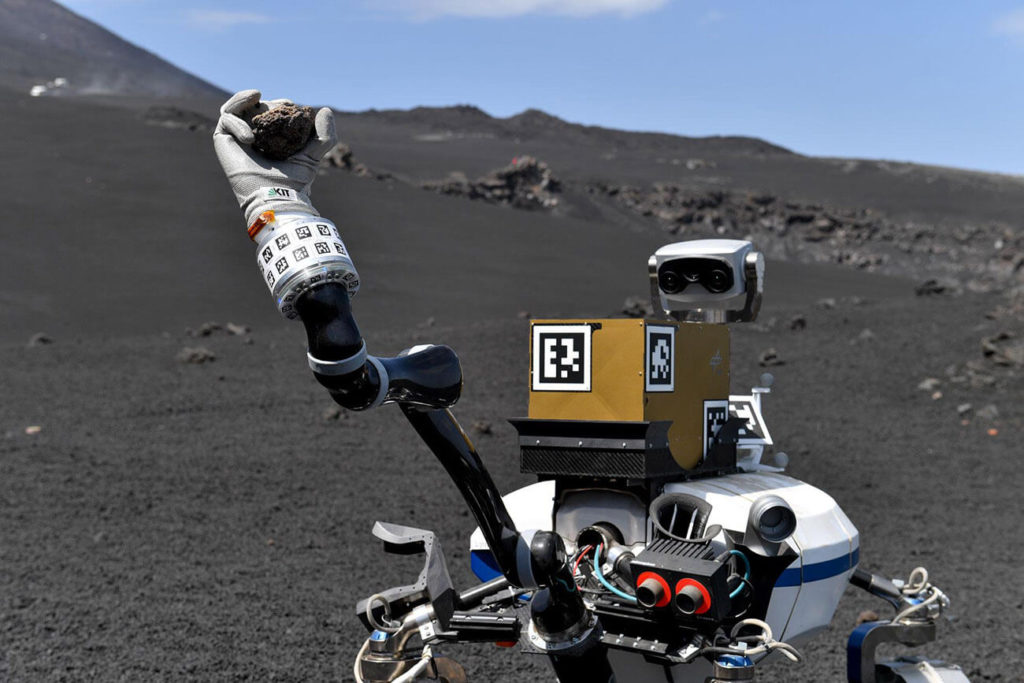 LRU2 poimii kivinäytteen. Kuva: DLR
Tutkijat huomauttavat, että tehtävä toimisikeskuksen optisten anturijärjestelmien instituutin asiantuntijat ovat kehittäneet laserspektroskopialaitteen. LRU2 ohjaa voimakkaan pulssillisen lasersäteen tutkittavaan näytteeseen. Materiaali haihtuu osittain, jolloin laite voi havaita erilaisia elementtejä tuloksena olevasta plasmasta.
Materiaalin kerääminen kuun pinnalle myöstarjota Lunar Rover Interactia. Siinä on kamera ja tarttuja, jotka antavat haptista palautetta. Tämän tekniikan avulla paikan päällä olevat tutkijat voivat saada kivennäytteistä kosketeltavan "tuntuman".
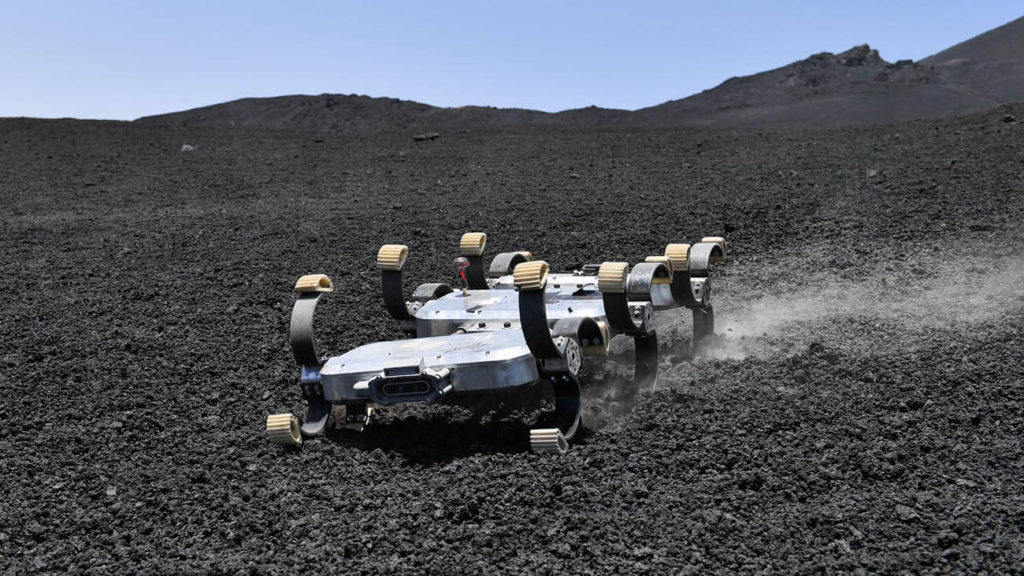 ATV Scout laskeutuu tulivuoren rinteeseen. Kuva: DLR
Lisäksi tehtävään kuuluu drone,joka suorittaa "partiolaisen" roolia. Se tutkii ympäröivää tilaa ja luo alueesta kartan, jota muut laitteet voivat käyttää.
Mobiilirobottitiimeillä tulee olemaan tärkeä roolituleviin avaruustehtäviin. Heterogeenisissa tiimeissä työskennelleet robotit täydentävät ja tukevat toisiaan erilaisten kykyjensä kautta. Ne toimivat ihmisen käsien ja silmien jatkeina.
Armin Wedler, Saksan ilmailukeskuksen projektipäällikkö
Kuvat: DLR, CC BY-NC-ND 3.0
Lue lisää:
Musta aukko galaksissa osoitti Einsteinin olevan oikeassa. Pääasia
Tähtitieteilijät ovat laskeneet, milloin planeetat muuttavat kiertoratojaan ja kaaos tulee
Insinöörit ovat luoneet halvan ja kestävän vetypolttokennon