Roman Fedorenko— Professeur associé au Centre de Compétence NTI dans la direction « Technologie des composants robotiques et
Dmitry Devitt— Chercheur junior au Centre de Compétence NTI dans la direction « Technologie des composants robotiques et mécatroniques » à l'Université d'Innopolis.
Tout le monde quitte le garage
Roman Fedorenko : Alors que Google, Apple, Microsoft et d'autres géants de l'informatique sortaient du garage, notre groupe de recherche a commencé avec la même chose.Nous avons de grands espoirs pour notre garage.Il s'agit d'un centre de développement et de tests de robots. Et nous sommes principalement engagés dans des robots et nous percevons les drones exclusivement comme des robots. Cela peut être une histoire inhabituelle pour beaucoup. Traditionnellement, les gens imaginent un robot comme un androïde ambulant. Mais il existe un domaine de la robotique de terrain dans lequel nous travaillons. Essentiellement, ce sont tous des robots qui bougent : conduisent, nagent ou volent.
Robotique (robotique de terrain)- les sciences appliquées impliquées dans le développementsystèmes techniques automatisés et constitue la base technique la plus importante pour le développement de la production. Il existe des robots de construction, industriels, domestiques, médicaux, aéronautiques et extrêmes (militaire, spatial, sous-marin).
R.F .: Notre centre travaille principalement sous les auspices de la National Technology Initiative (NTI).Parmi nos partenaires il y a 6 académiquesinstituts, 18 partenaires industriels et 7 partenaires étrangers. Qu'est-ce que nous faisons? Toute la robotique, à l’exception peut-être des microrobots. En commençant par l'industriel : des manipulateurs, en passant par les robots collaboratifs modernes, aux neurotechnologies, en terminant bien sûr par l'intelligence artificielle (il s'agit généralement d'une technologie de bout en bout).
R.F .: Le projet qui a tout déclenché pour moi, ce sont les dirigeables autonomes.Et c'est un chemin non standard.Habituellement, lorsqu'ils parlent de drones, ils pensent que vous êtes probablement impliqué dans des hélicoptères. Dans mon cas, la raison réside dans le cas. À l'université où j'ai étudié, la Southern Federal University, il y avait un institut de recherche en robotique et en processus de contrôle. J'y suis arrivé et je me suis immédiatement intéressé aux dirigeables. Il est aujourd’hui difficile de comprendre comment tout cela s’est produit. Mais je suis passé d'un petit dirigeable, sur lequel j'ai travaillé au bureau des étudiants, à un appareil à part entière de 70 mètres pour l'Agence spatiale chinoise. Le projet étudiant consistait à voler en intérieur et c'était un autre défi de fonctionner sans GPS. Et le dirigeable chinois avait déjà besoin d'un système de contrôle, de navigation et de télécommunications.
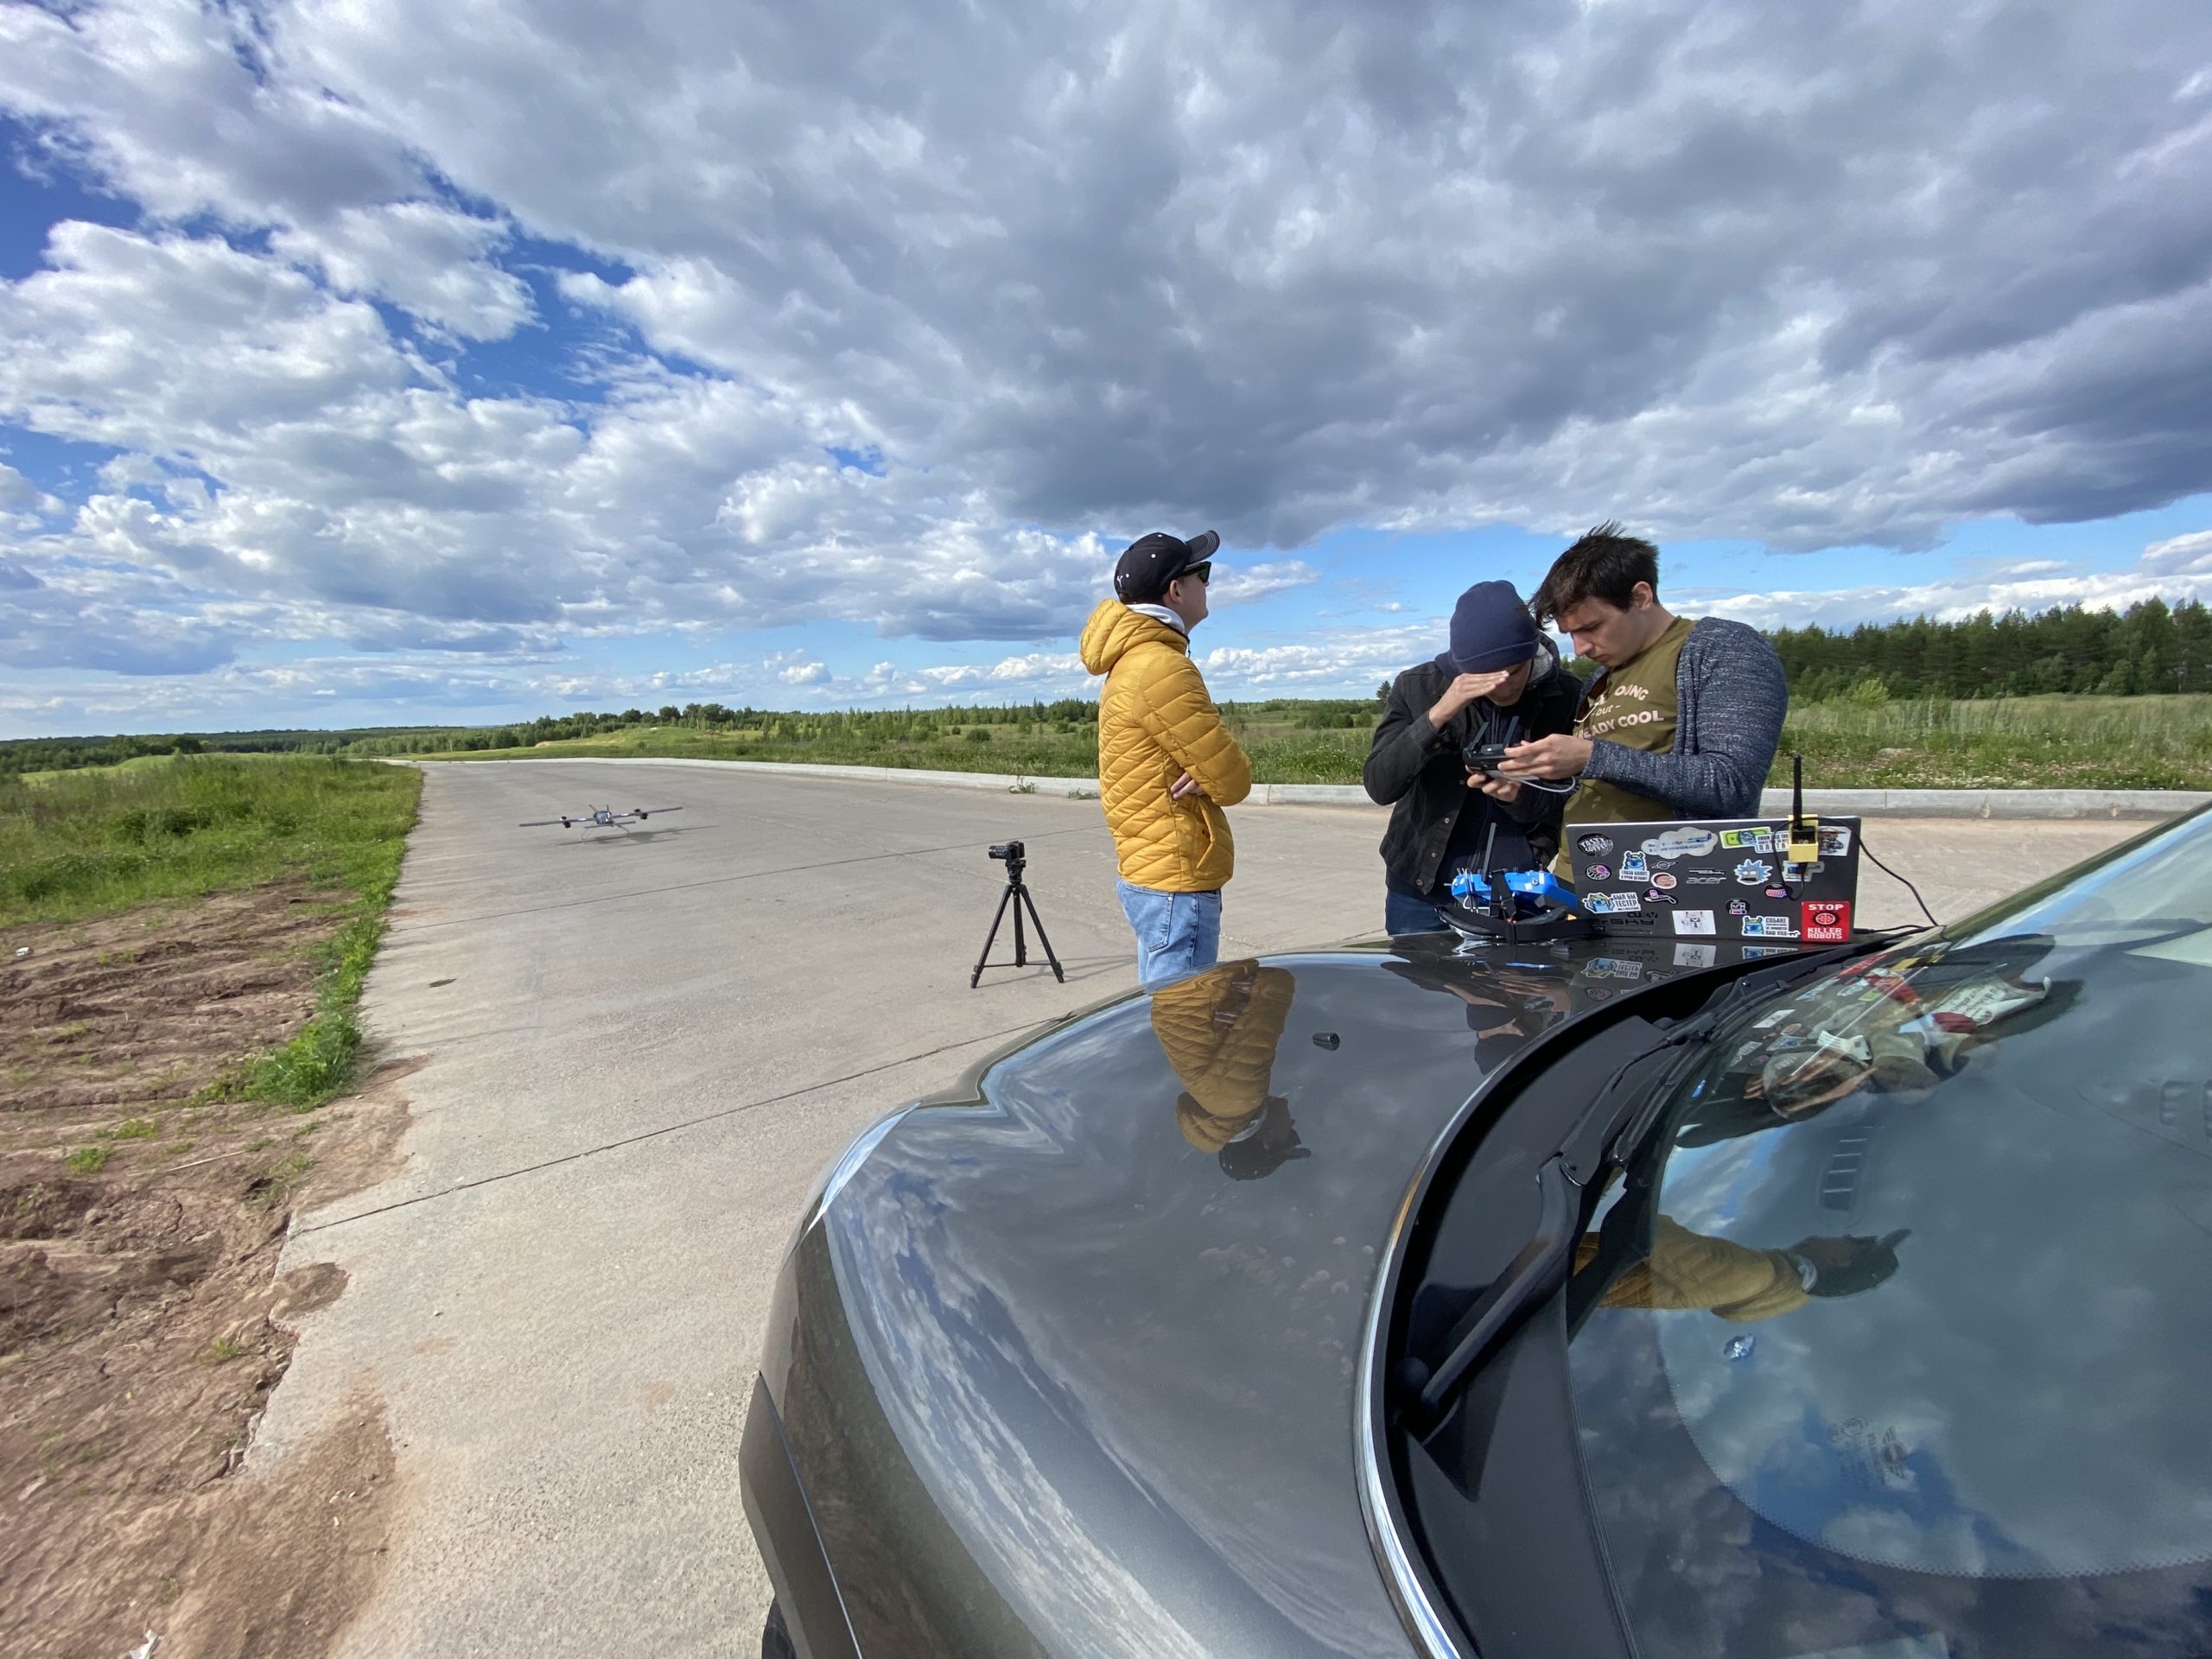
Dmitry Devitt : Nous travaillons sur des systèmes de contrôle et des systèmes d'évitement d'obstacles.En fait, c'est ce qu'ils font maintenantÉcoles scientifiques russes et mondiales. Nous avons notamment créé des systèmes pour le fonctionnement de drones destinés au tournage. Il s'agit en fait de notre premier travail indépendant. Et cette chose a déjà été utilisée dans plusieurs films - "Godzilla", "Mulan" et d'autres. Pour que les réalisateurs n’aient pas à se soucier du cadrage de l’image, tout est réalisé à l’aide d’un drone en mode automatique.
Des lanternes chinoises aux drones
R.F .: Les premiers avions étaient des lanternes chinoises.De plus, nous pouvons donner un exemple de montgolfière -ballon. Mais le plus célèbre des premiers appareils était l'avion à moteur des frères Wright. Ils fabriquèrent leur premier avion sous forme de planeurs, mais en 1903, le vol n'était pas encore automatique, mais le vol contrôlé était enregistré. Mais en réalité, l’histoire est controversée, car en 1901, les dirigeables volaient déjà. Au début du siècle dernier, les avions et les dirigeables se faisaient une forte concurrence. Les dirigeables effectuaient des vols transatlantiques. Ils étaient énormes, confortables, beaux, presque comme des avions de ligne maintenant. Mais finalement, les avions, pourrait-on dire, ont gagné. Bien que les dirigeables demeurent et trouvent toujours leur place.
R.F .: Il y a trois principes pour créer de l'ascenseur.Il existe des dirigeables - et c'est le principe aérostatique.Comme un ballon, grâce à la force d'Archimède, il s'élève et reste en l'air. Il existe une méthode aérodynamique - avec une aile fixe ou un rotor rotatif. Cela inclut les hélicoptères et les hélicoptères bien connus. Bien sûr, la propulsion à réaction peut être classée dans un autre type - il existe également des avions à réaction, mais ce sont avant tout des fusées.
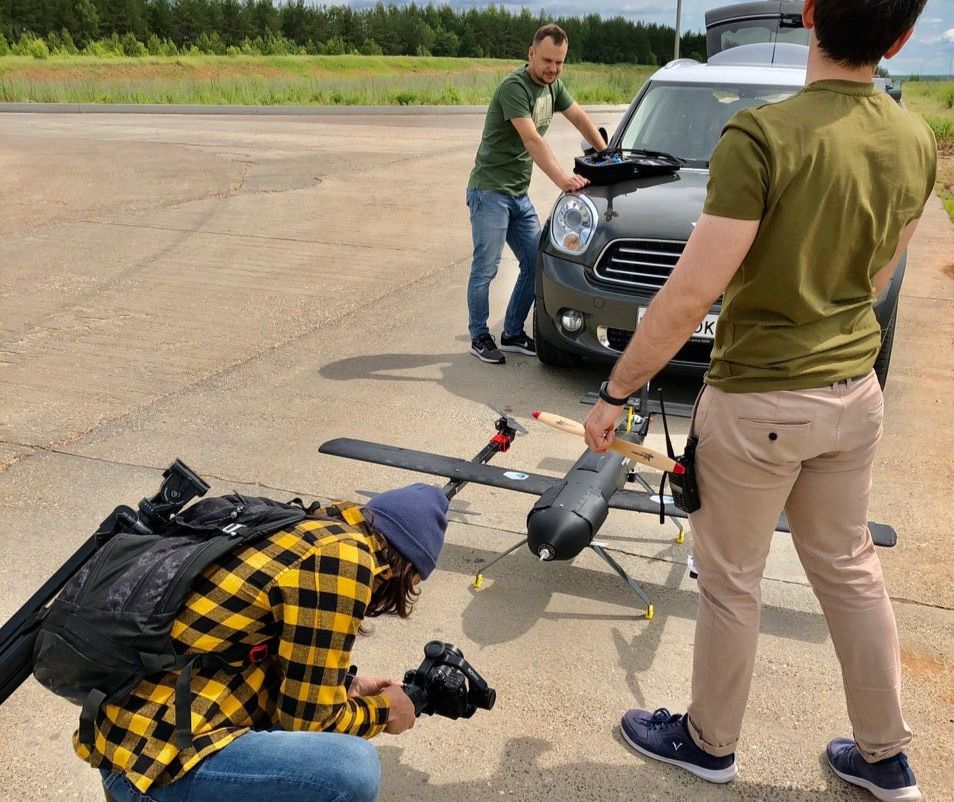
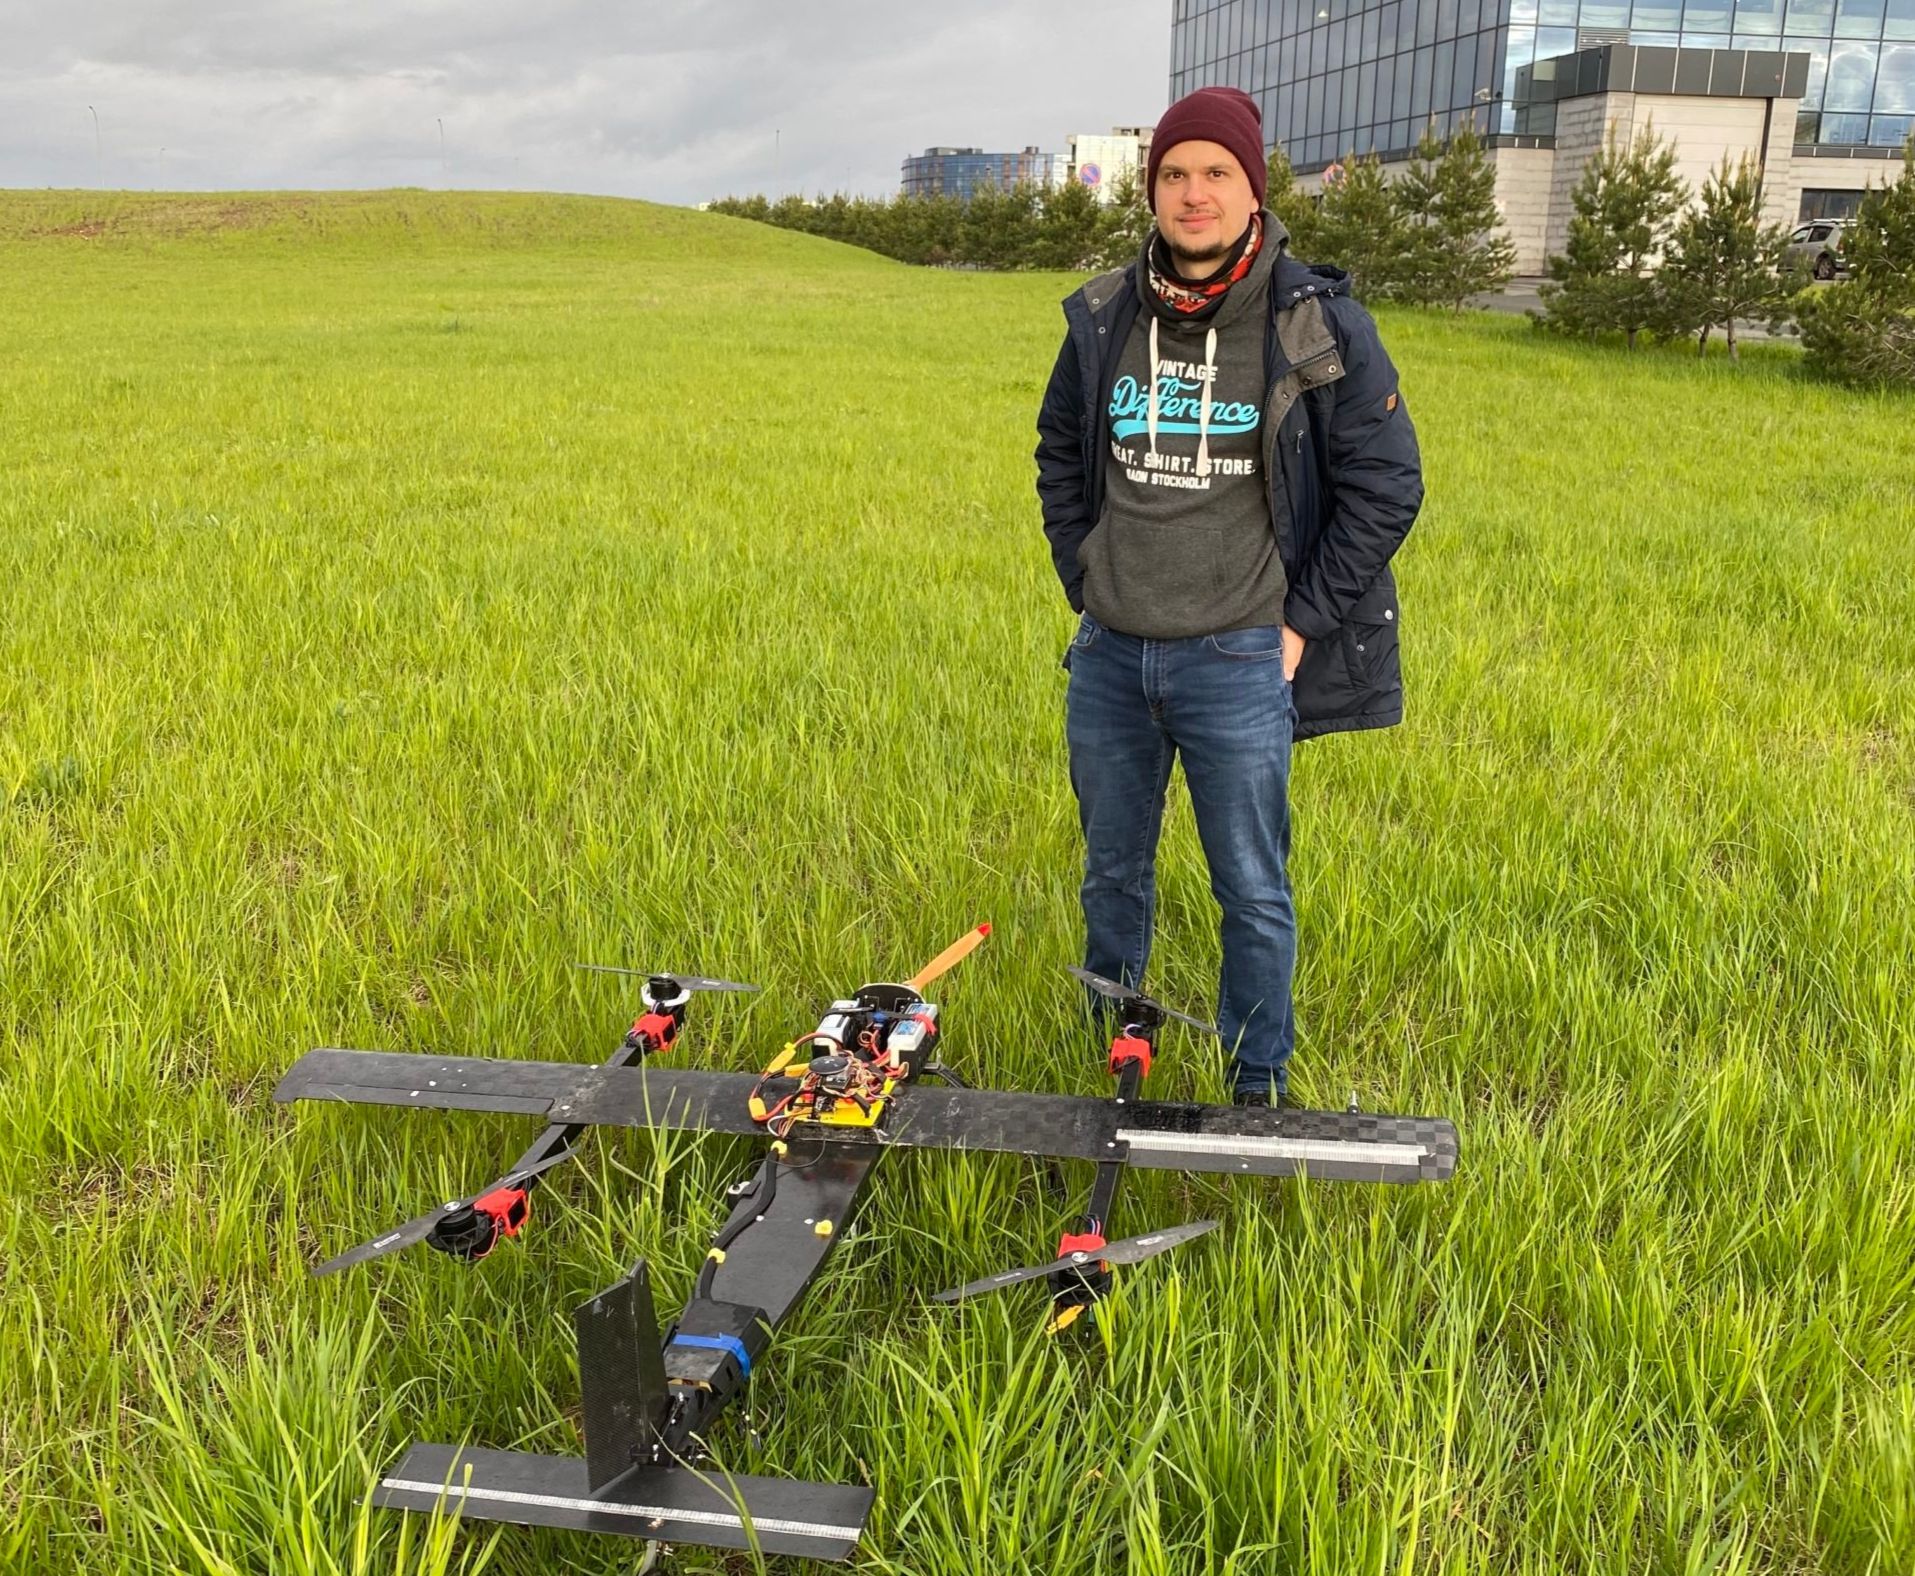
R.F .: Nous travaillons avec un hybride de deux des technologies d'ascenseur listées - un tiltrotor.Il s'agit d'un appareil qui a la capacitédécollage et atterrissage verticaux, ainsi que propulsion des ailes. Si nous parlons de l'utilisation de véhicules aériens sans pilote (UAV), la photographie et le tournage vidéo de loisir sont les plus populaires aujourd'hui. De plus, nous parlons d’un marché totalement compétitif et mature. La prochaine application est militaire et financière. Si l’on parle d’applications militaires, la Russie représente aujourd’hui 15 % de la pratique mondiale de l’utilisation de la robotique aérienne. Un autre segment dans lequel les drones sont utilisés est celui de la surveillance. Aujourd’hui, les solutions pour la livraison et les tâches du dernier kilomètre se développent activement. L’agriculture de précision, les applications industrielles et les télécommunications sont également en plein essor. L'un des cas est celui de Google Ballon, des ballons qui distribuent Internet. Le premier fabricant de drones est la société chinoise DJI, avec plus de millions d'heures de vol et déjà plus de 70 % de l'ensemble du marché mondial.
R.F. : L’une des missions de l’agriculture de précision est le suivi des cultures.De plus, l'analyse de l'indice végétatif etidentifier les zones problématiques. Bien sûr, vous pouvez pulvériser tout le champ avec un tracteur, c'est moins cher par unité de surface, mais pas très efficace. La tâche consiste à détecter les zones à problèmes, les épidémies de certains parasites, etc., à l'aide de drones équipés de caméras infrarouges spécialisées. Une autre option d'application est l'irrigation et la pulvérisation. Les gars de Kazan ont réalisé un projet sympa BRAERON - un drone agricole de fabrication russe. Il s’agit d’un appareil tellement énorme qu’il possède deux hélices propulsées par un moteur à combustion interne. Ils créent la principale force de levage. Et il existe un circuit d'hélicoptère qui crée un couple utilisant la force de direction pour contrôler le mouvement.
R.F .: Une autre option pour utiliser des drones pour un hobby est la course de drones. Drone Racing League (DRL) est la plus populaire des organisations qui organisent ces compétitions. Il existe également des courses virtuelles basées sur des simulateurs.
"Promenez-vous, pour ainsi dire, un toutou!"
D.D. : Il y a au total huit étapes dans le développement d’un drone.En général, un quadricoptère, un avion sans pilote et un véhicule sans pilote sont tous des robots, ils ont des structures similaires et des algorithmes de contrôle doivent être appliqués partout. Dans le même temps, les capteurs ne sont pas toujours similaires.
R.F. : Les moteurs que l’on retrouve dans les drones sont généralement brushless.Ils ont une unité de contrôle séparée quiest une structure à plusieurs niveaux. Le moteur est équipé d'un ESC - régulateur de vitesse électronique. Nous définissons la poussée souhaitée et il détermine comment contrôler le moteur, comment changer le bobinage, etc. Le maillon suivant est le pilote automatique, une chose complexe avec un contrôleur et de nombreux capteurs : GPS, système de navigation inertielle, baromètre et autres. La logique de contrôle de mouvement s'exécute à l'intérieur du pilote automatique. Il existe également des blocs fonctionnels distincts : un bloc contrôleur, une planification de mouvement, un mouvement simple point à point et un bloc permettant de combiner les données de différents capteurs. Par exemple, nos données GPS arrivent à une fréquence basse ; les données du système inertiel arrivent à une fréquence plus élevée, mais ont une erreur accumulée. Il existe des algorithmes qui nous permettent de combiner tout cela et de nous fournir de bonnes données.
R.F. : Le pilote automatique dans un drone est une chose basique de bas niveau.Pour un contrôle plus approfondi et plus intelligent, un ordinateur de bord, des caméras, des capteurs et d'autres dispositifs supplémentaires sont utilisés.
R.F .: Le développement du drone commence par des calculs conceptuels.L'apparence de l'appareil et de son système est en cours de conceptioncontrôles : quelle poussée est nécessaire, quelle sera l'aérodynamique, etc. Une modélisation mathématique est ensuite réalisée. Il s’agit essentiellement d’un travail sans matériel. La prochaine étape est le développement d'un système de contrôle, à savoir des algorithmes. Pour la simulation, diverses approches et packages sont utilisés, par exemple MATLAB, ou des simulateurs prêts à l'emploi - Gazebo, Microsoft FS. L'Université Innopolis possède son propre simulateur - Innopolis Simulator. Il propose non seulement une démonstration visuelle, mais également une simulation de tous les capteurs, ce qui signifie qu'il fournit les mêmes données que les capteurs GPS, les capteurs de perception, les caméras et les lidars. Cela vous permet de développer des technologies de contrôle hautement intelligentes à plusieurs niveaux. Lorsque nous avons tout débogué dans le simulateur (et cela fonctionne généralement bien là-bas), nous pouvons passer à la partie la plus intéressante - les tests, la production d'un échantillon de test et les tests en vol. Dans le cadre de notre coopération avec l'Institut de l'aviation de Kazan, des installations de production pour la production de drones sont en cours de construction, où seront utilisées les technologies de fabrication de drones en fibre de carbone. Si nous parlons de technologie additive, nous pouvons le faire directement à Innopolis.

D.D. :Tout d'abord, nous testons le système de contrôle,afin qu'il soit le plus stable possible. Disons que vous devez vérifier comment un quadricoptère résiste au vent. Cela peut être imité - par exemple, Roman essaie de le tirer et de le déchirer, agissant essentiellement comme une perturbation externe. Mais ce ne sont pas exactement des tests en vol, ce sont des tests dits sur cardan. Nous observons comment l'appareil se stabilise. Nous menons également des expériences folles - dans un hélicoptère volant, nous allumons le moteur principal, celui d'un avion, et voyons comment il se comporte. Autrement dit, conserve-t-il son orientation aussi correctement qu'il le devrait en mode hélicoptère. Quand nous serons déjà sûrs dans notre cœur que cette chose ne tombera pas, nous pourrons la lancer. Promenez le chien, pour ainsi dire !
R.F. : Le principal problème du développement d’avions qui ne sont pas des dirigeables est que la moindre erreur peut conduire à un crash.C'est plus facile avec un dirigeable - vous pouvez vous y connecter et même redémarrer quelque chose. Mais avec un avion et un hélicoptère, la moindre erreur, l'imprécision des réglages, et c'est tout.
Principales tendances dans le développement de drones
R.F. : La principale tendance de la robotique dans laquelle nous participons est l’augmentation de l’autonomie.Auparavant, un drone était un simple transporteur d'objets utilescharge, c'est-à-dire plutôt brutale et mobile d'un point à l'autre. Ce n'est pas facile non plus. J'ai volé de point en point, mais je ne connaissais rien aux obstacles, au travail en milieu urbain et aux capteurs. Et s'il y avait des capteurs dessus, ils enregistraient simplement des données et collectaient des photographies. On observe désormais une tendance à délaisser le transporteur de charge utile pour se tourner vers un robot plus intelligent. Autrement dit, non seulement il prend des données, mais il les analyse immédiatement et les utilise pour sa propre gestion. Un drone, par exemple, ne peut pas construire la carte entière, mais y trouver certaines zones, analyser immédiatement et explorer davantage les territoires intéressants. Il est clair que cela nécessite des logiciels et des algorithmes.
R.F .: La principale tendance en matière de conception de drones est l'efficacité énergétique.Nous utilisons les meilleures batteries, mais commentEn règle générale, un quadricoptère ne peut pas voler plus d'une heure (même le meilleur). Par conséquent, il existe différentes options pour gérer ce problème en vue de l’utilisation finale. Et ils se divisent généralement en deux volets. Il s'agit soit d'une sorte de station de maintenance automatique du drone qui permet d'étendre son fonctionnement autonome en changeant les batteries, soit en chargeant automatiquement à la station d'atterrissage. Et une autre direction concerne les structures hybrides. C'est-à-dire des appareils plus efficaces qui utilisent différents principes de mouvement pour leurs modes. De plus, avec le développement actuel de la technologie des capteurs, les drones ont la possibilité d'utiliser divers capteurs sympas qui pesaient auparavant beaucoup et coûtaient cher. Ce sont des lidars, des caméras multispectrales et d'autres caméras sympas.
D. D.: Maintenant dans le monde, ils sont activement engagés dans les systèmes de vol d'obstacles.Il s'agit le plus souvent de travaux dans des locaux complexes etendroits bruyants. Ceci est principalement nécessaire pour analyser les bâtiments détruits. Zurich et les principaux laboratoires américains, le MIT et Skoltech, travaillent désormais activement sur de tels systèmes capables de fonctionner dans des conditions d'urgence. Nous faisons également cela - nous nous sommes inspectés, avons essayé de voler autour du sous-sol. Et il y a beaucoup de tâches ici - la navigation sans GPS, en utilisant uniquement des capteurs pour le mouvement et la planification elle-même, c'est-à-dire comment nous devons nous déplacer afin d'obtenir un maximum d'informations sur une zone donnée. Aujourd'hui, une vingtaine de laboratoires rivalisent de qualité et de rapidité, car il est important non seulement d'effectuer un vol, mais aussi de le faire en moins de temps. C’est l’un des enjeux en termes de capteurs, de traitements et d’algorithmes. Aujourd’hui, le développeur le plus actif est l’ETH Zurich. Ils ont développé leur propre caméra. En fait, il s'agit d'un tout nouveau type de caméra, dont la structure est similaire à la physiologie de l'œil humain et qui peut produire non pas des images par seconde, mais la différence entre les images. De ce fait, nous obtenons une fréquence de millions d’images par seconde. Cela représente des millions de changements. Si nous disposons d’un matériel à bord qui nous permet de traiter cela, nous pouvons alors accepter et donner le contrôle à la vitesse de l’éclair.
D.D. :Le système se développe très activementinspections, a même lancé un concours au DARPA - SupT Challenge. Les équipes essaient d'inspecter les tunnels avec différents types de robots. Il faut comprendre qu'il y a juste un terrible fond électromagnétique dans le tunnel. Bien entendu, nous ne pouvons utiliser aucune navigation radio. Cela signifie qu'il est nécessaire de développer des technologies de planification et de navigation autonomes. C'est un défi très intéressant. Il peut être appliqué simplement dans des zones colossales. C'est banal - dans un incendie. Pourquoi envoyer une personne alors que vous pouvez envoyer un drone avec un radar. Laissez-le voler, construisez une carte, laissez-le regarder où sont les gens. Tout cela se fera en temps réel à bord. Et juste une application appliquée - un drone qui a volé à travers la fenêtre et a continué à se déplacer sans GPS à l'intérieur du bâtiment.
DD: Le principal fabricant de drones sur le marché aujourd'hui est DJI. On peut même dire que DJI peut tout faire.L'entreprise chinoise fabrique des produits de très haute qualité etproduit débogué. Même leur système d’évitement d’obstacles garantit que le drone s’arrêtera et ne volera à aucun moment à une vitesse vertigineuse. Autrement dit, l'essentiel est la sécurité de l'appareil et des autres. Les derniers développements de pointe qu’ils ont intégrés sont déjà vendus. Par exemple, le drone Skydio 2 du MIT. Un tel appareil, pour 1 000 dollars, permettra de contourner les obstacles dans la forêt. En termes d'autonomie, il est meilleur que le DJI, il a une visibilité panoramique et peut effectuer des analyses et des cartes, ainsi qu'éviter les collisions. Si le drone DJI s'arrête, celui-ci s'éloigne et continue de bouger. En général, une chose cool, mais ils sont vendus en précommande.
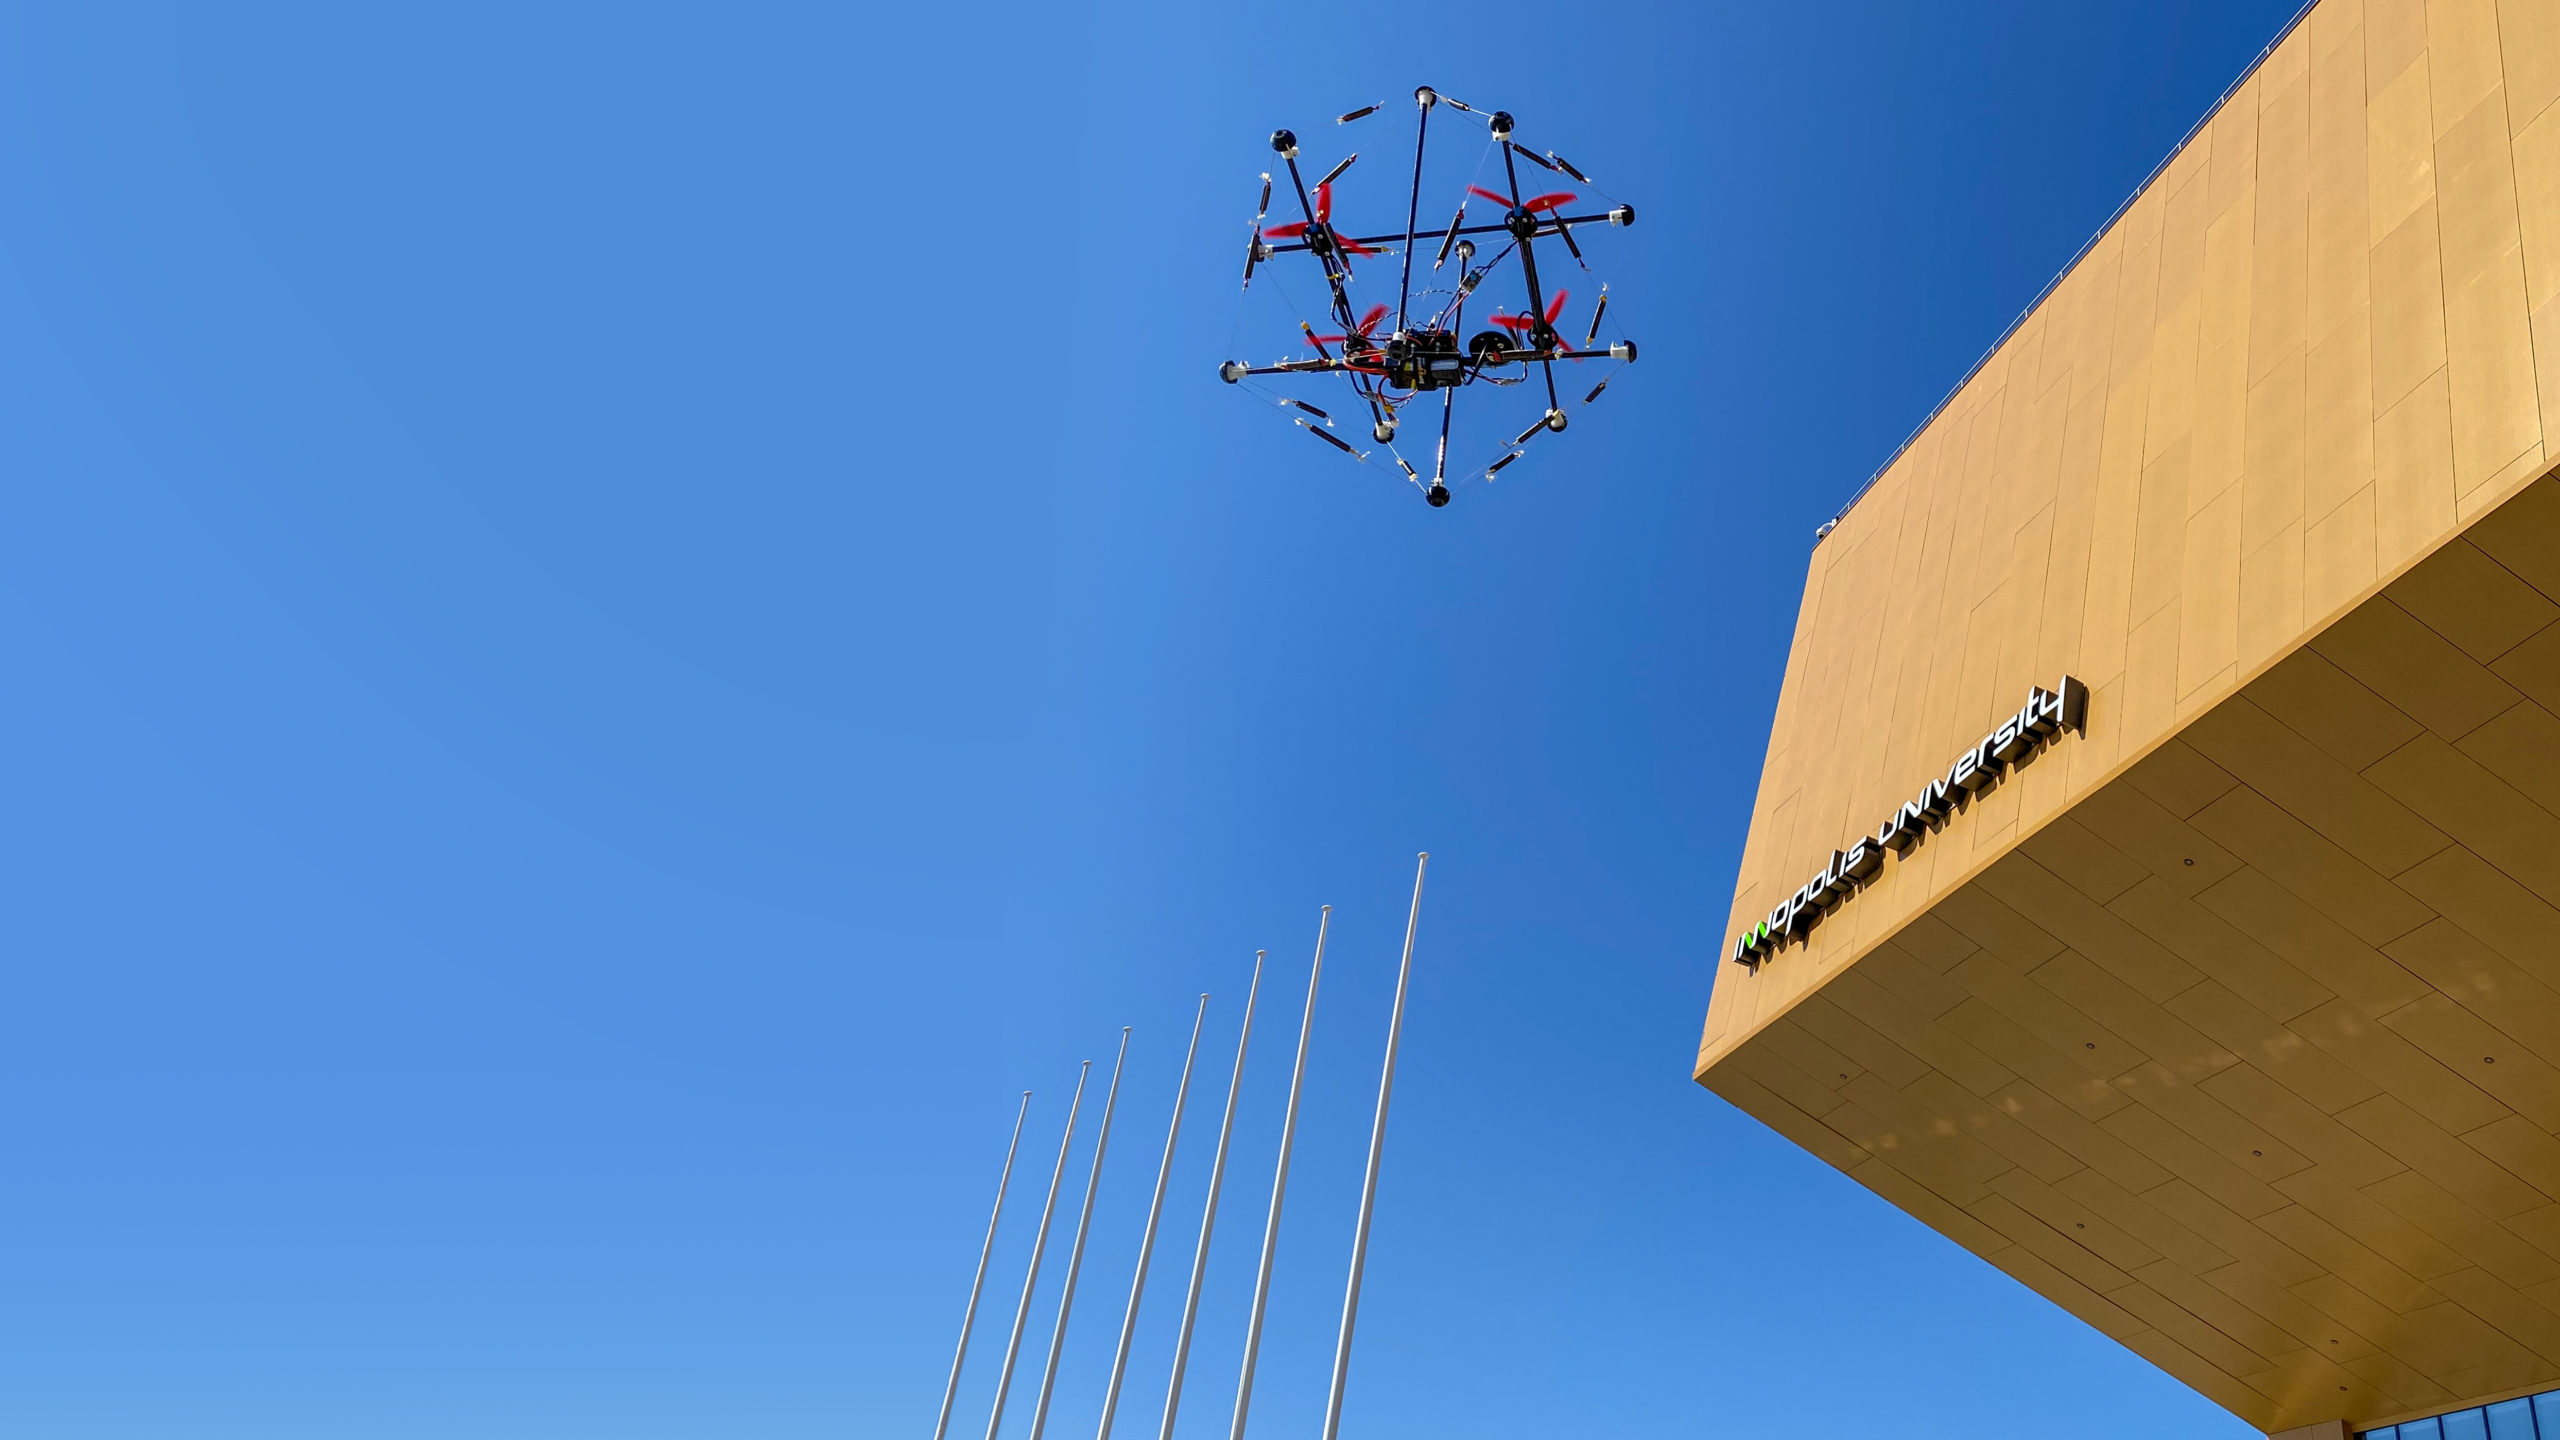
R.F .: Il existe des solutions intéressantes en termes de design, par exemple, lorsqu'un drone a besoin de voler à travers un trou, il peut se replier et le faire de manière dynamique.Nous travaillons également actuellement sur un projet intéressantconception. Il est à la fois pliable et en partie indestructible. C'est ce qu'on appelle le drone tensoriel. Le principe de tenségrité, utilisé en architecture, est ici appliqué. Il s'agit d'un drone dans lequel le châssis et la structure de la cage de protection sont combinés et mis en œuvre comme une structure de tenségrité, lui permettant de survivre aux chutes. Nous l'avons lancé à 20 mètres, contre le mur. Seuls les écoliers en excursion ont pu le casser.
Tenségrité- le principe de construction de structures à partir de tiges etcâbles dans lesquels les tiges travaillent en compression et les câbles travaillent en tension. Dans ce cas, les tiges ne se touchent pas, mais pendent dans l'espace, et leur position relative est fixée par des câbles tendus, de sorte qu'aucune des tiges ne se plie.
DD: L'une des applications commerciales les plus populaires est l'inspection hors ligne.À cette fin, des drones industriels DJI sont utilisésimageurs thermiques. Ils peuvent voler et voir l'état, par exemple, des lignes électriques, des tours de télécommunication, des gazoducs et tout le reste. Nous avons résolu le problème du pointage de la caméra vers le fil, ce qui est assez difficile à faire pour un pilote en mouvement. Nous souhaitons que le drone soit guidé par la caméra et l'accompagne dans ses déplacements. Il existe un projet sympa sur ce sujet - "Rope walker". Il s'agit d'un drone qui se déplace le long de fils, le long d'une corde et survole des poteaux. Chose cool, et russe.
R.F. : Si l’on parle d’autonomie, les bornes de recharge se développent désormais activement.À l'Université Innopolis, nous avons développéune plate-forme d'atterrissage spéciale pour le drone. Il a été conçu à l'origine pour KamAZ - c'est un camion sans pilote avec un drone qui peut lui construire une carte et lui dire où aller. Mais la plate-forme a également d'autres utilisations commerciales. Nous pouvons le placer près de la carrière, surveiller la production, ou sur le chantier, et effectuer périodiquement des vols ou des sondages selon un calendrier et dresser une carte des changements.
R.F. : Une autre tendance est la combinaison d’une gare de débarquement et d’un terminal colis.La société russe "Copter Express", quise développe actuellement activement dans la production de drones, a réalisé un tel postamat et en fait la promotion avec les drones. Il a des cellules de stockage, sait émettre des colis, etc.
D.D. : Voler de manière totalement autonome grâce aux réseaux de neurones est l’une des tâches prometteuses dans le sens de l’autonomie.Le niveau de technologie a atteint le stade où nousnous pouvons prendre des décisions à bord du quadcopter pendant le vol. Et il y a deux approches. Une approche est classique, lorsque nous avons un ordonnanceur, un régulateur, des modules de perception séparés et nous avons un réseau de neurones. Et l'autre est le soi-disant de bout en bout avec un seul réseau neuronal. Cela fonctionne comme une boîte noire. Il dispose d'entrées, de capteurs et de sorties de contrôle. Et il met en œuvre les critères déjà définis.
Voir aussi:
Découvrez ce que le télescope successeur de Hubble peut voir dans l'espace
L'histoire de l'origine des météorites "étranges" est révélée: elles sont tombées sur Terre dans les années 60
Il y avait une photo de la façon dont la poussière du désert «coule» dans l'océan Atlantique