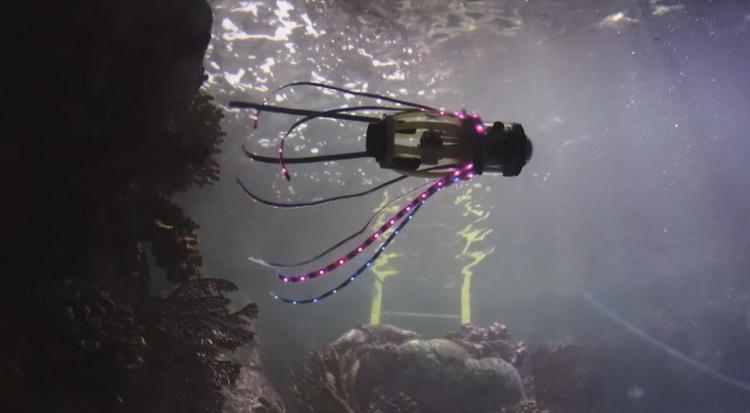
 Des spécialistes de l'Université de Californie à San Diego ont développé un sous-marin flottant de manière réaliste
Il est rapporté que le robot a été créé principalement à partir dematériaux souples, mais certains de ses éléments sont durs, créés avec une imprimante 3D. Afin de concevoir un robot poulpe, les scientifiques ont étudié le principe du mouvement sous-marin des poulpes vivants. On sait que le robot utilise de l'eau et de l'énergie élastique pour se déplacer. Ainsi, au début, il se contracte, aspirant un petit volume d'eau, puis se dilate, libérant cette eau avec l'énergie de l'élasticité. Fait intéressant, grâce à la capacité de la buse à eau de changer son angle, le robot peut nager dans presque toutes les directions.
Selon les développeurs, la vitesse maximale du robot poulpe est d'environ 800 mètres par heure.