Roman Fedorenko— izvanredni profesor na NTI Centru kompetencija na smjeru „Tehnologija komponenti robotike i
Dmitry Devitt— Junior Researcher u NTI Competence Center na smjeru “Tehnologija robotike i mehatroničke komponente” na Sveučilištu Innopolis.
Svi napuštaju garažu
Roman Fedorenko: Kao što su Google, Apple, Microsoft i drugi IT divovi izašli iz garaže, naša je istraživačka grupa počela s istom stvari.Polažemo velike nade u našu garažu.Ovo je centar za razvoj i testiranje robota. A mi se prvenstveno bavimo robotima i dronove doživljavamo isključivo kao robote. Ovo bi mnogima mogla biti neobična priča. Tradicionalno, ljudi zamišljaju robota kao hodajućeg androida. Ali postoji područje terenske robotike u kojem radimo. U biti, to su sve roboti koji se kreću: voze, plivaju ili lete.
Terenska robotika- primijenjena znanost uključena u razvojautomatizirani tehnički sustavi i najvažnija je tehnička osnova za razvoj proizvodnje. Postoje građevinska, industrijska, kućanska, medicinska, zrakoplovna i ekstremna (vojna, svemirska, podvodna) robotika.
R.F.: Naš centar radi uglavnom pod okriljem Nacionalne tehnološke inicijative (NTI).Među našim partnerima je 6 akademskihinstituta, 18 industrijskih partnera i 7 stranih partnera. Što radimo? Sva robotika, s mogućim izuzetkom mikrorobota. Počevši od industrijskih: od manipulatora, uključujući moderne kolaborativne robote, do neurotehnologija, završavajući, naravno, umjetnom inteligencijom (ovo je općenito end-to-end tehnologija).
R.F.: Projekt koji je sve započeo za mene su autonomni zračni brodovi.A ovo je nestandardni put.Obično kada govore o dronovima misle da se najvjerojatnije bavite helikopterima. U mom slučaju razlog leži u kućištu. Na sveučilištu na kojem sam studirao, Southern Federal University, postojao je Istraživački institut za robotiku i procese upravljanja. Došao sam tamo i odmah se zainteresirao za zračne brodove. Sada je teško razumjeti kako se sve to dogodilo. Ali prešao sam put od malog zračnog broda, na kojem sam radio u studentskoj referadi, do 70-metarskog punopravnog uređaja za Kinesku svemirsku agenciju. Studentski projekt bio je letenje u zatvorenom prostoru i poseban je izazov bio upravljati bez GPS-a. A kineski zračni brod već je trebao sustav upravljanja, navigacije i telekomunikacija.
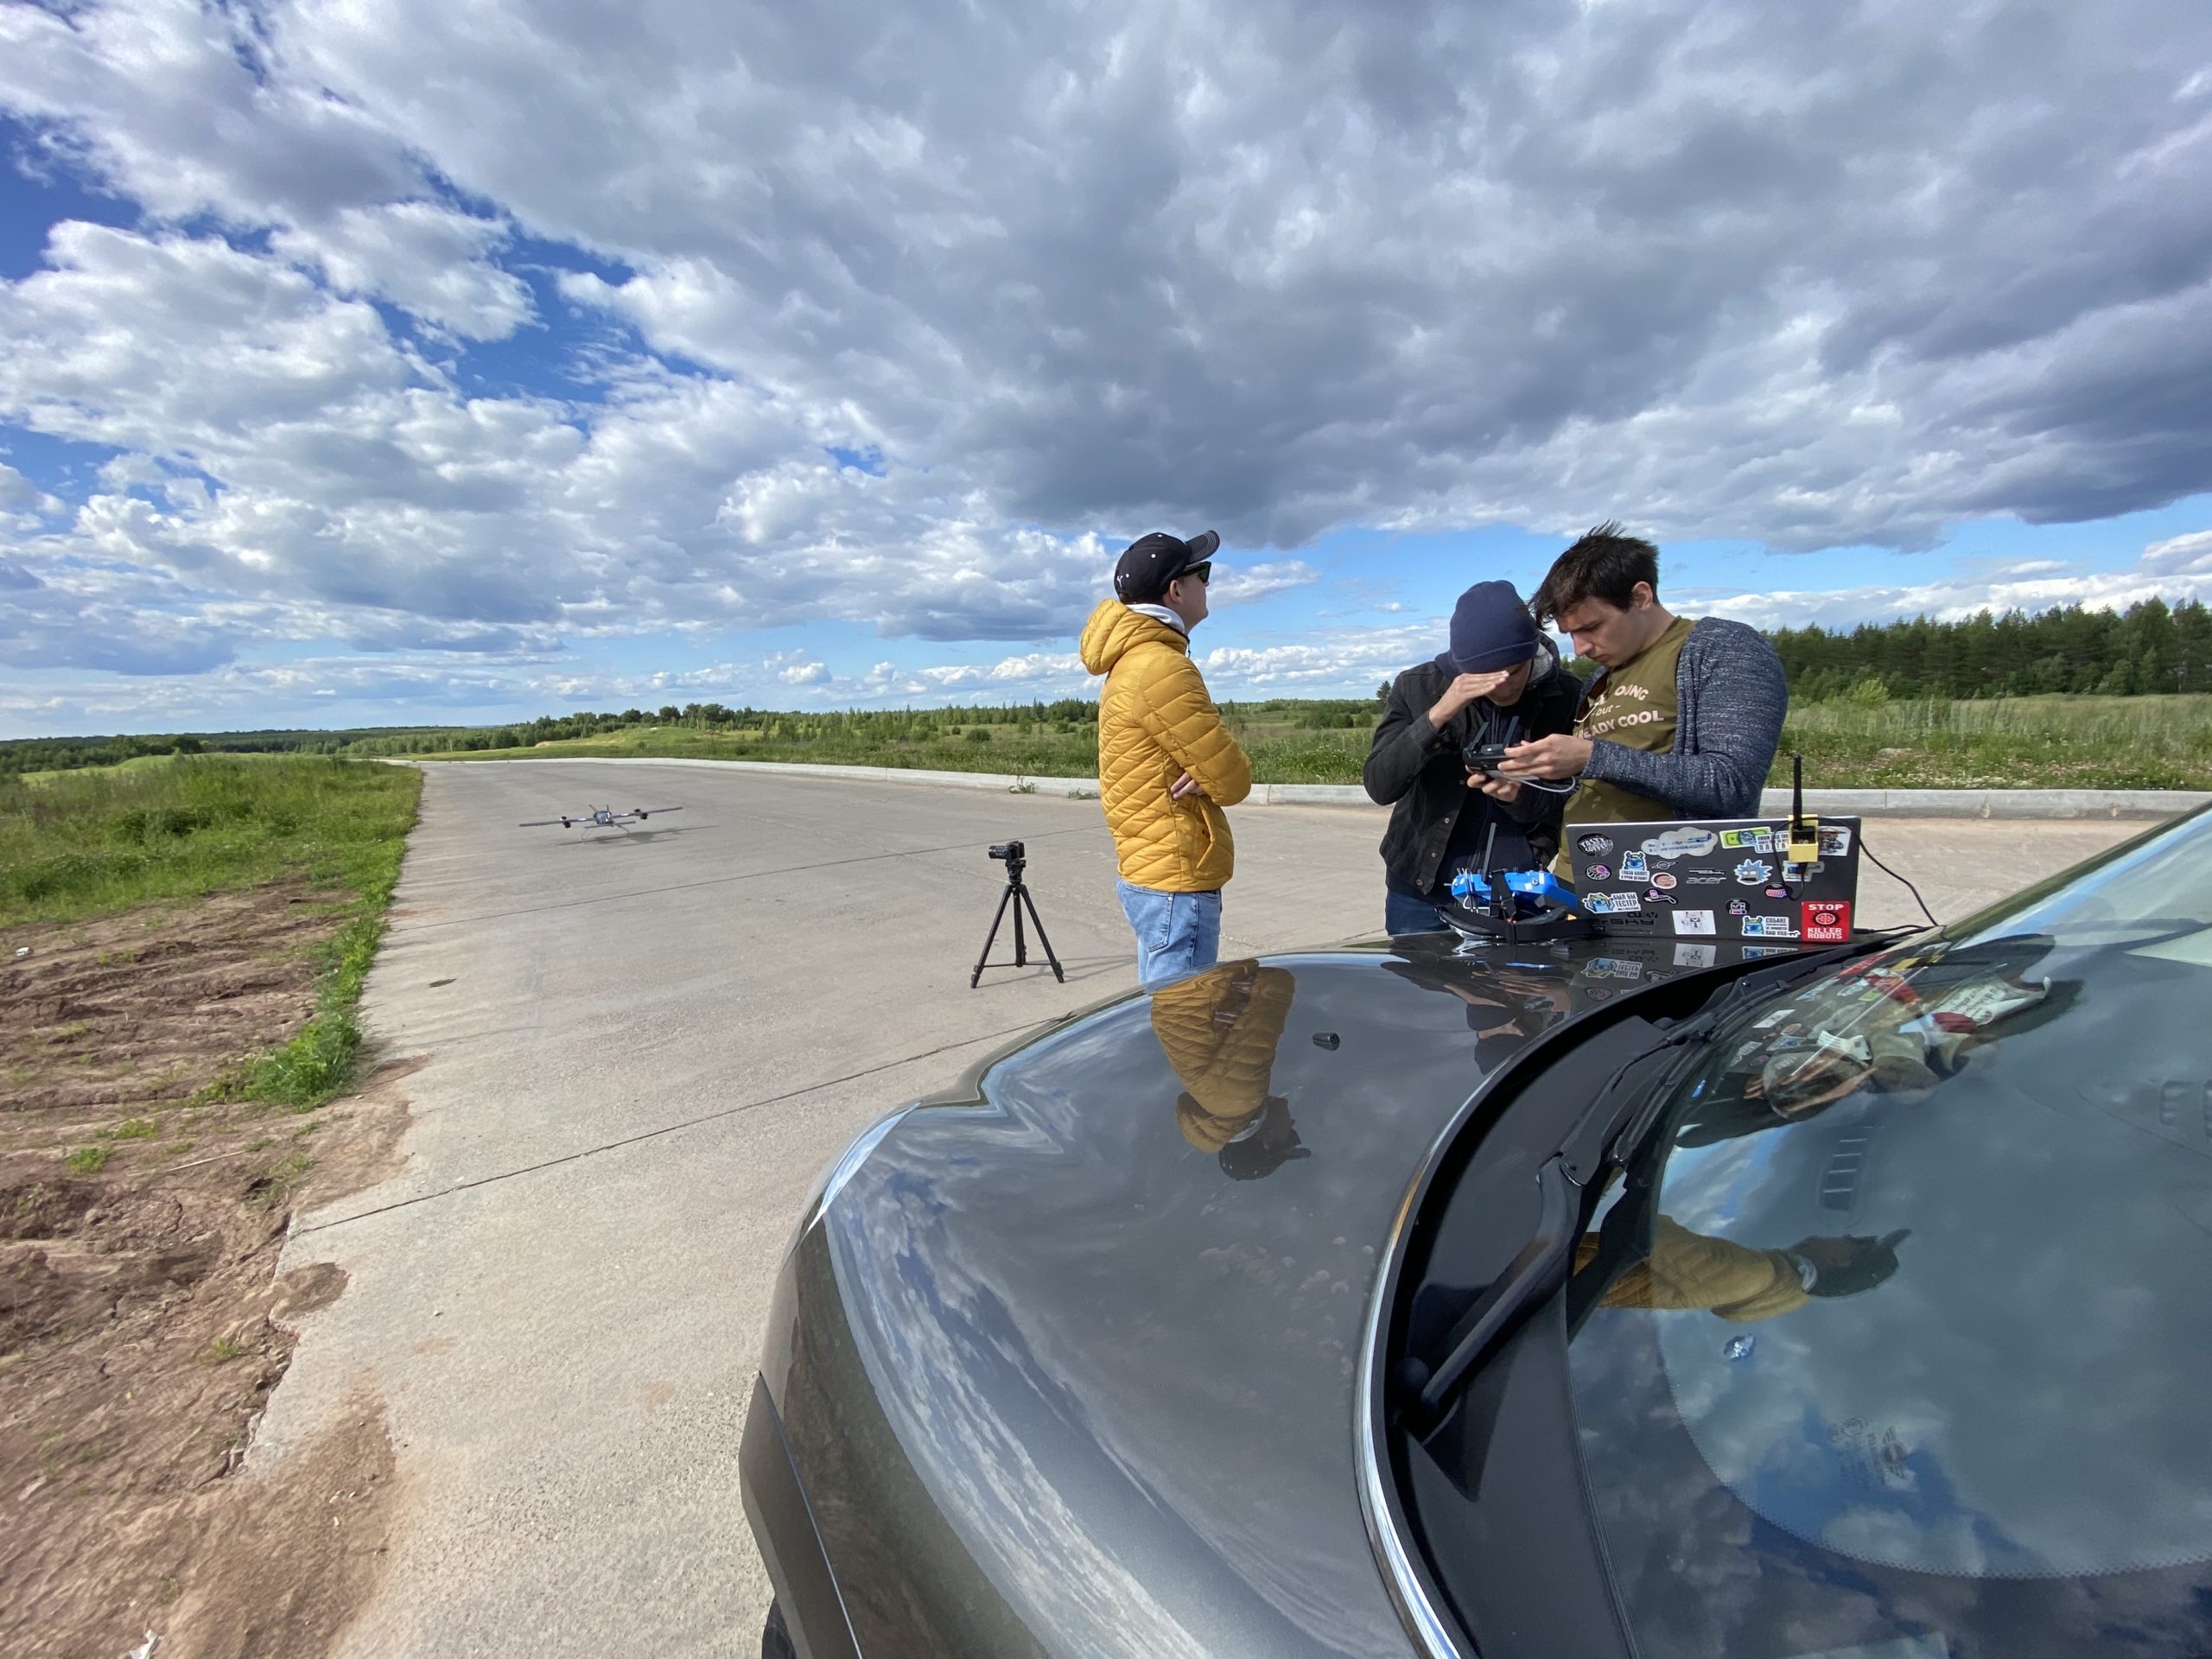
Dmitry Devitt: Radimo na sustavima upravljanja i sustavima za izbjegavanje prepreka.Zapravo, to je ono što sada radeRuske i svjetske znanstvene škole. Konkretno, izradili smo sustave za rad dronova namijenjenih snimanju. Ovo je zapravo naš prvi samostalni rad. I ova stvar je već korištena u nekoliko filmova - "Godzilla", "Mulan" i drugi. Kako redatelji ne bi morali brinuti kako uokviriti sliku, sve se radi pomoću drona u automatskom načinu rada.
Od kineskih lampiona do dronova
R.F.: Prvi zrakoplovi bili su kineski lanterni.Nadalje, možemo dati primjer balona na vrući zrak -balon. Ali najpoznatiji od prvih uređaja bio je motorni avion braće Wright. Svoje prve letjelice napravili su kao jedrilice, no 1903. godine zabilježen je ne automatski, već kontrolirani let. No zapravo je priča kontroverzna, jer su 1901. zračni brodovi već letjeli. Početkom prošlog stoljeća, zrakoplovi i zračni brodovi bili su jaka konkurencija. Cepelini su letjeli preko Atlantika. Bili su golemi, udobni, lijepi, sada gotovo kao zrakoplovi. Ali na kraju su avioni, reklo bi se, pobijedili. Iako zračni brodovi ostaju i dalje nalaze svoju nišu.
R.F.: Postoje tri principa za stvaranje lifta.Postoje zračni brodovi - a to je aerostatski princip.Poput balona, zahvaljujući Arhimedovoj sili, diže se i ostaje u zraku. Postoji aerodinamička metoda - s fiksnim krilom ili rotirajućim rotorom. To uključuje helikoptere i dobro poznate helikoptere. Naravno, mlazni pogon se može svrstati u drugu vrstu - postoje i mlazni avioni, ali prije svega to su rakete.
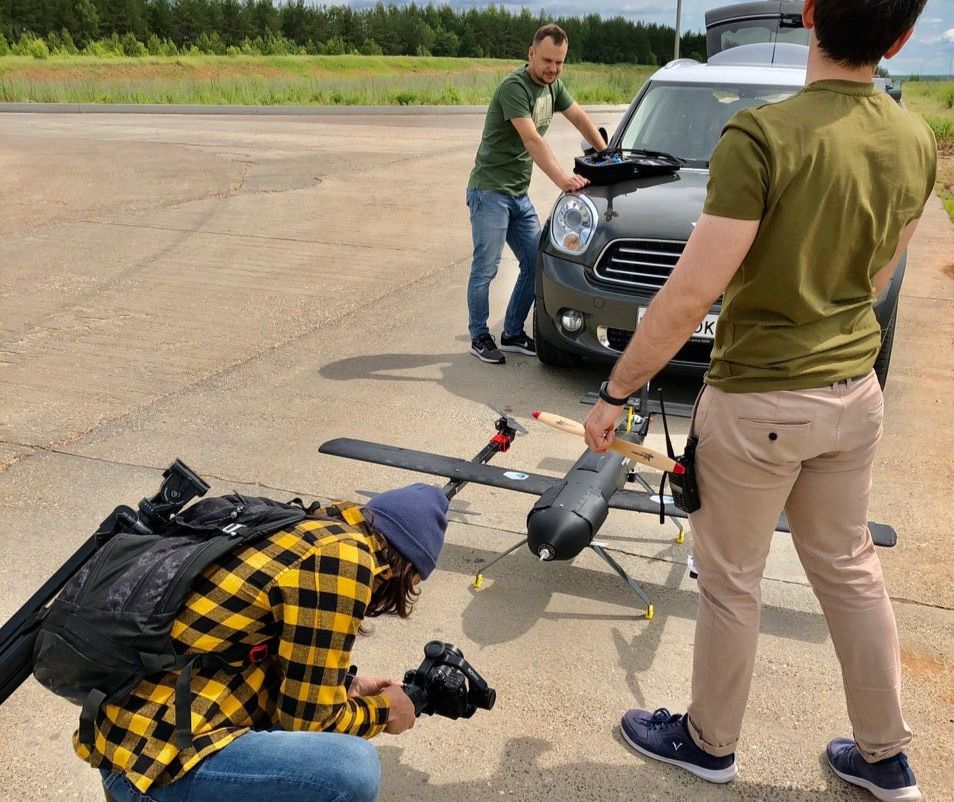
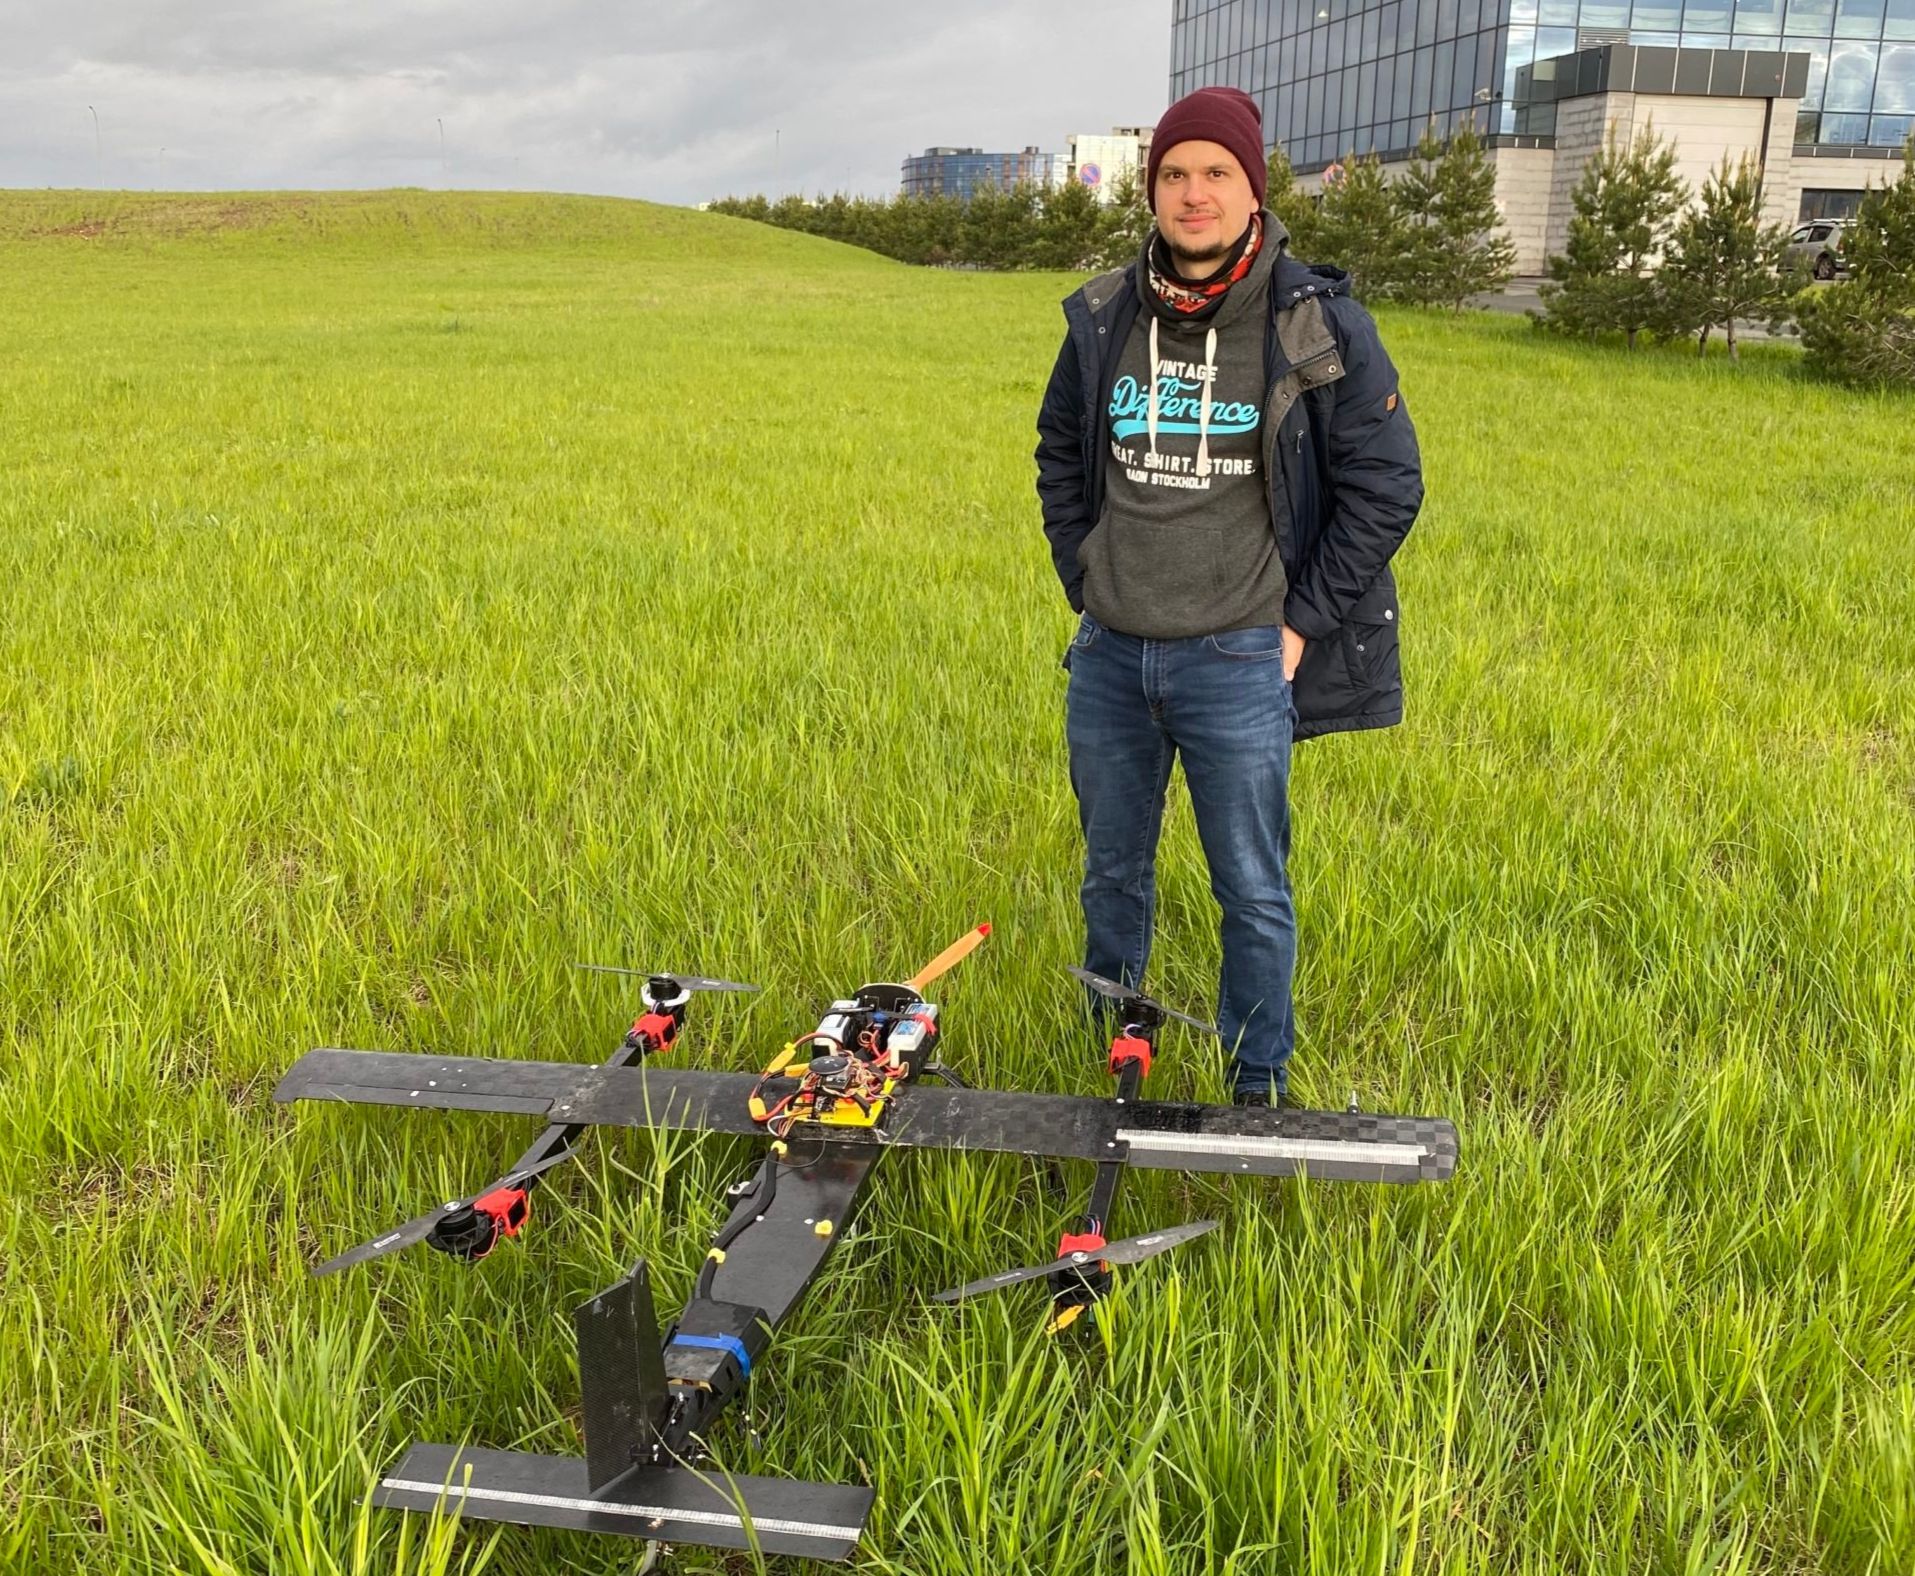
R.F.: Radimo s hibridom dviju od navedenih tehnologija dizanja - nagibnim motorom.Ovo je uređaj koji ima mogućnostvertikalno polijetanje i slijetanje, kao i pogon krilima. Ako govorimo o korištenju bespilotnih letjelica (UAV), danas je najpopularnija hobi fotografija i video snimanje. Štoviše, govorimo o potpuno konkurentnom i zrelom tržištu. Sljedeća primjena je vojska i financije. Ako govorimo o vojnim primjenama, Rusija danas čini 15% globalne prakse korištenja zračne robotike. Drugi segment u kojem se koriste dronovi je monitoring. Danas se rješenja za dostavu i zadatke posljednje milje aktivno razvijaju. Precizna poljoprivreda, industrijske primjene i telekomunikacije također su u porastu. Jedan od slučajeva je Google Ballon - baloni koji distribuiraju internet. Vodeći proizvođač dronova je kineska tvrtka DJI s više od milijun sati leta i već više od 70% cjelokupnog svjetskog tržišta.
R.F.: Jedan od zadataka precizne poljoprivrede je praćenje usjeva.Osim toga, analiza vegetativnog indeksa iidentificiranje problematičnih područja. Naravno, traktorom možete poprskati cijelo polje, jeftinije je po jedinici površine, ali ne baš učinkovito. Zadatak je pronaći problematična područja, žarišta nekih nametnika i sl. pomoću dronova opremljenih specijaliziranim infracrvenim kamerama. Druga mogućnost primjene je navodnjavanje i prskanje. Dečki iz Kazana napravili su cool projekt BREARON - poljoprivredni dron ruske proizvodnje. Ovo je tako ogroman uređaj, ima dva propelera koja pokreće motor s unutarnjim izgaranjem. Oni stvaraju glavnu silu dizanja. A tu je i krug helikoptera koji stvara okretni moment pomoću sile upravljanja za kontrolu kretanja.
R.F .: Još jedna mogućnost korištenja bespilotnih letjelica za hobi je utrka dronova. Drone Racing League (DRL) najpopularnija je organizacija koja organizira ova natjecanja. Postoje i virtualne utrke temeljene na simulatorima.
— Hodaj, da tako kažem, psiću!
D.D.: Postoji ukupno osam faza razvoja drona.Općenito, kvadrokopter, bespilotna letjelica i bespilotno vozilo su roboti, imaju slične strukture i algoritmi upravljanja moraju se primjenjivati posvuda. Istodobno, senzori nisu uvijek slični.
R.F.: Motori koji se nalaze u dronovima obično su bez četkica.Imaju zasebnu upravljačku jedinicu kojaje višeslojna struktura. Motor ima ESC - elektronički regulator brzine. Mi postavljamo željeni potisak, a on smišlja kako upravljati motorom, kako mijenjati namotaje i tako dalje. Sljedeća karika je autopilot, složena stvar s kontrolerom i mnogo senzora: GPS, inercijski navigacijski sustav, barometar i drugi. Logika kontrole pokreta radi unutar autopilota. Postoje i funkcionalno odvojeni blokovi - blok kontrolera, planiranje kretanja, jednostavno kretanje od točke do točke i blok za kombiniranje podataka s različitih senzora. Na primjer, naši GPS podaci stižu na niskoj frekvenciji; podaci inercijalnog sustava stižu na višoj frekvenciji, ali imaju akumulirajuću pogrešku. Postoje algoritmi koji nam omogućuju da sve to kombiniramo i daju nam dobre podatke.
R.F.: Autopilot u dronu je osnovna stvar niske razine.Za daljnju i inteligentniju kontrolu koriste se ugrađeno računalo, kamere, senzori i drugi dodatni uređaji.
R.F.: Razvoj drona počinje konceptualnim proračunima.Dizajnira se izgled uređaja i njegov sustavkontrole: koji je potisak potreban, kakva će biti aerodinamika i tako dalje. Zatim se provodi matematičko modeliranje. U biti, ovo je rad bez hardvera. Sljedeća faza je razvoj upravljačkog sustava, odnosno algoritama. Za simulaciju se koriste različiti pristupi i paketi, npr. MATLAB, ili već gotovi simulatori - Gazebo, Microsoft FS. Sveučilište Innopolis ima svoj simulator - Innopolis Simulator. Ne samo da ima vizualnu demonstraciju, već i simulaciju svih senzora, što znači da pruža iste podatke kao GPS senzori, senzori percepcije, kamere i lidari. To vam omogućuje da razvijete višerazinske visoko inteligentne tehnologije upravljanja. Kada smo u simulatoru sve debugirali (a tamo obično dobro radi), možemo prijeći na najzanimljiviji dio - testove, izradu probnog uzorka i letna testiranja. U sklopu naše suradnje s Kazanskim zrakoplovnim institutom grade se proizvodni pogoni za proizvodnju bespilotnih letjelica u kojima će se koristiti tehnologije za proizvodnju bespilotnih letjelica od karbonskih vlakana. Ako govorimo o aditivnoj tehnologiji, to možemo učiniti upravo u Innopolisu.

DD.:Prije svega testiramo sustav upravljanja,tako da bude što stabilniji. Recimo, trebate provjeriti kako kvadrokopter odolijeva vjetru. To se može imitirati - na primjer, Roman ga pokušava povući i rastrgati, u biti djelujući kao vanjska smetnja. Ali to nisu baš testovi leta, to su takozvani gimbal testovi. Gledamo kako se uređaj stabilizira. Također provodimo lude eksperimente - u letećem helikopteru uključimo glavni motor, onaj zrakoplova, i vidimo kako se ponaša. Odnosno, zadržava li svoju orijentaciju onoliko ispravno koliko bi trebao u načinu rada helikoptera. Kad smo već u srcu sigurni da ova stvar neće pasti, možemo je pokrenuti. Prošećite psa, da tako kažem!
R.F.: Glavni problem u razvoju zrakoplova koji nisu zračni brodovi je taj što i najmanja greška može dovesti do pada.Jednostavnije je s zračnim brodom - tamo se možete spojiti na njega, pa čak i ponovno pokrenuti nešto. Ali kod aviona i helikoptera, najmanja pogreška, netočnost u postavkama, i to je sve.
Vrhunski trendovi u razvoju dronova
R.F.: Glavni trend u robotici kojim se bavimo je povećanje autonomije.Ranije je dron bio jednostavan nositelj korisnogopterećenje, to jest prilično tupo i kreće se od točke do točke. Nije ni to lako. Letio sam od točke do točke, ali nisam znao ništa o preprekama, radu u urbanim sredinama i senzorima. A ako su na njemu bili senzori, jednostavno su bilježili podatke i skupljali fotografije. Sada postoji trend prelaska s nosača tereta na pametnijeg robota. Odnosno, ne samo da uzima podatke, već ih odmah analizira i koristi za vlastito upravljanje. Dron, na primjer, ne može izgraditi cijelu kartu, ali pronaći neka područja na njoj, odmah analizirati i dalje istraživati zanimljive teritorije. Jasno je da to zahtijeva softver i algoritme.
R.F.: Glavni trend u smislu dizajna dronova je energetska učinkovitost.Koristimo najbolje baterije, ali kakoKvadrokopter u pravilu ne može letjeti dulje od sat vremena (čak i najbolji). Stoga postoje različite mogućnosti kako se s tim nositi za krajnju upotrebu. I obično se dijele na dvije komponente. To su ili neke vrste automatskih stanica za održavanje drona koje vam omogućuju proširenje autonomnog rada mijenjanjem baterija ili automatskim punjenjem na stanici za slijetanje. A drugi smjer su hibridne strukture. Odnosno, učinkovitiji uređaji koji za svoje načine rada koriste različite principe kretanja. Osim toga, s trenutnim razvojem tehnologije senzora, dronovi imaju priliku koristiti razne cool senzore koji su prije imali veliku težinu i bili su skupi. To su lidari, multispektralne kamere i ostale cool kamere.
D. D .: Sada se u svijetu aktivno bave sustavima za letenje preprekama.Najčešće je to rad u prostorijama, složen ibučna mjesta. Ovo je uglavnom potrebno za analizu uništenih zgrada. Zürich i vodeći laboratoriji u SAD-u, MIT i Skoltech sada aktivno rade na takvim sustavima sposobnim za rad u hitnim uvjetima. I mi to radimo - pregledali smo se, pokušali letjeti po podrumu. A zadataka je tu jako puno - navigacija bez GPS-a, korištenje samo senzora za kretanje i samo planiranje, odnosno kako se trebamo kretati da bismo dobili maksimalnu informaciju o određenom području. Danas se oko 20 laboratorija međusobno natječe u kvaliteti i brzini, jer važno je ne samo napraviti let, već i učiniti ga u kraćem vremenu. Ovo je jedan od izazova u smislu senzora, obrade i algoritama. Sada je najaktivniji programer ETH Zurich. Razvili su vlastitu kameru, zapravo, ovo je potpuno nova vrsta kamere, po strukturi slična fiziologiji ljudskog oka i ne može proizvoditi sličice u sekundi, već razliku između sličica. Zbog toga dobivamo frekvenciju od milijuna sličica u sekundi. To su milijuni promjena. Ako imamo hardver na brodu koji nam omogućuje da to obradimo, tada možemo prihvatiti i dati kontrolu brzinom munje.
DD.:Sustav se vrlo aktivno razvijainspekcije, čak je pokrenuo natjecanje na DARPA - SupT Challenge. Timovi pokušavaju pregledati tunele s različitim vrstama robota. Treba shvatiti da postoji samo strašna elektromagnetska pozadina u tunelu. Naravno, ne možemo koristiti nikakvu radio navigaciju. To znači da je potrebno razviti tehnologije za autonomno planiranje i navigaciju. Ovo je vrlo zanimljiv izazov. Može se jednostavno primijeniti u kolosalnim područjima. To je uobičajeno – u požaru. Zašto slati osobu kada možete poslati dron s radarom. Neka leti, napravi kartu, neka gleda gdje su ljudi. Sve će to biti u stvarnom vremenu na brodu. A tek primijenjena aplikacija – dron koji je proletio kroz prozor i nastavio se kretati bez GPS-a unutar zgrade.
D.D.: Glavni proizvođač dronova na današnjem tržištu je DJI. Možete čak reći da DJI može sve.Kineska tvrtka proizvodi vrlo kvalitetne iotklonjeni proizvod. Čak i njihov sustav za izbjegavanje prepreka osigurava da se dron zaustavi i da ni u jednom trenutku ne leti vrtoglavom brzinom. To jest, glavna stvar je sigurnost uređaja i drugih. Najnovija vrhunska dostignuća koja su integrirali već se prodaju. Na primjer, dron Skydio 2 s MIT-a. Takav uređaj za 1000 dolara će letjeti oko prepreka u šumi. Što se tiče autonomije, bolji je od DJI-ja, ima sveobuhvatnu vidljivost i može raditi analizu i izradu mapa, te izbjegavati sudare. Ako se DJI dron zaustavi, ovaj se udalji i nastavi dalje. Općenito, super stvar, ali prodaju se po predbilježbi.
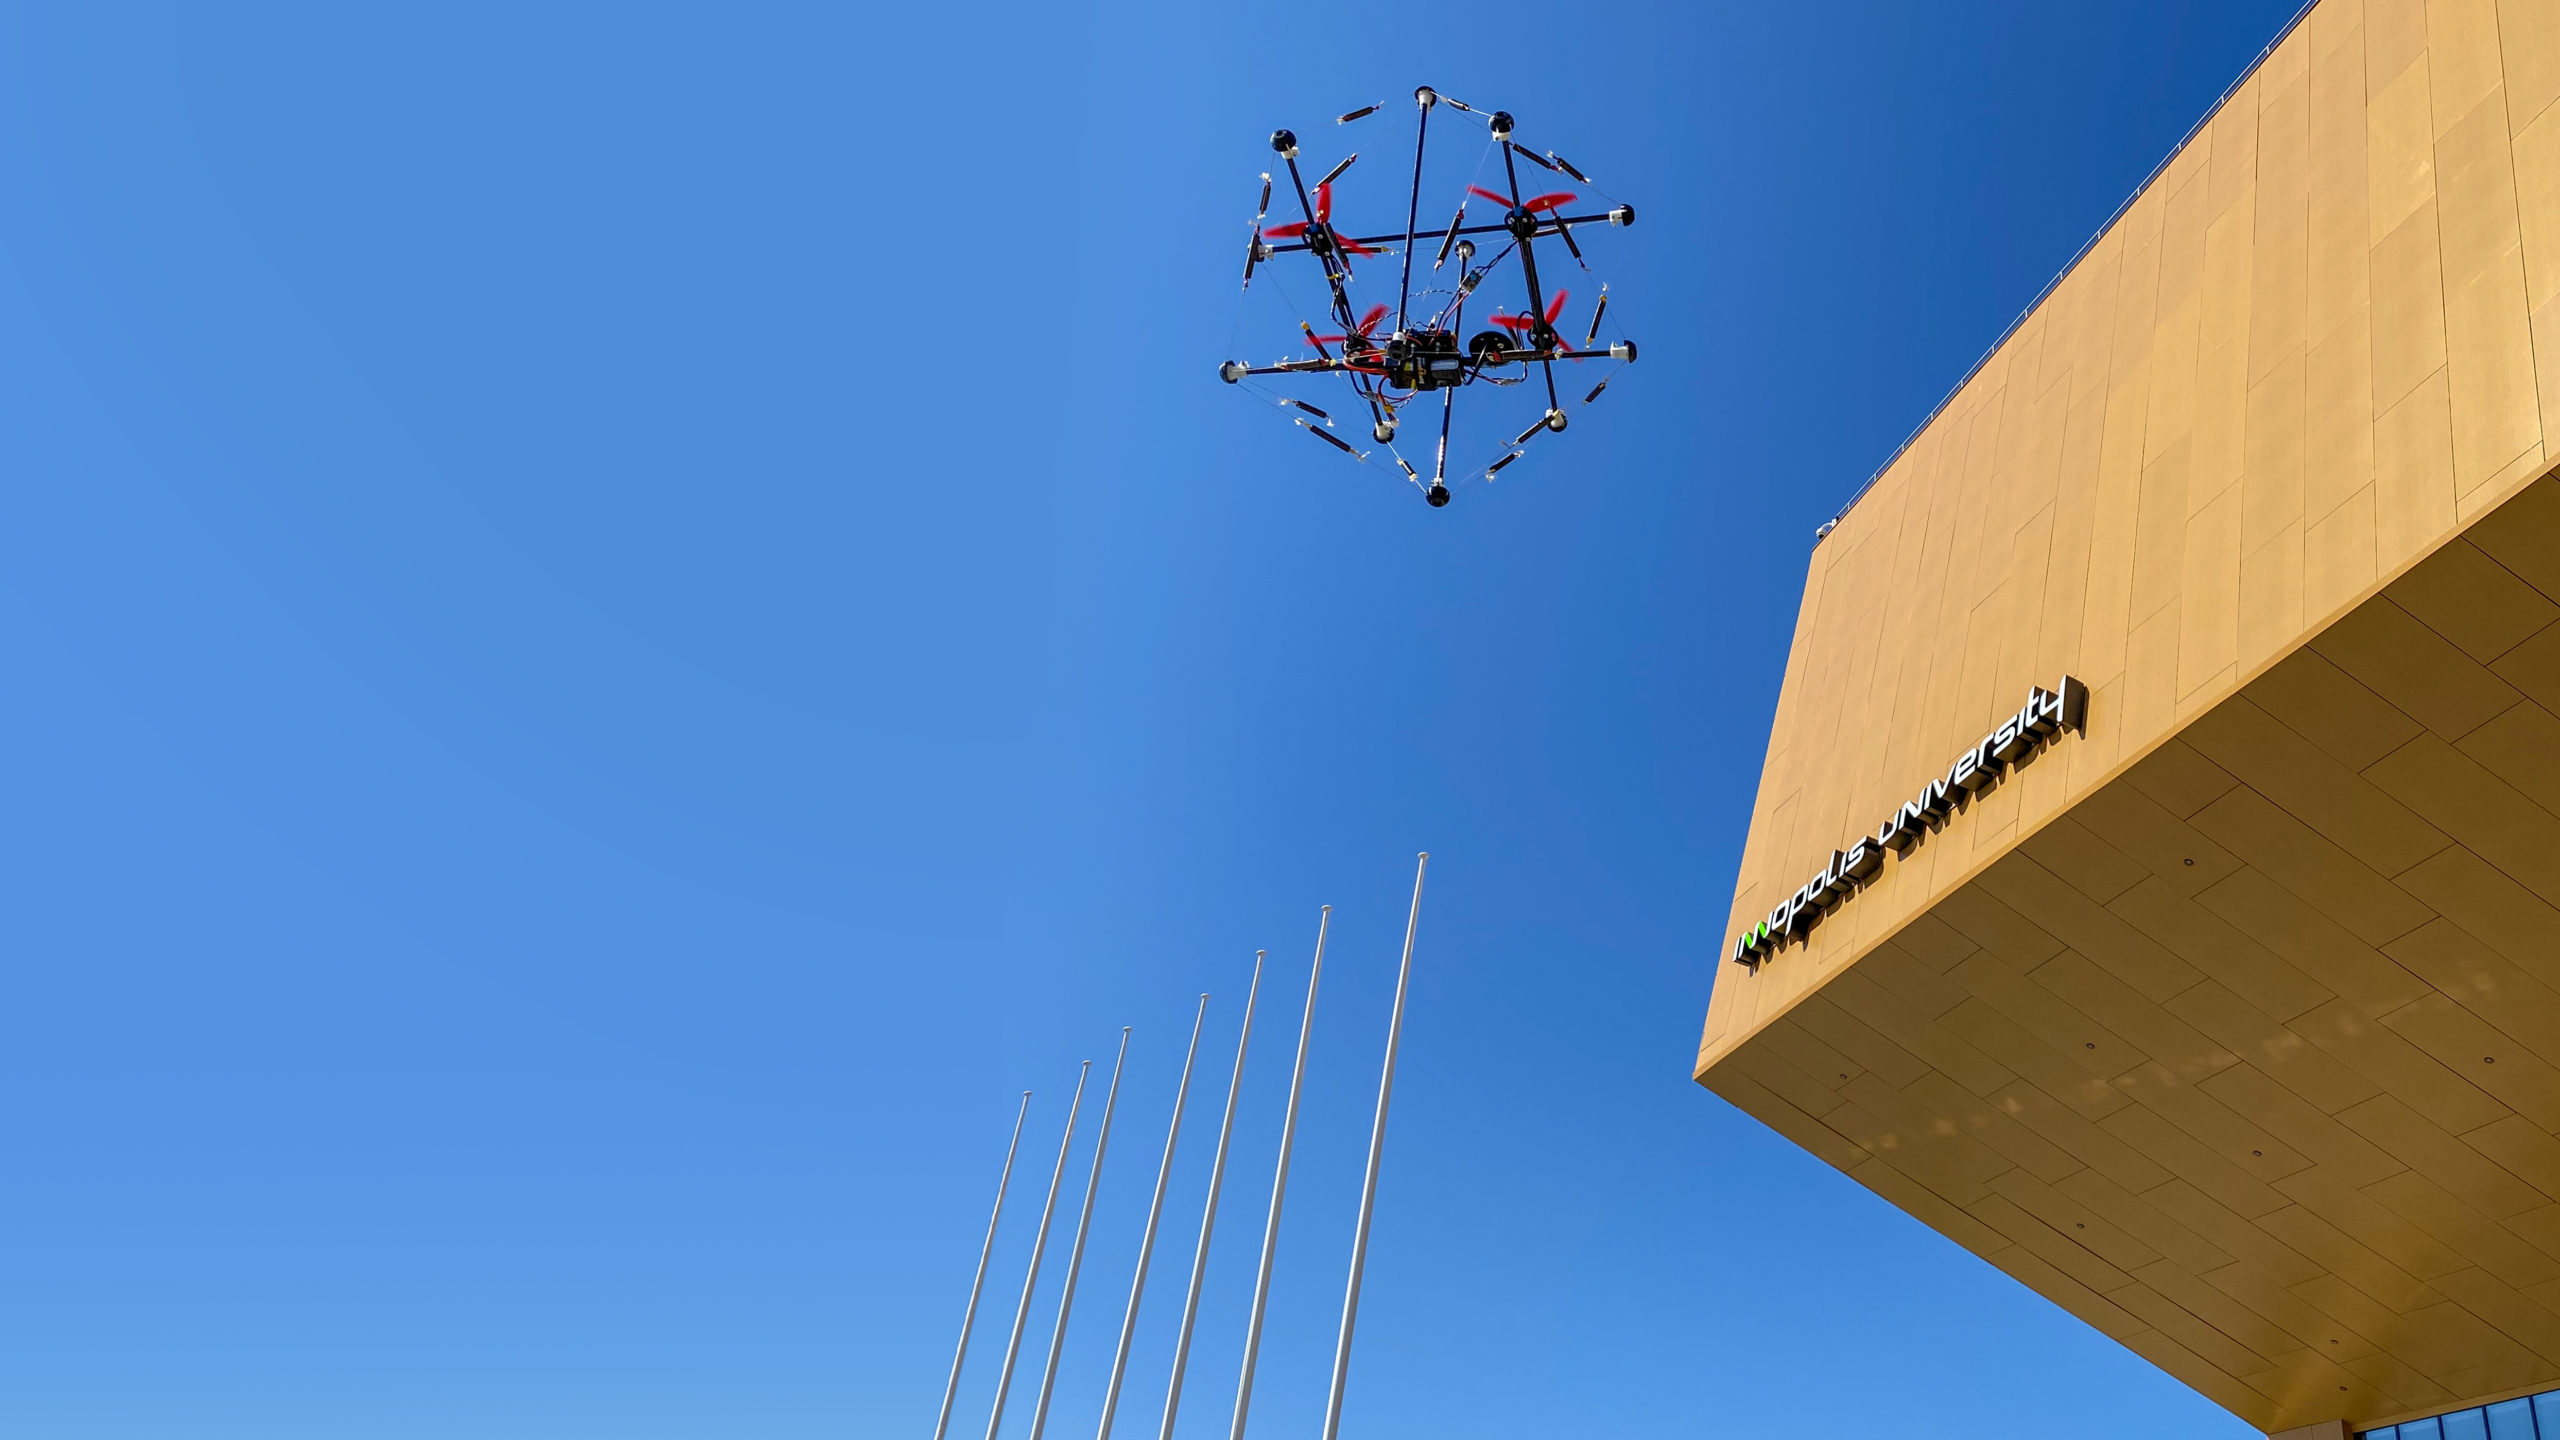
R.F.: Postoje zanimljiva rješenja u smislu dizajna, na primjer, kada dron treba proletjeti kroz rupu, može se sklopiti i to učiniti dinamički.Također trenutno radimo na zanimljivomoblikovati. Sklopiv je i djelomično neuništiv. Riječ je o takozvanom tenzorskom dronu. Ovdje se primjenjuje princip tensegrityja koji se koristi u arhitekturi. Ovo je dron u kojem su okvir i zaštitna kavezna struktura kombinirani i implementirani kao tensegrity struktura, što mu omogućuje da preživi padove. Bacili smo ga s 20 metara, bacili u zid. Uspjeli su ga razbiti samo školarci na ekskurziji.
Tensegrity- princip izgradnje konstrukcija od šipki ikabeli kod kojih šipke rade na kompresiju, a sajle na napetost. U ovom slučaju, šipke se ne dodiruju, već vise u prostoru, a njihov međusobni položaj je fiksiran rastegnutim kabelima, zbog čega se niti jedna šipka ne savija.
DD: Jedna od popularnih komercijalnih aplikacija je izvanmrežna inspekcija.U tu svrhu koriste se DJI industrijski dronovitermovizijske kamere. Mogu doletjeti i vidjeti u kakvom su stanju npr. dalekovodi, telekomunikacijski tornjevi, plinovodi i sve. Riješili smo problem usmjeravanja kamere na žicu, što je pilotu u kretanju dosta teško. Želimo da dron bude vođen kamerom i da ga prati dok se kreće. Postoji cool projekt na ovu temu - "Hodač po užetu". Ovo je dron koji se kreće po žicama, po užetu i leti preko stupova. Cool stvar, a ruski.
R.F.: Ako govorimo o autonomiji, stanice za punjenje se sada aktivno razvijaju.Na Sveučilištu Innopolis razvili smo seposebna platforma za slijetanje za dron. Izvorno je napravljen za KamAZ – to je kamion bez posade s dronom koji mu može napraviti kartu i reći mu kamo da ide. Ali platforma ima i druge komercijalne namjene. Možemo ga postaviti u blizini kamenoloma, gledati razvoj ili na gradilištu, te povremeno, prema rasporedu, izvoditi letove ili istraživanja i izraditi kartu promjena.
R.F.: Još jedan trend je kombinacija sletne stanice s paketomanom.Ruska tvrtka "Copter Express", kojase sada aktivno razvija u proizvodnji dronova, napravio je takav postamat i sada ga promovira zajedno s dronovima. Ima skladišne ćelije, zna izdavati pakete i tako dalje.
D.D.: Potpuno autonomno letenje pomoću neuronskih mreža jedan je od obećavajućih zadataka u smjeru autonomije.Razina tehnologije dosegla je stupanj u kojem mimožemo donositi odluke na kvadrokopteru neposredno tijekom leta. A postoje dva pristupa. Jedan pristup je klasičan, kada imamo planer, regulator, odvojene module percepcije i imamo neuronsku mrežu. A drugi je takozvani end-to-end s jednom neuronskom mrežom. Radi kao crna kutija. Ima ulaze, senzore i kontrolne izlaze. I provodi već postavljene kriterije.
Pogledajte i:
Pogledajte što Hubbleov nasljednik može vidjeti u svemiru
Otkrivena je povijest nastanka "čudnih" meteorita: oni su pali na Zemlju u 60-ima
Nastala je fotografija kako pustinjska prašina "teče" u Atlantski ocean