Skupina istraživača predstavila je model prostorne percepcije: 3D Dynamic Scene Graphs. Razvoj dopušta
Osim stvaranja redovite karte, novi model može robotu omogućiti da pita mjesto predmeta i soba ili kretanje ljudi putem.
Prema riječima jednog od izvanrednih profesora odjela, novi model pomoći će robotu da brzo donosi odluke i planira svoje kretanje. Ovo je slično načinu na koji gradimo svoju rutu.
Kako bi se izgradio model okolineokruženju, model se temelji na radu s Kimerom, Ovo je biblioteka otvorenog koda. Tijekom rada, Kimera radi primajući tokove slika s robotove kamere, kao i inercijska mjerenja s ugrađenih senzora, kako bi procijenila putanju robota ili kamere i rekonstruirala scenu kao 3D mrežu. Sve se to događa u stvarnom vremenu.
Rezultat je gruba karta prostora u obliku trodimenzionalne mreže, gdje je sve označeno bojama kao predmeti, strukture i ljudi.
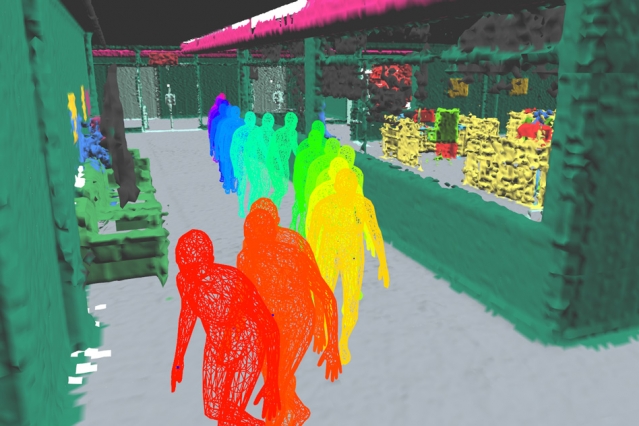 Slike: MIT
Novi razvoj bit će koristan ne samo zaobične svakodnevne poslove gdje je potrebna svijest o koordinatama, no tehnologija će biti primjenjiva i u proizvodnji ili za istraživanje mjesta gdje se dogodila katastrofa.
Pročitajte i:
Pogledajte ogromni "zid" stotina tisuća galaksija iza Mliječnog puta
Komet NEOWISE je vidljiv u Rusiji. Gdje je vidjeti, gdje pogledati i kako se fotografirati
Pokazalo se da je civilizacija Maja napustila njihove gradove