Roman Fedorenko— egyetemi docens az NTI Kompetencia Központban a „Robotikai alkatrészek technológiája ill.
Dmitrij Devitt— Fiatal kutató az NTI Kompetencia Központban az Innopolis Egyetem „Robotika és mechatronikai alkatrészek technológiája” szakirányán.
Mindenki elhagyja a garázsot
Roman Fedorenko: Ahogy a Google, az Apple, a Microsoft és más IT-óriások kijöttek a garázsból, a mi kutatócsoportunk is ugyanezzel kezdte.Nagy reményeket fűzünk a garázsunkhoz.Ez egy robotfejlesztő és tesztelő központ. Mi pedig elsősorban robotokkal foglalkozunk, és a drónokat kizárólag robotként fogjuk fel. Ez sokak számára szokatlan történet lehet. Hagyományosan az emberek egy robotot sétáló androidnak képzelnek el. De a terepi robotikának van egy területe, ahol dolgozunk. Lényegében ezek mind olyan robotok, amelyek mozognak: vezetnek, úsznak vagy repülnek.
Robotika (terepi robotika)- a fejlesztésbe bevont alkalmazott tudományautomatizált műszaki rendszerek, és a termelés fejlesztésének legfontosabb technikai alapja. Létezik építőipari, ipari, háztartási, orvosi, repülési és extrém (katonai, űr, víz alatti) robotika.
R.F .: Központunk elsősorban a Nemzeti Technológiai Kezdeményezés (NTI) égisze alatt működik.Partnereink között 6 akadémikus találhatóintézetek, 18 iparági partner és 7 külföldi partner. Mit csinálunk? Minden robotika, talán a mikrorobotok kivételével. Az ipariaktól kezdve: a manipulátoroktól, köztük a modern kollaboratív robotoktól a neurotechnológiákig, természetesen a mesterséges intelligenciával (ez általában egy end-to-end technológia).
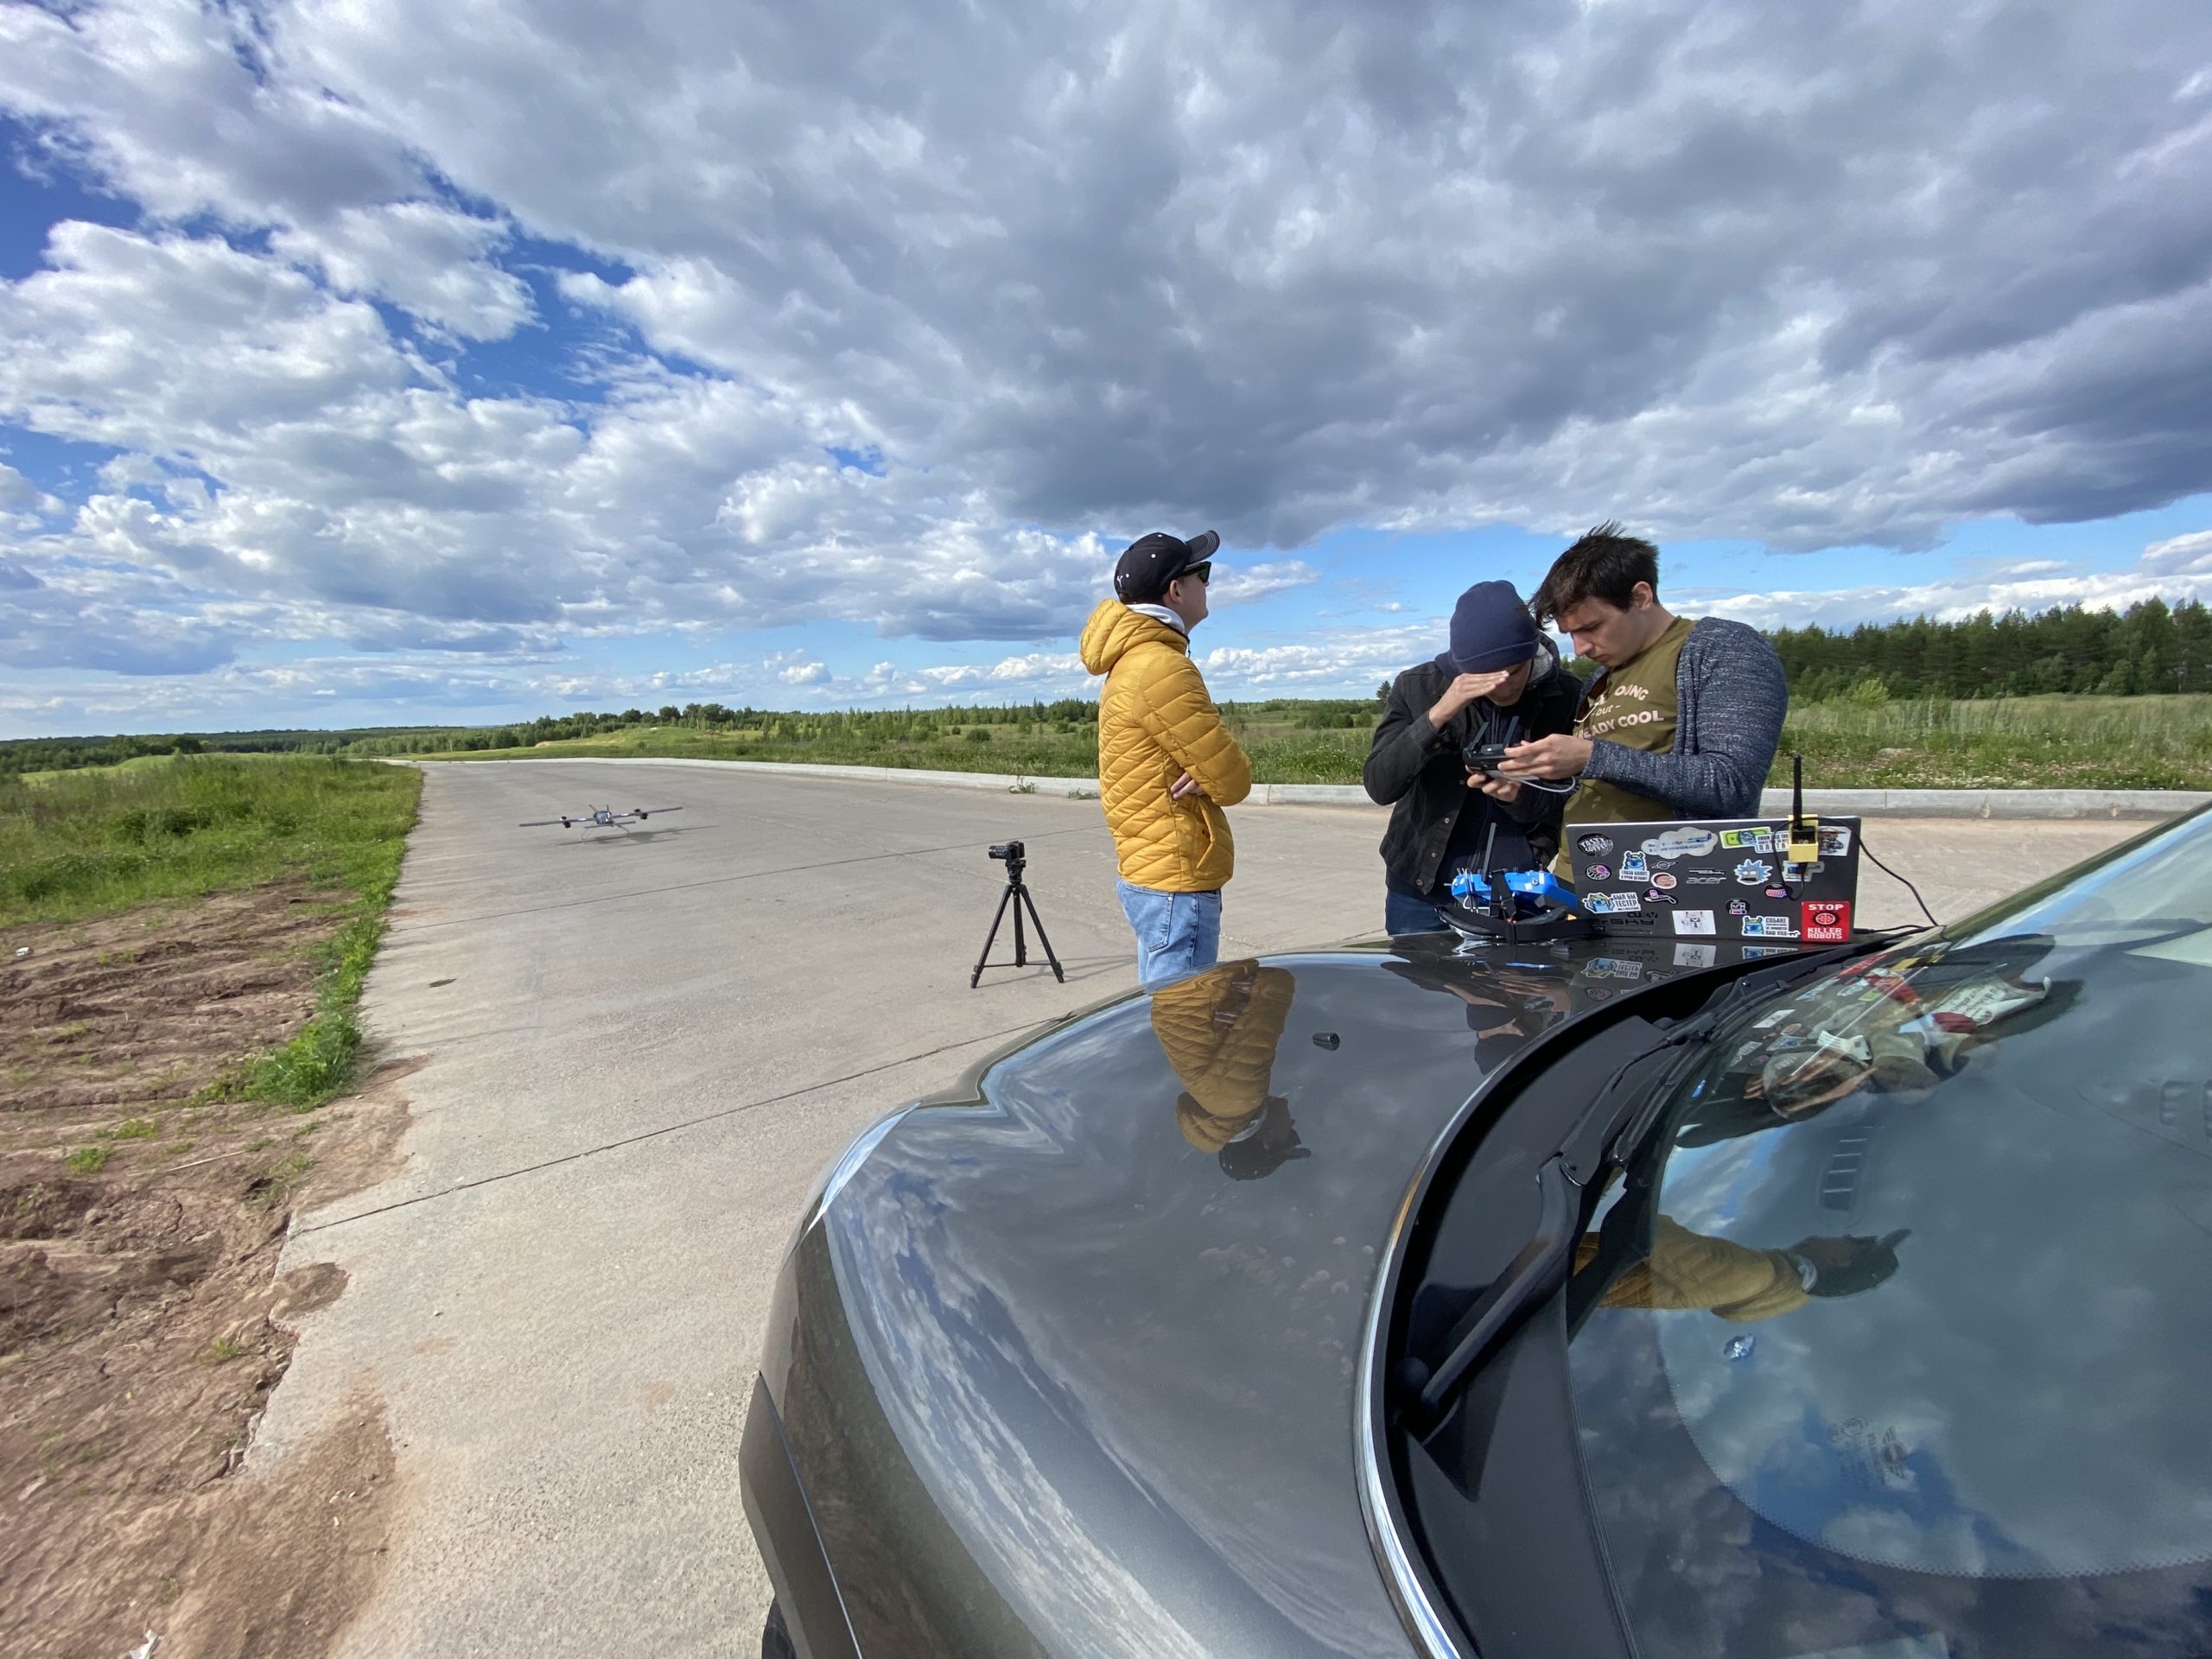
R.F .: A számomra mindent elindító projekt autonóm léghajók.És ez egy nem szabványos út.Amikor drónokról beszélnek, általában azt gondolják, hogy Ön valószínűleg helikopterekkel foglalkozik. Az én esetemben az ok az ügyben rejlik. Az egyetemen, ahol tanultam, a Southern Federal University-n, működött a Robotika és Vezérlési Eljárások Kutatóintézete. Odajöttem, és azonnal érdeklődni kezdtem a léghajók iránt. Hogy mindez hogyan történt, ma már nehéz megérteni. De egy kis léghajóból, amin a diákirodában dolgoztam, a Kínai Űrügynökség 70 méteres teljes értékű készülékévé váltam. A diákprojekt zárt térben repült, és külön kihívást jelentett a GPS nélküli működés. A kínai léghajónak pedig már irányítási, navigációs és telekommunikációs rendszerre volt szüksége.
Dmitry Devitt: Vezérlőrendszereken és akadályelhárító rendszereken dolgozunk.Tulajdonképpen most ezt csináljákorosz és világ tudományos iskolái. Különösen a filmezésre szánt drónok működtetésére hoztunk létre rendszereket. Valójában ez az első önálló munkánk. És ezt a dolgot már több filmben is használták - „Godzilla”, „Mulan” és mások. Hogy a rendezőknek ne kelljen törődniük a kép bekeretezésével, minden egy drón segítségével történik automatikus módban.
A kínai lámpásoktól a drónokig
R.F .: Az első repülőgépek kínai lámpások voltak.Továbbá hozhatunk példát egy hőlégballonra -ballon. De az első készülékek közül a leghíresebb a Wright fivérek motoros repülőgépe volt. Első repülőgépeiket vitorlázórepülőként készítették, de 1903-ban még nem automatikus, hanem irányított repülést jegyeztek fel. De valójában a történet ellentmondásos, mert 1901-ben már léghajók repültek. A múlt század elején a repülőgépek és a léghajók erősen versenyeztek egymással. A léghajók transzatlanti repüléseket végeztek. Hatalmasak voltak, kényelmesek, gyönyörűek, majdnem olyanok, mint most a repülőgépek. De végül, mondhatni, a repülőgépek győztek. Bár a léghajók megmaradnak, és még mindig megtalálják a rést.
R.F .: Három alapelv létezik az emelés létrehozására.Léteznek léghajók – és ez az aerosztatikus elv.Mint egy léggömb, Arkhimédész erejének köszönhetően felemelkedik és a levegőben marad. Van egy aerodinamikai módszer - rögzített szárnyú vagy forgó rotorral. Ide tartoznak a helikopterek és a jól ismert helikopterek. Természetesen a sugárhajtás egy másik típusba sorolható - vannak sugárhajtású repülőgépek is, de ezek mindenekelőtt rakéták.
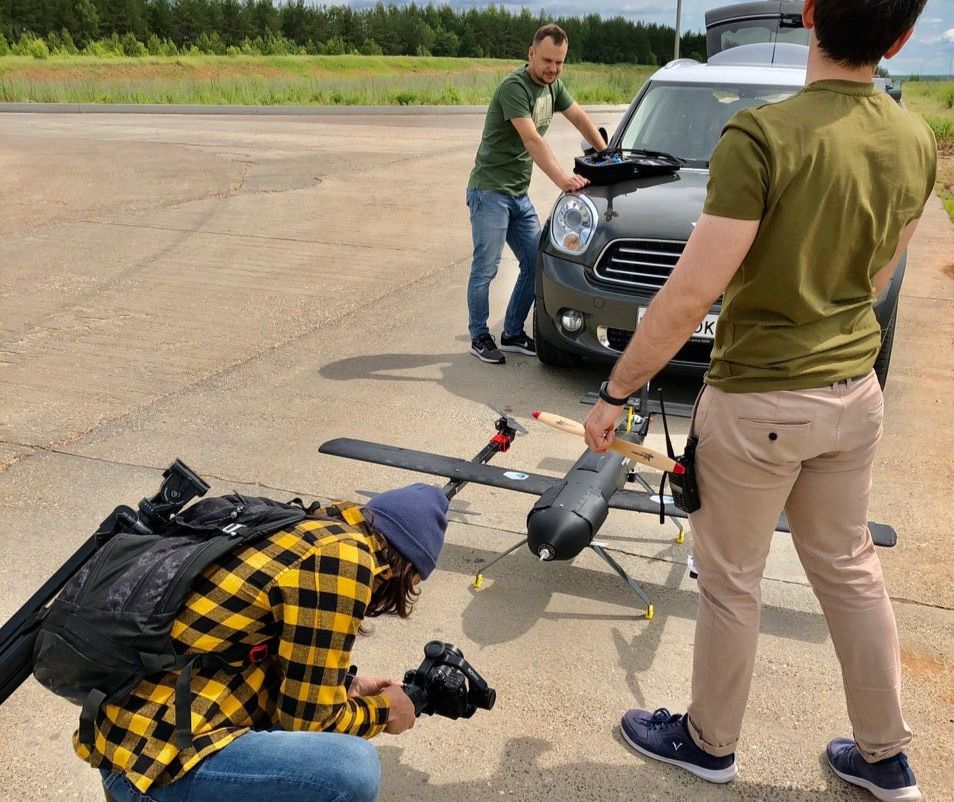
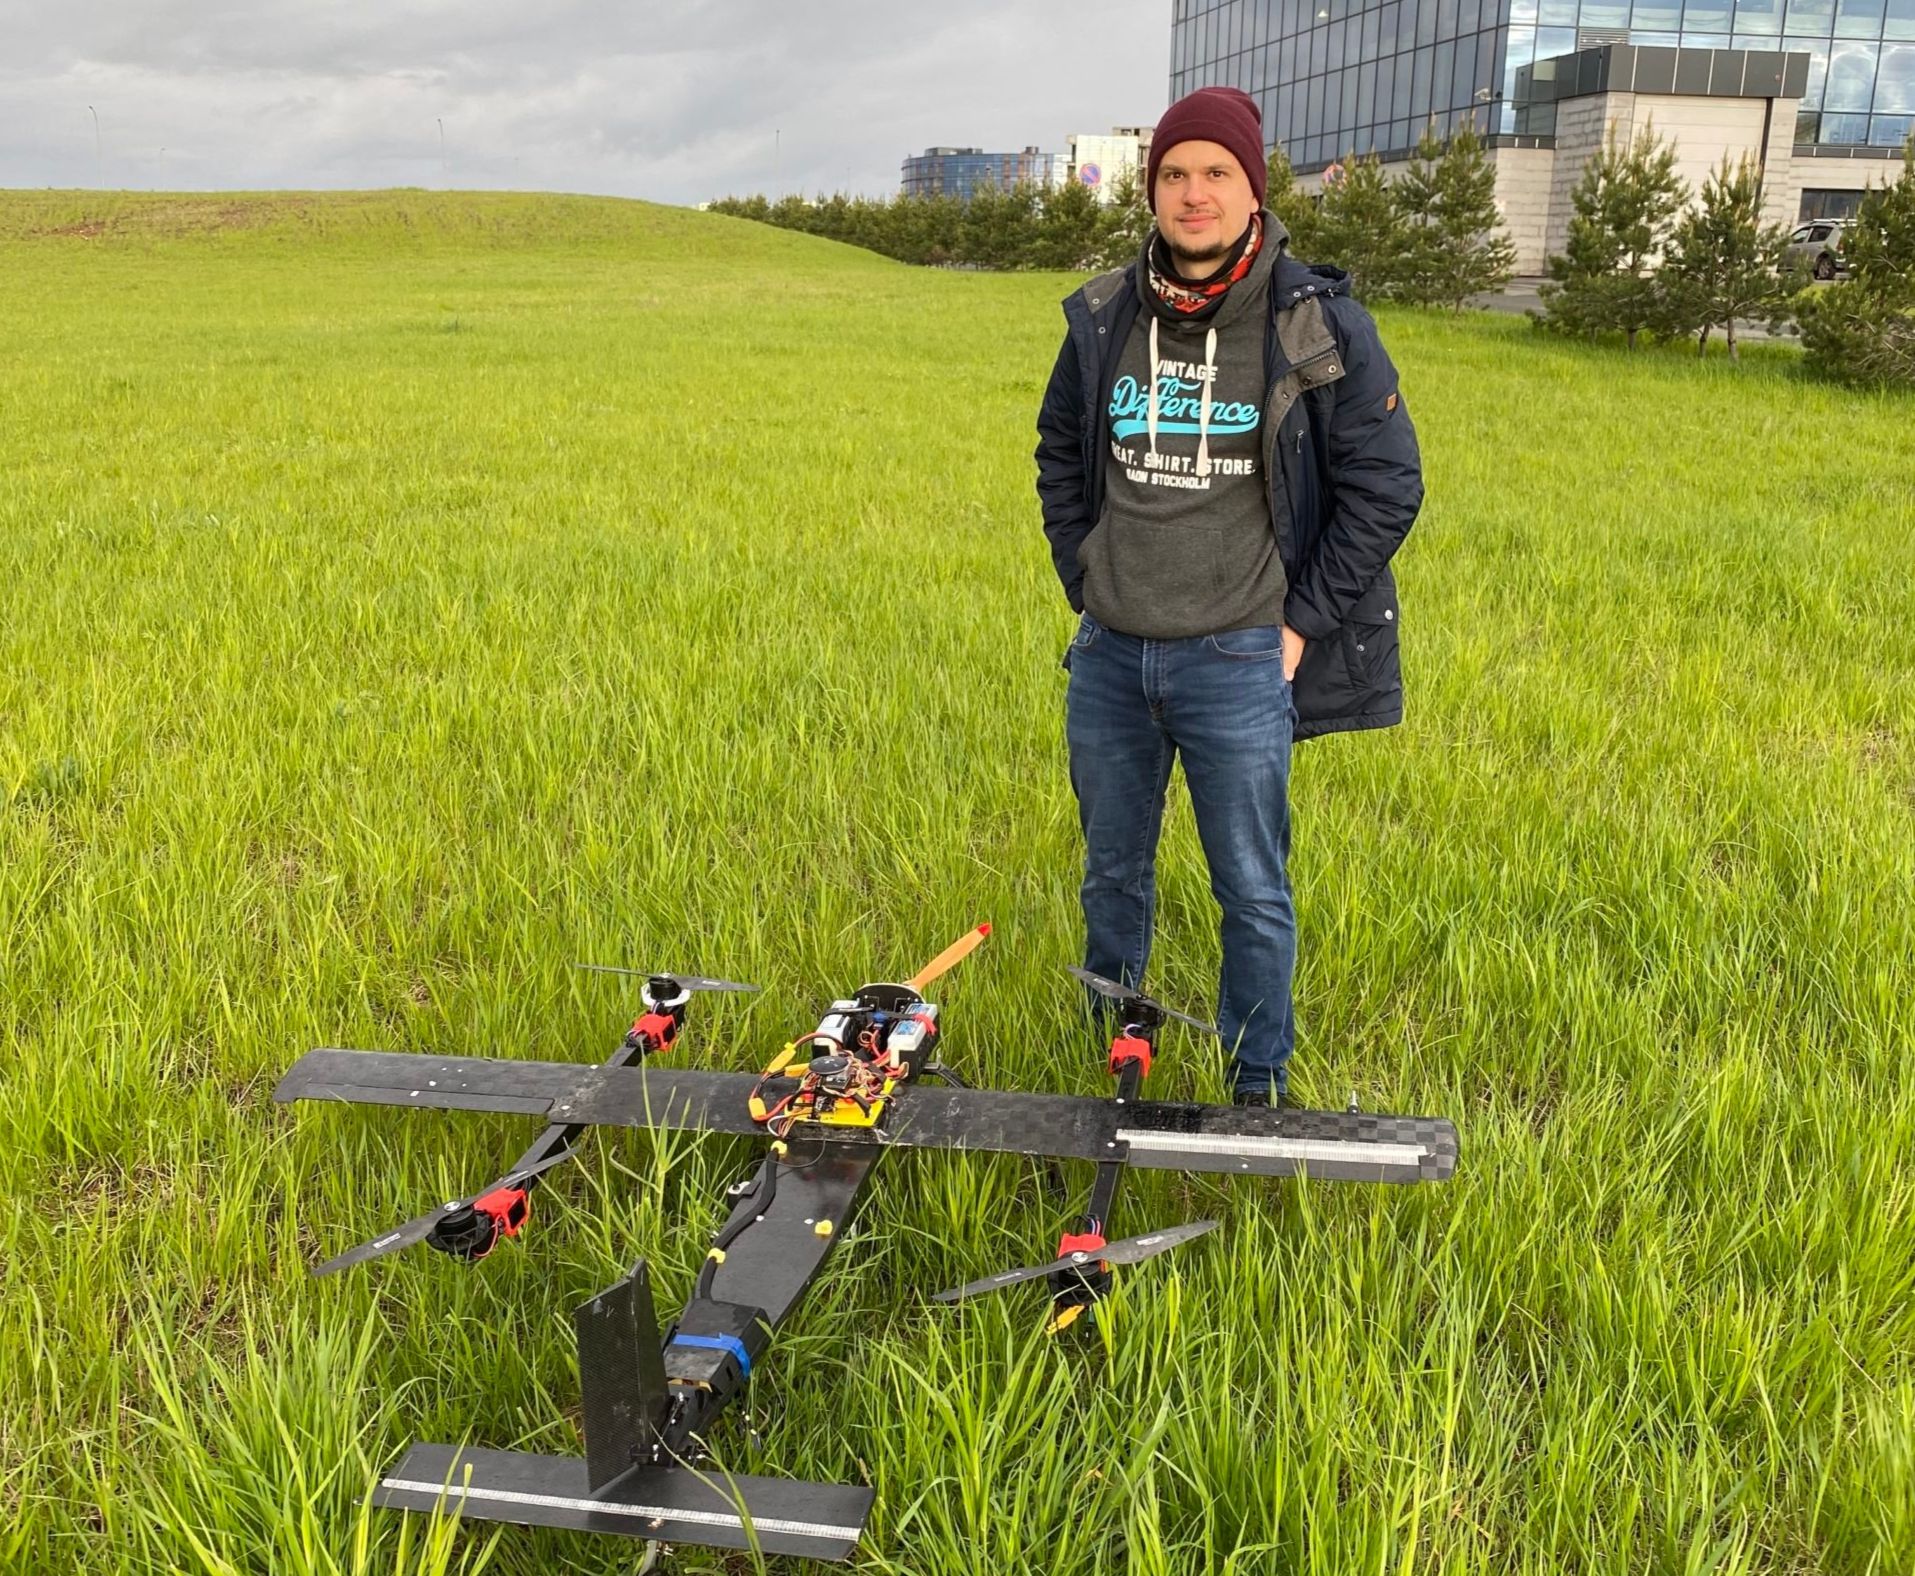
R.F .: A felsorolt felvonótechnikák két hibridjével - a tiltrotorral - dolgozunk.Ez egy olyan eszköz, amely képesfüggőleges fel- és leszállás, valamint szárnyhajtás. Ha már a pilóta nélküli légi járművek (UAV) használatáról beszélünk, akkor ma a hobbifotózás és a videózás a legnépszerűbb. Ráadásul egy teljesen versenyképes és kiforrott piacról beszélünk. A következő alkalmazás a katonai és pénzügyi terület. Ha katonai alkalmazásokról beszélünk, akkor Oroszország ma a légi robotika globális használatának 15%-át teszi ki. Egy másik szegmens, amelyben a drónokat használják, a megfigyelés. Manapság a kézbesítési és az utolsó mérföldes feladatok megoldásai aktívan fejlődnek. A precíziós mezőgazdaság, az ipari alkalmazások és a telekommunikáció szintén emelkedik. Az egyik eset a Google Ballon – az internetet terjesztő léggömbök. A drónok vezető gyártója a kínai DJI cég, több mint millió repülési órával és a teljes globális piac több mint 70%-ával.
R.F.: A precíziós gazdálkodás egyik feladata a termésfigyelés.Emellett a vegetatív index elemzése ésproblémás területek azonosítása. Természetesen traktorral az egész táblát bepermetezhetjük, területegységenként olcsóbb, de nem túl hatékony. A feladat speciális infravörös kamerákkal felszerelt drónok segítségével felkutatni a problémás területeket, egyes kártevők kitöréseit stb. Egy másik alkalmazási lehetőség az öntözés és a permetezés. A kazanyi srácok remek projektet készítettek BRAERON - egy orosz gyártású mezőgazdasági drónnal. Ez egy olyan hatalmas eszköz, két légcsavarja van, amelyeket belső égésű motor hajt. Ők hozzák létre a fő emelőerőt. És van egy kopter áramkör, amely a kormányerő segítségével nyomatékot hoz létre a mozgás szabályozására.
R.F .: Egy másik lehetőség az UAV-ok hobbi használatához a drón versenyzése. A Drone Racing League (DRL) a legnépszerűbb a versenyeknek otthont adó szervezetek közül. Vannak szimulátorokon alapuló virtuális versenyek is.
"Sétálj, úgy mondjam, egy kutyus!"
D.D.: A drónfejlesztésnek összesen nyolc szakasza van.Általában véve, hogy a quadrocopter, a pilóta nélküli repülőgép és a pilóta nélküli járművek mind robotok, hasonló felépítésűek, és a vezérlő algoritmusokat mindenütt alkalmazni kell. Ugyanakkor az érzékelők nem mindig hasonlóak.
R.F.: A drónokban található motorok általában kefe nélküliek.Külön vezérlőegységük vanegy többszintű szerkezet. A motor ESC - elektronikus fordulatszám-szabályozóval rendelkezik. Beállítjuk a kívánt tolóerőt, ő pedig kidolgozza a motor vezérlését, a tekercselés kapcsolását stb. A következő link az autopilot, egy összetett dolog, vezérlővel és sok érzékelővel: GPS, inerciális navigációs rendszer, barométer és mások. A mozgásvezérlő logika az robotpilóta belsejében fut. Vannak funkcionális különálló blokkok is - vezérlőblokk, mozgástervezés, egyszerű pont-pont mozgás, valamint egy blokk a különböző érzékelőktől származó adatok kombinálására. Például a GPS-adataink alacsony frekvencián, az inerciális rendszeradatok magasabb frekvencián érkeznek, de halmozódó hibájuk van. Vannak olyan algoritmusok, amelyek lehetővé teszik, hogy mindezt kombináljuk, és jó adatokat adjunk.
R.F.: Az autopilot a drónban alacsony szintű alap dolog.A további és intelligensebb vezérléshez fedélzeti számítógépet, kamerákat, érzékelőket és egyéb kiegészítő eszközöket használnak.
R.F .: A drónfejlesztés fogalmi számításokkal kezdődik.A készülék megjelenésének és rendszerének kialakítása folyamatban vanvezérlők: milyen tolóerő szükséges, milyen lesz az aerodinamika stb. Ezután matematikai modellezésre kerül sor. Lényegében ez hardver nélküli munka. A következő lépés egy vezérlőrendszer, nevezetesen az algoritmusok kifejlesztése. A szimulációhoz különféle megközelítéseket és csomagokat használnak, például MATLAB-ot vagy kész szimulátorokat - Gazebo, Microsoft FS. Az Innopolis Egyetemnek saját szimulátora van - az Innopolis Simulator. Nem csak vizuális bemutatóval rendelkezik, hanem az összes érzékelő szimulációját is, vagyis ugyanazokat az adatokat szolgáltatja, mint a GPS-érzékelők, érzékelési érzékelők, kamerák és lidarok. Ez lehetővé teszi többszintű, rendkívül intelligens vezérlési technológiák kifejlesztését. Ha mindent hibakerestünk a szimulátorban (és általában jól működik ott), akkor rátérhetünk a legérdekesebb részre - tesztekre, tesztminta elkészítésére és repülési tesztekre. A Kazan Aviation Institute-tal való együttműködésünk részeként UAV-k gyártására szolgáló gyártó létesítmények épülnek, ahol szénszálas dróngyártási technológiákat alkalmaznak. Ha az additív technológiáról beszélünk, akkor ezt Innopolisban is megtehetjük.

D.D.:Először is teszteljük a vezérlőrendszert,hogy a lehető legstabilabb legyen. Tegyük fel, hogy ellenőrizni kell, hogy egy quadcopter hogyan áll ellen a szélnek. Ezt lehet utánozni – például Roman megpróbálja megrángatni és szétszakítani, lényegében külső zavaró hatásként. De ezek nem éppen repülési tesztek, ezek úgynevezett gimbal tesztek. Figyeljük, hogyan stabilizálja magát az eszköz. Őrült kísérleteket is végzünk – egy repülő helikopterben bekapcsoljuk a fő hajtóművet, egy repülőgépet, és megnézzük, hogyan viselkedik. Vagyis pontosan tartja-e a tájolását, ahogyan azt kopter üzemmódban kell. Amikor már a szívünkben biztosak vagyunk abban, hogy ez a dolog nem esik le, akkor elindíthatjuk. Úgymond sétáltass a kutyát!
R.F.: A nem léghajók fejlesztésénél az a fő probléma, hogy a legkisebb hiba is balesethez vezethet.Léghajóval egyszerűbb – ott csatlakozhat hozzá, és akár újra is indíthat valamit. De egy repülőgépnél és egy helikopternél a legkisebb hiba, pontatlanság a beállításokban, és ennyi.
A drónfejlesztés legfontosabb trendei
R.F.: A robotika fő trendje, amiben részt veszünk, az autonómia növelése.Korábban a drón a hasznosság egyszerű hordozója voltterhelés, vagyis meglehetősen tompa és pontról pontra mozog. Ez sem könnyű. Pontról pontra repültem, de semmit sem tudtam az akadályokról, a városi környezetben végzett munkáról és az érzékelőkről. És ha voltak rajta érzékelők, egyszerűen rögzítették az adatokat és fényképeket gyűjtöttek. Mostanra a teherhordótól egy intelligensebb robot felé mozdul el a tendencia. Vagyis nem csak adatokat vesz, hanem azonnal elemzi és felhasználja saját kezeléséhez. Egy drón például nem készíti el a teljes térképet, de talál rajta néhány területet, azonnal elemzi és tovább fedezi az érdekes területeket. Nyilvánvaló, hogy ehhez szoftverre és algoritmusokra van szükség.
R.F .: A drón tervezésének fő trendje az energiahatékonyság.A legjobb akkumulátorokat használjuk, de hogyanÁltalános szabály, hogy egy kvadrokopter nem repülhet egy óránál tovább (még a legjobb is). Ezért különféle lehetőségek állnak rendelkezésre arra, hogyan kezeljük ezt a végfelhasználás szempontjából. És általában két részre oszlanak. Ezek vagy valamiféle automatikus drónkarbantartó állomások, amelyek lehetővé teszik autonóm működésének kiterjesztését akkumulátorcserével vagy a leszállóállomáson történő automatikus töltéssel. És egy másik irány a hibrid szerkezetek. Vagyis hatékonyabb eszközök, amelyek eltérő mozgási elveket használnak módjukhoz. Ráadásul a szenzortechnológia jelenlegi fejlődésével a drónoknál lehetőség nyílik különféle menő szenzorok használatára, amelyek korábban sokat nyomtak és drágák voltak. Ezek lidarok, multispektrális kamerák és egyéb klassz kamerák.
D. D .: A világban aktívan részt vesznek akadály repülési rendszerekben.Leggyakrabban ez helyiségekben végzett munka, összetett észajos helyek. Erre elsősorban a lerombolt épületek elemzéséhez van szükség. Zürich és az Egyesült Államok vezető laboratóriumai, az MIT és a Skoltech jelenleg aktívan dolgoznak olyan rendszereken, amelyek képesek vészhelyzetben is működni. Mi is ezt tesszük - szemügyre vettük magunkat, próbáltunk repülni a pincében. Itt pedig rengeteg feladat van - GPS nélküli navigáció, csak szenzorok használata a mozgáshoz és maga a tervezés, vagyis hogyan kell mozognunk ahhoz, hogy egy adott területről maximális információt kapjunk. Ma már mintegy 20 laboratórium versenyez egymással minőségben és gyorsaságban, mert fontos, hogy ne csak repüljünk, hanem rövidebb idő alatt is. Ez az egyik kihívás az érzékelők, a feldolgozás és az algoritmusok szempontjából. Most a legaktívabb fejlesztő az ETH Zurich. Saját kamerát fejlesztettek ki, valójában ez egy teljesen új típusú kamera, amely felépítésében hasonlít az emberi szem fiziológiájához, és nem másodpercenkénti képkockát, hanem a képkockák közötti különbséget képes produkálni. Emiatt több millió képkocka/másodperc frekvenciát kapunk. Ez milliónyi változás. Ha van hardverünk a fedélzeten, ami lehetővé teszi ennek feldolgozását, akkor villámgyorsan tudjuk elfogadni és átadni az irányítást.
D.D.:A rendszer nagyon aktívan fejlődikvizsgálatokat, még a DARPA - SupT Challenge versenyen indult. A csapatok különféle típusú robotokkal próbálják megvizsgálni az alagutakat. Meg kell érteni, hogy csak egy szörnyű elektromágneses háttér van az alagútban. Természetesen nem használhatunk semmilyen rádiónavigációt. Ez azt jelenti, hogy technológiákat kell fejleszteni az autonóm tervezéshez és navigációhoz. Ez egy nagyon érdekes kihívás. Egyszerűen kolosszális területeken alkalmazható. Általános - tűzben. Miért küld egy személy, ha drónát küldhet radarral. Hagyja repülni, készítsen egy térképet, hagyja, hogy megnézze, hol vannak az emberek. Mindez valós időben lesz a fedélzeten. És csak egy alkalmazott alkalmazás - egy drón, amely repült az ablakon, és GPS nélkül tovább mozgott a helyiségben.
D.D .: A piacon jelenleg a legfontosabb dróngyártó a DJI. Még azt is mondhatják, hogy a DJI mindent megtehet.A kínai cég nagyon jó minőségű éshibakereső termék. Még az akadályelhárító rendszerük is gondoskodik arról, hogy a drón megálljon és ne repüljön sehol sem nyaktörő sebességgel. Vagyis a legfontosabb az eszköz és mások biztonsága. Az általuk integrált legújabb, élvonalbeli fejlesztéseket már értékesítik. Például az MIT Skydio 2 drónja. Egy ilyen eszköz 1000 dollárért megkerüli az akadályokat az erdőben. Autonómiáját tekintve jobb, mint a DJI, minden irányban látható, és képes elemzést és térképkészítést végezni, valamint elkerülni az ütközéseket. Ha a DJI drón leáll, ez eltávolodik és tovább mozog. Általában jó dolog, de előrendelésre adják.
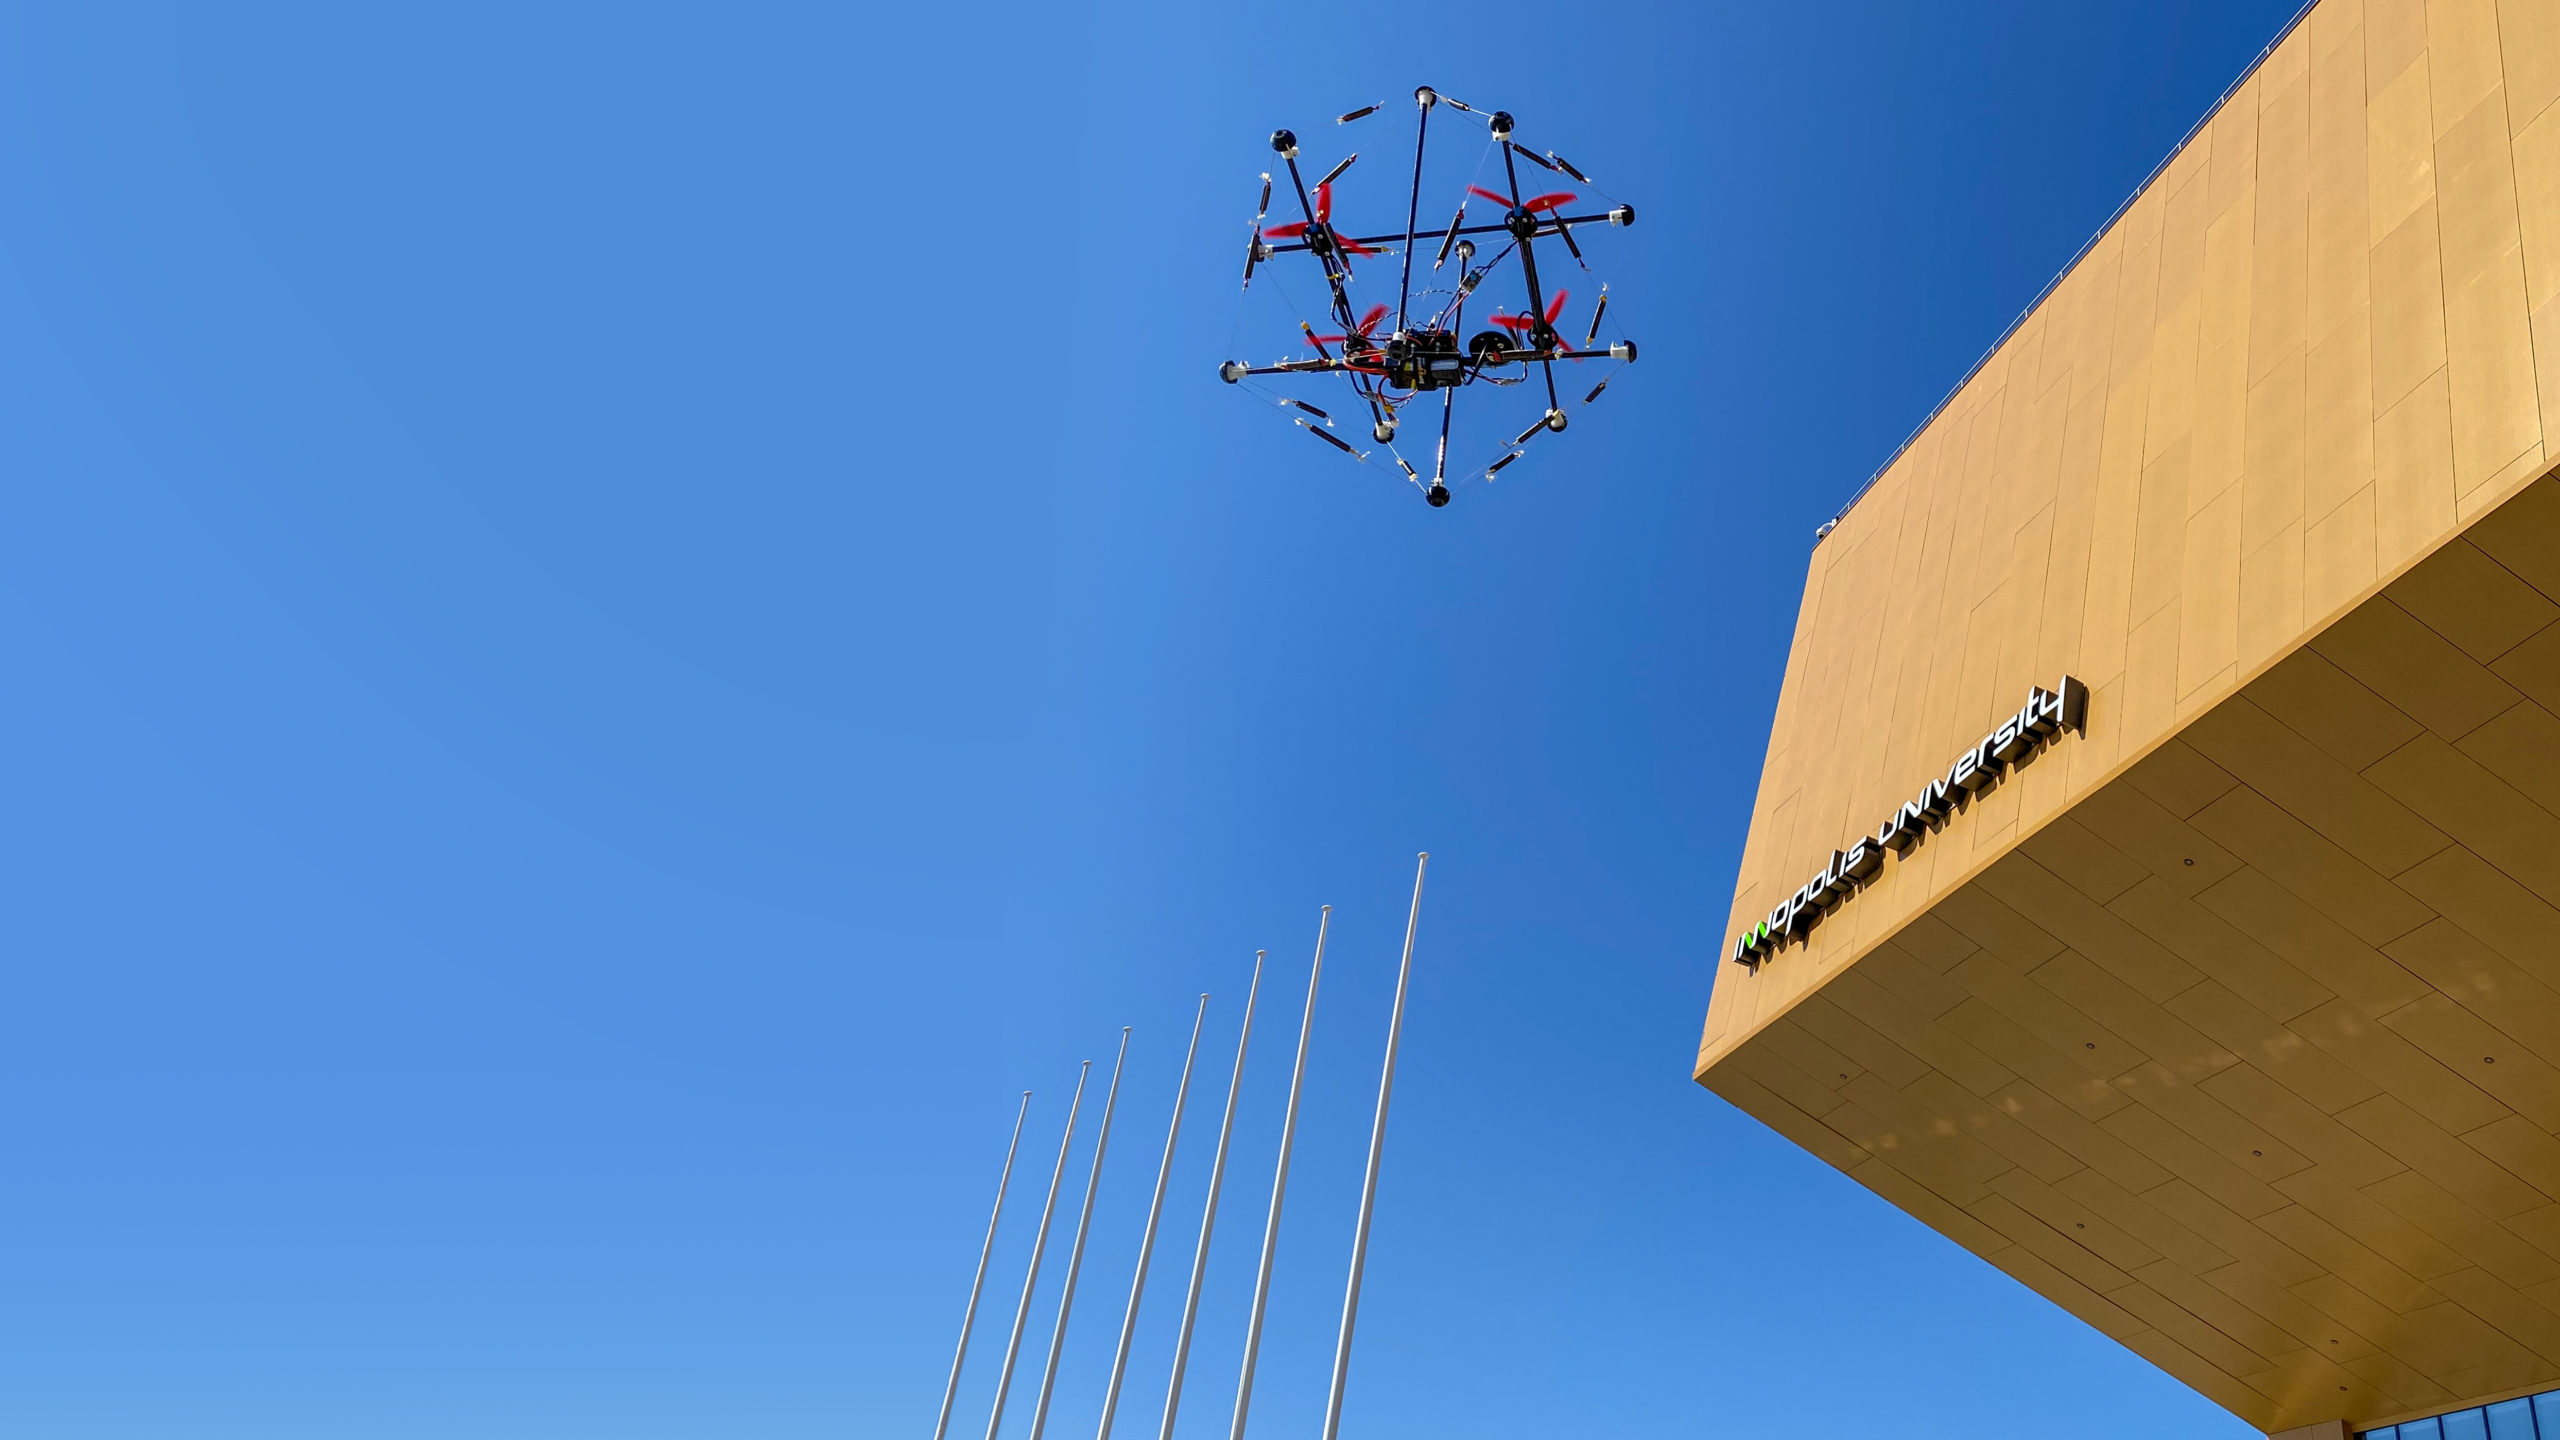
R.F .: Érdekes megoldások vannak a formatervezés szempontjából, például amikor egy drónnak át kell repülnie egy lyukon, akkor összecsukható és dinamikusan megteheti.Jelenleg is dolgozunk egy érdekesentervezés. Összecsukható és részben elpusztíthatatlan. Ez az úgynevezett tenzoros drón. Itt az építészetben használatos tensegrity elvet alkalmazzuk. Ez egy olyan drón, amelyben a váz és a védőketrec szerkezete kombinálva van, és feszességes szerkezetként valósítják meg, lehetővé téve, hogy túlélje az eséseket. 20 méterről dobtuk, a falhoz dobtuk. Csak a kiránduló iskolások tudták megtörni.
tensegrity- a szerkezetek rudakból való felépítésének elve illkábelek, amelyekben a rudak összenyomva, a kábelek pedig feszítve dolgoznak. Ilyenkor a rudak nem érintkeznek egymással, hanem térben lógnak, egymáshoz viszonyított helyzetüket pedig kifeszített kábelek rögzítik, aminek következtében egyik rúd sem hajlik meg.
DD: Az egyik népszerű kereskedelmi alkalmazás az offline ellenőrzés.Erre a célra DJI ipari drónokat használnakhőkamerák. Felrepülhetnek és megnézhetik például a villanyvezetékek, távközlési tornyok, gázvezetékek és mindenek állapotát. Megoldottuk azt a problémát, hogy a kamerát a vezetékre irányítjuk, amit egy pilótának elég nehéz megtennie mozgás közben. Azt akarjuk, hogy a drónt a kamera vezesse, és kísérje mozgás közben. Van egy klassz projekt ebben a témában - „Rope walker”. Ez egy drón, amely vezetékeken, kötélen mozog és oszlopok felett repül. Menő dolog, és orosz.
R.F.: Ha már autonómiáról beszélünk, a töltőállomások most aktívan fejlődnek.A Innopolis Egyetemen kifejlesztettünkegy speciális leszállóplatform a drón számára. Eredetileg a KamAZ számára készült - ez egy pilóta nélküli teherautó drónnal, amely képes térképet készíteni neki, és megmondja neki, hova kell menni. De a platformnak más kereskedelmi felhasználásai is vannak. A kőbánya közelében elhelyezhetjük, megnézhetjük a termelést vagy az építkezésen, és rendszeresen, ütemterv szerint, repüléseket vagy felméréseket végezhetünk és változtatási térképet készíthetünk.
R.F.: Egy másik trend a leszállóállomás és a csomagautomata kombinációja.Az orosz "Copter Express" cég, amelymost aktívan fejleszti a drónok gyártását, készített egy ilyen postamatot, és most a drónokkal együtt népszerűsíti. Tároló cellákkal rendelkezik, tudja, hogyan lehet csomagokat kiadni és így tovább.
D.D.: A neurális hálózatok segítségével teljesen autonóm repülés az egyik ígéretes feladat az autonómia irányába.A technológia szintje elérte azt a szintet, ahol miközvetlenül a repülés alatt dönthetünk a quadcopter fedélzetén. És kétféle megközelítés létezik. Az egyik megközelítés klasszikus, ha van ütemező, szabályozó, külön észlelési modulok és van egy neurális hálózatunk. És a másik az úgynevezett "end-to-end" egyetlen neurális hálózattal. Úgy működik, mint egy fekete doboz. Bemenetekkel, érzékelőkkel és vezérlőkimenetekkel rendelkezik. És végrehajtja a már meghatározott kritériumokat.
Lásd még:
Nézze meg, mit láthat a Hubble utódteleszkópja az űrben
Felfedik a "furcsa" meteoritok eredetének történetét: a 60-as években estek a Földre
Volt egy fénykép arról, hogy a sivatagi por "áramlik" az Atlanti-óceánba