Kutatók egy csoportja bemutatta a térérzékelés modelljét: 3D Dynamic Scene Graphs. A fejlesztés lehetővé teszi
A szokásos térkép létrehozása mellett az új modell lehetővé teszi a robot számára, hogy lekérdezzék a tárgyak és helyek elhelyezkedését vagy az emberek mozgását az út mentén.
A tanszék egyik docense szerint az új modell segít a robotnak a gyors döntéshozatalban és mozgásának megtervezésében. Ez hasonló ahhoz, ahogyan az útvonalunkat építjük.
A környezeti modell felépítése érdekébenkörnyezetben, a modell a Kimerával való együttműködésen alapul, Ez egy nyílt forráskódú könyvtár. Működés közben a Kimera úgy működik, hogy képfolyamokat kap a robot kamerájától, valamint a fedélzeti érzékelőktől származó tehetetlenségi méréseket, hogy megbecsülje a robot vagy a kamera pályáját, és 3D-s hálóként rekonstruálja a jelenetet. Mindez valós időben történik.
Az eredmény egy durva tértérkép egy háromdimenziós rács formájában, ahol minden tárgyként, struktúráként és emberként színkódolt.
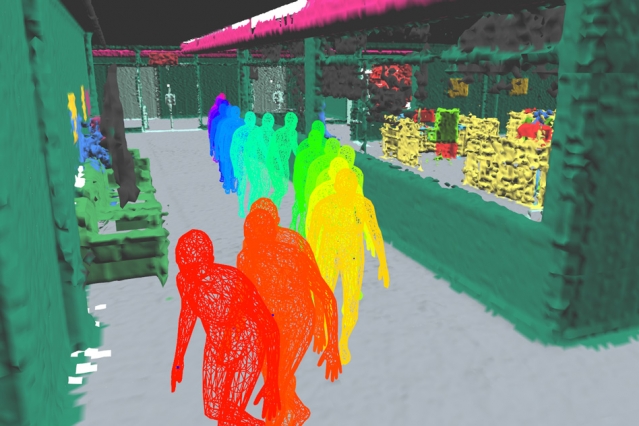 Képek: MIT
Az új fejlesztés nem csak a számára lesz hasznoshétköznapi hétköznapi feladatok, ahol szükség van a koordináták ismeretére, de a technológia a termelésben vagy a katasztrófa helyszínének feltárásában is alkalmazható lesz.
Olvassa el még:
Nézze meg a Tejút mögött található több százezer galaxis hatalmas „falát”
A NEOWISE üstökös látható Oroszországban. Hol lehet látni, hol kell keresni és hogyan kell fényképezni
Kiderült, hogy a maja civilizáció elhagyta városát