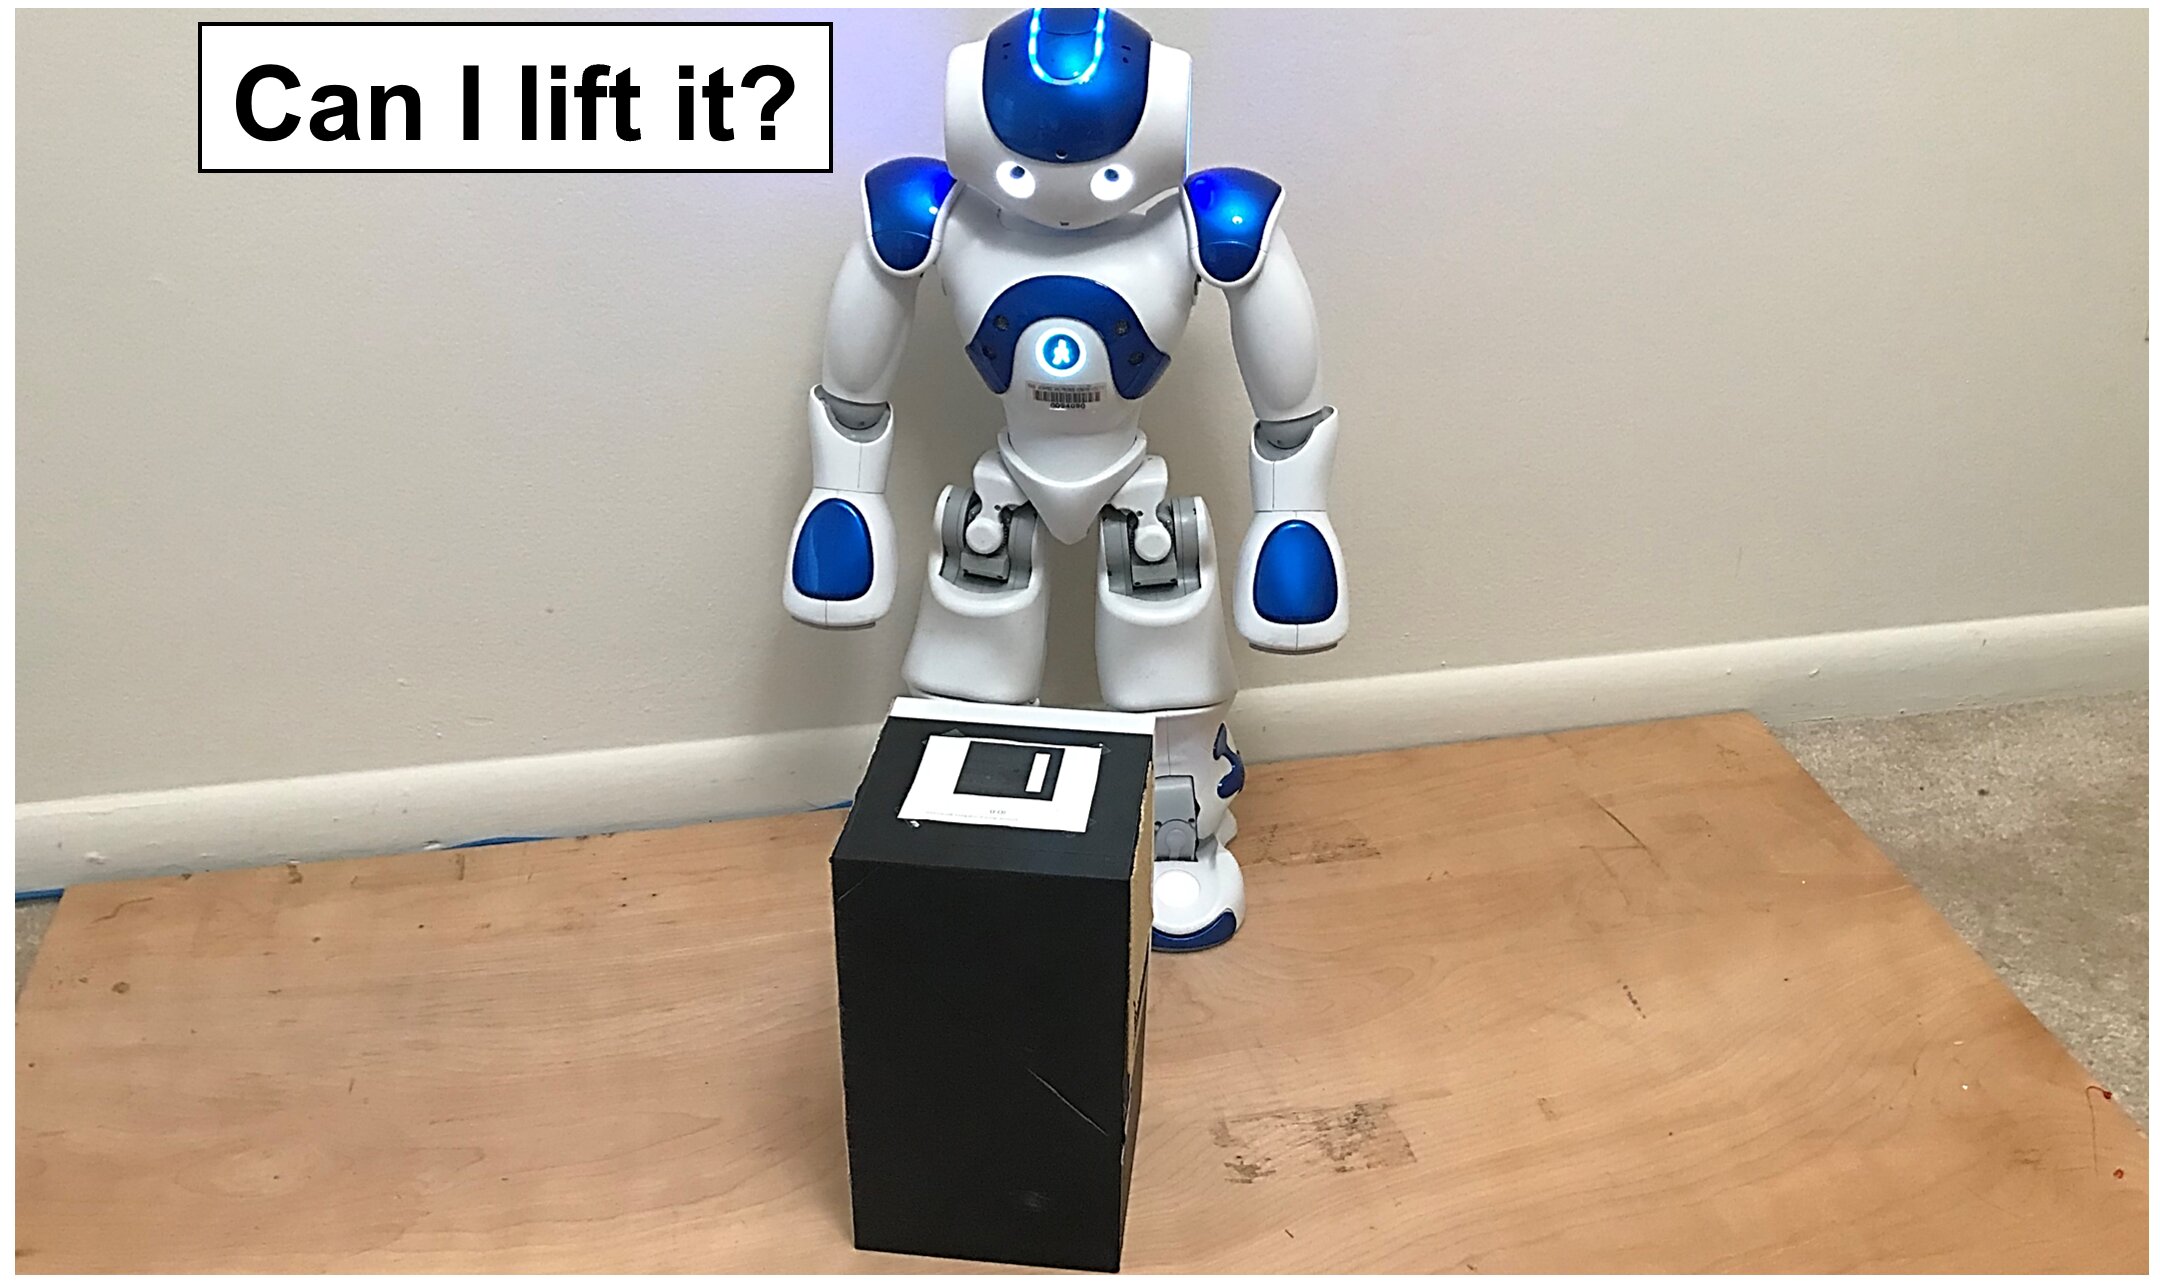
„Különösen az érdekelt minket, hogy egy humanoid robot hogyan érvelhet azzal a lehetőséggel, hogy felemelhet egy doboz ismeretlent.”
Az a folyamat, amellyel a robot generála pályák, amelyek lehetővé teszik számára a tárgyak emelését, számítási szempontból intenzívek lehetnek. Valójában a humanoid robotok általában nagyobb szabadsággal rendelkeznek, és mégis annak a mozgásnak, amelyet testük megkövetel egy tárgy felemeléséhez, több korlátnak is meg kell felelnie. Ez azt jelenti, hogy ha a doboz túl nehéz, vagy tömegközéppontja túl messze van a robottól, akkor valószínűleg nem tudja befejezni ezt a mozgást.
„Gondoljon ránk, emberekre, miközben próbálkozunkkitalálni, hogy fel tudunk-e emelni egy nehéz tárgyat, például egy súlyzót - magyarázta Khan. - Először kölcsönhatásba lépünk a súlyzóval, hogy megértsük a tárgyat. Ezután korábbi tapasztalataink alapján valamennyire tudjuk, hogy túl nehéz-e ahhoz, hogy felemeljük vagy sem. Hasonlóképpen, módszerünk egy olyan pályatábla elkészítésével kezdődik, amely szimuláció segítségével tárolja a robot számára megengedett különböző emelési mozgásokat, amelyek megfelelnek a doboz fizikai tartományának. A robot ezt a táblázatot a korábbi tapasztalataiból származó információnak tekinti. "
 Hitel: A Szingapúri Nemzeti Egyetem és a Johns Hopkins Egyetem
Khan által a következőkkel együttműködésben kifejlesztett technikakollégája, Ruisin Li és felügyelője, Gregory S. Chirikjian (professzor és a NUS gépészmérnöki osztályának vezetője) lehetővé teszi a robot számára, hogy rövid interakció után képet kapjon a doboz inerciális paramétereiről. Ezután a robot áttekinti az ezzel a módszerrel létrehozott pályatáblázatot, és ellenőrzi, tartalmaz-e olyan emelő mozgást, amely lehetővé tenné számára, hogy felemelje a dobozt ezekkel a számított paraméterekkel.
Ha létezik ilyen mozgás vagy pálya, akkora doboz felemelését lehetségesnek tartják, és a robot azonnal elvégezheti a feladatot. Ha nem, akkor a robot a feladatot meghaladja képességeit.
„A módszerünk jelentősen javulhata munka hatékonysága a gyakorlati fel- és elhelyezési feladatok végrehajtása során, különösen, ha azokat megismétlik - fejezi be Khan. "A jövőbeni munkánk során azt tervezzük, hogy a megközelítést különféle tárgyakra vagy emelési feladatokra alkalmazzuk."
Olvassa el
Vessen egy pillantást az univerzum 3D-s térképére: ezt 20 évig állították össze, és ez már meglepte a tudósokat
A tudósok kiderítették, miért a gyermekek a COVID-19 legveszélyesebb hordozói
Kiderült, hogy a maja civilizáció elhagyta városát