A DeepMind kifejlesztett egy mesterséges intelligencia modellt RoboCat néven, amely számos feladatot tud végrehajtani rajta
Mi az ismert
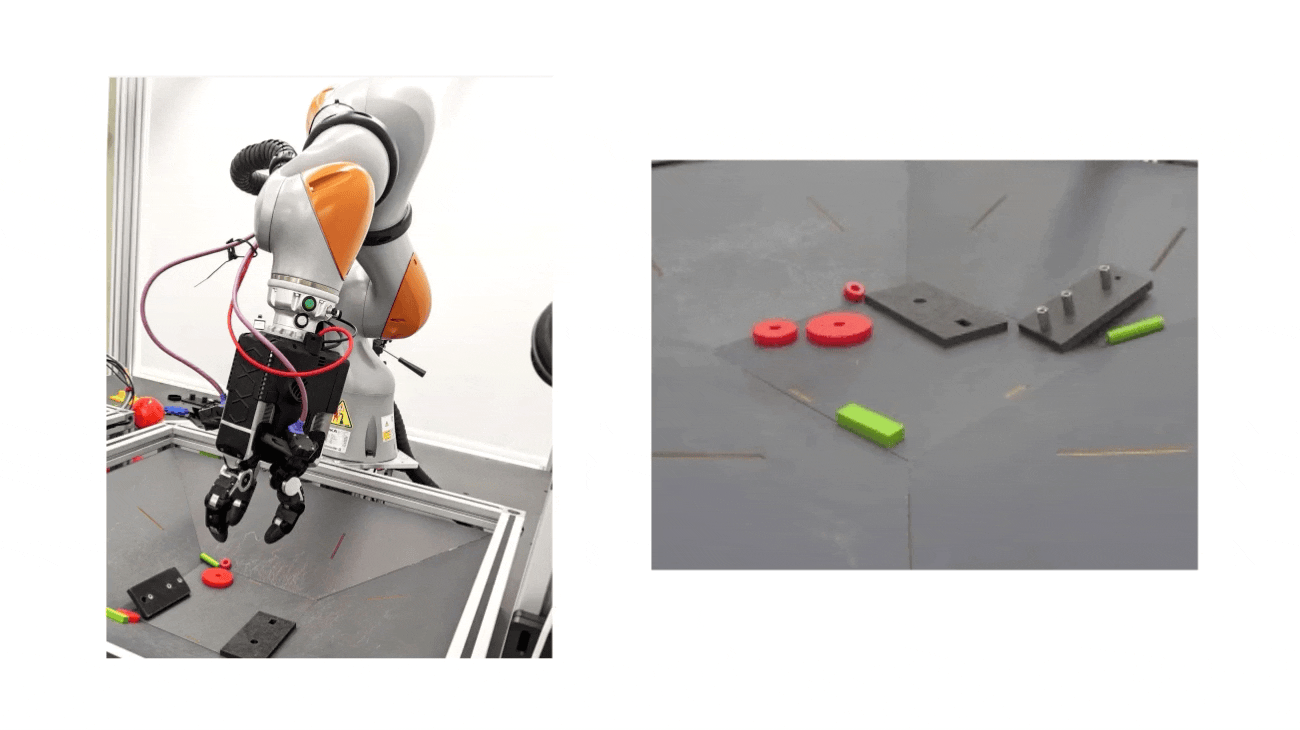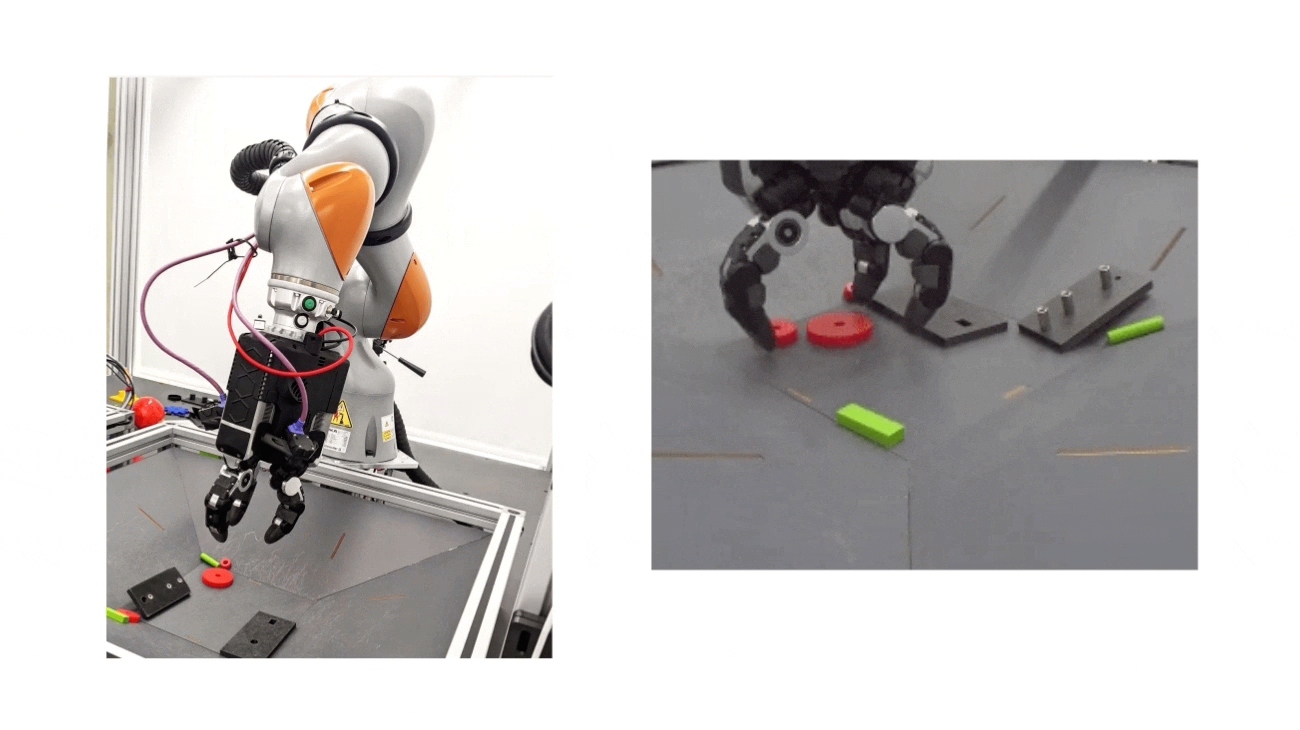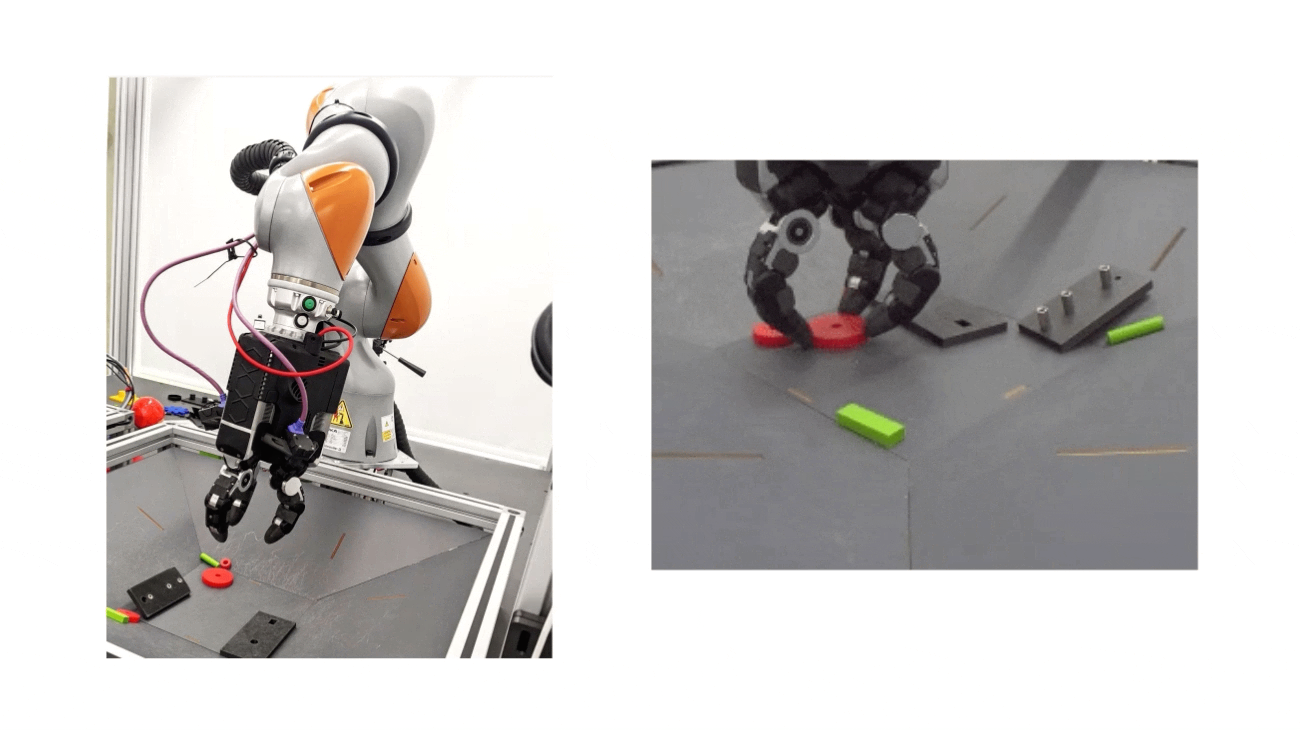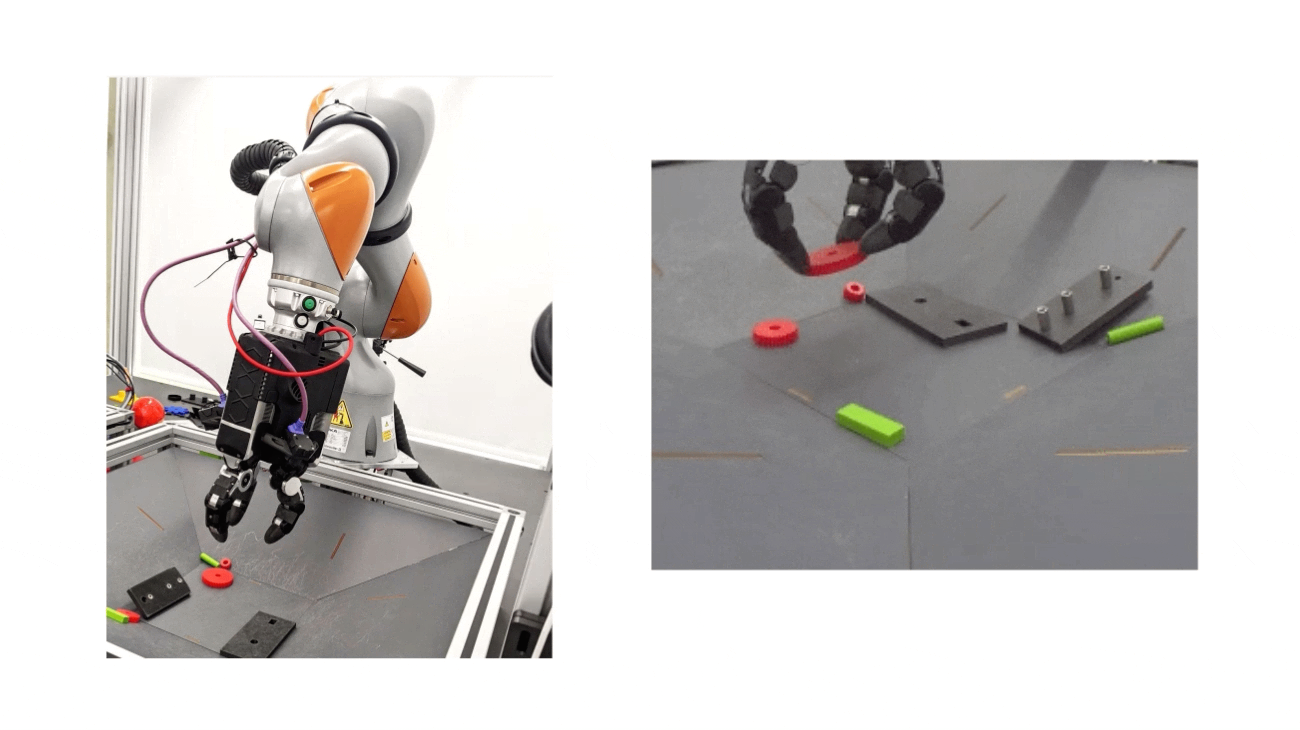
A RoboCat képekkel és adatokkal készült rólaszimulációban és a való életben összeállított robotok akciói. A kutatók először 100 és 1000 közötti demonstrációt gyűjtöttek össze a feladattal kapcsolatban. Ezután egy küldetésre képezték ki a RoboCat-et, létrehozva egy speciális “oldalt” egy modell, amely átlagosan 10 000 alkalommal hajtotta végre a műveletet.
Az új adatok és a meglévő demonstrációk felhasználásával a kutatók folyamatosan bővítették az adatkészletet és javították az algoritmust.
</ img>
A RoboCat végső verzióját a 253-on képezték kifeladatokat, és ezeknek a feladatoknak 141 változatán tesztelték a szimulációban és a valós világban. A DeepMind azt állítja, hogy miután több óra leforgása alatt 1000 emberi demót nézett meg, a RoboCat megtanulta, hogyan kell vezérelni a különféle robotkarokat.
A tesztelés során a feladatok sikeres végrehajtásának aránya nagymértékben változott, a nehéz körülmények közötti 13%-tól a könnyű körülmények közötti 99%-ig.
A kutatócsoport a továbbiakban tízre kívánja csökkenteni a demonstrációk számát.
</ p>