Fedorenko romano— Professore Associato del Centro di Competenza NTI nel campo delle "Tecnologie dei Componenti Robotici e
Dmitry Devitt— Junior Research Fellow presso il Centro di Competenza NTI nel campo della Robotica e delle Tecnologie dei Componenti Meccatronici presso l'Università di Innopolis.
Tutti lasciano il garage
Roman Fedorenko: Proprio come Google, Apple, Microsoft e altri giganti dell'IT sono usciti dal garage, il nostro gruppo di ricerca ha iniziato con la stessa cosa.Abbiamo grandi speranze per il nostro garage.Questo è un centro di sviluppo e test di robot. E ci occupiamo principalmente di robot e percepiamo i droni esclusivamente come robot. Questa potrebbe essere una storia insolita per molti. Tradizionalmente, le persone immaginano un robot come un androide ambulante. Ma c’è un ambito della robotica da campo in cui lavoriamo. In sostanza, questi sono tutti robot che si muovono: guidano, nuotano o volano.
Robotica (robotica di campo)- scienze applicate coinvolte nello svilupposistemi tecnici automatizzati e costituisce la base tecnica più importante per lo sviluppo della produzione. Ci sono la robotica edile, industriale, domestica, medica, aeronautica e estrema (militare, spaziale, subacquea).
R.F .: Il nostro centro lavora principalmente sotto l'egida della National Technology Initiative (NTI).Tra i nostri partner ci sono 6 accademiciistituti, 18 partner industriali e 7 partner esteri. Cosa stiamo facendo? Tutta la robotica, con la possibile eccezione dei microrobot. A partire da quelle industriali: dai manipolatori, compresi i moderni robot collaborativi, alle neurotecnologie, per finire, ovviamente, con l’intelligenza artificiale (si tratta generalmente di una tecnologia end-to-end).
R.F .: Il progetto che ha iniziato tutto per me è dirigibili autonomi.E questo è un percorso non standard.Di solito quando parlano di droni, pensano che molto probabilmente sei coinvolto negli elicotteri. Nel mio caso il motivo sta nel caso. Nell'università dove ho studiato, la Southern Federal University, c'era un Istituto di ricerca di robotica e processi di controllo. Sono venuto lì e mi sono subito interessato ai dirigibili. Come sia successo tutto ora è difficile da capire. Ma sono passato da un piccolo dirigibile, su cui ho lavorato nell'ufficio degli studenti, a un vero e proprio dispositivo di 70 metri per l'Agenzia spaziale cinese. Il progetto studentesco prevedeva il volo in interni ed era una sfida separata operare senza GPS. E il dirigibile cinese aveva già bisogno di un sistema di controllo, navigazione e telecomunicazioni.
Dmitry Devitt: Stiamo lavorando sui sistemi di controllo e sui sistemi per evitare gli ostacoli.In realtà, questo è quello che stanno facendo adessoScuole scientifiche russe e mondiali. In particolare abbiamo realizzato sistemi per la manovra di droni destinati alle riprese. Questo è in realtà il nostro primo lavoro indipendente. E questa cosa è già stata utilizzata in diversi film: "Godzilla", "Mulan" e altri. Affinché i registi non debbano preoccuparsi di come inquadrare l’immagine, tutto viene fatto utilizzando un drone in modalità automatica.
Dalle lanterne cinesi ai droni
R.F .: I primi aerei erano lanterne cinesi.Inoltre, possiamo fornire l'esempio di una mongolfiera:palloncino. Ma il più famoso dei primi dispositivi fu l'aereo con motore dei fratelli Wright. Costruirono il loro primo aereo come alianti, ma nel 1903 fu registrato il volo non ancora automatico, ma controllato. Ma in realtà la storia è controversa, perché nel 1901 i dirigibili volavano già. All'inizio del secolo scorso aerei e dirigibili erano in forte competizione. I dirigibili effettuavano voli transatlantici. Erano enormi, comodi, belli, quasi come gli aerei di linea adesso. Ma alla fine gli aerei, si potrebbe dire, hanno vinto. Sebbene i dirigibili rimangano e trovino ancora la loro nicchia.
R.F .: ci sono tre principi per creare ascensore.Ci sono dirigibili e questo è il principio aerostatico.Come un pallone, grazie alla forza di Archimede, si alza e resta in aria. Esiste un metodo aerodinamico: con un'ala fissa o un rotore rotante. Ciò include elicotteri e famosi elicotteri. Naturalmente, la propulsione a reazione può essere classificata come un altro tipo: ci sono anche aerei a reazione, ma prima di tutto sono razzi.
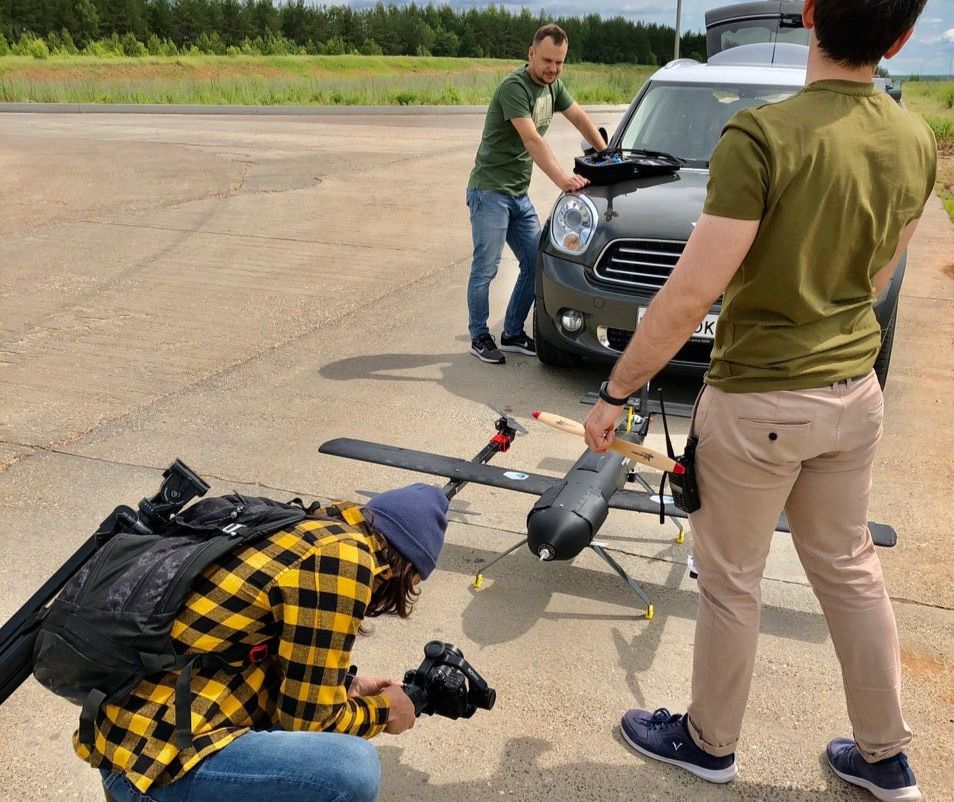
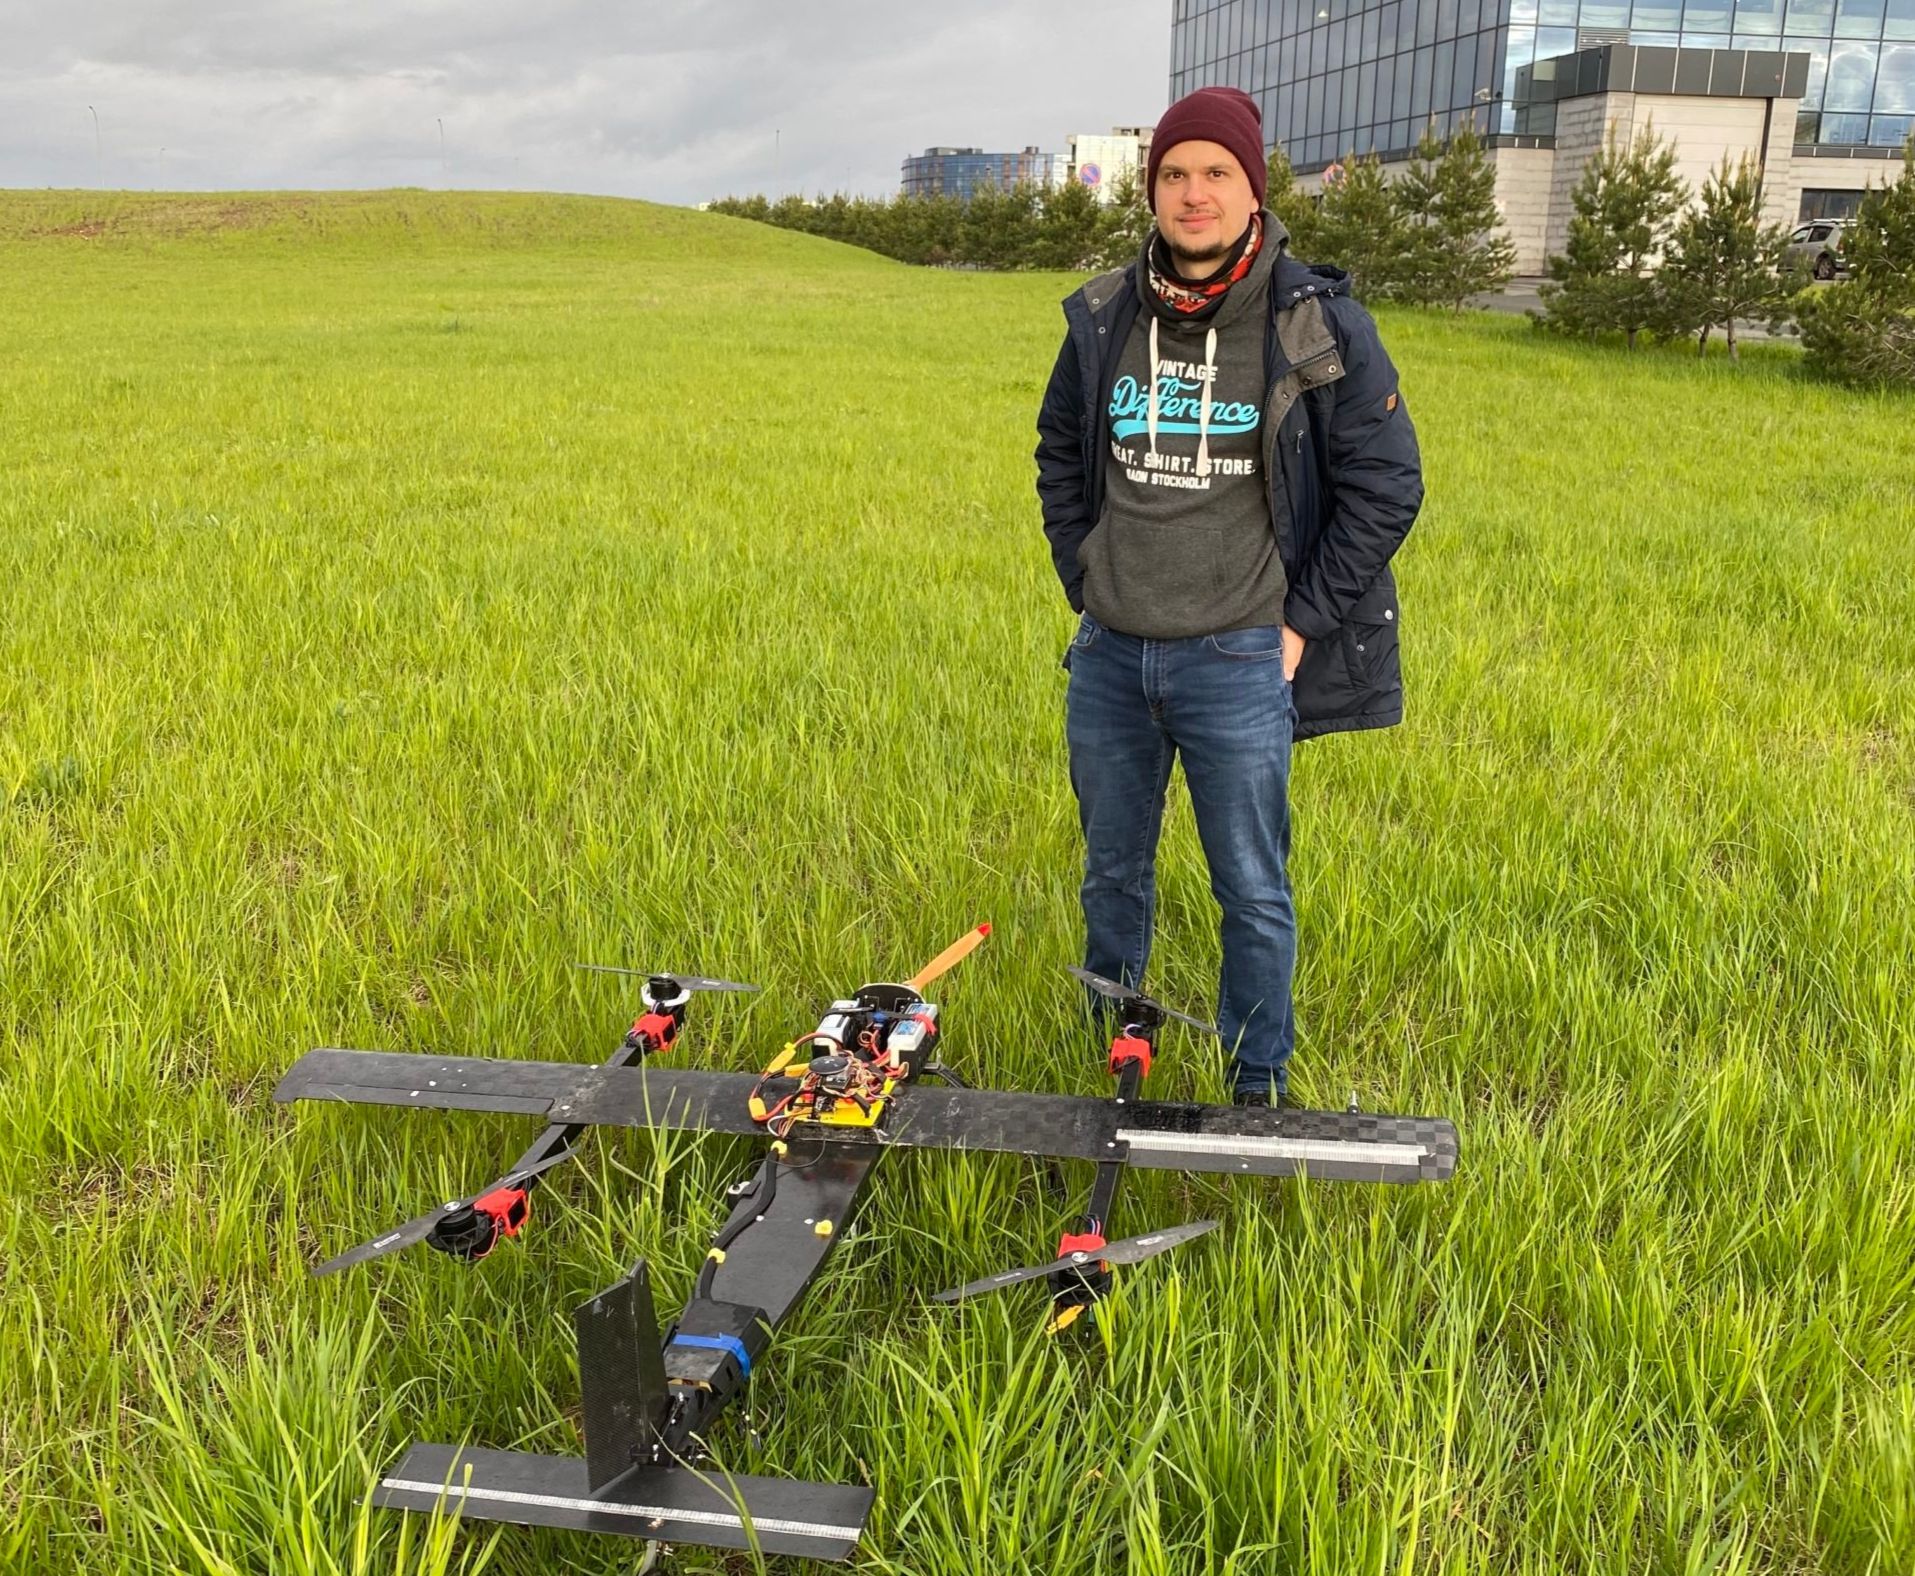
R.F .: Stiamo lavorando con un ibrido di due delle tecnologie di sollevamento elencate: un convertiplano.Questo è un dispositivo che ha la capacitàdecollo e atterraggio verticale, nonché propulsione alare. Se parliamo dell'uso di veicoli aerei senza pilota (UAV), i più popolari oggi sono la fotografia per hobby e le riprese video. Inoltre, stiamo parlando di un mercato completamente competitivo e maturo. La prossima applicazione è militare e finanziaria. Se parliamo di applicazioni militari, la Russia oggi rappresenta il 15% della pratica globale di utilizzo della robotica aerea. Un altro segmento in cui vengono utilizzati i droni è il monitoraggio. Oggi, le soluzioni per le consegne e le attività dell'ultimo miglio si stanno sviluppando attivamente. In aumento anche l’agricoltura di precisione, le applicazioni industriali e le telecomunicazioni. Uno dei casi è Google Ballon: palloncini che distribuiscono Internet. Il principale produttore di droni è l’azienda cinese DJI, con più di milioni di ore di volo e già oltre il 70% dell’intero mercato globale.
R.F.: Uno dei compiti dell’agricoltura di precisione è il monitoraggio delle colture.Inoltre, l'analisi dell'indice vegetativo eidentificare le aree problematiche. Certo, puoi irrorare l'intero campo con un trattore, è più economico per unità di superficie, ma non molto efficace. Il compito è trovare aree problematiche, focolai di alcuni parassiti, ecc., utilizzando droni dotati di telecamere a infrarossi specializzate. Un'altra opzione di applicazione è l'irrigazione e l'irrorazione. I ragazzi di Kazan hanno realizzato un fantastico progetto BRAERON: un drone agricolo di fabbricazione russa. Questo è un dispositivo così grande, ha due eliche alimentate da un motore a combustione interna. Creano la principale forza di sollevamento. E c'è un circuito dell'elicottero che crea una coppia utilizzando la forza dello sterzo per controllare il movimento.
R.F .: Un'altra opzione per utilizzare gli UAV per hobby sono le corse di droni. Drone Racing League (DRL) è la più popolare tra le organizzazioni che ospitano queste competizioni. Esistono anche gare virtuali basate su simulatori.
"Cammina, per così dire, un cagnolino!"
D.D.: Ci sono un totale di otto fasi nello sviluppo dei droni.In generale, un quadricottero, un velivolo senza pilota e un veicolo senza pilota sono tutti robot, hanno strutture simili e algoritmi di controllo devono essere applicati ovunque. Allo stesso tempo, la sensorialità non è sempre simile.
R.F.: I motori presenti nei droni sono generalmente senza spazzole.Hanno un'unità di controllo separataè una struttura multi-livello. Il motore ha un ESC - regolatore elettronico della velocità. Impostiamo la spinta desiderata e lui capisce come controllare il motore, come cambiare l'avvolgimento e così via. Il collegamento successivo è il pilota automatico, una cosa complessa con un controller e molti sensori: GPS, sistema di navigazione inerziale, barometro e altri. La logica di controllo del movimento viene eseguita all'interno dell'autopilota. Esistono anche blocchi funzionali separati: un blocco controller, una pianificazione del movimento, un semplice movimento punto a punto e un blocco per combinare i dati provenienti da diversi sensori. Ad esempio, i nostri dati GPS arrivano a una frequenza bassa; i dati del sistema inerziale arrivano a una frequenza più alta, ma presentano un errore di accumulo. Esistono algoritmi che ci permettono di combinare tutto questo e darci buoni dati.
R.F.: Il pilota automatico in un drone è una cosa basilare di basso livello.Per un controllo ulteriore e più intelligente vengono utilizzati un computer di bordo, telecamere, sensori e altri dispositivi aggiuntivi.
R.F .: Lo sviluppo del drone inizia con calcoli concettuali.L'aspetto del dispositivo e del suo sistema sono in fase di progettazionecontrolli: quale spinta è necessaria, quale sarà l'aerodinamica e così via. Quindi viene eseguita la modellazione matematica. Essenzialmente, questo è un lavoro senza hardware. La fase successiva è lo sviluppo di un sistema di controllo, ovvero gli algoritmi. Per la simulazione vengono utilizzati vari approcci e pacchetti, ad esempio MATLAB o simulatori già pronti: Gazebo, Microsoft FS. L'Università di Innopolis ha il proprio simulatore: Innopolis Simulator. Non ha solo una dimostrazione visiva, ma anche una simulazione di tutti i sensori, il che significa che fornisce gli stessi dati dei sensori GPS, dei sensori di percezione, delle fotocamere e dei lidar. Ciò consente di sviluppare tecnologie di controllo multilivello altamente intelligenti. Dopo aver eseguito il debug di tutto nel simulatore (e di solito funziona bene lì), possiamo passare alla parte più interessante: test, produzione di un campione di prova e prove di volo. Nell’ambito della nostra collaborazione con il Kazan Aviation Institute, sono in costruzione impianti di produzione per la produzione di UAV, dove verranno utilizzate tecnologie di produzione di droni in fibra di carbonio. Se parliamo di tecnologia additiva, possiamo farlo proprio a Innopolis.

DD:Prima di tutto testiamo il sistema di controllo,in modo che sia il più stabile possibile. Diciamo che devi verificare come resiste un quadricottero al vento. Questo può essere imitato: ad esempio, Roman cerca di tirarlo e di farlo a pezzi, agendo essenzialmente come un disturbo esterno. Ma questi non sono esattamente test di volo, sono i cosiddetti test gimbal. Stiamo osservando come il dispositivo si stabilizza. Conduciamo anche esperimenti folli: in un elicottero volante accendiamo il motore principale, quello di un aereo, e vediamo come si comporta. Cioè, mantiene il suo orientamento correttamente come dovrebbe in modalità elicottero. Quando saremo già sicuri nei nostri cuori che questa cosa non cadrà, potremo lanciarla. Porta a spasso il cane, per così dire!
R.F.: Il problema principale nello sviluppo di aerei che non siano dirigibili è che il minimo errore può portare a un incidente.È più semplice con un dirigibile: puoi collegarti ad esso lì e persino riavviare qualcosa. Ma con un aereo e un elicottero, il minimo errore, l’imprecisione nelle impostazioni, e basta.
Principali tendenze nello sviluppo di droni
R.F.: La tendenza principale nella robotica in cui siamo coinvolti è l’aumento dell’autonomia.In precedenza, un drone era un semplice vettore di cose utilicarico, cioè piuttosto schietto e in movimento da un punto all'altro. Non è nemmeno facile. Ho volato da un punto all'altro, ma non sapevo nulla degli ostacoli, del lavoro in ambienti urbani e dei sensori. E se c'erano dei sensori, registravano semplicemente i dati e raccoglievano fotografie. Ora c’è una tendenza ad allontanarsi dal trasportatore di carico verso un robot più intelligente. Cioè non solo prende i dati, ma li analizza immediatamente e li utilizza per la propria gestione. Un drone, ad esempio, potrebbe non costruire l'intera mappa, ma trovare alcune aree su di essa, analizzare ed esplorare immediatamente territori interessanti. È chiaro che ciò richiede software e algoritmi.
R.F .: La tendenza principale in termini di design dei droni è l'efficienza energetica.Usiamo le migliori batterie, ma comeDi norma, un quadricottero non può volare per più di un'ora (anche il migliore). Pertanto, ci sono varie opzioni su come affrontare questo problema per l'uso finale. E di solito si dividono in due componenti. Si tratta di una sorta di stazioni automatiche di manutenzione dei droni che consentono di ampliarne il funzionamento autonomo cambiando le batterie o caricandosi automaticamente alla stazione di atterraggio. E un'altra direzione sono le strutture ibride. Cioè dispositivi più efficienti che utilizzano diversi principi di movimento per le loro modalità. Inoltre, con l’attuale sviluppo della tecnologia dei sensori, i droni hanno l’opportunità di utilizzare vari sensori interessanti che prima pesavano molto ed erano costosi. Questi sono lidar, fotocamere multispettrali e altre fantastiche fotocamere.
DD: Ora il mondo è attivamente impegnato nei sistemi di volo ad ostacoli.Molto spesso si tratta di lavoro in locali, complessi eluoghi rumorosi. Ciò è necessario principalmente per analizzare gli edifici distrutti. Zurigo e i principali laboratori negli Stati Uniti, il MIT e Skoltech stanno ora lavorando attivamente su tali sistemi in grado di funzionare in condizioni di emergenza. Lo stiamo facendo anche noi: ci siamo ispezionati, abbiamo provato a volare nel seminterrato. E qui ci sono molti compiti: navigazione senza GPS, utilizzo solo di sensori per il movimento e pianificazione stessa, ovvero come dobbiamo muoverci per ottenere il massimo delle informazioni su una determinata area. Oggi circa 20 laboratori competono tra loro in qualità e velocità, perché è importante non solo fare un volo, ma anche farlo in meno tempo. Questa è una delle sfide in termini di sensori, elaborazione e algoritmi. Ora lo sviluppatore più attivo è l’ETH di Zurigo. Hanno sviluppato la propria fotocamera, infatti si tratta di un tipo di fotocamera completamente nuovo, simile nella struttura alla fisiologia dell'occhio umano e in grado di produrre non fotogrammi al secondo, ma la differenza tra i fotogrammi. Per questo motivo otteniamo una frequenza di milioni di fotogrammi al secondo. Si tratta di milioni di cambiamenti. Se disponiamo di hardware a bordo che ci consente di elaborarlo, allora possiamo accettare e dare il controllo alla velocità della luce.
DD:Il sistema si sta sviluppando molto attivamenteispezioni, ha persino avviato una competizione al DARPA - SupT Challenge. I team cercano di ispezionare i tunnel con diversi tipi di robot. Dovrebbe essere chiaro che c'è solo un terribile sfondo elettromagnetico nel tunnel. Ovviamente non possiamo utilizzare alcuna navigazione radio. Ciò significa che è necessario sviluppare tecnologie per la pianificazione e la navigazione autonome. Questa è una sfida molto interessante. Può essere applicato semplicemente in aree colossali. È un luogo comune - in un incendio. Perché inviare una persona quando puoi inviare un drone con un radar. Lascialo volare, costruisci una mappa, lascia che guardi dove sono le persone. Tutto questo avverrà in tempo reale a bordo. E solo un'applicazione applicata: un drone che è volato attraverso la finestra e ha continuato a muoversi senza GPS all'interno della stanza.
DD: Il principale produttore di droni oggi sul mercato è DJI. Puoi anche dire che DJI può fare tutto.L'azienda cinese produce altissima qualità eprodotto sottoposto a debug. Anche il loro sistema di evitamento degli ostacoli garantisce che il drone si fermerà e non volerà in nessun punto a una velocità vertiginosa. Cioè, la cosa principale è la sicurezza del dispositivo e degli altri. Gli ultimi sviluppi all'avanguardia che hanno integrato sono già in vendita. Ad esempio il drone Skydio 2 del MIT. Un dispositivo del genere da 1.000 dollari volerà attorno agli ostacoli nella foresta. In termini di autonomia è migliore del DJI, ha una visibilità a 360 gradi e può eseguire analisi e costruzione di mappe, oltre ad evitare collisioni. Se il drone DJI si ferma, questo si allontana e continua a muoversi. In generale, una cosa interessante, ma vengono venduti in preordine.
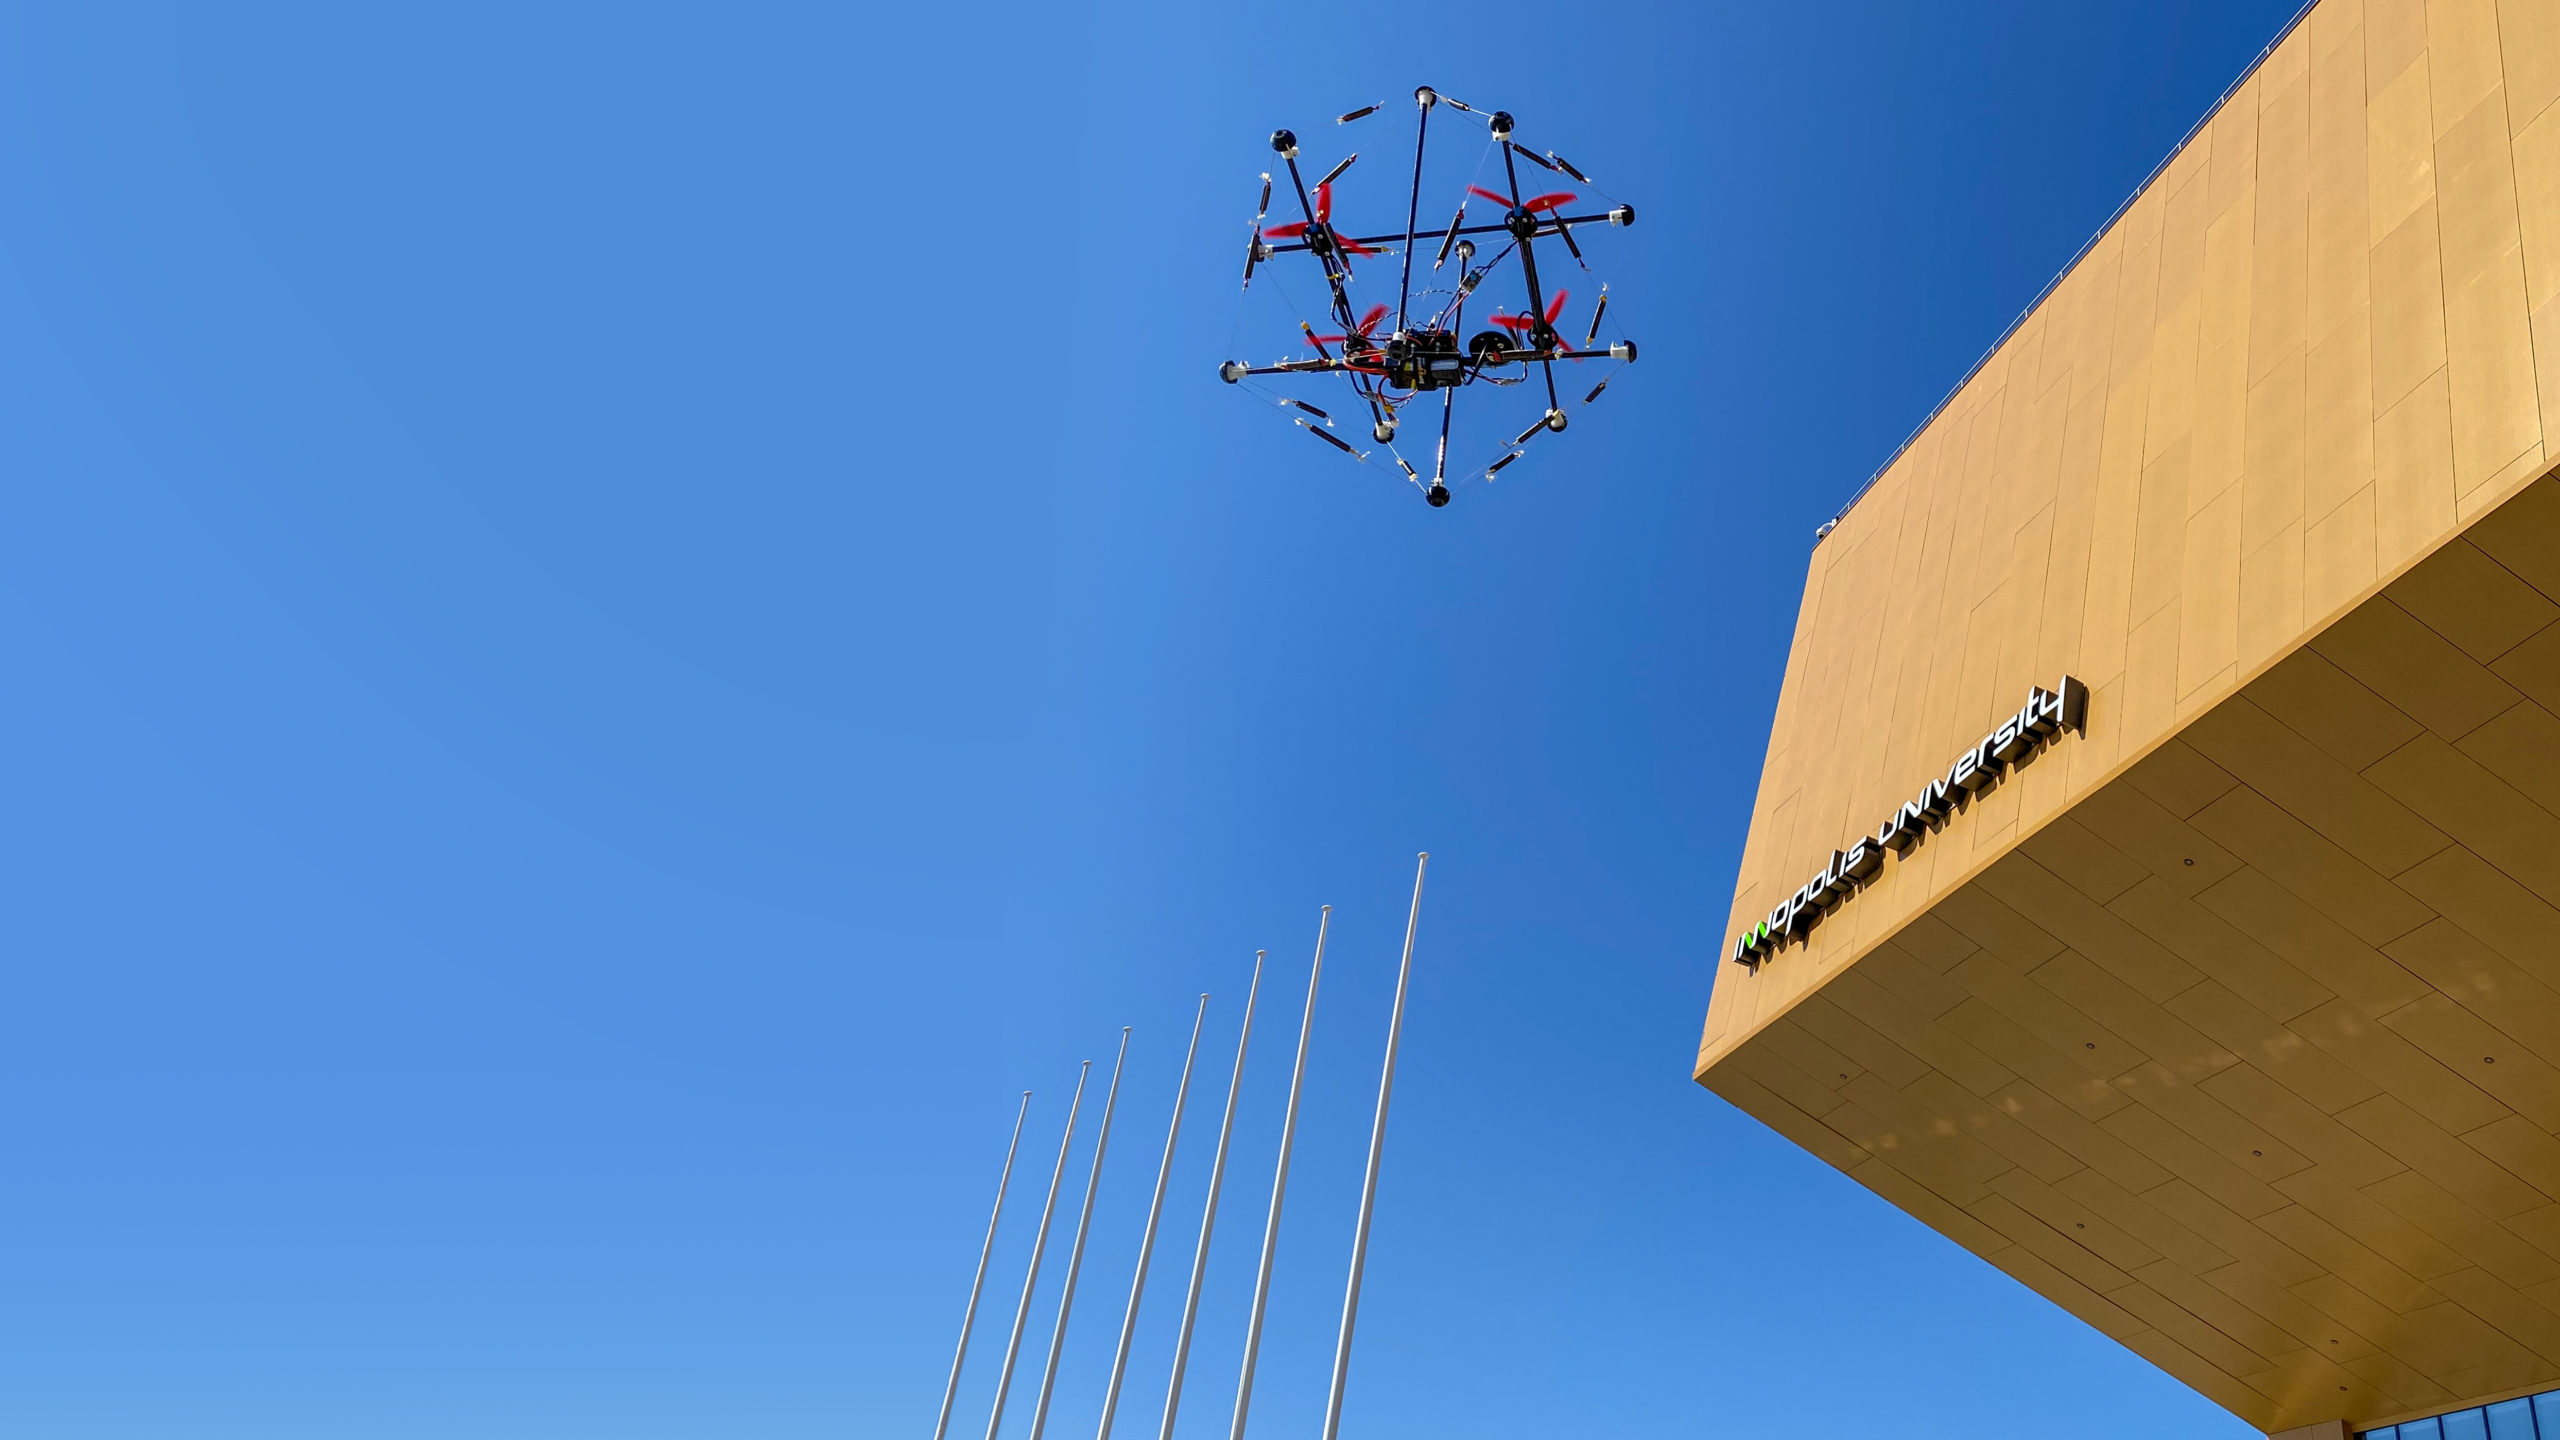
R.F .: Ci sono soluzioni interessanti in termini di design, ad esempio, quando un drone ha bisogno di volare attraverso un buco, può piegarsi e farlo in modo dinamico.Attualmente stiamo anche lavorando su un interessanteprogetto. È pieghevole e parzialmente indistruttibile. Questo è il cosiddetto drone tensore. Qui viene applicato il principio della tensegrità, utilizzato in architettura. Si tratta di un drone in cui il telaio e la struttura protettiva della gabbia sono combinati e implementati come una struttura tensegrale, permettendogli di sopravvivere alle cadute. L'abbiamo lanciato da 20 metri, l'abbiamo lanciato contro il muro. Solo gli scolari in gita sono riusciti a romperlo.
Tensegrità- il principio di costruire strutture da aste ecavi in cui le aste lavorano in compressione e i cavi lavorano in tensione. In questo caso, le aste non si toccano, ma pendono nello spazio e la loro posizione relativa è fissata da cavi tesi, per cui nessuna delle aste si piega.
DD: Una delle applicazioni commerciali più diffuse è l'ispezione offline.A questo scopo vengono utilizzati i droni industriali DJItermocamere. Possono volare e vedere le condizioni, ad esempio, delle linee elettriche, delle torri di telecomunicazione, dei gasdotti e di tutto. Abbiamo risolto il problema di puntare la telecamera verso il cavo, cosa piuttosto difficile da fare per un pilota in movimento. Vogliamo che il drone sia guidato dalla telecamera e lo accompagni mentre si muove. C'è un bel progetto su questo argomento: "Rope walker". Questo è un drone che si muove lungo i fili, lungo una corda e vola sopra i pali. Cosa interessante e russa.
R.F.: Se parliamo di autonomia, le stazioni di ricarica si stanno sviluppando attivamente.Alla Innopolis University abbiamo sviluppatouna piattaforma di atterraggio speciale per il drone. È stato originariamente realizzato per KamAZ: è un camion senza pilota con un drone che può costruire una mappa per lui e dirgli dove andare. Ma la piattaforma ha anche altri usi commerciali. Possiamo metterlo vicino alla cava, osservare lo sviluppo, o in cantiere, e periodicamente, su un programma, eseguire voli o rilievi e redigere una mappa di cambiamento.
R.F.: Un’altra tendenza è la combinazione di una stazione di atterraggio con un terminale per pacchi.La compagnia russa "Copter Express", chesi sta attualmente sviluppando attivamente nella produzione di droni, ha realizzato un simile postamat e ora lo sta promuovendo insieme ai droni. Ha celle di stoccaggio, sa emettere pacchi e così via.
D.D.: Volare in modo completamente autonomo utilizzando le reti neurali è uno dei compiti più promettenti nella direzione dell’autonomia.Il livello di tecnologia ha raggiunto la fase in cui noipossiamo prendere decisioni a bordo del quadricottero proprio durante il volo. E ci sono due approcci. Un approccio è classico, quando abbiamo uno scheduler, un regolatore, moduli di percezione separati e abbiamo una rete neurale. E l'altro è il cosiddetto end-to-end con un'unica rete neurale. Funziona come una scatola nera. Dispone di ingressi, sensori e uscite di controllo. E implementa i criteri già stabiliti.
Vedi anche:
Guarda cosa può vedere il telescopio successore di Hubble nello spazio
Viene rivelata la storia dell'origine di "strani" meteoriti: caddero sulla Terra negli anni '60
C'era una foto di come la polvere del deserto "scorre" nell'Oceano Atlantico