Un gruppo di ricercatori ha presentato un modello di percezione spaziale: 3D Dynamic Scene Graphs. Lo sviluppo lo consente
Oltre a creare una mappa regolare, il nuovo modello può consentire al robot di interrogare la posizione di oggetti e stanze o il movimento delle persone lungo il suo percorso.
Secondo uno dei professori associati del dipartimento, il nuovo modello aiuterà il robot a prendere decisioni rapidamente e a pianificare i suoi movimenti. È simile a come costruiamo il nostro percorso.
Per costruire un modello dell'ambienteambiente, il modello si basa sul lavoro con Kimera, Questa è una libreria open source. Durante il funzionamento, Kimera funziona ricevendo flussi di immagini dalla telecamera del robot, nonché misurazioni inerziali dai sensori di bordo, per stimare la traiettoria del robot o della telecamera e ricostruire la scena come una mesh 3D. Tutto questo avviene in tempo reale.
Il risultato è una mappa approssimativa dello spazio sotto forma di una griglia tridimensionale, dove tutto è codificato a colori come oggetti, strutture e persone.
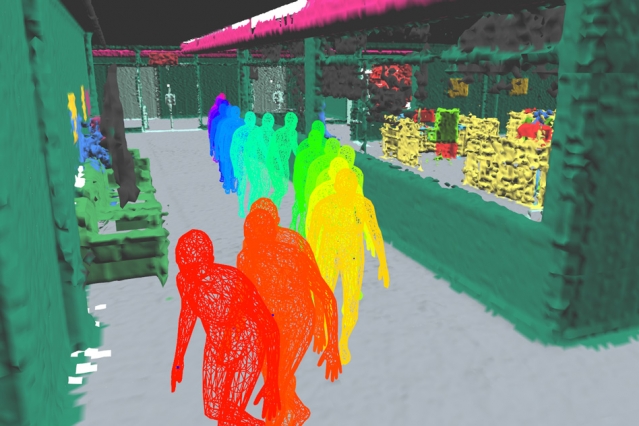 Immagini: MIT
Il nuovo sviluppo sarà utile non solo perattività quotidiane ordinarie in cui è necessaria la consapevolezza delle coordinate, ma la tecnologia sarà applicabile anche nella produzione o per esplorare il luogo in cui si è verificato il disastro.
Leggi anche:
Guarda l'enorme "muro" di centinaia di migliaia di galassie dietro la Via Lattea
La cometa NEOWISE è visibile in Russia. Dove vederla, dove cercare e come scattare una foto
Si è scoperto che ha costretto la civiltà Maya a lasciare le loro città