“Eravamo particolarmente interessati a come un robot umanoide potesse ragionare sulla possibilità di sollevare una scatola piena di incognite”.
Il processo mediante il quale il robot generale traiettorie che gli consentono di sollevare oggetti possono essere computazionalmente impegnative. In effetti, i robot umanoidi generalmente hanno più libertà, eppure il movimento richiesto dal loro corpo per sollevare un oggetto deve soddisfare diversi vincoli. Ciò significa che se la scatola è troppo pesante o il suo centro di massa è troppo lontano dal robot, molto probabilmente non sarà in grado di completare questo movimento.
“Pensa a noi umani mentre ci proviamocapire se possiamo sollevare un oggetto pesante, come un manubrio, ha spiegato Khan. - Per prima cosa, interagiamo con il manubrio per avere una certa percezione dell'oggetto. Quindi, in base alla nostra precedente esperienza, sappiamo se è troppo pesante per noi sollevarlo o meno. Allo stesso modo, il nostro metodo inizia costruendo una tabella di traiettoria che memorizza i vari movimenti di sollevamento consentiti per il robot, corrispondenti alla portata fisica della scatola utilizzando la simulazione. Il robot considera quindi questa tabella come un'informazione tratta dalla sua precedente esperienza ".
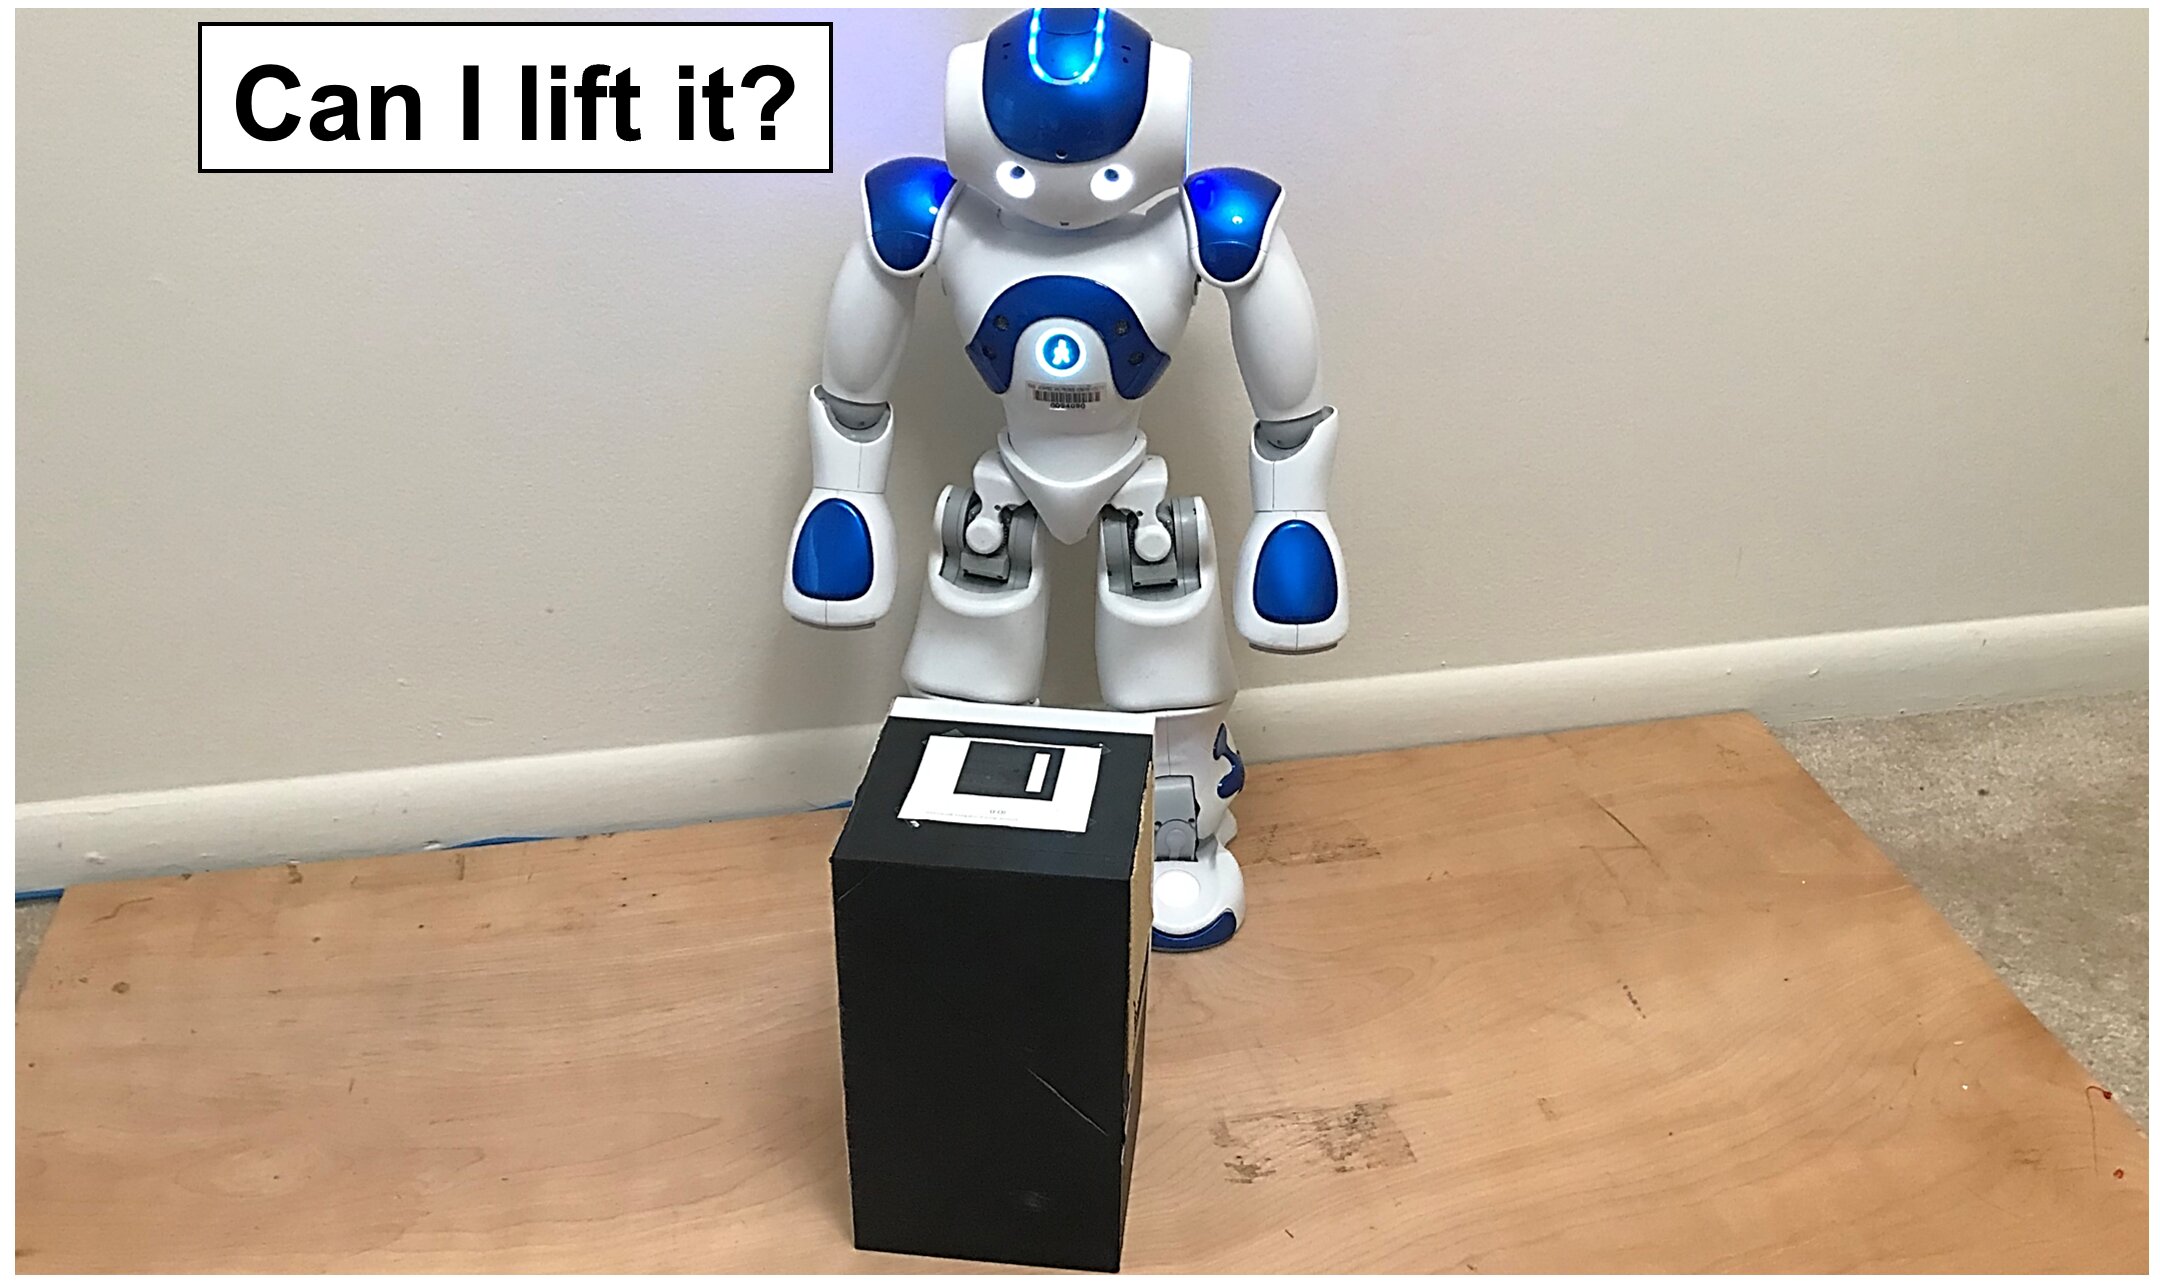 Crediti: National University of Singapore e Johns Hopkins University
Una tecnica sviluppata da Khan in collaborazione condal suo collega Ruisin Li e dal suo supervisore Gregory S. Chirikjian (professore e capo del dipartimento di ingegneria meccanica presso NUS), permette al robot di avere un'idea dei parametri inerziali della scatola dopo una breve interazione. Il robot quindi rivisita la tabella delle traiettorie creata con questo metodo e controlla se include un movimento di sollevamento che gli consentirebbe di sollevare la scatola con questi parametri calcolati.
Se esiste un tale movimento o traiettoria, allorail sollevamento della scatola è considerato possibile e il robot può completare immediatamente l'operazione. In caso contrario, il robot considera l'attività al di là delle sue capacità.
“Il nostro metodo può migliorare in modo significativoefficienza lavorativa quando si eseguono attività pratiche di pick and place, soprattutto se ripetute, conclude Khan. "Nel nostro lavoro futuro, prevediamo di applicare l'approccio a vari oggetti o attività di sollevamento".
Leggi anche
Guarda la mappa 3D dell'Universo: è stata compilata per 20 anni e ha già sorpreso gli scienziati
Gli scienziati hanno scoperto perché i bambini sono i portatori più pericolosi di COVID-19
Si è scoperto che ha costretto la civiltà Maya a lasciare le loro città