DeepMind ha sviluppato un modello di intelligenza artificiale chiamato RoboCat, su cui è possibile eseguire una serie di compiti
Ciò che è noto
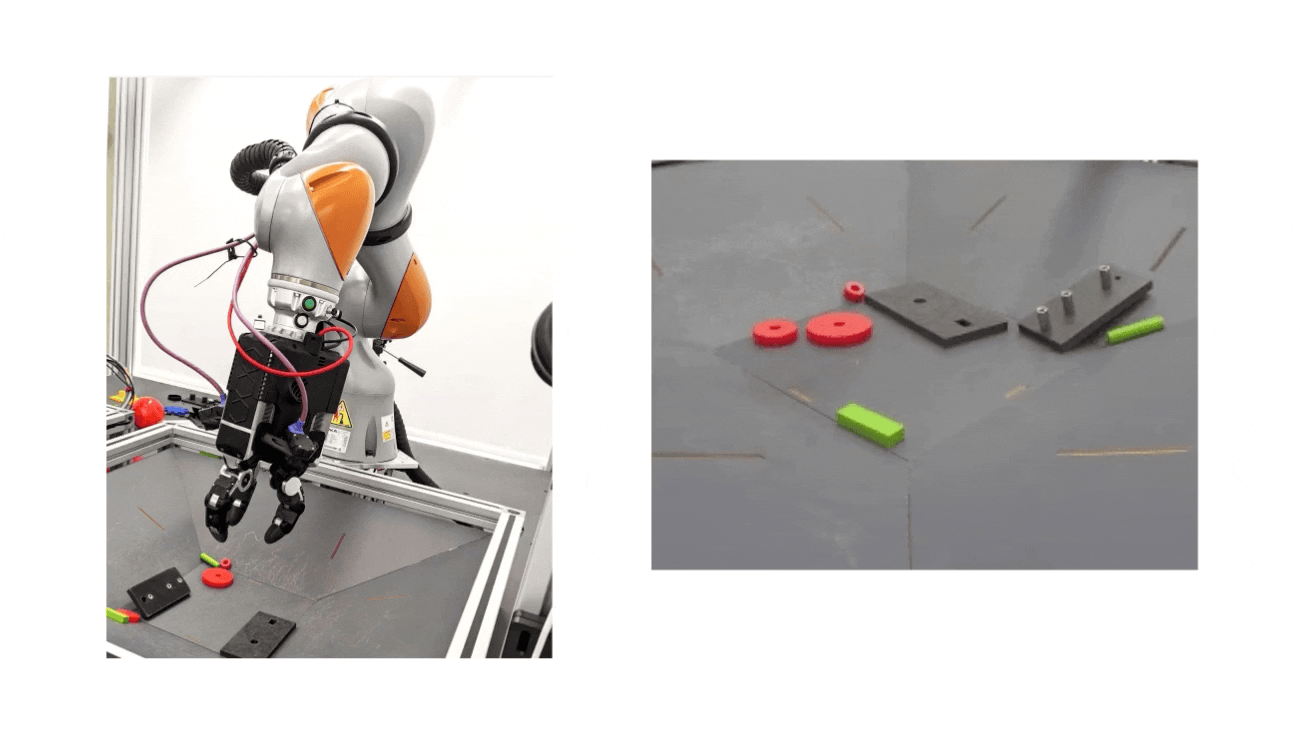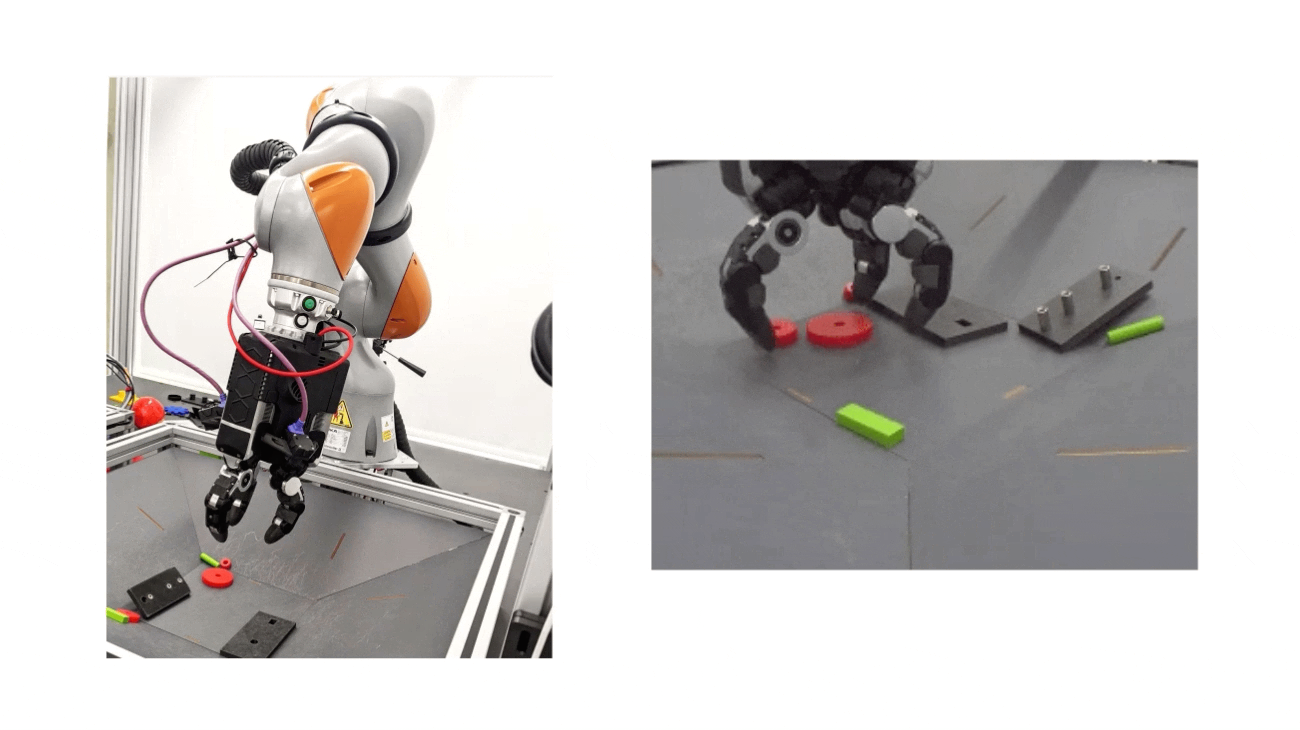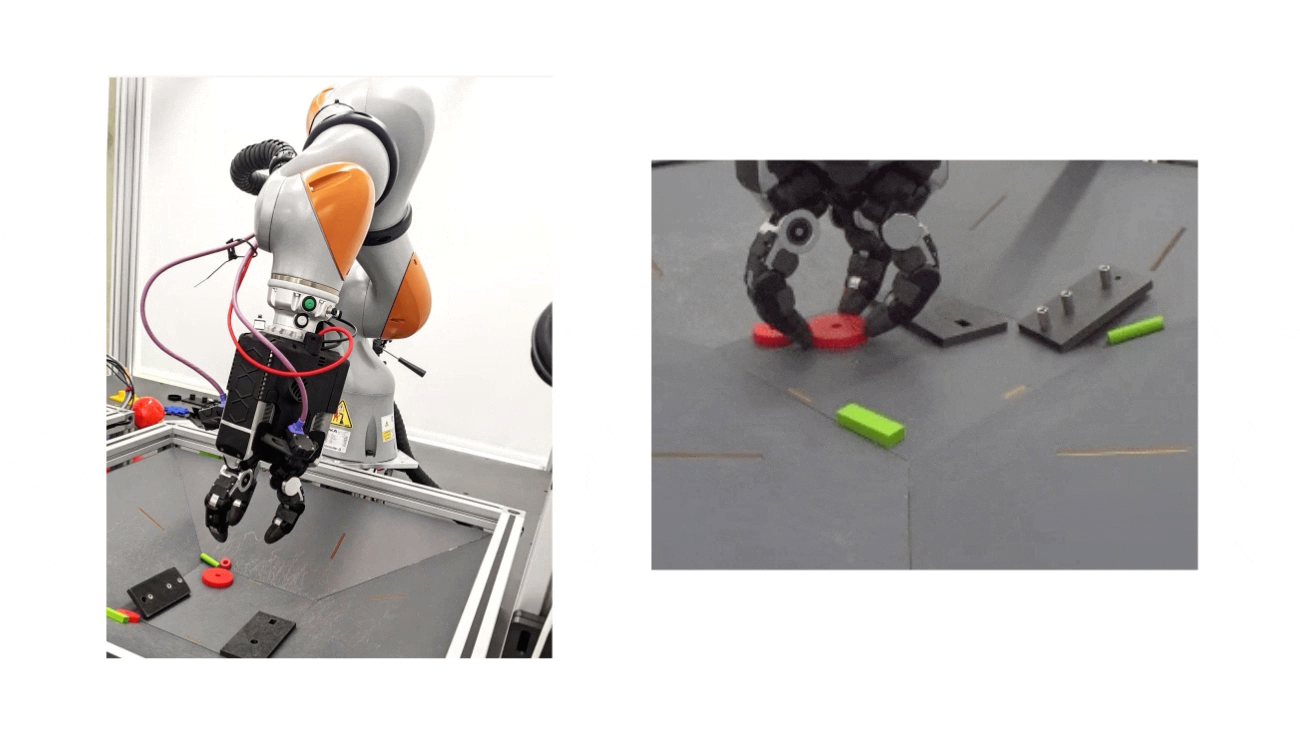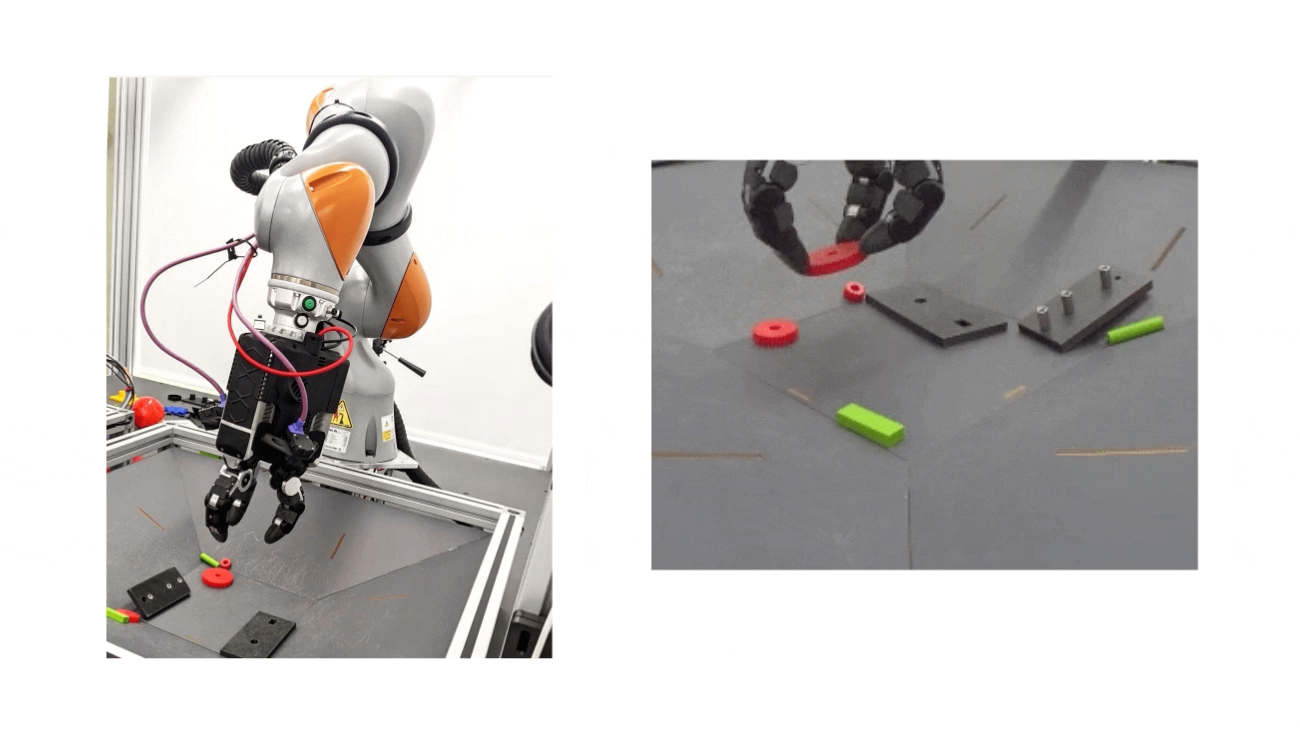
RoboCat è stato addestrato su immagini e dati relativiazioni di robot assemblati sia in simulazione che nella vita reale. I ricercatori hanno prima raccolto tra 100 e 1.000 dimostrazioni del compito. Hanno quindi addestrato RoboCat in missione, creando un team specializzato. un modello che ha eseguito l'azione in media 10.000 volte.
Utilizzando nuovi dati e dimostrazioni esistenti, i ricercatori hanno costantemente aumentato il set di dati e migliorato l'algoritmo.
</ img>
La versione finale di RoboCat è stata addestrata su 253compiti e testato su 141 variazioni di questi compiti nella simulazione e nel mondo reale. DeepMind afferma che dopo aver visto 1.000 demo umane messe insieme nel corso di diverse ore, RoboCat ha imparato a controllare vari bracci robotici.
Durante i test, la percentuale di successo nel completamento delle attività variava notevolmente, dal 13% in condizioni difficili al 99% in condizioni facili.
Per il futuro, il gruppo di ricerca intende ridurre il numero di dimostrazioni a dieci.
</ p>