רומן פדורנקו- פרופסור חבר במרכז הכשירות של NTI בכיוון "טכנולוגיה של רכיבי רובוטיקה ו
דמיטרי דוויט- חוקר זוטר במרכז הכשירות של NTI בכיוון "טכנולוגיה של רובוטיקה ומכטרוניקה רכיבים" באוניברסיטת אינופוליס.
כולם עוזבים את המוסך
רומן פדורנקו: בדיוק כשגוגל, אפל, מיקרוסופט וענקיות IT אחרות יצאו מהמוסך, קבוצת המחקר שלנו התחילה באותו דבר.יש לנו תקוות גדולות במוסך שלנו.זהו מרכז פיתוח ובדיקה של רובוטים. ואנחנו עוסקים בעיקר ברובוטים ואנו תופסים מל"טים באופן בלעדי כרובוטים. זה עשוי להיות סיפור יוצא דופן עבור רבים. באופן מסורתי, אנשים מדמיינים רובוט כאנדרואיד מהלך. אבל יש תחום של רובוטיקה בשטח שבו אנחנו עובדים. בעצם, כל אלה הם רובוטים שזזים: נוהגים, שוחים או עפים.
רובוטיקה (רובוטיקה שדה)- מדע יישומי המעורב בפיתוחמערכות טכניות אוטומטיות ומהווה את הבסיס הטכני החשוב ביותר לפיתוח הייצור. יש רובוטיקה בנייה, תעשייתית, ביתית, רפואית, תעופה וקיצונית (צבאית, חלל, מתחת למים).
R.F .: המרכז שלנו עובד בעיקר בחסות היוזמה הטכנולוגית הלאומית (NTI).בין השותפים שלנו ישנם 6 אקדמאיםמכונים, 18 שותפים בתעשייה ו-7 שותפים זרים. מה אנחנו עושים? כל הרובוטיקה, למעט אולי מיקרורובוטים. החל מתעשייתיים: ממניפולטורים, כולל רובוטים שיתופיים מודרניים, ועד לטכנולוגיות נוירו-טכנולוגיות, וכלה, כמובן, בבינה מלאכותית (זו בדרך כלל טכנולוגיה מקצה לקצה).
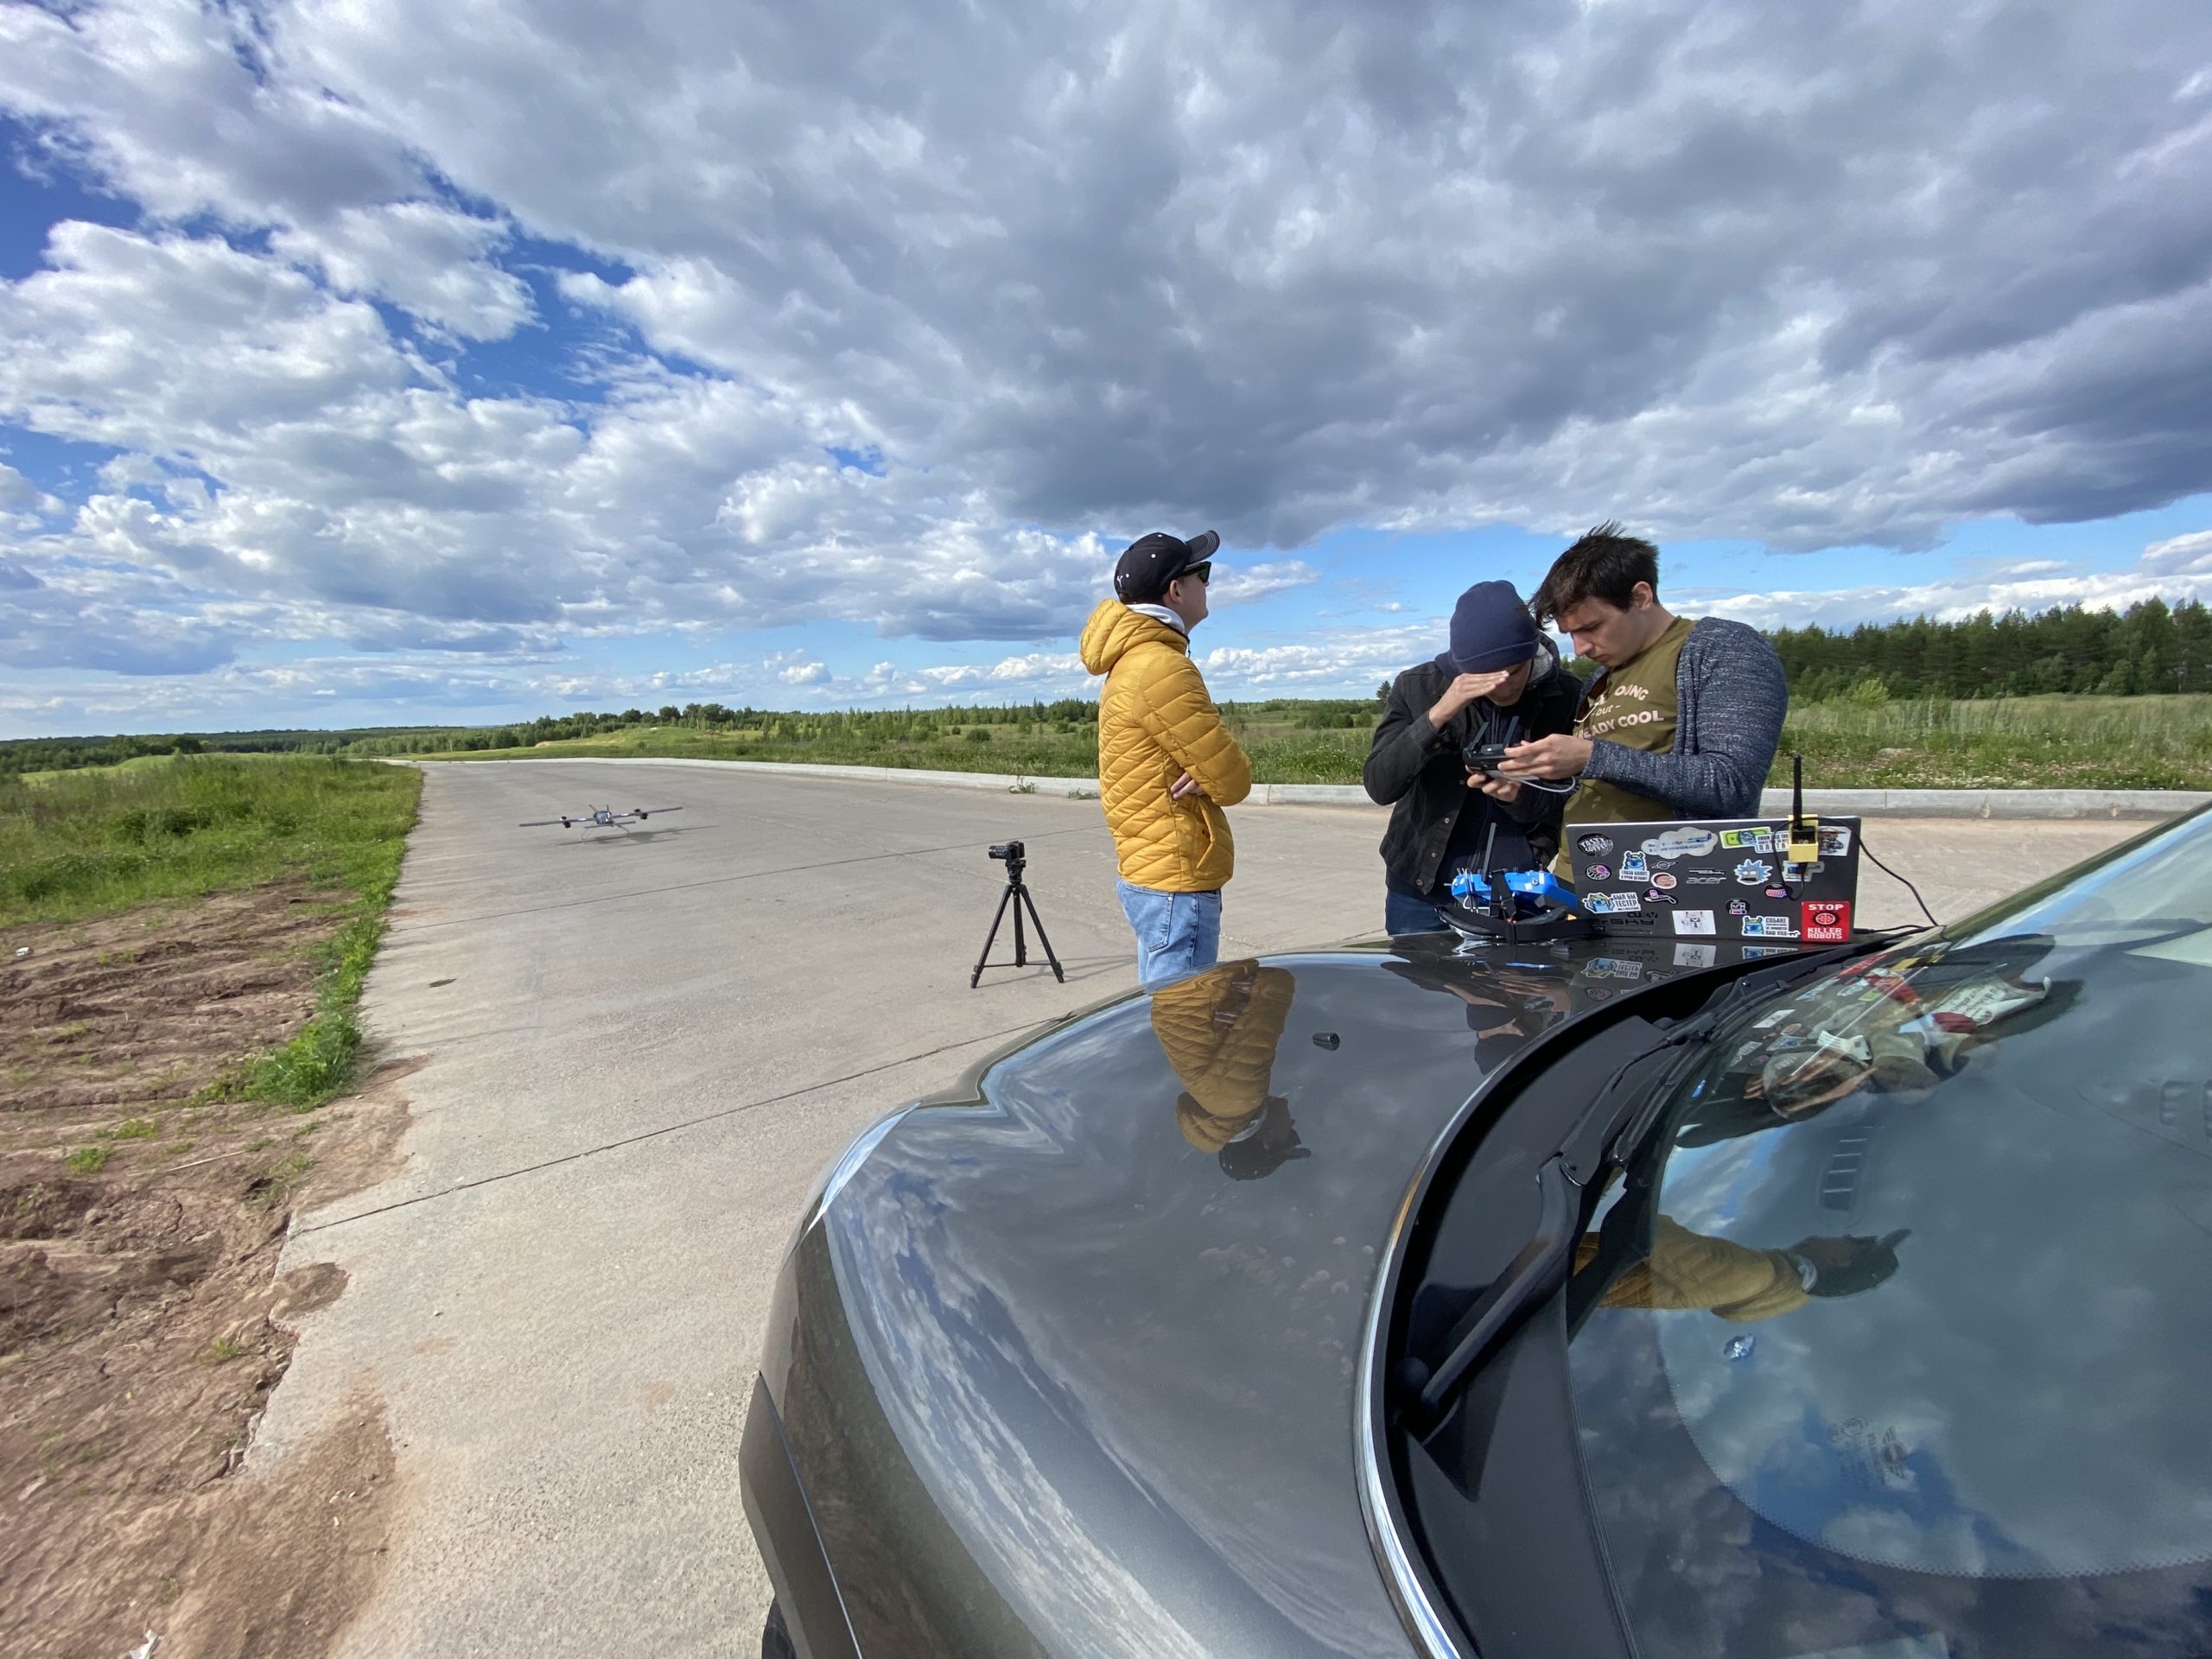
R.F .: הפרויקט שהתחיל את הכל בשבילי הוא ספינות אוויר אוטונומיות.וזהו דרך לא סטנדרטית.בדרך כלל כשהם מדברים על מל"טים, הם חושבים שסביר להניח שאתה מעורב במסוק. במקרה שלי הסיבה נעוצה בתיק. באוניברסיטה שבה למדתי, האוניברסיטה הפדרלית הדרומית, היה מכון מחקר לרובוטיקה ותהליכי בקרה. הגעתי לשם ומיד התעניינתי בספינות אוויר. איך כל זה קרה עכשיו קשה להבין. אבל עברתי מספינת אוויר קטנה, שעבדתי עליה במשרד הסטודנטים, למכשיר מלא של 70 מטר עבור סוכנות החלל הסינית. פרויקט הסטודנטים טס בתוך הבית וזה היה אתגר נפרד לפעול ללא GPS. וספינת האוויר הסינית כבר נזקקה למערכת בקרה, ניווט וטלקומוניקציה.
דמיטרי דוויט: אנו עובדים על מערכות בקרה ומערכות הימנעות ממכשולים.למעשה, זה מה שהם עושים עכשיובתי ספר מדעיים ברוסיה ובעולם. במיוחד יצרנו מערכות להפעלת מל"טים המיועדים לצילומים. זו למעשה העבודה העצמאית הראשונה שלנו. והדבר הזה כבר שימש בכמה סרטים - "גודזילה", "מולאן" ואחרים. כדי שהבמאים לא יצטרכו לדאוג איך למסגר את התמונה, הכל נעשה באמצעות מזל"ט במצב אוטומטי.
מפנסים סיניים למל"טים
R.F .: המטוסים הראשונים היו פנסים סיניים.בנוסף, אנו יכולים לתת דוגמה לכדור פורח -בַּלוֹן. אבל המפורסם ביותר מבין המכשירים הראשונים היה המטוס של האחים רייט עם מנוע. הם יצרו את המטוס הראשון שלהם כרחפנים, אך בשנת 1903 עדיין לא נרשמה טיסה אוטומטית, אך מבוקרת. אבל למעשה, הסיפור שנוי במחלוקת, כי בשנת 1901 כבר טסו ספינות אוויר. בתחילת המאה הקודמת, מטוסים וספינות אוויר התחרו חזק. ספינות אוויר ביצעו טיסות טרנס-אטלנטיות. הם היו ענקיים, נוחים, יפים, כמעט כמו מטוסי נוסעים עכשיו. אבל בסופו של דבר, המטוסים, אפשר לומר, ניצחו. למרות שספינות אוויר נשארות ועדיין מוצאות את הנישה שלהן.
R.F .: ישנם שלושה עקרונות ליצירת הרמה.יש ספינות אוויר - וזה העיקרון האווירוסטטי.כמו בלון, בשל כוחו של ארכימדס, הוא עולה ונשאר באוויר. יש שיטה אווירודינמית - עם כנף קבועה או רוטור מסתובב. זה כולל מסוקים ומסוקים ידועים. כמובן שאפשר לסווג הנעה סילון כסוג אחר – יש גם מטוסי סילון, אבל קודם כל מדובר רקטות.
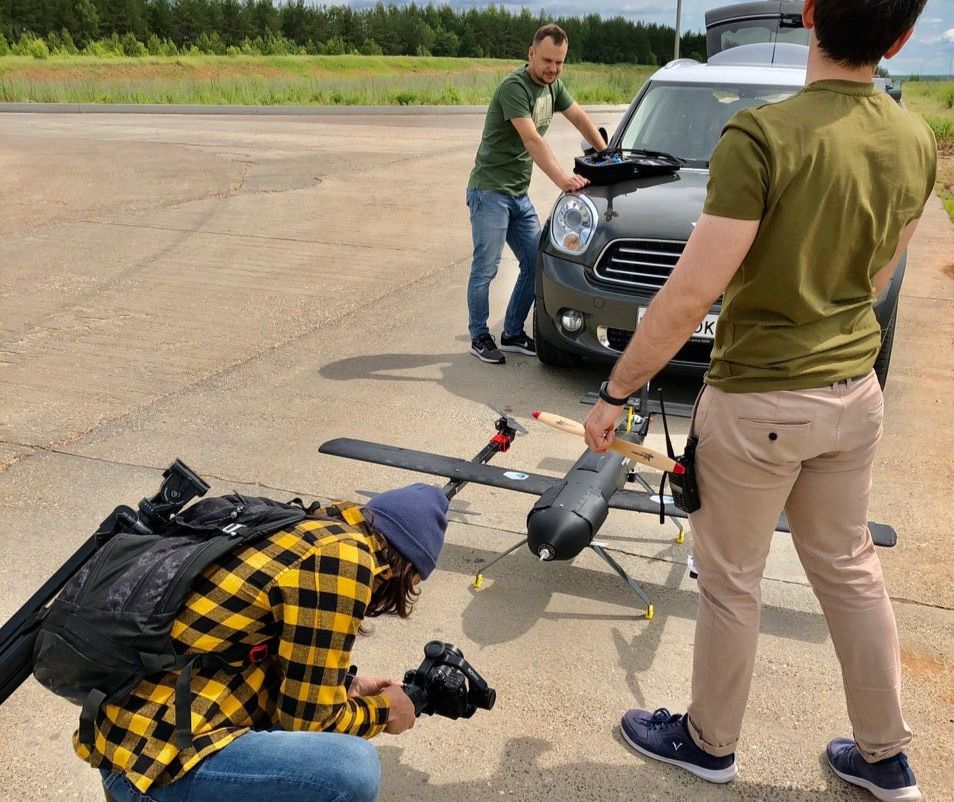
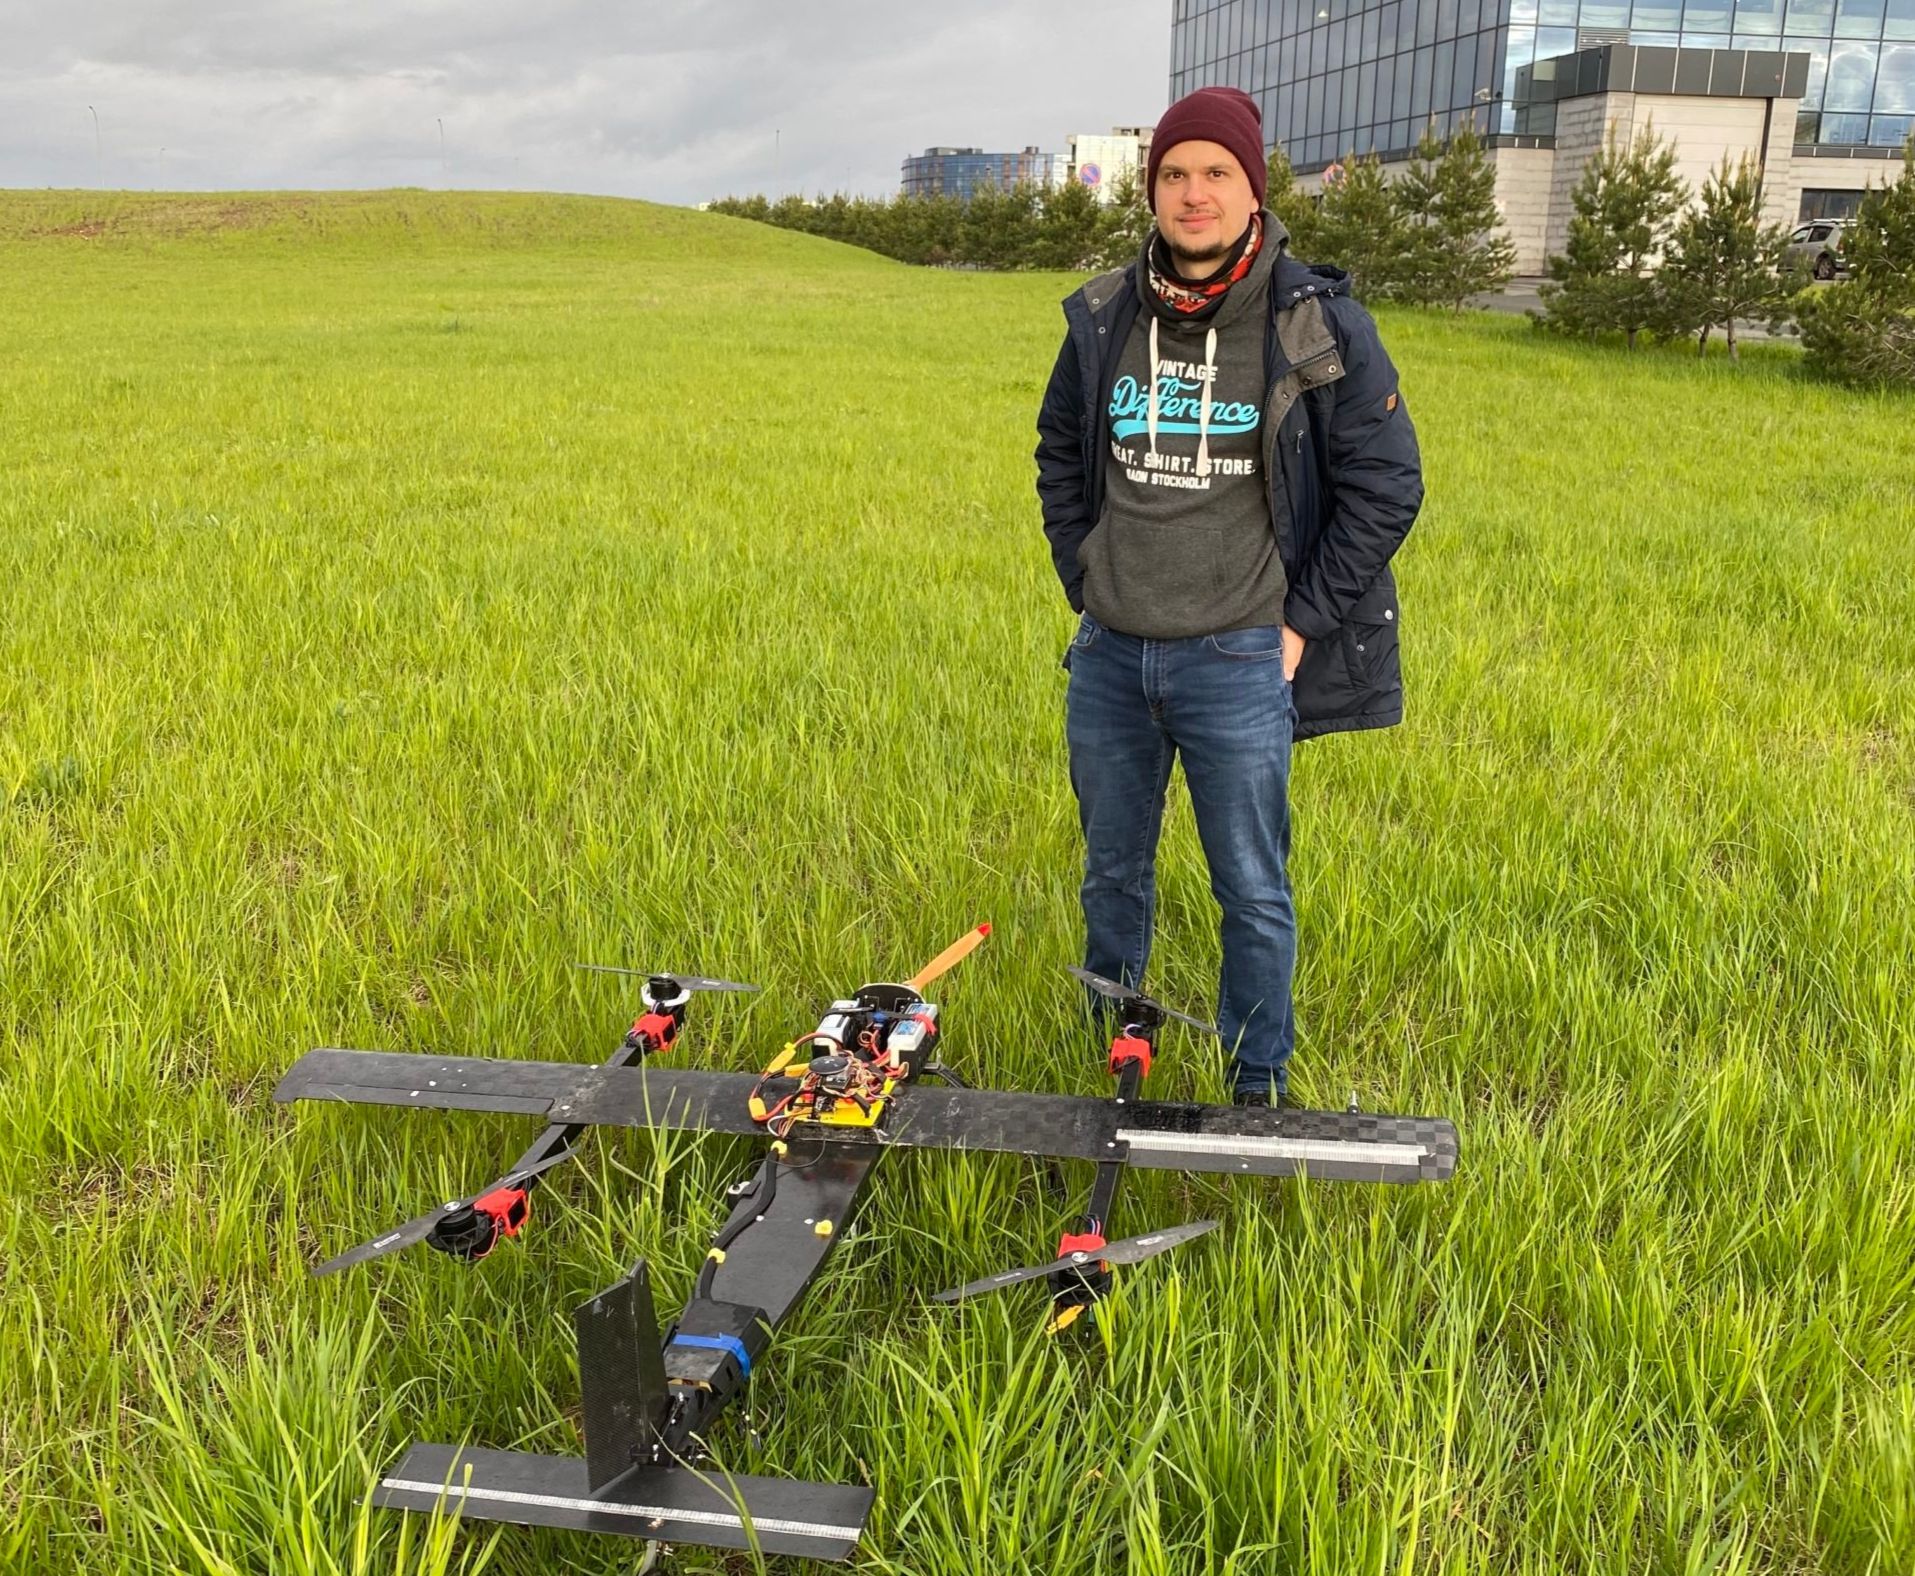
R.F .: אנו עובדים עם הכלאה של שתיים מטכנולוגיות ההרמה הרשומות - טילטור.זה מכשיר שיש לו את היכולתהמראה ונחיתה אנכיים, כמו גם הנעת כנפיים. אם מדברים על שימוש בכלי טיס בלתי מאוישים (מל"טים), הפופולרי ביותר כיום הוא צילום תחביב וצילום וידאו. יתרה מכך, אנחנו מדברים על שוק תחרותי ובוגר לחלוטין. הבקשה הבאה היא צבא וכספים. אם אנחנו מדברים על יישומים צבאיים, רוסיה מהווה היום 15% מהפרקטיקה העולמית של שימוש ברובוטיקה אווירית. קטע נוסף בו נעשה שימוש ברחפנים הוא ניטור. כיום מתפתחים באופן פעיל פתרונות למשימות מסירה ומשימות של מייל אחרון. גם חקלאות מדויקת, יישומים תעשייתיים וטלקומוניקציה נמצאים במגמת עלייה. אחד המקרים הוא גוגל בלון - בלונים שמפיצים את האינטרנט. היצרנית המובילה של רחפנים היא חברת DJI הסינית, עם יותר ממיליוני שעות טיסה וכבר יותר מ-70% מכלל השוק העולמי.
ר.פ.: אחת המשימות של חקלאות מדויקת היא ניטור יבולים.בנוסף, ניתוח האינדקס הווגטטיבי וזיהוי אזורים בעייתיים. כמובן שאפשר לרסס את כל השדה בטרקטור, זה יותר זול ליחידת שטח אבל לא מאוד יעיל. המשימה היא למצוא אזורים בעייתיים, התפרצויות של כמה מזיקים וכו', באמצעות רחפנים המצוידים במצלמות אינפרא אדום מיוחדות. אפשרות יישום נוספת היא השקיה וריסוס. החבר'ה מקאזאן עשו פרויקט מגניב BRAERON - מזל"ט חקלאי מתוצרת רוסית. זהו מכשיר כל כך ענק, יש לו שני מדחפים המונעים על ידי מנוע בעירה פנימית. הם יוצרים את כוח ההרמה העיקרי. ויש מעגל מסוק שיוצר מומנט באמצעות כוח ההיגוי כדי לשלוט בתנועה.
R.F .: אפשרות נוספת לשימוש במל"טים לתחביב היא מירוץ מזלטים. ליגת מירוצי הרחפנים (DRL) היא הפופולרית ביותר מבין הארגונים המארחים את התחרויות הללו. ישנם גם מרוצים וירטואליים המבוססים על סימולטורים.
"צאו לטיול, כביכול, כלבלב!"
D.D.: ישנם בסך הכל שמונה שלבים של פיתוח מזל"ט.באופן כללי, קוואטרוקופטר, כלי טיס בלתי מאויש וכלי רכב בלתי מאויש הם כולם רובוטים, יש להם מבנים דומים ויש להחיל על אלגוריתמי בקרה בכל מקום. יחד עם זאת, החיישנים לא תמיד דומים.
R.F.: המנועים שנמצאים ברחפנים הם בדרך כלל ללא מברשות.יש להם יחידת בקרה נפרדת שהוא מבנה רב רמות. למנוע יש ESC - בקר מהירות אלקטרוני. קבענו את הדחף הרצוי, והוא מחליט איך לשלוט במנוע, איך להחליף את הפיתול וכו'. הקישור הבא הוא הטייס האוטומטי, דבר מורכב עם בקר וחיישנים רבים: GPS, מערכת ניווט אינרציאלית, ברומטר ועוד. הלוגיקה של בקרת התנועה פועלת בתוך הטייס האוטומטי. ישנם גם בלוקים נפרדים פונקציונליים - בלוק בקר, תכנון תנועה, תנועה פשוטה מנקודה לנקודה ובלוק לשילוב נתונים מחיישנים שונים. לדוגמה, נתוני ה-GPS שלנו מגיעים בתדר נמוך; נתוני מערכת האינרציה מגיעים בתדירות גבוהה יותר, אך יש להם שגיאה מצטברת. יש אלגוריתמים שמאפשרים לנו לשלב את כל זה ולתת לנו נתונים טובים.
R.F.: טייס אוטומטי במזל"ט הוא דבר בסיסי ברמה נמוכה.לשליטה נוספת וחכמה יותר, נעשה שימוש במחשב על הסיפון, מצלמות, חיישנים והתקנים נוספים נוספים.
R.F .: פיתוח מזלט מתחיל בחישובים רעיוניים.מראה המכשיר והמערכת שלו מתכנניםבקרות: איזה דחף נדרש, איזו אווירודינמיקה תהיה, וכן הלאה. לאחר מכן מבצעים מידול מתמטי. בעיקרו של דבר, זו עבודה ללא חומרה. השלב הבא הוא פיתוח מערכת בקרה, כלומר אלגוריתמים. לסימולציה משתמשים בגישות וחבילות שונות, למשל MATLAB, או סימולטורים מוכנים - Gazebo, Microsoft FS. לאוניברסיטת Innopolis יש סימולטור משלה - Innopolis Simulator. יש לו לא רק הדגמה ויזואלית, אלא גם הדמיה של כל החיישנים, כלומר מספק את אותם נתונים כמו חיישני GPS, חיישני תפיסה, מצלמות ולידאר. זה מאפשר לך לפתח טכנולוגיות שליטה מרובות רמות אינטליגנטיות ביותר. כשתייפנו הכל בסימולטור (ובדרך כלל זה עובד שם טוב), נוכל לעבור לחלק המעניין ביותר – בדיקות, הפקת דגימת ניסוי ומבחני טיסה. כחלק משיתוף הפעולה שלנו עם מכון התעופה קאזאן, נבנים מתקני ייצור לייצור מל"טים, בהם ישמשו טכנולוגיות ייצור מזל"טים מסיבי פחמן. אם נדבר על טכנולוגיה תוספת, נוכל לעשות זאת נכון באינופוליס.

D.D.:קודם כל, אנו בודקים את מערכת הבקרה,כדי שיהיה כמה שיותר יציב. נניח שאתה צריך לבדוק איך quadcopter מתנגד לרוח. אפשר לחקות את זה - למשל, רומן מנסה למשוך בו ולקרוע אותו לגזרים, בעצם פועל כהפרעה חיצונית. אבל אלו לא בדיוק מבחני טיסה, אלו מה שנקרא מבחני גימבל. אנו צופים כיצד המכשיר מייצב את עצמו. אנחנו גם עורכים ניסויים מטורפים - במסוק מעופף מפעילים את המנוע הראשי, מטוס, ורואים איך הוא מתנהג. כלומר, האם הוא שומר על הכיוון שלו כמו שצריך במצב מסוק. כשאנחנו כבר בטוחים בליבנו שהדבר הזה לא ייפול, אנחנו יכולים להשיק אותו. לטייל עם הכלב, כביכול!
R.F.: הבעיה העיקרית בפיתוח מטוסים שאינם ספינות אוויר היא שהטעות הקטנה ביותר יכולה להוביל להתרסקות.זה קל יותר עם ספינת אוויר - אתה יכול להתחבר אליה שם ואפילו להפעיל מחדש משהו. אבל עם מטוס ומסוק, השגיאה הכי קטנה, חוסר דיוק בהגדרות, וזה הכל.
מגמות מובילות בפיתוח מזלט
R.F.: המגמה העיקרית ברובוטיקה בה אנו עוסקים היא הגברת האוטונומיה.בעבר, מזל"ט היה מנשא פשוט של שימושיעומס, כלומר בוטה למדי ונע מנקודה לנקודה. זה גם לא קל. טסתי מנקודה לנקודה, אבל לא ידעתי כלום על מכשולים, עבודה בסביבות עירוניות וחיישנים. ואם היו עליו חיישנים, הם פשוט הקליטו נתונים ואספו צילומים. כעת יש מגמה של התרחקות ממטען המטען לרובוט חכם יותר. כלומר, הוא לא רק לוקח נתונים, אלא מנתח אותם מיד ומשתמש בהם לניהול משלו. מזל"ט, למשל, אולי לא יבנה את כל המפה, אבל ימצא בה כמה אזורים, מנתח מיד וחוקר עוד שטחים מעניינים. ברור שזה דורש תוכנה ואלגוריתמים.
R.F .: המגמה העיקרית מבחינת תכנון מל"טים היא יעילות אנרגיה.אנחנו משתמשים בסוללות הטובות ביותר, אבל איךככלל, quadcopter לא יכול לטוס יותר משעה (אפילו הטוב ביותר). לכן, ישנן אפשרויות שונות כיצד להתמודד עם זה לשימוש הסופי. והם בדרך כלל מתחלקים לשני מרכיבים. אלו הן סוג של תחנות תחזוקה אוטומטיות של מזל"ט המאפשרות לך להרחיב את תפקודו האוטונומי על ידי החלפת סוללות או טעינה אוטומטית בתחנת הנחיתה. וכיוון נוסף הוא מבנים היברידיים. כלומר, מכשירים יעילים יותר המשתמשים בעקרונות תנועה שונים עבור המצבים שלהם. בנוסף, עם ההתפתחות הנוכחית של טכנולוגיית החיישנים, לרחפנים יש הזדמנות להשתמש בחיישנים מגניבים שונים שבעבר שקלו הרבה והיו יקרים. אלו לידרים, מצלמות מולטיספקטרליות ועוד מצלמות מגניבות.
ד. ד.: עכשיו בעולם הם עוסקים באופן פעיל במערכות טיסות מכשולים.לרוב מדובר בעבודה בחצרים, מורכבים ומקומות רועשים. זה נחוץ בעיקר לניתוח מבנים שנהרסו. ציריך ומעבדות מובילות בארה"ב, MIT ו-Skoltech עובדים כעת באופן פעיל על מערכות כאלה המסוגלות לפעול בתנאי חירום. גם אנחנו עושים את זה - בדקנו את עצמנו, ניסינו לטוס במרתף. ויש כאן הרבה משימות - ניווט ללא GPS, שימוש בחיישנים בלבד לתנועה ולתכנון עצמו, כלומר איך אנחנו צריכים לנוע כדי לקבל מקסימום מידע על אזור נתון. כיום כ-20 מעבדות מתחרות ביניהן באיכות ובמהירות, כי חשוב לא רק לבצע טיסה, אלא גם לעשות זאת בפחות זמן. זהו אחד האתגרים מבחינת חיישנים, עיבוד ואלגוריתמים. כעת המפתח הפעיל ביותר הוא ETH ציריך. הם פיתחו מצלמה משלהם, למעשה, מדובר בסוג חדש לגמרי של מצלמה, הדומה במבנה לפיזיולוגיה של העין האנושית ויכולה לייצר לא פריימים לשנייה, אלא את ההבדל בין פריימים. בגלל זה, אנחנו מקבלים תדירות של מיליוני פריימים בשנייה. זה מיליוני שינויים. אם יש לנו חומרה על הסיפון שמאפשרת לנו לעבד את זה, אז אנחנו יכולים לקבל ולתת שליטה במהירות הבזק.
D.D.:המערכת מתפתחת באופן פעיל מאודבדיקות, אפילו פתחה בתחרות ב- DARPA - SupT Challenge. צוותים מנסים לבדוק מנהרות עם סוגים שונים של רובוטים. יש להבין שיש רק רקע אלקטרומגנטי נורא במנהרה. כמובן, איננו יכולים להשתמש בשום ניווט רדיו. המשמעות היא שצריך לפתח טכנולוגיות לתכנון וניווט אוטונומי. זה אתגר מאוד מעניין. ניתן ליישם אותו פשוט באזורים קולוסאליים. זה דבר שבשגרה - בשריפה. מדוע לשלוח אדם כאשר אתה יכול לשלוח מזל"ט עם רדאר. תן לו לעוף, לבנות מפה, תן לו להסתכל איפה אנשים. כל זה יהיה בזמן אמת על הסיפון. ופשוט אפליקציה מיושמת - מזל"ט שטס דרך החלון והמשיך לנוע ללא GPS בתוך החדר.
D.D .: יצרנית המל"טים העיקרית בשוק כיום היא DJI. אתה יכול אפילו לומר ש- DJI יכול לעשות הכל.החברה הסינית מייצרת איכות גבוהה מאוד ומוצר שפותח באגים. אפילו מערכת ההימנעות ממכשולים שלהם מבטיחה שהמל"ט יעצור ולא יטוס בשום נקודה במהירות מסחררת. כלומר, העיקר הוא הבטיחות של המכשיר ואחרים. הפיתוחים החדשים ביותר שהם שילבו כבר נמכרים. לדוגמה, מזל"ט Skydio 2 מ-MIT. מכשיר כזה ב-1,000 דולר יעוף סביב מכשולים ביער. מבחינת אוטונומיה, הוא טוב יותר מה-DJI, יש לו נראות לכל עבר ויכול לבצע ניתוח ובניית מפות, כמו גם למנוע התנגשויות. אם המל"ט של DJI עוצר, זה מתרחק וממשיך לנוע. באופן כללי, דבר מגניב, אבל הם נמכרים בהזמנה מוקדמת.
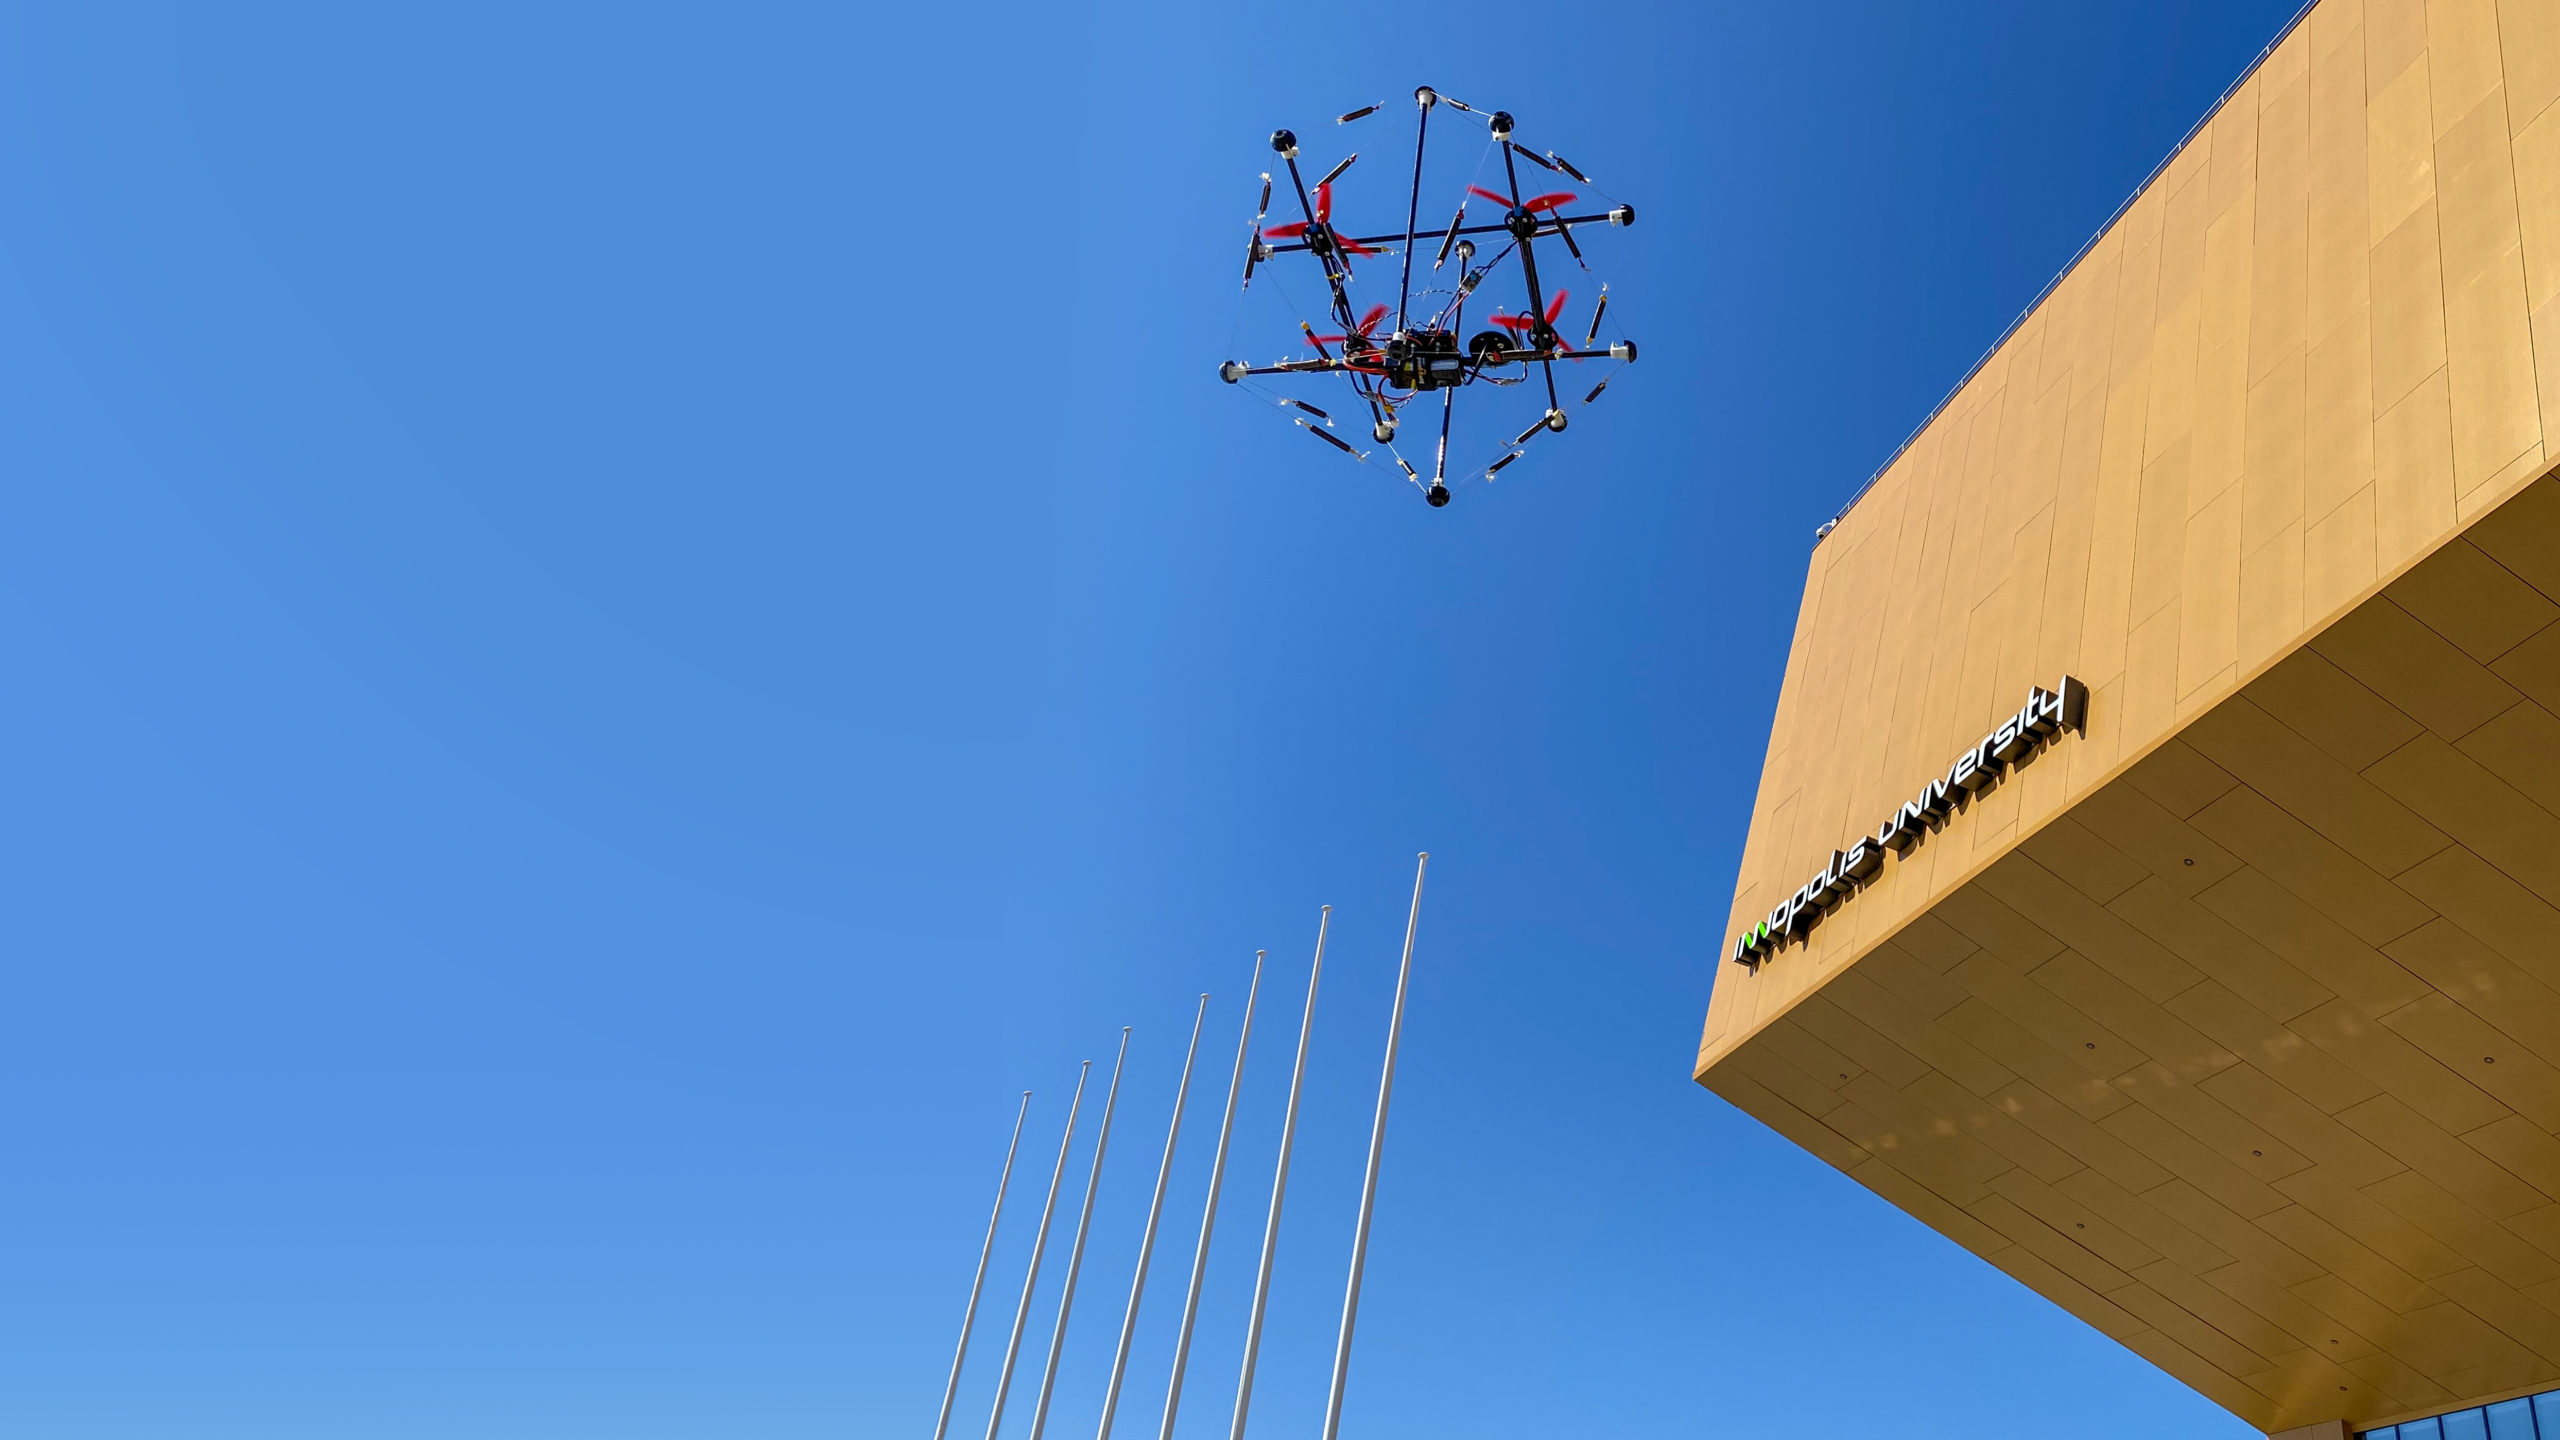
R.F .: ישנם פתרונות מעניינים מבחינת העיצוב, למשל כאשר מזל"ט צריך לעוף דרך חור הוא יכול להתקפל ולעשות זאת באופן דינמי.אנחנו גם עובדים כרגע על משהו מענייןלְעַצֵב. זה גם מתקפל וגם בלתי ניתן להריסה בחלקו. זהו מה שנקרא מזל"ט טנסור. עיקרון המתח, המשמש באדריכלות, מיושם כאן. זהו מזל"ט שבו המסגרת ומבנה הכלוב המגן משולבים ומיושמים כמבנה מתח, המאפשר לו לשרוד נפילות. זרקנו אותו מ-20 מטר, זרקנו אותו אל הקיר. רק תלמידי בית ספר בטיול הצליחו לשבור אותו.
מתיחות- העיקרון של בניית מבנים ממוטות וכבלים בהם המוטות עובדים בדחיסה והכבלים עובדים במתח. במקרה זה, המוטות אינם נוגעים זה בזה, אלא תלויים בחלל, ומיקומם היחסי קבוע בכבלים מתוחים, וכתוצאה מכך אף אחד מהמוטות אינו מתכופף.
DD: אחד היישומים המסחריים הפופולריים הוא בדיקה לא מקוונת.לשם כך משתמשים ברחפנים תעשייתיים של DJIמצלמים תרמיים. הם יכולים לעוף למעלה ולראות את מצבם של, למשל, קווי חשמל, מגדלי תקשורת, צינורות גז והכל. פתרנו את בעיית הפניית המצלמה אל החוט, דבר שדי קשה לטייס לעשות תוך כדי תנועה. אנחנו רוצים שהמל"ט יונחה על ידי המצלמה וילווה אותה תוך כדי תנועה. יש פרויקט מגניב בנושא זה - "הליכון בחבל". זהו מזל"ט שנע לאורך חוטים, לאורך חבל ועף על עמודים. דבר מגניב, ורוסית.
R.F.: אם אנחנו מדברים על אוטונומיה, תחנות טעינה מתפתחות כעת באופן פעיל.באוניברסיטת Innopolis התפתחנופלטפורמת נחיתה מיוחדת למל"ט. הוא יוצר במקור ל- KamAZ - מדובר במשאית בלתי מאוישת עם מל"ט שיכולה לבנות לו מפה ולהגיד לו לאן ללכת. אבל לפלטפורמה יש גם שימושים מסחריים אחרים. אנו יכולים להציב אותה בסמוך למחצבה, לצפות בהפקה או באתר הבנייה, ולעתים קרובות, בלוח זמנים, לבצע טיסות או סקרים ולערוך מפת שינוי.
R.F: מגמה נוספת היא שילוב של עמדת נחיתה עם מסוף מנות.החברה הרוסית "קופטר אקספרס", אשרמפתחת כעת באופן פעיל בייצור מל"טים, עשתה פוסט־אמט כזה וכעת היא מקדמת אותו יחד עם מל"טים. יש לו תאי אחסון, יודע להוציא חבילות וכן הלאה.
D.D.: טיסה אוטונומית לחלוטין באמצעות רשתות עצביות היא אחת המשימות המבטיחות בכיוון של אוטונומיה.רמת הטכנולוגיה הגיעה לשלב בו אנואנו יכולים לקבל החלטות על סיפון ה- Quadcopter ממש במהלך הטיסה. ויש שתי גישות. גישה אחת היא קלאסית, כאשר יש לנו מתזמן, רגולטור, מודולי תפיסה נפרדים ויש לנו רשת עצבית. והשני הוא מה שנקרא מקצה לקצה עם רשת עצבית אחת. זה עובד כמו קופסה שחורה. יש לו כניסות, חיישנים ויציאות בקרה. וזה מיישם את הקריטריונים שנקבעו כבר.
ראה גם:
ראו מה יכול הטלסקופ ממשיך דרכו של האבל לראות בחלל
ההיסטוריה של מקורם של מטאוריטים "מוזרים" נחשפת: הם נפלו לכדור הארץ בשנות ה -60
הייתה תמונה של איך "זורם" אבק מדברי לאוקיאנוס האטלנטי