קבוצת חוקרים הציגה מודל של תפיסה מרחבית: 3D Dynamic Scene Graphs. הפיתוח מאפשר
בנוסף ליצירת מפה רגילה, הדגם החדש יכול לאפשר לרובוט לבצע שאילתות במיקומם של חפצים וחדרים או תנועת אנשים לאורך הדרך.
לדברי אחד מהפרופסורים במחלקה, המודל החדש יסייע לרובוט לקבל החלטות במהירות ולתכנן את תנועתו. זה דומה לאופן שבו אנחנו בונים את המסלול שלנו.
על מנת לבנות מודל של סביבהסביבה, המודל מבוסס על עבודה עם Kimera, זוהי ספריית קוד פתוח. במהלך הפעולה, Kimera עובדת על ידי קבלת זרמי תמונה מהמצלמה של הרובוט, כמו גם מדידות אינרציאליות מחיישנים מובנים, כדי להעריך את מסלול הרובוט או המצלמה ולשחזר את הסצנה כרשת תלת מימדית. כל זה קורה בזמן אמת.
התוצאה היא מפה גסה של החלל בצורה של רשת תלת מימדית, שבה הכל מקודד בצבע כאובייקטים, מבנים ואנשים.
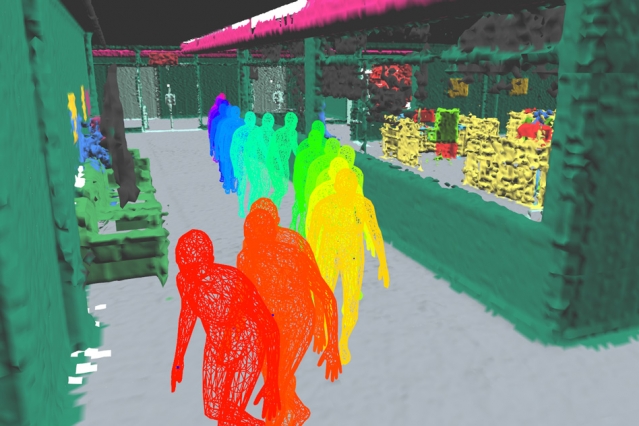 תמונות: MIT
הפיתוח החדש יהיה שימושי לא רק עבורמשימות יומיומיות רגילות שבהן יש צורך במודעות לקואורדינטות, אך הטכנולוגיה תהיה ישימה גם בייצור או כדי לחקור את המקום בו התרחש האסון.
קרא גם:
התבונן ב"קיר "הענק של מאות אלפי הגלקסיות שמאחורי שביל החלב
השביט NEOWISE נראה ברוסיה. איפה לראות אותה, איפה להסתכל ואיך לצלם
התברר שגרם לתרבות המאיה לעזוב את עריהם