"התעניינו במיוחד כיצד רובוט דמוי אדם יכול לחשוב על האפשרות להרים קופסה של אלמונים."
התהליך בו מייצר הרובוטהמסלולים המאפשרים לו להרים חפצים יכולים להיות אינטנסיביים מבחינה חישובית. למעשה, לרובוטים אנושיים יש בדרך כלל יותר חופש, ובכל זאת התנועה שגופם זקוק להרים אובייקט חייבת לעמוד בכמה מגבלות. משמעות הדבר היא שאם התיבה כבדה מדי או שמרכז המסה שלה רחוק מדי מהרובוט, סביר להניח שהוא לא יוכל להשלים תנועה זו.
“תחשוב עלינו בני האדם בזמן שאנחנו מנסיםלהבין אם נוכל להרים חפץ כבד, כמו משקולת, הסביר חאן. ראשית, אנו מתקשרים עם המשקולת כדי לקבל תחושה מסוימת של האובייקט. ואז, על סמך הניסיון הקודם שלנו, אנחנו יודעים אם זה כבד מדי בשבילנו להרים או לא. כמו כן, השיטה שלנו מתחילה בבניית טבלת מסלולים המאחסנת את תנועות ההרמה השונות המותרות עבור הרובוט, המתאימות לטווח הפיזי של התיבה באמצעות סימולציה. לאחר מכן הרובוט רואה בטבלה זו מידע מהניסיון הקודם שלו. "
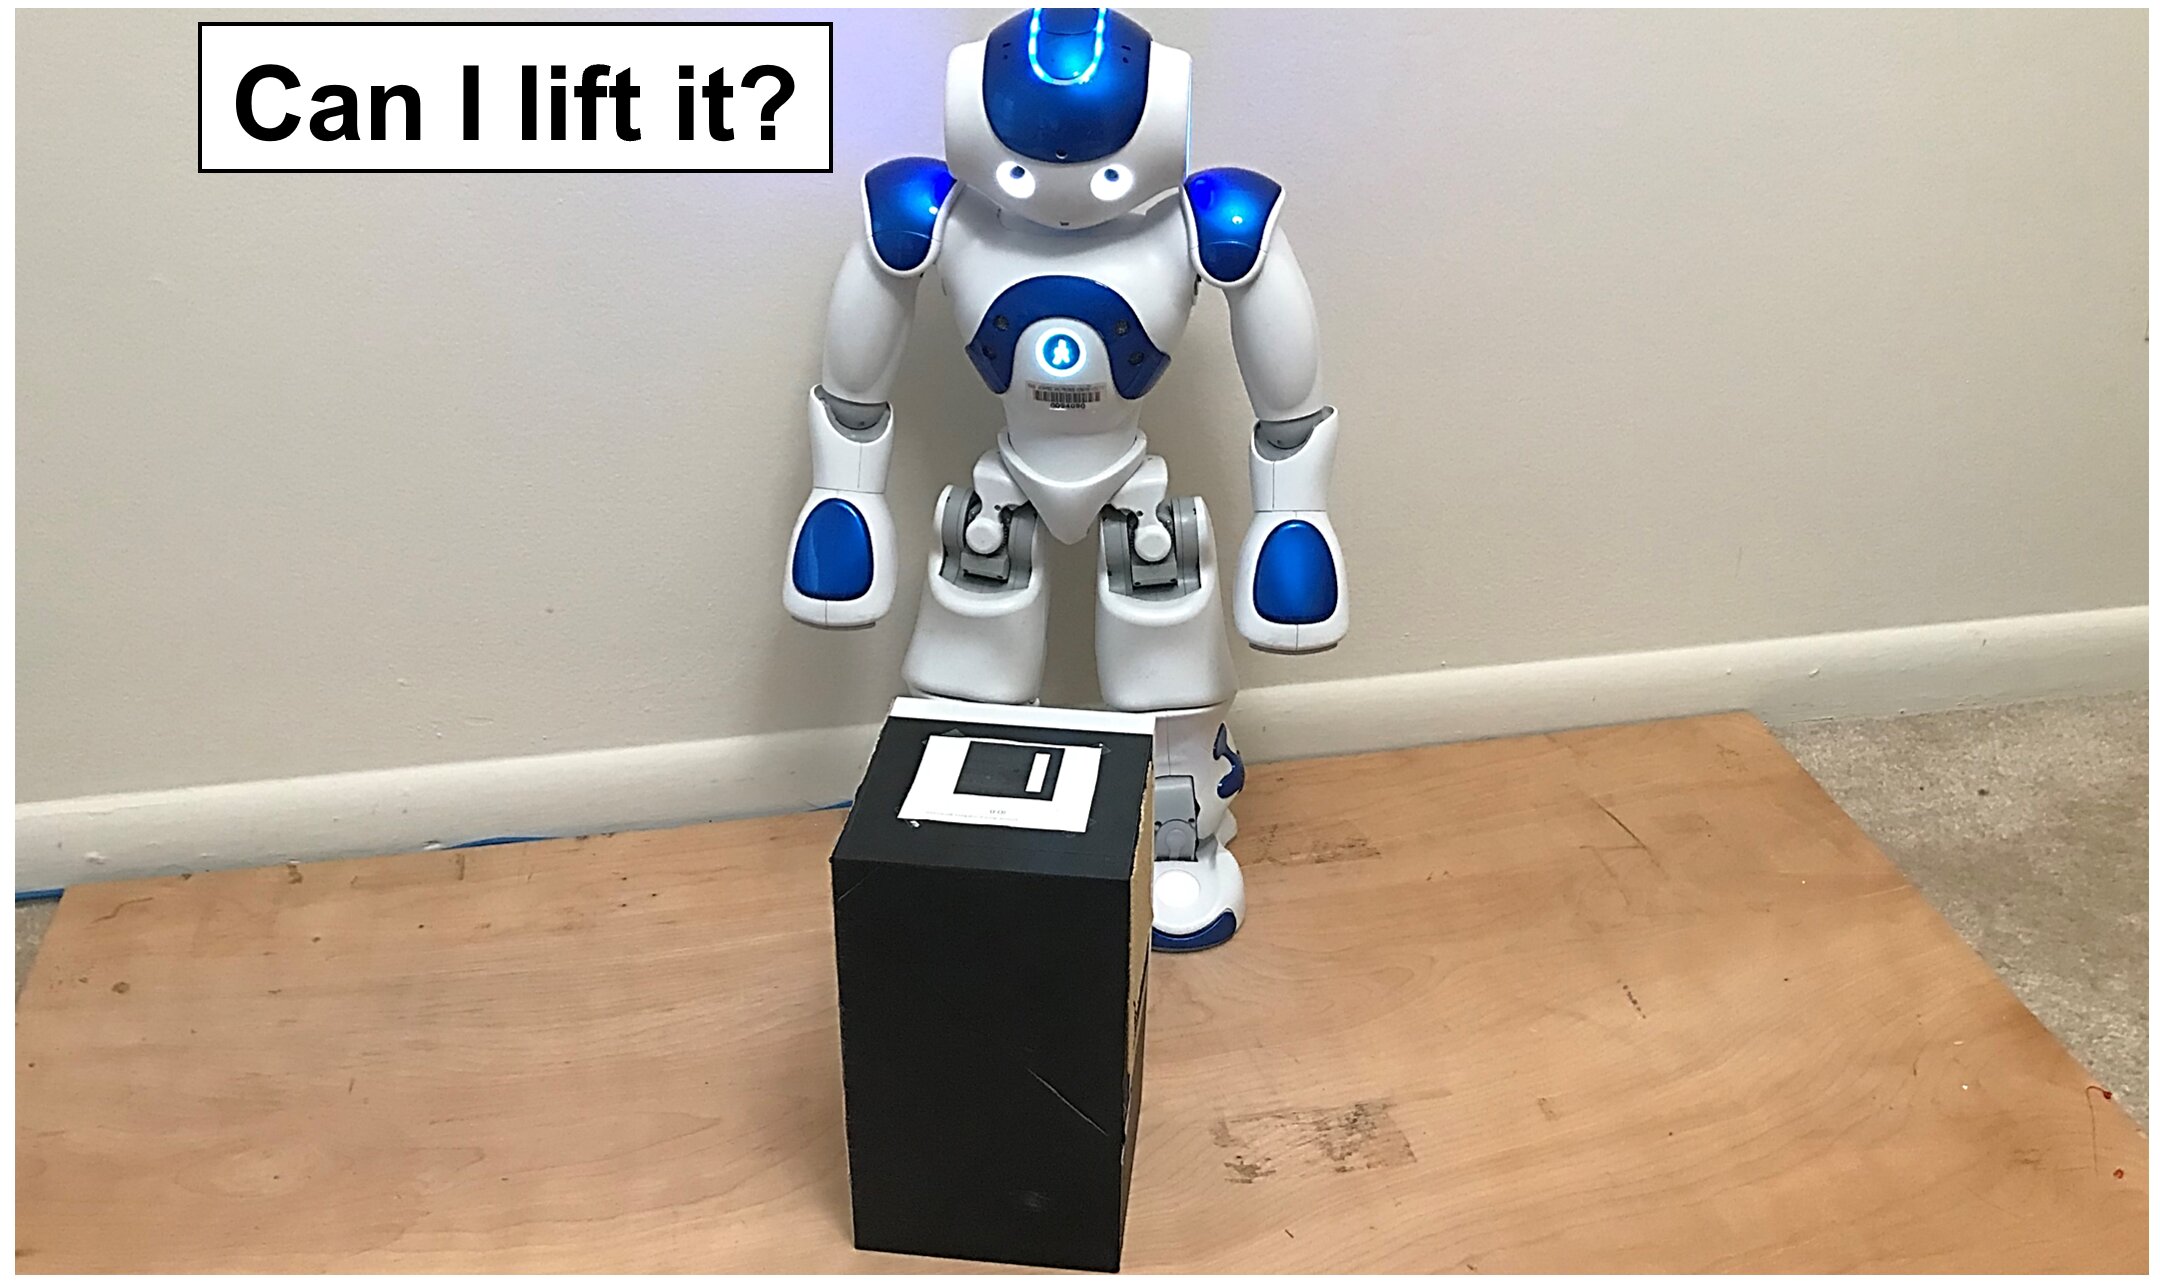 קרדיט: האוניברסיטה הלאומית בסינגפור ואוניברסיטת ג'ונס הופקינס
טכניקה שפותחה על ידי חאן בשיתוף עםעל ידי עמיתו רואיסין לי והממונה עליו גרגורי ס 'צ'יריקג'יאן (פרופסור וראש המחלקה להנדסת מכונות ב- NUS), מאפשר לרובוט לקבל מושג על הפרמטרים האינרציאליים של התיבה לאחר אינטראקציה קצרה. לאחר מכן הרובוט בוחן מחדש את טבלת המסלול שנוצרה בשיטה זו ובודק האם היא כוללת תנועת הרמה שתאפשר לו להרים את התיבה עם הפרמטרים המחושבים האלה.
אם קיימת תנועה או מסלול כזה, אזהרמת התיבה נחשבת אפשרית והרובוט יכול להשלים את המשימה באופן מיידי. אם לא, אז הרובוט רואה במשימה מעבר ליכולותיו.
“השיטה שלנו יכולה להשתפר משמעותיתיעילות העבודה בעת ביצוע משימות בחירה ומיקום מעשיות, במיוחד אם הן חוזרות ונשנות, מסכם חאן. "בעבודה העתידית שלנו אנו מתכננים ליישם את הגישה על חפצים שונים או משימות הרמה."
קרא גם
התבונן במפת התלת מימד של היקום: היא נערכה במשך 20 שנה והיא כבר הפתיעה מדענים
מדענים גילו מדוע ילדים הם הנשאים המסוכנים ביותר של COVID-19
התברר שגרם לתרבות המאיה לעזוב את עריהם