ローマフェドレンコ— NTI コンピテンス センターの准教授で、「ロボット コンポーネントとロボットの技術」の分野を担当
ドミトリー・デビット— イノポリス大学の「ロボット工学およびメカトロニクス コンポーネントの技術」を担当する NTI コンピテンス センターの次席研究員。
誰もがガレージを去る
Roman Fedorenko: Google、Apple、Microsoft、その他の巨大 IT 企業がガレージから出てきたのと同じように、私たちの研究グループも同じことから始まりました。私たちのガレージには大きな期待が寄せられています。ロボットの開発・試験センターです。そして、私たちは主にロボットに従事しており、ドローンをもっぱらロボットとして認識しています。これは多くの人にとって珍しい話かもしれません。従来、人々はロボットというと歩くアンドロイドを想像します。しかし、私たちが取り組んでいるフィールドロボット工学の分野もあります。基本的に、これらはすべて、運転したり、泳いだり、飛んだりして動くロボットです。
ロボティクス(フィールドロボティクス)- 開発に関わる応用科学自動化された技術システムであり、生産開発の最も重要な技術基盤です。建設、産業、家庭用、医療、航空、および極端な (軍事、宇宙、水中) ロボット工学があります。
R.F。:私たちのセンターは主にNational Technology Initiative(NTI)の後援の下で活動しています。私たちのパートナーの中には6つの学術機関が含まれます研究所、業界パートナー 18 社、海外パートナー 7 社。私たちは何をしているのでしょうか?マイクロロボットを除くすべてのロボット。産業用のものから始まり、最新の協働ロボットを含むマニピュレーターからニューロテクノロジーまで、そしてもちろん人工知能で終わります(これは一般にエンドツーエンドのテクノロジーです)。
R.F。:私にとってそれをすべて始めたプロジェクトは、自律飛行船です。そして、これは非標準的なパスです。通常、ドローンについて話すとき、彼らはおそらくヘリコプターに関係していると考えます。私の場合、原因はケースにあります。私が学んだ南連邦大学には、ロボット工学および制御プロセス研究所がありました。そこに来てすぐに飛行船に興味を持ちました。これがどのようにして起こったのか、今では理解するのが困難です。しかし、私は学生事務所で開発していた小型飛行船から、中国宇宙局向けの全長70メートルの本格的な装置に移行しました。学生プロジェクトは屋内で飛行しており、GPS なしで操作するのは別の課題でした。そして、中国の飛行船にはすでに制御、航行、通信システムが必要でした。
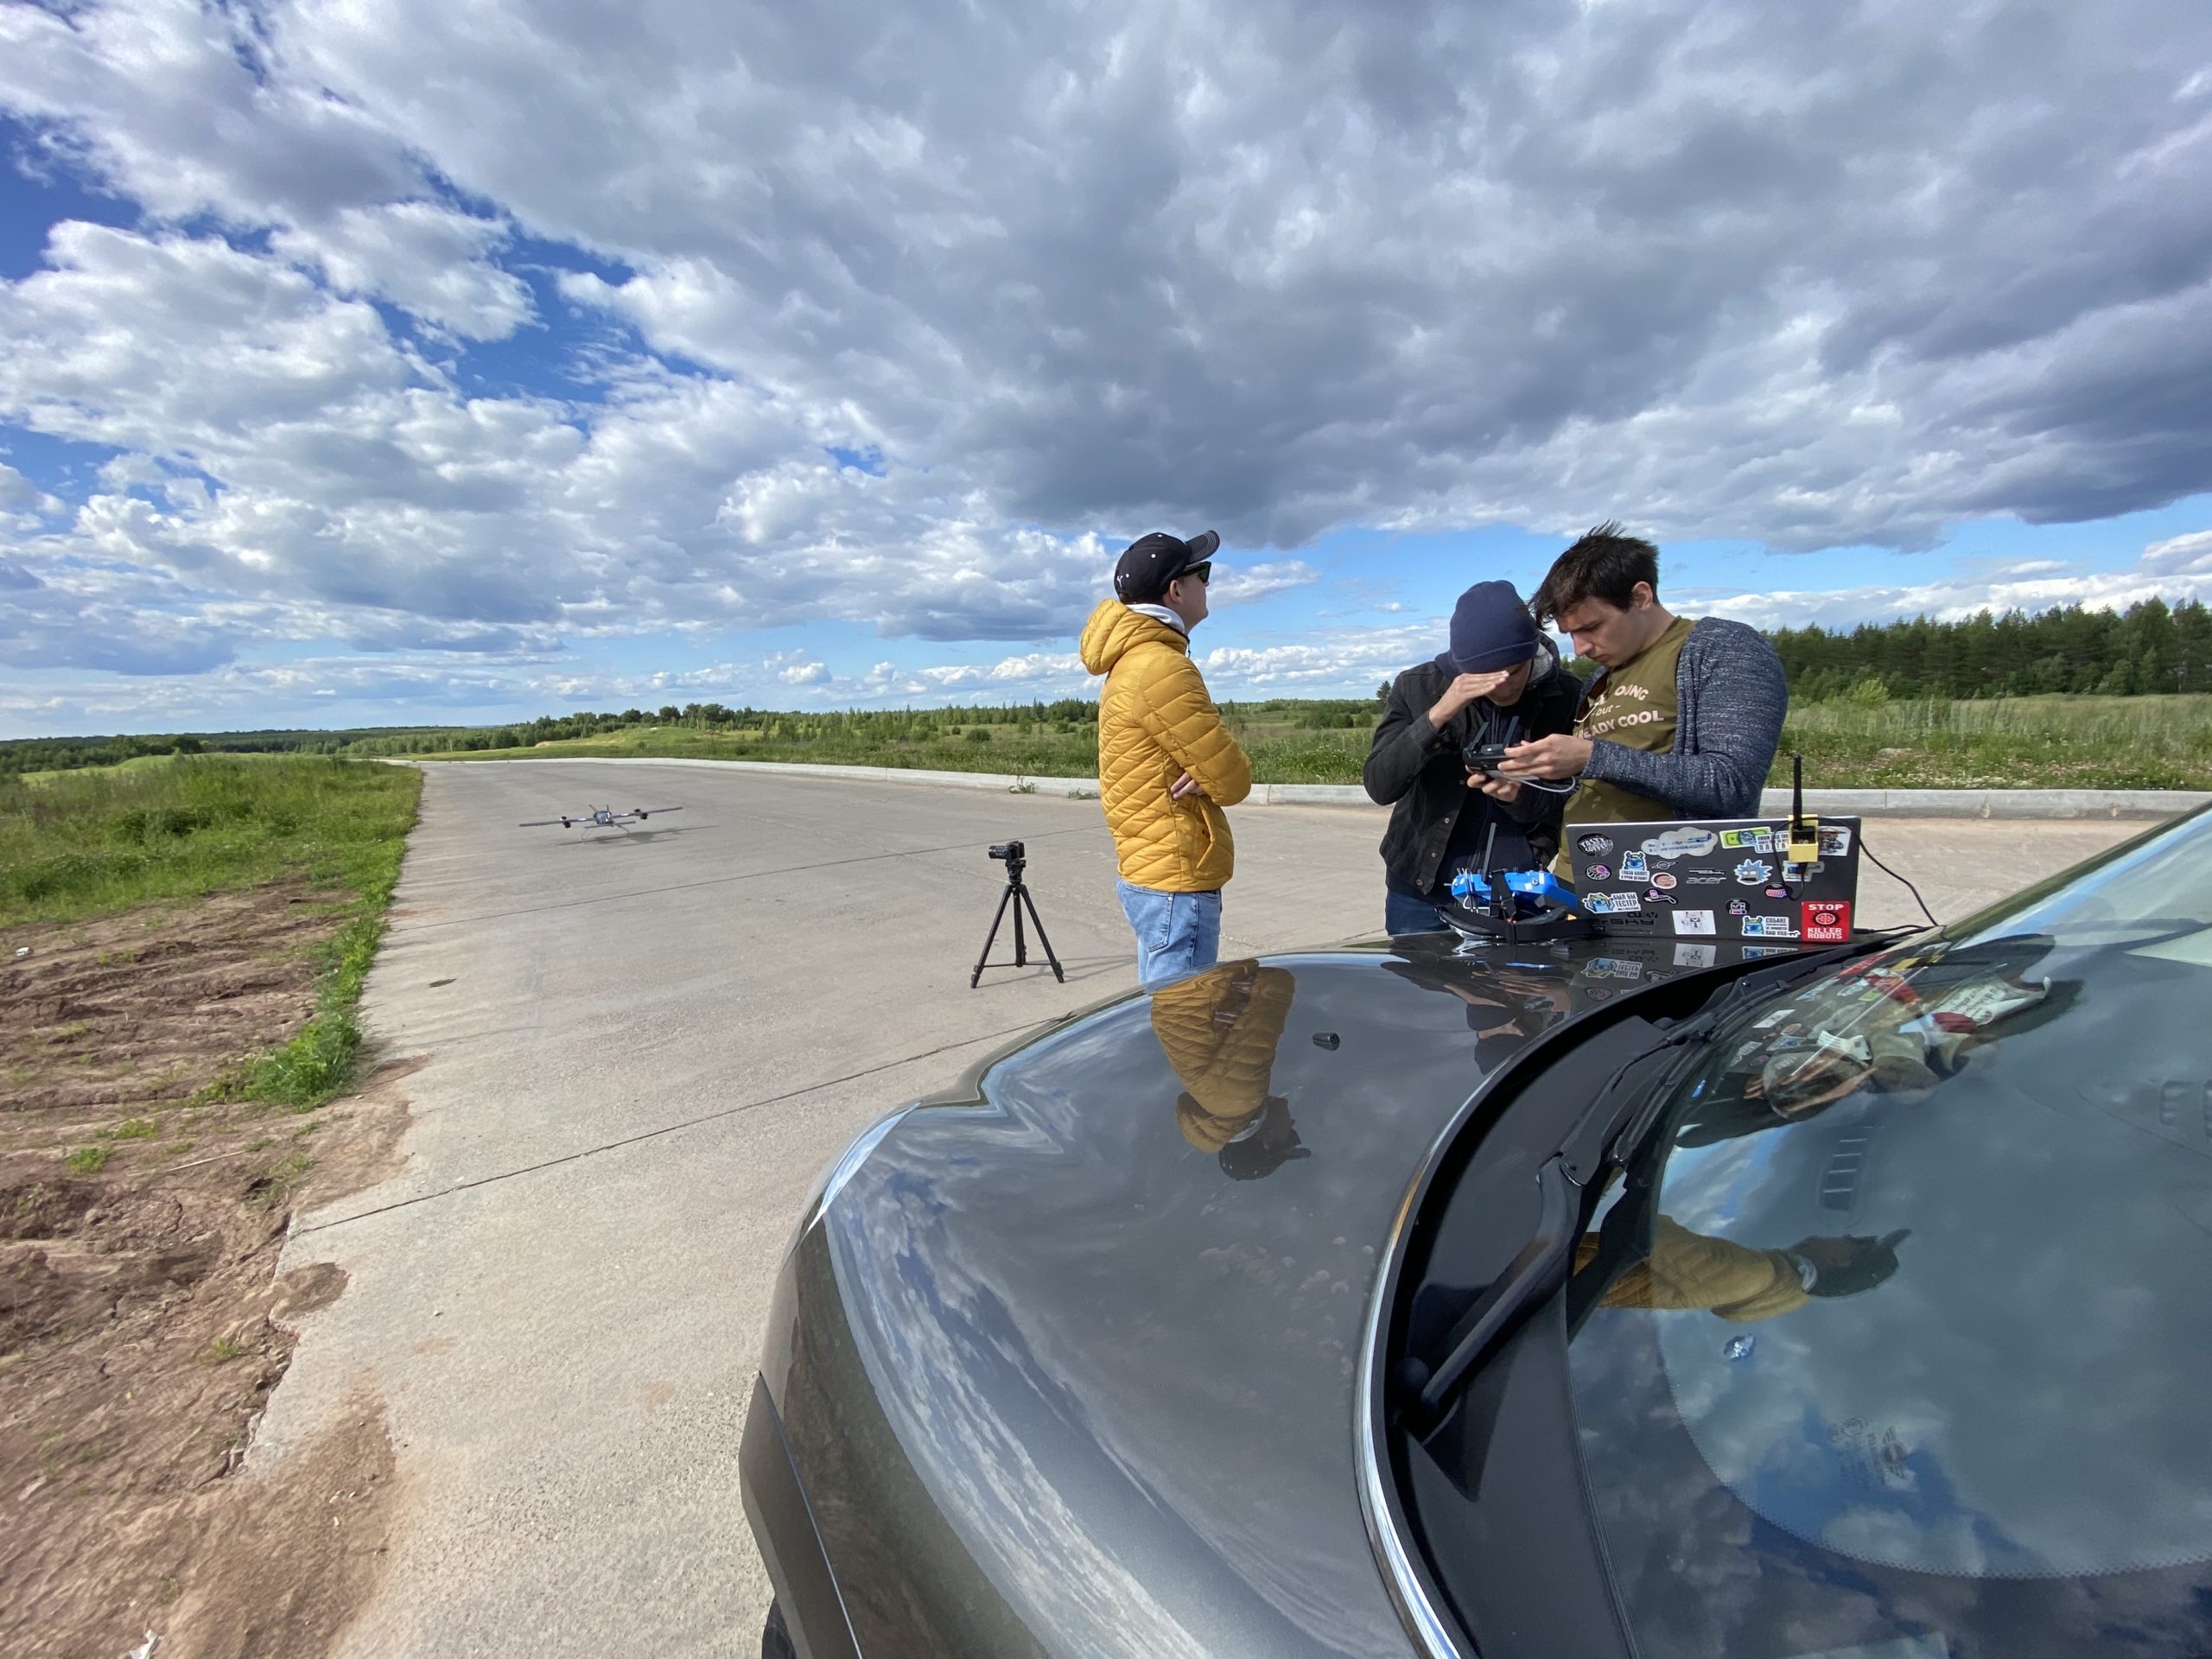
ドミトリー・デヴィット: 私たちは制御システムと障害物回避システムに取り組んでいます。実際、これが彼らが今やっていることですロシアと世界の科学学校。特に撮影を目的としたドローンの運用システムを構築しました。実はこれが初めての自主制作作品です。そして、このことはすでにいくつかの映画、「ゴジラ」、「ムーラン」などで使用されています。監督が写真の構図を気にする必要がないように、すべては自動モードのドローンを使用して行われます。
中国のランタンからドローンまで
R.F。:最初の飛行車両は中国のランタンでした。さらに、熱気球の例を挙げることができます。バルーン。しかし、最初の装置の中で最も有名なのはライト兄弟のモーター付き飛行機でした。彼らは最初の航空機をグライダーとして作成しましたが、1903 年に自動ではなく制御された飛行が記録されました。しかし実際には、1901 年にはすでに飛行船が飛行していたため、この話は物議を醸しています。前世紀の初め、飛行機と飛行船は激しく競争していました。飛行船は大西洋横断飛行を行いました。それらは巨大で、快適で、美しく、まるで旅客機のようでした。しかし最終的には飛行機が勝ったと言えるかもしれない。飛行船は残っており、まだそのニッチを見つけていますが。
R.F。:リフトを作成するには3つの原則があります。飛行船があります - そしてこれが空気静力学の原理です。風船のように、アルキメデスの力によって上昇し、空中に留まります。固定翼または回転ローターを使用する空力学的方法があります。これには、ヘリコプターやよく知られたヘリコプターが含まれます。もちろん、ジェット推進は別のタイプに分類できます。ジェット飛行機もありますが、まず第一に、これらはロケットです。
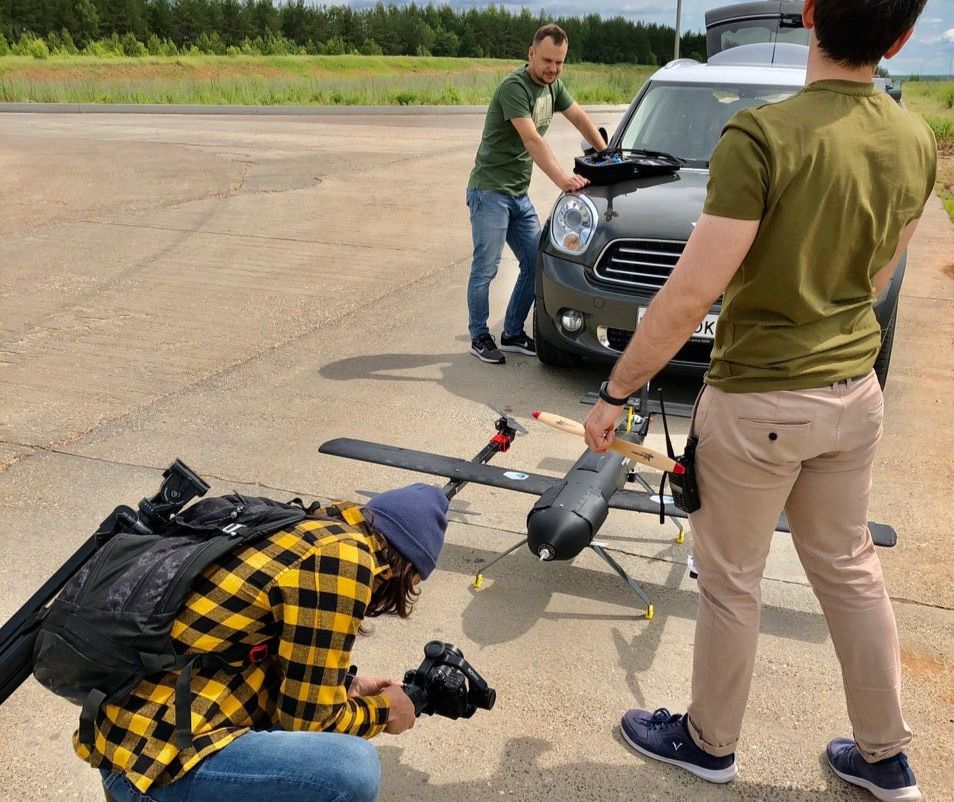
R.F。:リストされている2つのリフト技術のハイブリッド-ティルトローターを使用しています。という能力を持った装置です垂直離陸と着陸、翼の推進力。無人航空機 (UAV) の使用について言えば、今日最も人気があるのは趣味の写真撮影やビデオ撮影です。さらに、私たちは完全に競争の激しい成熟した市場について話しています。次の用途は軍事と金融です。軍事応用について言えば、ロシアは今日、世界の航空機ロボット使用実績の 15% を占めています。ドローンが使用されるもう 1 つの分野は監視です。現在、配送やラストワンマイルのタスクのためのソリューションが積極的に開発されています。精密農業、産業用途、電気通信も増加しています。その 1 つは、インターネットを配布する気球である Google Ballon です。ドローンの大手メーカーは中国の DJI で、飛行時間は数百万時間以上で、すでに世界市場全体の 70% 以上を占めています。
R.F.: 精密農業のタスクの 1 つは、作物の監視です。さらに、栄養指数の分析と問題領域を特定する。もちろん、トラクターで畑全体に散布することもでき、単位面積あたりのコストは安くなりますが、あまり効果はありません。任務は、特殊な赤外線カメラを搭載したドローンを使用して、問題のある地域や一部の害虫の発生などを見つけることです。別の適用オプションは、灌漑と噴霧です。カザン出身の人たちは、ロシア製の農業用ドローンである BRAERON というクールなプロジェクトを作りました。これは非常に巨大な装置で、内燃機関によって動力を供給される 2 つのプロペラを備えています。それらは主な揚力を生み出します。そして、操舵力を利用してトルクを生み出し、動きを制御するコプター回路があります。
R.F。:ホビーにUAVを使用する別のオプションは、ドローンレースです。 Drone Racing League (DRL) は、これらの競技会を主催する組織の中で最も人気があります。シミュレータをベースにした仮想レースもあります。
「いわば、わんわん!」
D.D.: ドローンの開発には合計 8 つの段階があります。一般に、quadrocopter、無人航空機、および無人車両はすべてロボットであり、それらは同様の構造を持ち、制御アルゴリズムをあらゆる場所に適用する必要があります。同時に、感覚は常に似ているわけではありません。
R.F.: ドローンに搭載されているモーターは通常、ブラシレスです。独立した制御ユニットがあり、多層構造になっています。エンジンにはESC(電子速度コントローラー)が装備されています。私たちが希望の推力を設定し、エンジンの制御や巻き上げの切り替えなどを考えてくれます。次のリンクは自動操縦です。これはコントローラーと多くのセンサー (GPS、慣性航法システム、気圧計など) を備えた複雑なものです。モーション コントロール ロジックはオートパイロット内で実行されます。また、コントローラー ブロック、動作計画、単純なポイントツーポイント移動、およびさまざまなセンサーからのデータを結合するためのブロックなど、個別の機能ブロックもあります。たとえば、GPS データは低い周波数で到着しますが、慣性システム データはより高い周波数で到着しますが、誤差は蓄積されます。これらすべてを組み合わせて優れたデータを提供できるアルゴリズムがあります。
R.F.: ドローンの自動操縦は低レベルの基本的なものです。さらにインテリジェントな制御を実現するには、オンボード コンピューター、カメラ、センサー、その他の追加デバイスが使用されます。
R.F。:ドローンの開発は概念的な計算から始まります。デバイスの外観とシステムを設計中ですコントロール: 必要な推力、空気力学など。次に、数学的モデリングが実行されます。基本的に、これはハードウェアを使用しない作業です。次の段階は制御システム、つまりアルゴリズムの開発です。シミュレーションには、MATLAB や既製のシミュレーター (Gazebo、Microsoft FS など) など、さまざまなアプローチとパッケージが使用されます。イノポリス大学には、独自のシミュレーター、Innopolis Simulator があります。視覚的なデモンストレーションだけでなく、すべてのセンサーのシミュレーションも行われます。つまり、GPS センサー、知覚センサー、カメラ、ライダーと同じデータが提供されます。これにより、マルチレベルの高度にインテリジェントな制御テクノロジーを開発できます。シミュレーターですべてをデバッグしたら (通常はそこでうまく機能します)、最も興味深い部分であるテスト、テスト サンプルの作成、飛行テストに進むことができます。カザン航空研究所との協力の一環として、炭素繊維ドローン製造技術が活用されるUAV生産施設の建設が進められています。付加技術について言えば、イノポリスで直接行うことができます。

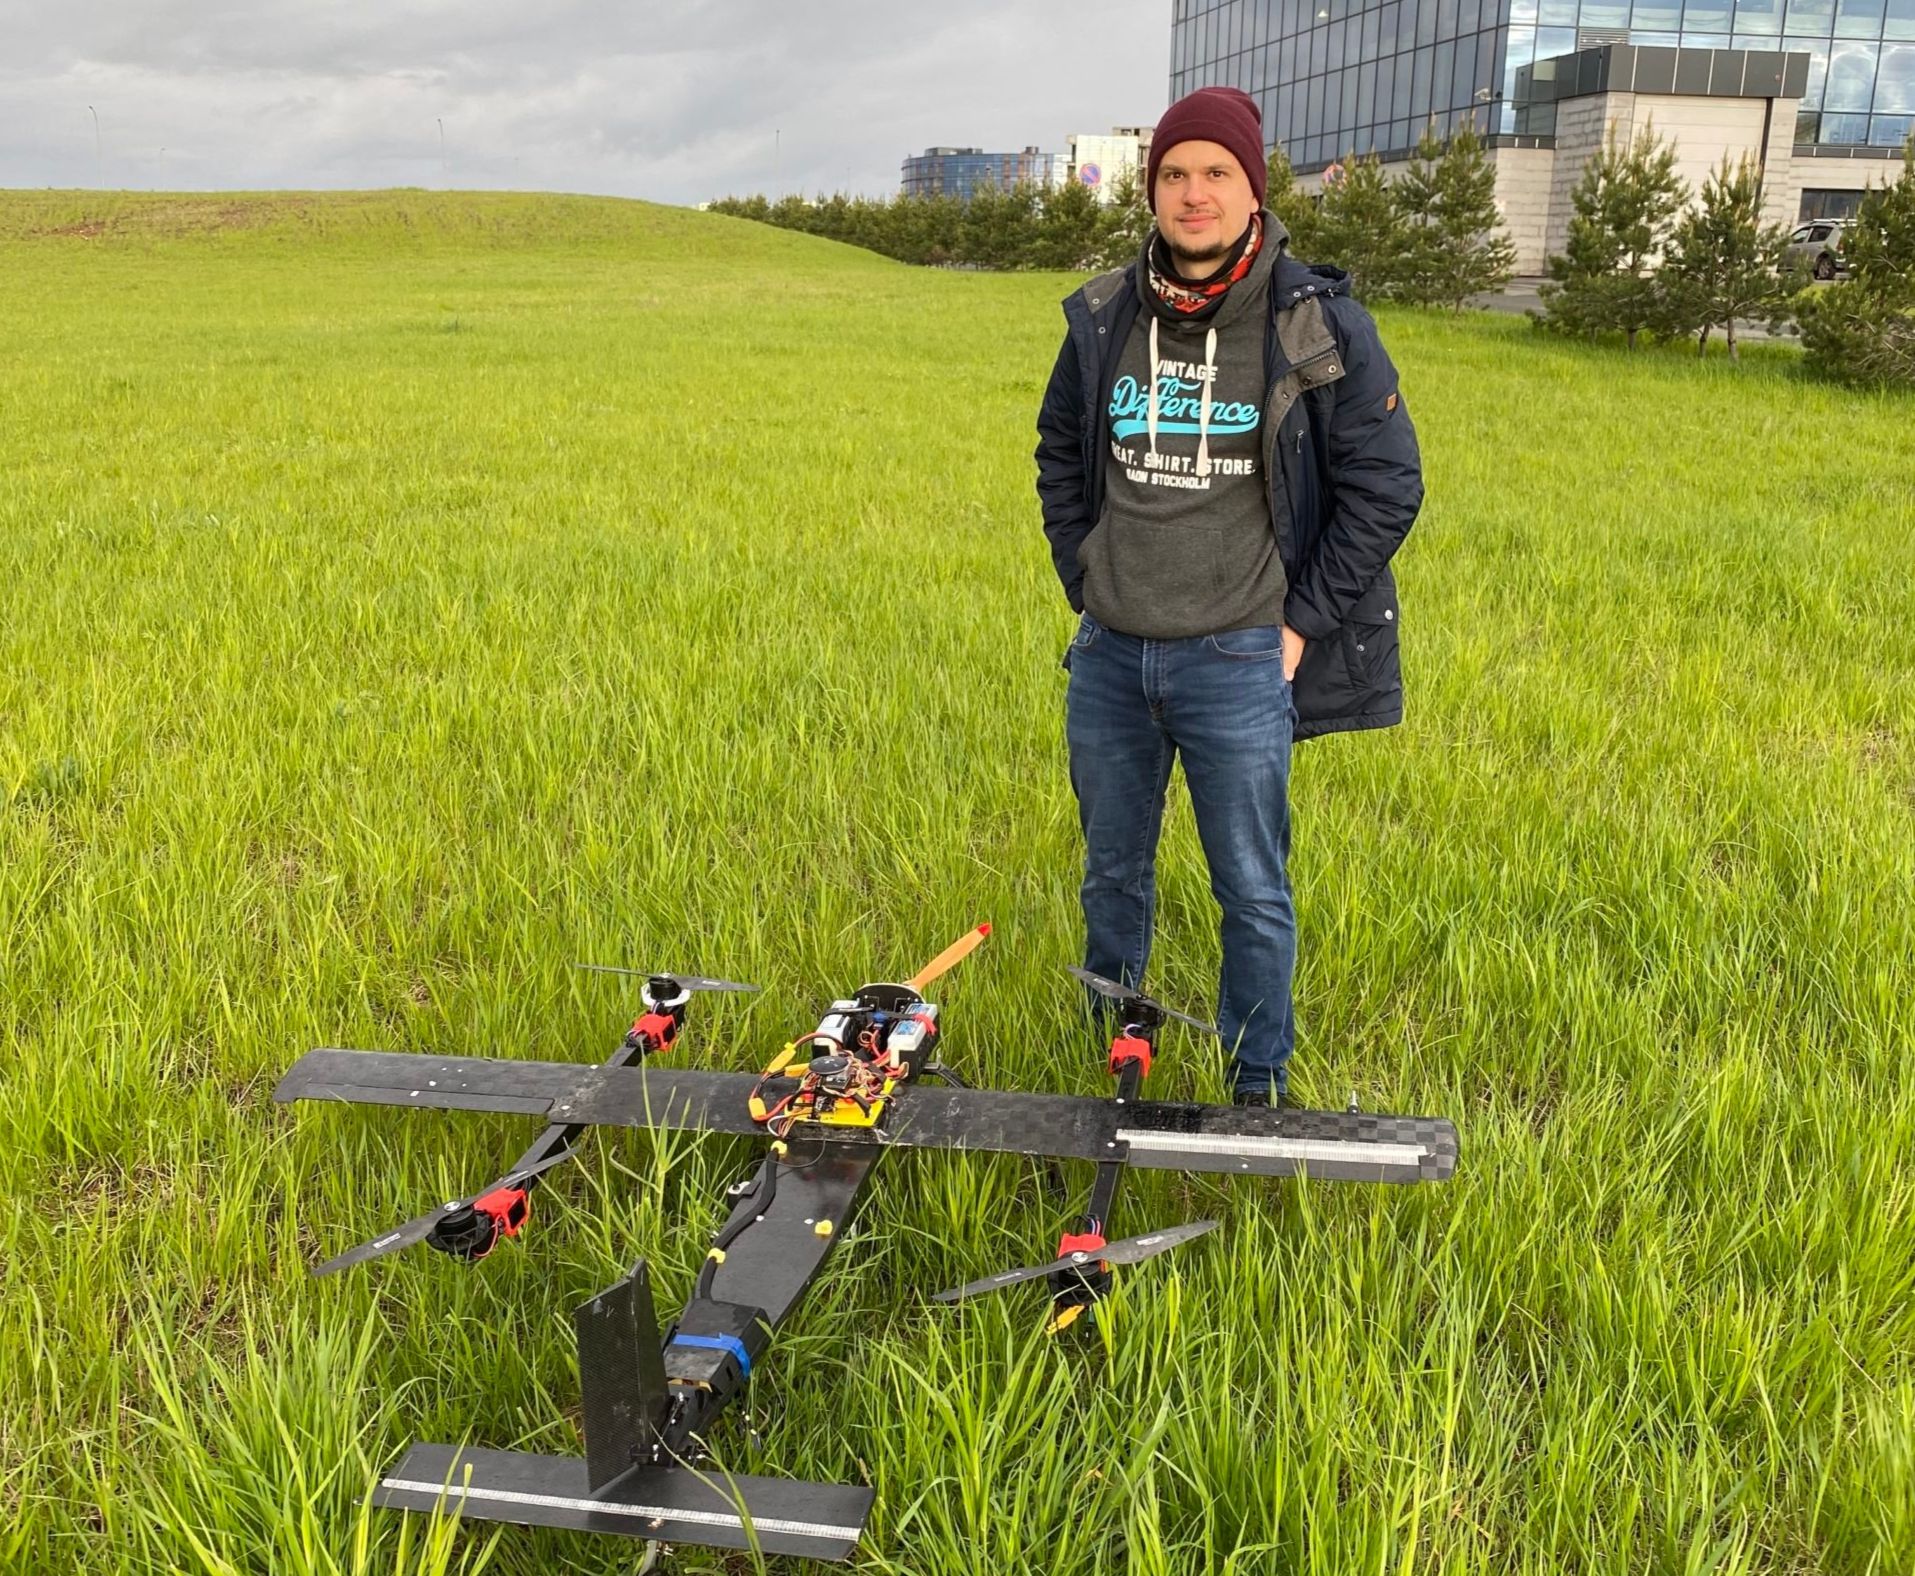
DD:まず最初に制御システムをテストします。できるだけ安定するように。クアッドコプターが風にどのように抵抗するかを確認する必要があるとします。これは真似することができます。たとえば、ローマンは彼を引っ張って引き裂こうとしますが、これは本質的に外的妨害として機能します。しかし、これらは正確には飛行テストではなく、いわゆるジンバルテストです。私たちはデバイスがどのように安定するかを観察しています。私たちはまた、クレイジーな実験も行っています。空飛ぶヘリコプターで、航空機のエンジンであるメインエンジンをオンにして、それがどのように動作するかを確認します。つまり、ヘリコプター モードと同じように方向を正確に維持できるかどうかです。これは落ちないと心の中ですでに確信しているとき、私たちはそれを発射することができます。いわば犬の散歩です!
R.F.: 飛行船ではない航空機の開発における主な問題は、ほんのわずかなミスが墜落につながる可能性があることです。飛行船を使えばもっと簡単です。飛行船に接続して、何かを再起動することもできます。しかし、飛行機やヘリコプターでは、ほんのわずかな誤差や設定の不正確さがすべてです。
ドローン開発の主なトレンド
R.F.: 私たちが関わっているロボット工学の主な傾向は、自律性の向上です。以前は、ドローンは便利な物資を運ぶ単なる輸送手段でした。つまり、かなり鈍く、点から点へと移動する負荷です。それも簡単ではありません。私は点から点へ飛びましたが、障害物や都市環境での作業、センサーについては何も知りませんでした。センサーが付いている場合は、単にデータを記録し、写真を収集するだけです。現在、ペイロードキャリアからよりスマートなロボットへの傾向が見られます。つまり、データを取得するだけでなく、すぐに分析して自身の管理に使用します。たとえば、ドローンはマップ全体を構築することはできませんが、マップ上のいくつかのエリアを見つけて、すぐに分析し、興味深い領域をさらに探索します。これにはソフトウェアとアルゴリズムが必要であることは明らかです。
R.F。:ドローンの設計に関する主な傾向はエネルギー効率です。私たちは最高のバッテリーを使用していますが、どうやって原則として、クアッドコプターは (たとえ最高のクアッドコプターであっても) 1 時間を超えて飛行することはできません。したがって、最終用途でこれをどのように処理するかについては、さまざまなオプションがあります。そしてそれらは通常 2 つのコンポーネントに分類されます。これらは、バッテリーを交換したり、着陸ステーションで自動的に充電したりすることで自律機能を拡張できる、ある種の自動ドローン メンテナンス ステーションのいずれかです。そしてもう一つの方向性はハイブリッド構造です。つまり、モードごとに異なる動作原理を使用する、より効率的なデバイスです。さらに、センサー技術の現在の発展により、ドローンは以前は重くて高価だったさまざまな優れたセンサーを使用する機会が得られます。これらは、ライダー、マルチスペクトル カメラ、その他の優れたカメラです。
D. D。:現在、世界では障害物飛行システムに積極的に取り組んでいます。ほとんどの場合、これは複雑な施設内での作業です。騒がしい場所。これは主に破壊された建物を分析するために必要です。チューリッヒと米国の主要な研究所、マサチューセッツ工科大学、スコル工科大学は現在、緊急事態でも動作できるこのようなシステムの開発に積極的に取り組んでいます。私たちもこれを行っています - 私たちは自分自身を検査し、地下室を飛び回ろうとしました。ここには多くのタスクがあります。GPS を使用しないナビゲーション、移動と計画自体にセンサーのみを使用する、つまり、特定のエリアについて最大限の情報を得るためにどのように移動する必要があるかです。現在、約 20 の研究室が品質とスピードを競い合っています。飛行を行うだけでなく、より短い時間で行うことも重要だからです。これは、センサー、処理、アルゴリズムに関する課題の 1 つです。現在、最も活発な開発者はチューリッヒ工科大学です。彼らは独自のカメラを開発しました。実際、これはまったく新しいタイプのカメラで、構造が人間の目の生理機能に似ており、1 秒あたりのフレーム数ではなく、フレーム間の差を生成できます。このため、1 秒あたり数百万フレームの周波数が得られます。それは何百万もの変更です。これを処理できるハードウェアが搭載されていれば、超高速で受け入れて制御を与えることができます。
DD:システムは非常に活発に開発されています検査、DARPA-SupTチャレンジでの競争も開始しました。チームはさまざまなタイプのロボットでトンネルを検査しようとします。トンネルには恐ろしい電磁的背景があることを理解する必要があります。もちろん、ラジオナビゲーションは使用できません。これは、自律的な計画とナビゲーションのための技術を開発する必要があることを意味します。これは非常に興味深い課題です。巨大なエリアに簡単に適用できます。それは当たり前です-火の中で。レーダー付きのドローンを送信できるのに、なぜ人を送信するのか。彼が飛んで、地図を作って、人々がどこにいるか見てみましょう。これはすべてリアルタイムで行われます。そして、ただ適用されたアプリケーション-窓から飛んで部屋の中でGPSなしで動き続けたドローン。
D.D。:今日の市場での主なドローンメーカーはDJIです。 DJIは何でもできると言うこともできます。中国の会社は非常に高品質で、デバッグ済みの製品。障害物回避システムによっても、ドローンはどの時点でも停止し、猛スピードで飛行することはありません。つまり、重要なのはデバイスなどの安全性です。彼らが統合した最新の最先端開発品はすでに販売されています。たとえば、MIT の Skydio 2 ドローンです。 1,000ドルのこのような装置は、森の中の障害物を避けて飛び回ります。自律性の点では DJI よりも優れており、全方位の視認性があり、分析と地図の構築を実行できるだけでなく、衝突を回避することもできます。 DJI ドローンが停止すると、こちらは離れて動き続けます。一般的には素晴らしいことですが、予約注文で販売されます。
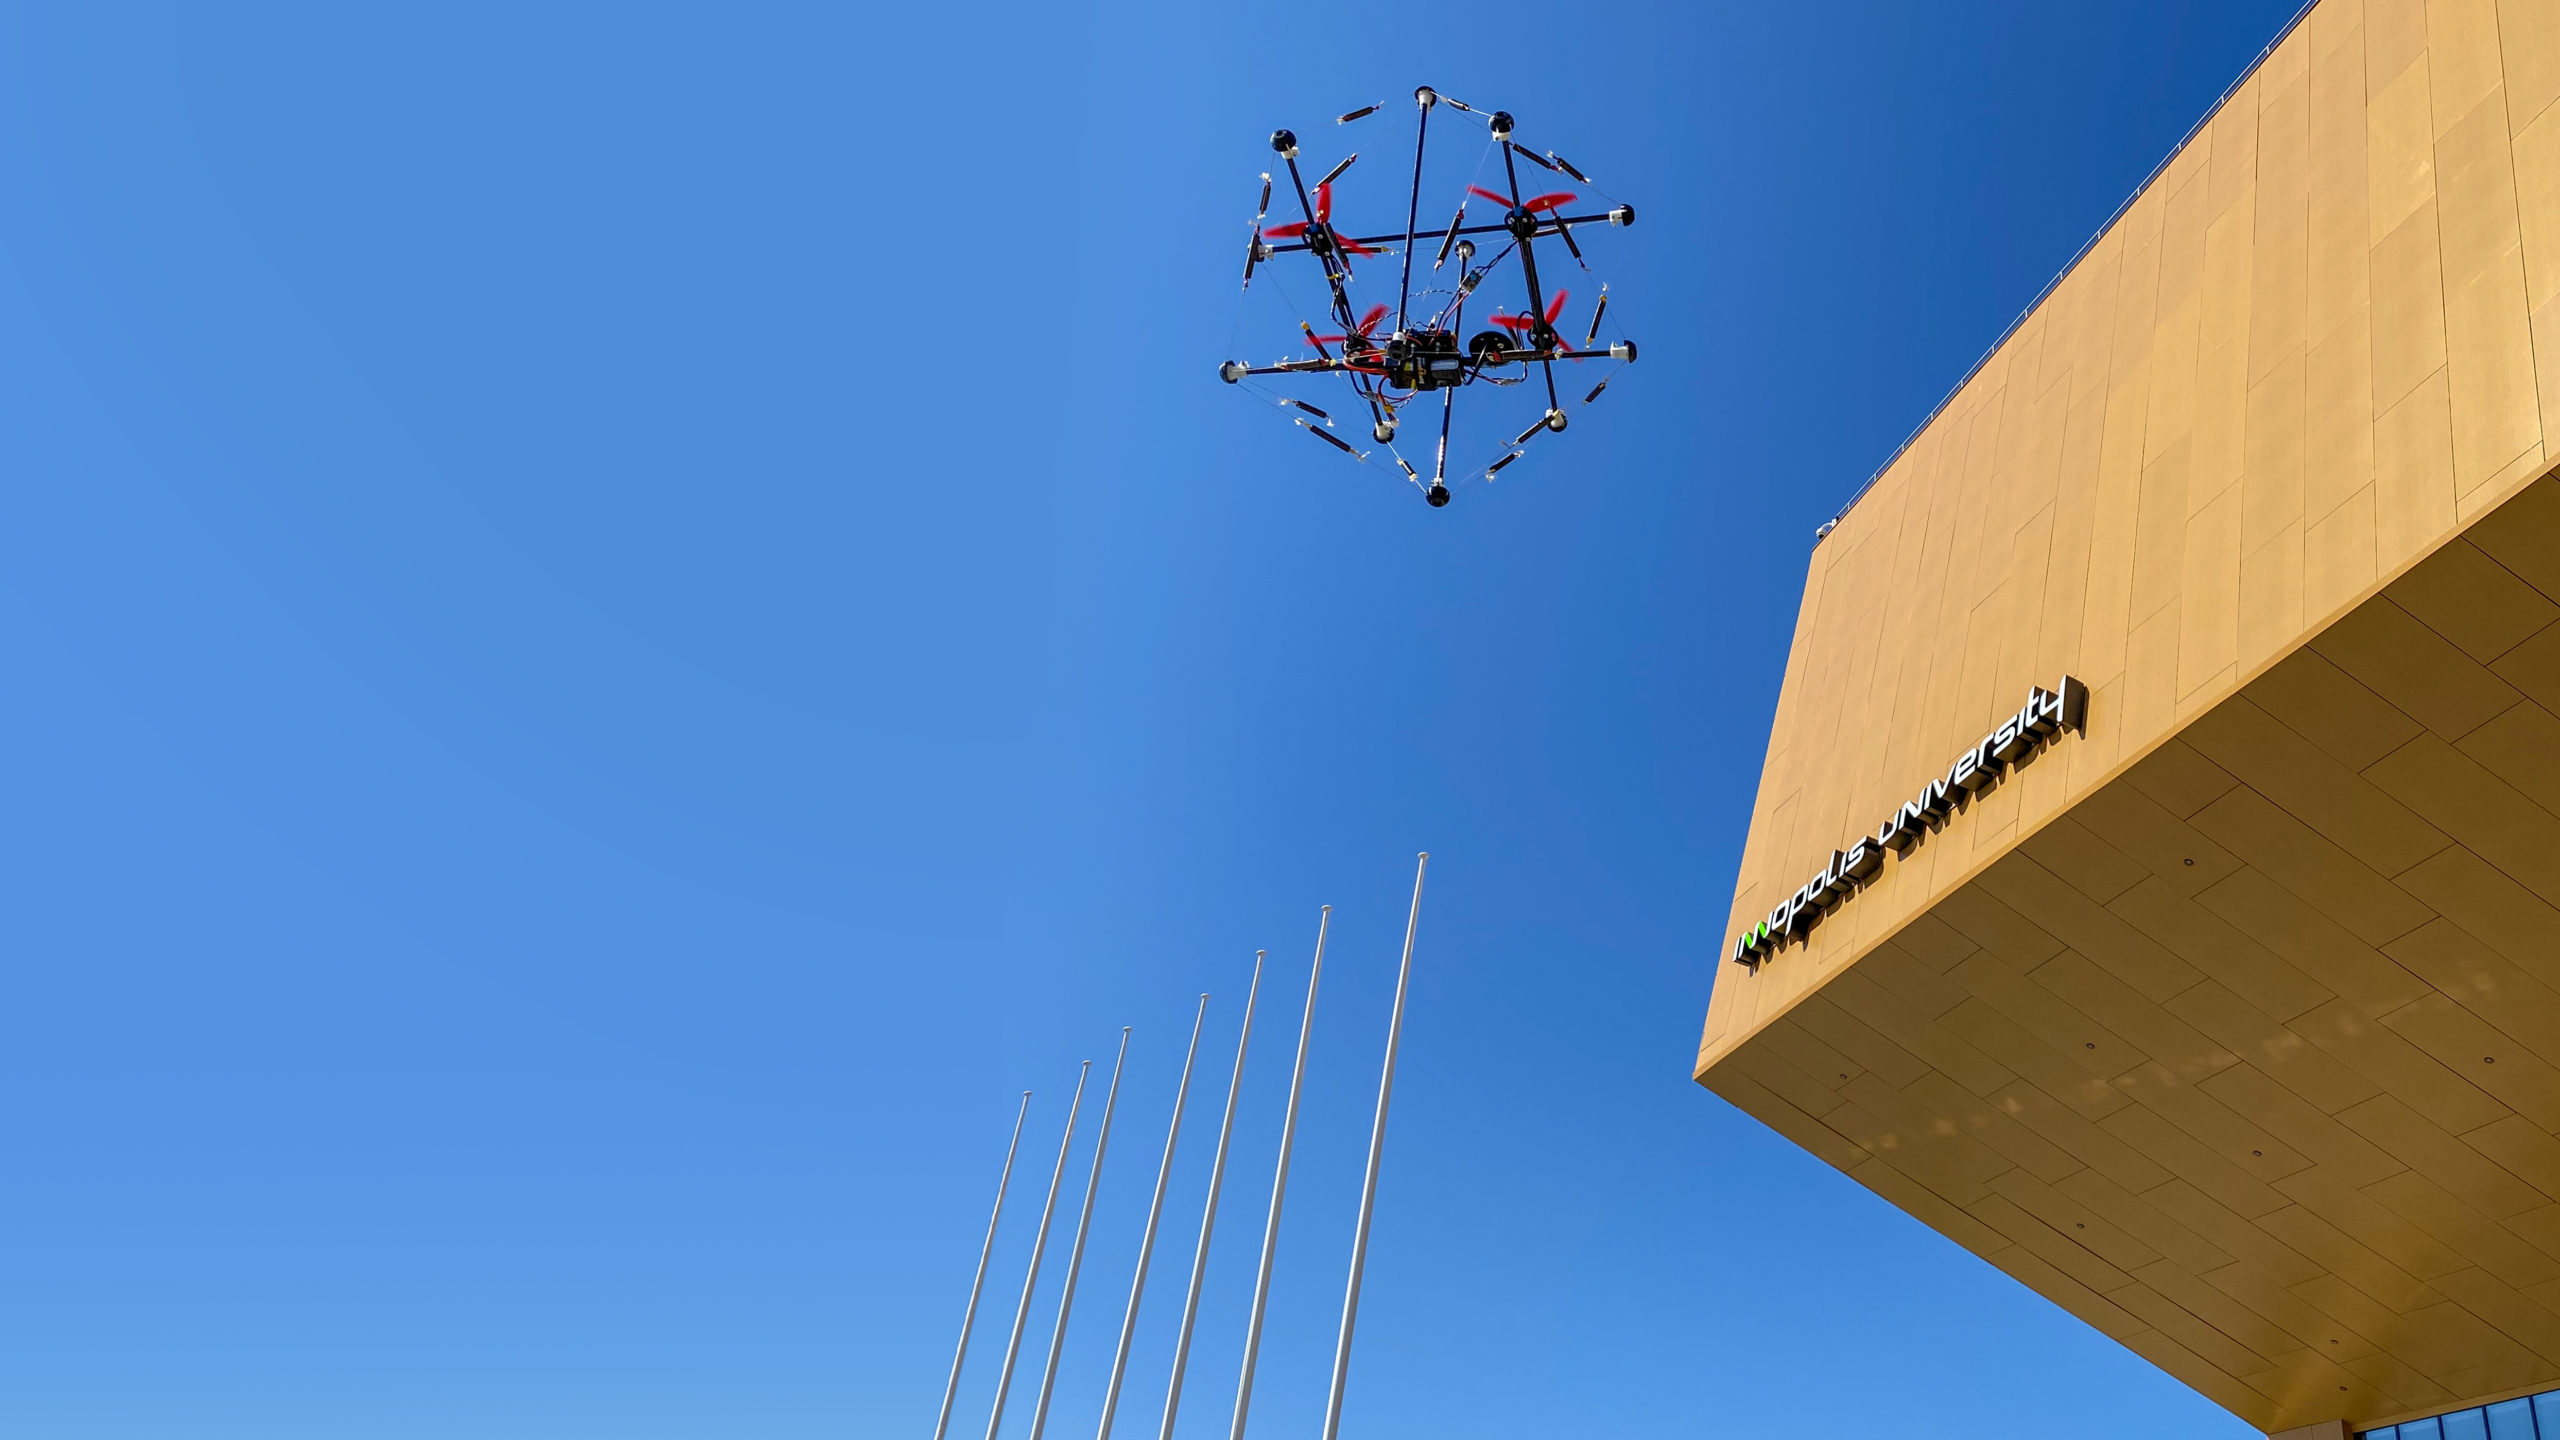
R.F。:設計に関して興味深い解決策があります。たとえば、ドローンが穴を通過する必要がある場合、折りたたんで動的に実行できます。現在、興味深い取り組みも行っていますデザイン。折り畳み可能であり、部分的に破壊することもできません。これはいわゆるテンソルドローンです。ここには建築で使われるテンセグリティの原理が応用されている。これは、フレームと保護ケージ構造を組み合わせてテンセグリティ構造として実装したドローンで、落下にも耐えることができます。 20メートルの距離から投げて、壁に向かって投げました。それを壊すことができたのは遠足の小学生だけでした。
テンセグリティ- ロッドから構造物を構築する原理とロッドが圧縮状態で動作し、ケーブルが引張状態で動作するケーブル。この場合、ロッドは互いに接触せず、空間にぶら下がり、それらの相対位置は伸びたケーブルによって固定され、その結果、ロッドはいずれも曲がりません。
DD:一般的な商用アプリケーションの1つはオフライン検査です。この目的のために、DJI の産業用ドローンが使用されますサーマルイメージャー。彼らは飛んで、例えば送電線、通信塔、ガスパイプラインなどあらゆるものの状態を観察することができます。パイロットが移動中にカメラをワイヤーに向けるのは非常に困難な問題を解決しました。ドローンがカメラによって誘導され、移動に同行するようにしたいと考えています。このテーマに関するクールなプロジェクト「ロープウォーカー」があります。これはワイヤーやロープに沿って移動し、ポールの上を飛行するドローンです。クールなこと、そしてロシア語。
R.F.: 自律性について言えば、現在、充電ステーションが積極的に開発されています。イノポリス大学では、ドローン用の特別な着陸プラットフォーム。それは元々はカマズのために作られました-それは彼のために地図を作成して彼にどこへ行くべきかを伝えることができるドローンを備えた無人トラックです。しかし、プラットフォームには他の商用利用もあります。採石場の近くに置いたり、生産を見たり、建設現場で見たり、定期的にスケジュールに従って、飛行や調査を行ったり、変更マップを作成したりできます。
R.F.: もう 1 つのトレンドは、陸揚げステーションと小包ターミナルの組み合わせです。ロシアの会社「Copter Express」、現在ドローンの生産に積極的に取り組んでおり、そのようなポスタマットを作成し、ドローンと一緒に宣伝しています。彼は貯蔵セルを持っており、小包の発行方法などを知っています。
D.D.: ニューラル ネットワークを使用して完全に自律的に飛行することは、自律化の方向で有望なタスクの 1 つです。技術のレベルは、私たちが飛行中にクアッドコプターで決定を下すことができます。そして、2つのアプローチがあります。 1つのアプローチは古典的で、スケジューラー、レギュレーター、個別の認識モジュールがあり、ニューラルネットワークがある場合です。そしてもう1つは、単一のニューラルネットワークを持ついわゆるエンドツーエンドです。ブラックボックスのように機能します。入力、センサー、制御出力があります。そして、すでに設定されている基準を実装します。
また見なさい:
ハッブルの後継望遠鏡が宇宙で見ることができるものを見る
「奇妙な」隕石の起源の歴史が明らかにされる:それらは60年代に地球に落ちた
砂漠の塵が大西洋に「流れ込む」様子の写真がありました