研究者のグループは、空間認識のモデルである 3D ダイナミック シーン グラフを発表しました。開発により、
新しいモデルでは、通常のマップを作成するだけでなく、ロボットがオブジェクトや部屋の位置、または途中での人の動きを照会することもできます。
同学科の准教授の一人によると、新しいモデルはロボットが迅速に意思決定を行い、動作を計画するのに役立つという。これはルートを構築する方法と似ています。
環境のモデルを構築するには環境、モデルは Kimera との作業に基づいています。これはオープンソースのライブラリです。 Kimera は動作中、ロボットのカメラからの画像ストリームと搭載センサーからの慣性測定値を受信して、ロボットまたはカメラの軌道を推定し、シーンを 3D メッシュとして再構築します。これらすべてはリアルタイムで行われます。
その結果、すべてが物体、構造物、人物として色分けされた、3 次元グリッドの形での大まかな空間地図が作成されます。
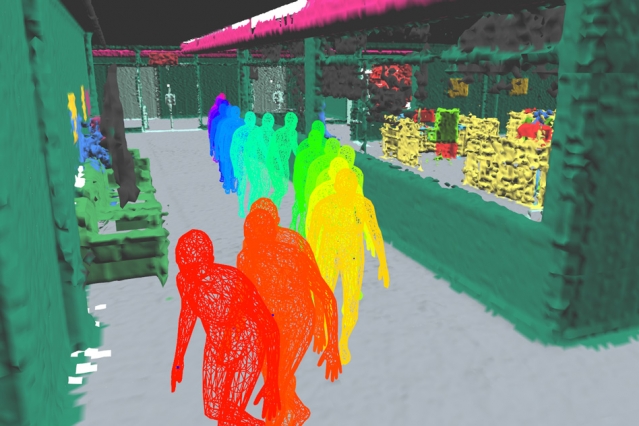 画像:MIT
新しい開発は次のような用途に役立つだけでなく、座標の認識が必要な日常の日常業務だけでなく、このテクノロジーは生産現場や災害が発生した場所の探索にも応用できます。
また読む:
天の川の背後にある何十万もの銀河の巨大な「壁」を見てください
NEOWISE彗星がロシアで見えています。彼女を見る場所、見る場所、写真を撮る方法
マヤ文明が彼らの都市を去ったことが判明した