ヘリオットワット大学とエディンバラ大学の研究者がプロトタイプをデモンストレーション
エンジニアは、次のようなライダー システムを開発しました。緑色のパルスレーザー光源を使用して撮影エリアを照らします。反射パルス照明は単一光子検出器のアレイによって検出され、低光量下での超高速検出を実現し、低光量環境での測定時間を大幅に短縮します。
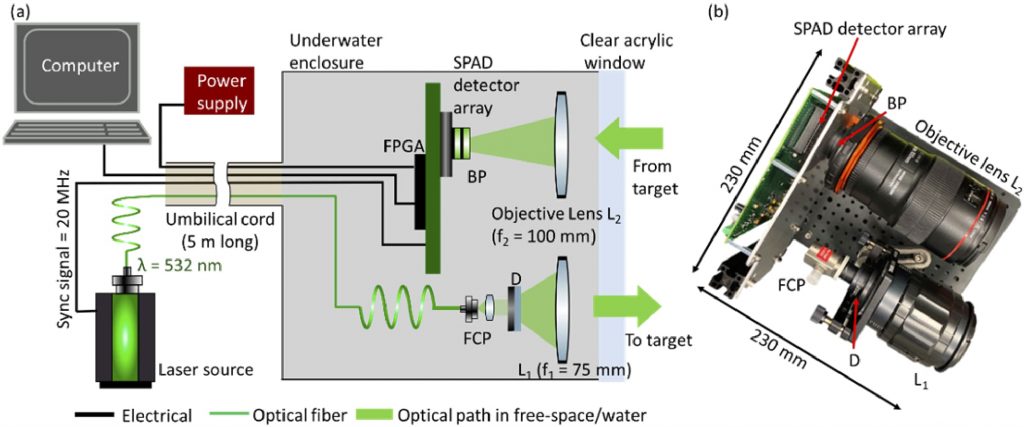 装置の原理と水中撮影用ライダーシステムの試作機。画像: Aurora Maccarone 他、Optics Express
このアプローチには数千の単一光子が必要ですそれぞれの検出器が 1 秒あたり数百のイベントを生成します。このため、特にリアルタイム アプリケーションの場合、3D 画像を迅速に復元するために必要なデータを取得して処理することが非常に困難になります。この問題を解決するために、研究者らは強い散乱条件下でイメージングするためのアルゴリズムを開発しました。これらは通常のグラフィックス プロセッシング ユニット (GPU) 上で実行できます。
海水を介した3D画像の取得 -難しい仕事。このデバイスは反射光を使用するため、水中の粒子があると光が散乱し、画像が歪みます。しかし、量子技術に基づいた単一光子の検出は非常に高い透過性を実現し、低照度条件下でも機能します。
 プロトタイプデバイスのテスト中に取得された 3D 画像。アニメーション: オーロラ・マッカローネ、ヘリオットワット大学
研究者たちはシステムをテストしました水を濁らせるために分散剤が加えられたタンク。 3 つの異なる濁度レベルでの実験により、最大 3 m の距離で LIDAR イメージングに成功したことが実証されており、エンジニアは水中船に統合できるようにシステムのサイズを縮小することに取り組んでいます。
続きを読む:
科学者たちは、星がどのようにして惑星を飲み込むのかを初めて観察した:これは最終的には地球を待っている
ハビタブルゾーンの端で発見された2つのスーパーアース:そのうちの1つは快適な温度を持っています
現生人類はこれまで考えられていたのとは異なる方法でヨーロッパに移住した
表紙: Freepik の Wirestock からの画像