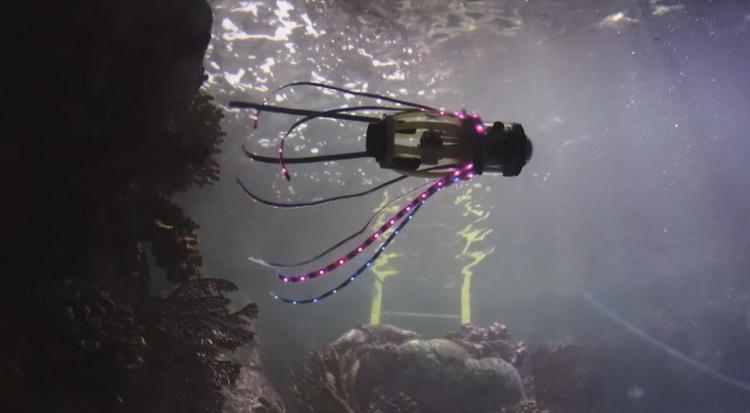
 Специалистами Калифорнийского университета в Сан-Диего был разработан подводный реалистично плавающий
ロボットは主にから作成されたと報告されています柔らかい素材ですが、その要素のいくつかは硬く、3Dプリンターを使用して作成されています。タコロボットを設計するために、科学者は生きているタコの水中移動の原理を研究しました。ロボットは水と弾性エネルギーを使って動くことが知られています。そのため、最初は収縮して少量の水を吸い込み、次に膨張して、弾力性のあるエネルギーでこの水を放出します。興味深いことに、ウォーターノズルが角度を変えることができるため、ロボットはほぼすべての方向に泳ぐことができます。
開発者によると、タコロボットの最高速度は1時間あたり約800メートルです。