「私たちは、人型ロボットが未知のものが入った箱を持ち上げる可能性をどのように推論できるかに特に興味を持っていました。」
ロボットが生成するプロセスオブジェクトを持ち上げることができる軌道は、計算量が多い場合があります。実際、ヒューマノイドロボットは一般に自由度が高いですが、物体を持ち上げるために人体が必要とする動きは、いくつかの制約を満たす必要があります。これは、箱が重すぎるか、その重心がロボットから遠すぎる場合、この動きを完了できない可能性が高いことを意味します。
「私たちが人間を試してみてくださいカーンは、ダンベルなどの重いものを持ち上げることができるかどうかを考えました。 -最初に、ダンベルを操作してオブジェクトの特定の感覚を取得します。次に、以前の経験に基づいて、持ち上げるには重すぎるかどうかを確認します。同様に、私たちの方法は、シミュレーションを使用してボックスの物理的な範囲に対応する、ロボットのさまざまな許容可能な持ち上げ動作を格納する軌道テーブルを作成することから始まります。その後、ロボットはこのテーブルを以前の経験からの情報と見なします。」
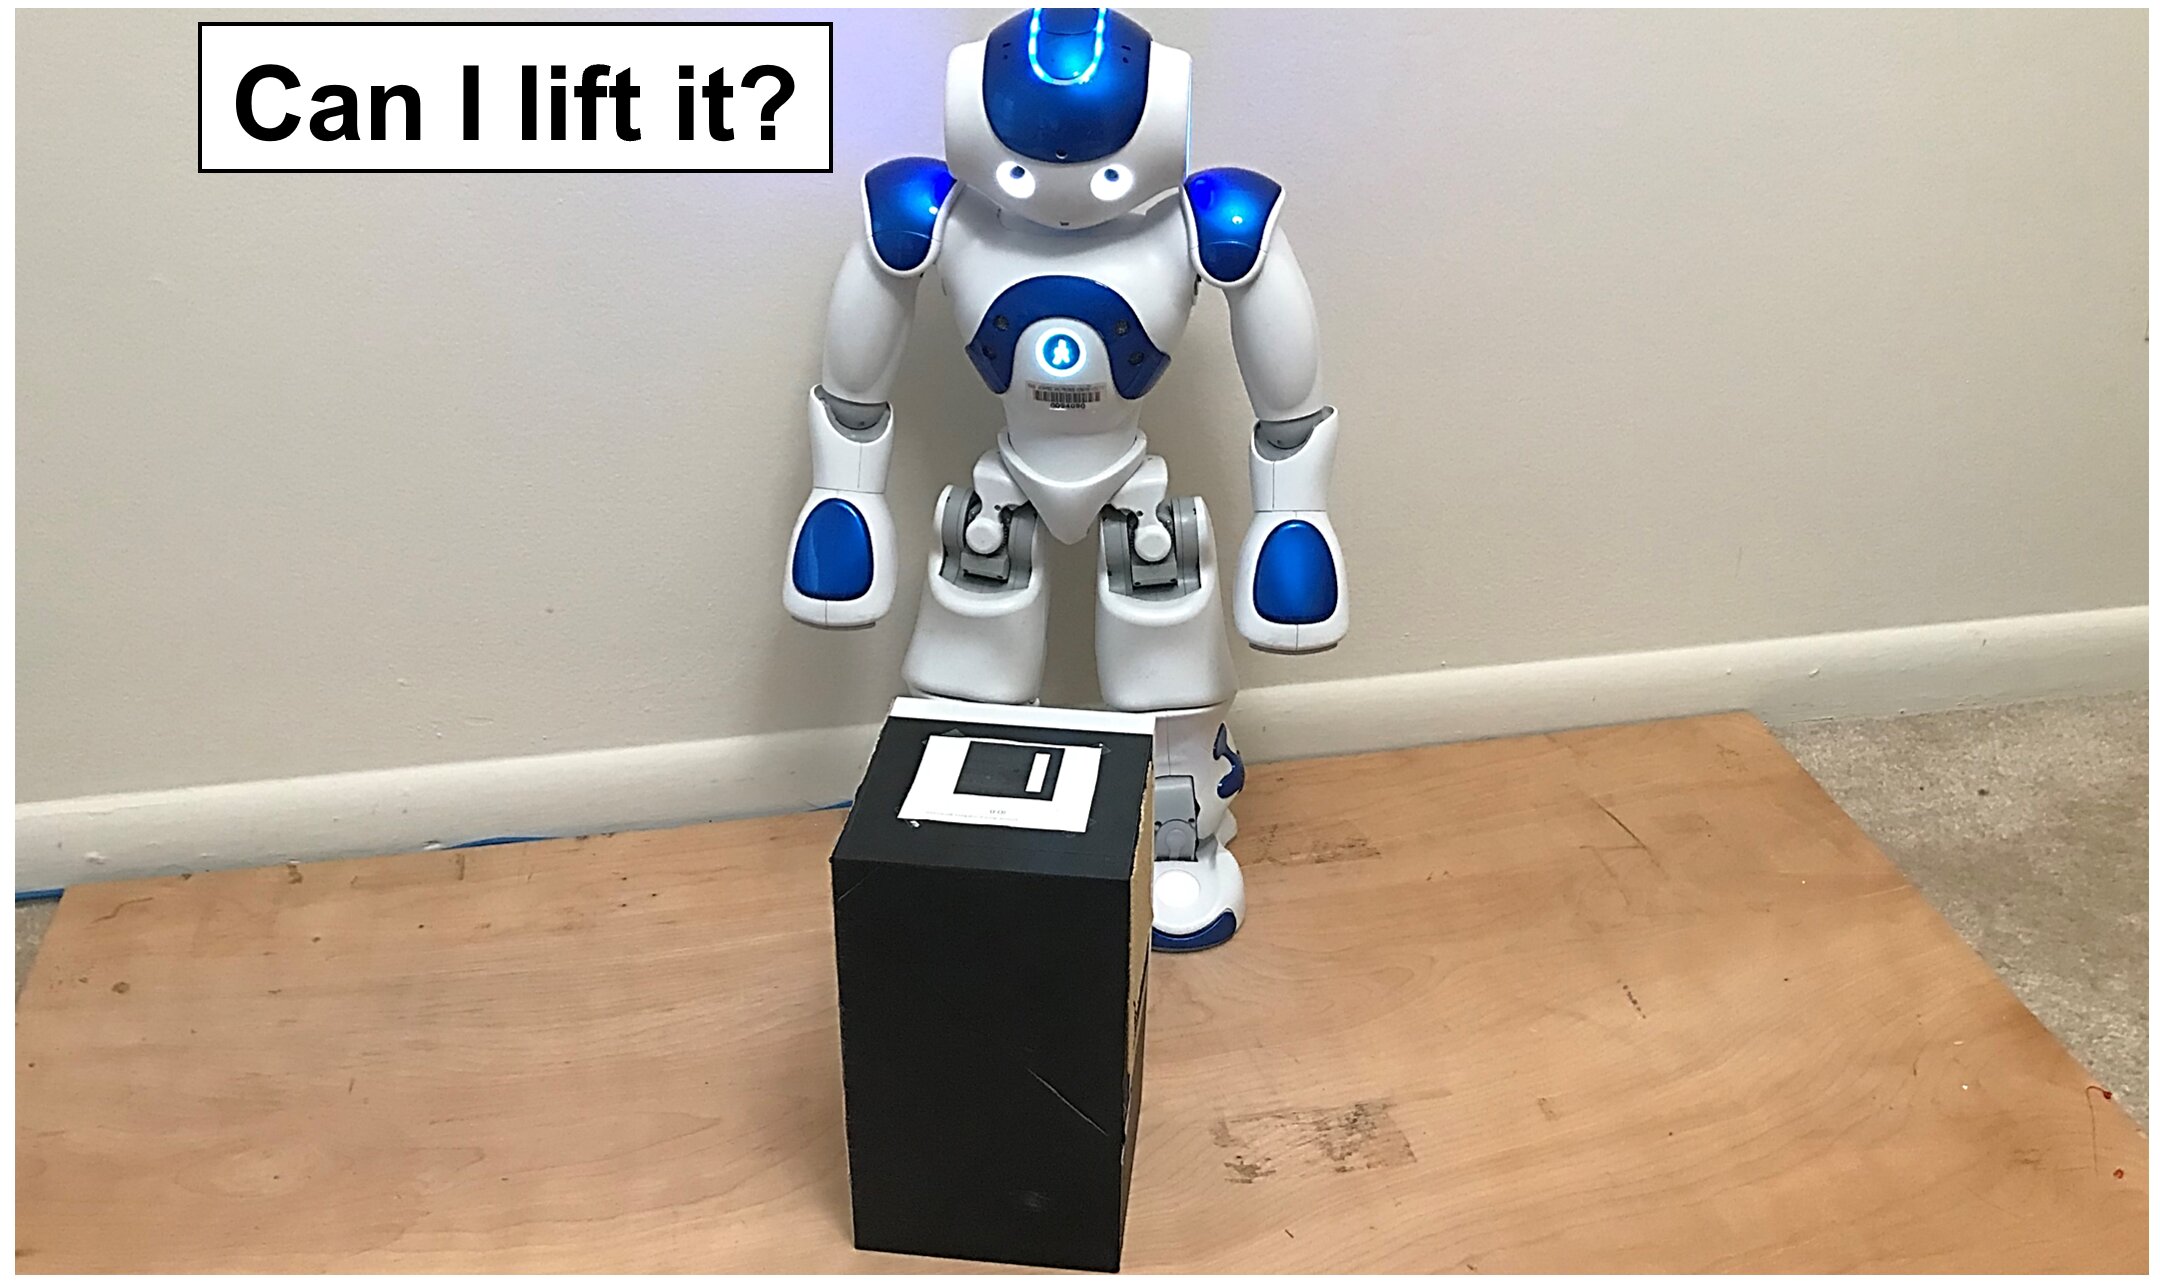 クレジット:シンガポール国立大学およびジョンズホプキンス大学
カーンと共同で開発した技術彼の同僚のRuisin Liと彼のスーパーバイザーであるGregory S. Chirikjian(NUSの教授で機械工学部門の責任者)によって、ロボットは簡単な相互作用の後にボックスの慣性パラメータのアイデアを得ることができます。次に、ロボットは、この方法で作成された軌道テーブルに戻り、計算されたパラメータでボックスを持ち上げることができる持ち上げ動作が含まれているかどうかを確認します。
そのような動きまたは軌道が存在する場合、箱を持ち上げることは可能であると考えられ、ロボットはすぐにタスクを完了することができます。そうでない場合、ロボットはタスクがその能力を超えていると見なします。
「私たちの方法は大幅に改善することができます実用的なピックアンドプレースタスクを実行するときの作業効率、特にそれらが繰り返される場合、カーンは結論付けています。 「今後の作業では、このアプローチをさまざまなオブジェクトや持ち上げ作業に適用する予定です。」
また読む
宇宙の3Dマップを見てください:20年間編集されており、すでに科学者を驚かせています
科学者は子供がCOVID-19の最も危険な保菌者である理由を発見しました
マヤ文明が彼らの都市を去ったことが判明した