日本の九州大学の研究者は、ユーザーが
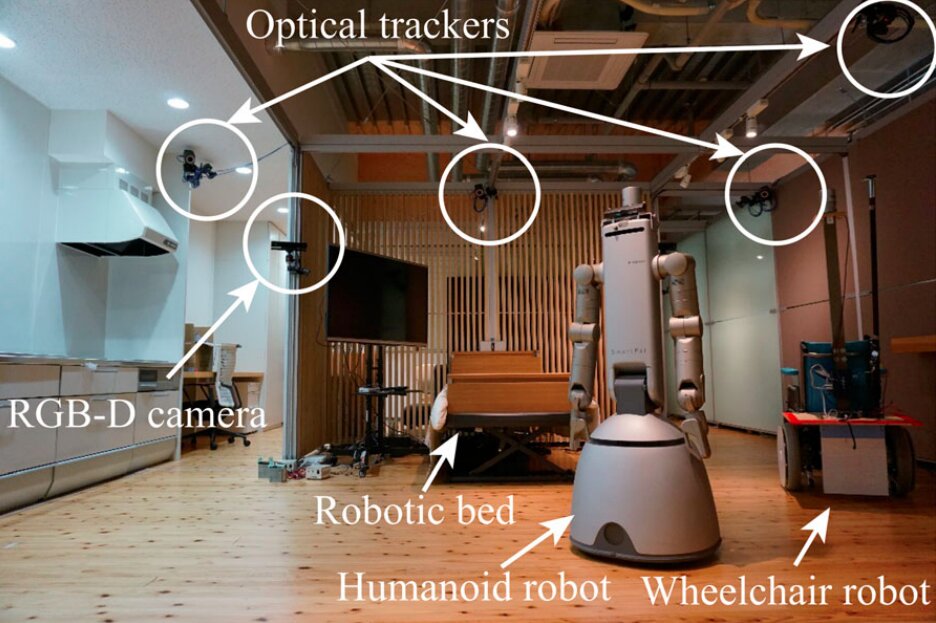
さまざまな状況に関する情報を収集する共有環境にあるオブジェクト、ロボット、および人々に対して、研究者はセンサー、光学トラッカー、およびRGB-Dカメラを使用しました。光学トラッカーはオブジェクトやロボットの動きを追跡し、RGB-Dカメラは人間の行動を収集しました。
次に、データがモーションプランナーに転送されました。とダイナミクスシミュレータ。システムのこれら2つのコンポーネントにより、環境の変化を予測し、特定の人の視点から近い将来に発生する可能性のあるイベントの画像を合成することが可能になりました。その結果、ユーザーはVRヘッドセットまたはARディスプレイを使用してこれらの合成画像を表示できます。
開発者によると、プレビューされた現実ロボットの安全な軌道を決定するように設計された、より伝統的な衝突回避システムの代替として、またそれを補完するものとして機能します。将来的には、このシステムを使用して、さまざまな環境における人とロボットの間のインタラクションの安全性を向上させることができる可能性があります。開発チームは次の研究で、電話からアクセスできる、軽量でアクセスしやすいバージョンを作成する予定です。
また読む
科学者たちはソーシャルネットワーク上でベイルートの爆発の原因を特定しました
科学者たちは、COVID-19が屋内でどのように伝達されるかを研究しました
1月1日以降、すべてのスマートフォンには16のロシア語アプリケーションが必要です