マサチューセッツ工科大学の研究者は、モジュール式の変形可能なモジュールを開発しました
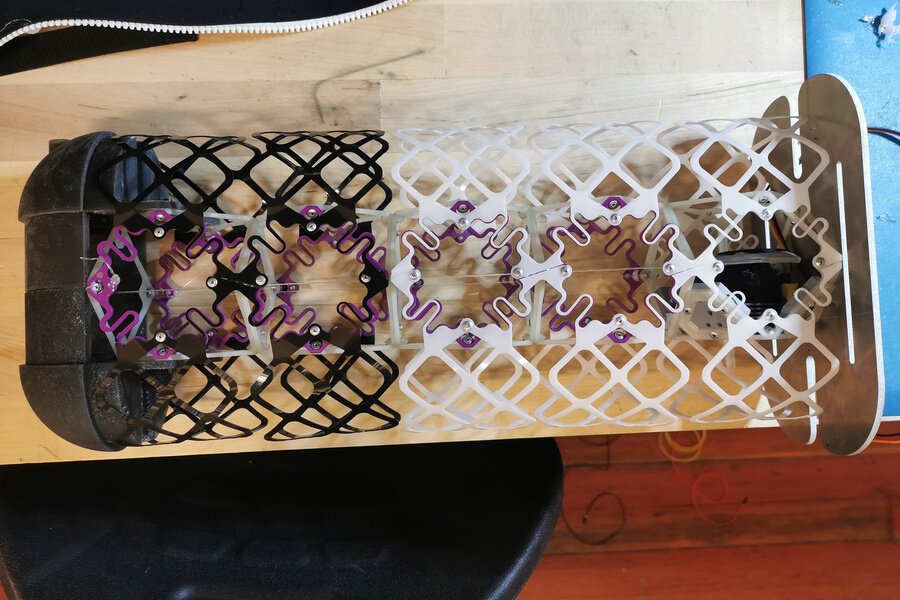 一緒に接続された 5 つのボクセル。画像:MIT
提案された技術は格子に基づいています研究者がボクセルと呼ぶ構造。これらは、複雑な形状の狭いスペーサーを備えた成形プラスチック部品で構成される中空構造です。これらの要素の構造は、一方向では剛性があり耐荷重性があり、もう一方の方向では柔らかくなるように設計されています。これは、剛性コンポーネントと柔軟なコンポーネントを異なる割合で混合することによって実現されました。
作業の著者は、滑らかな柔軟性に注意しています船体の表面により、流れを制御し、抗力を減らし、推力効率を高めることができます。これにより、水中環境での運転時に燃料を大幅に節約できます。
技術を実証するために、研究者たちは2 台のテストロボットを設計して組み立てました。最初のデバイスでは、ボクセルが長い列に接続され、長さ 1 メートルの蛇行構造を形成していました。 「うなぎ」の体は 4 つのセグメントから組み立てられており、各セグメントには 5 つのボクセルと中央に機械ドライブがありました。これは、両側の 2 つのボクセルのそれぞれに接続されたワイヤを制御します。ワイヤーの張力により要素が圧縮され、構造が曲がります。
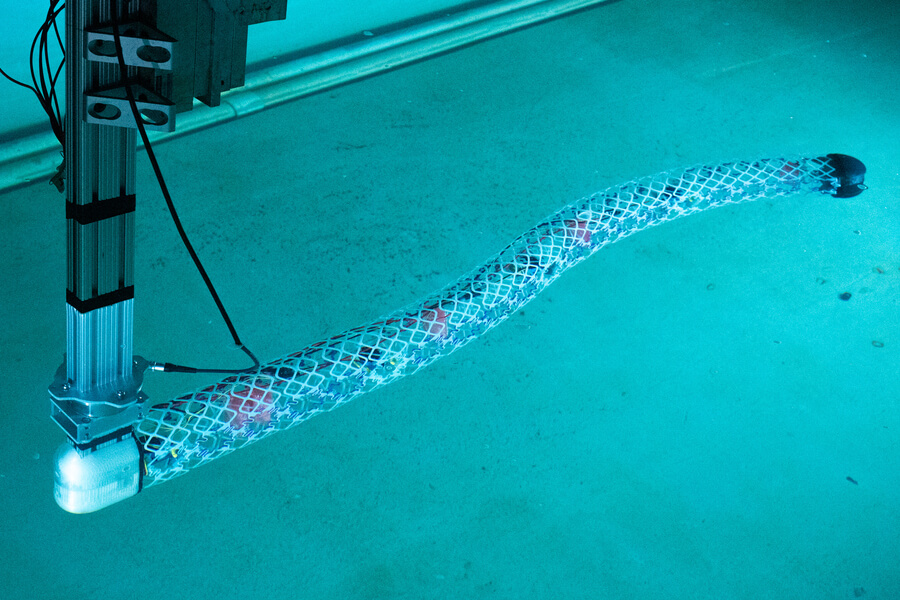
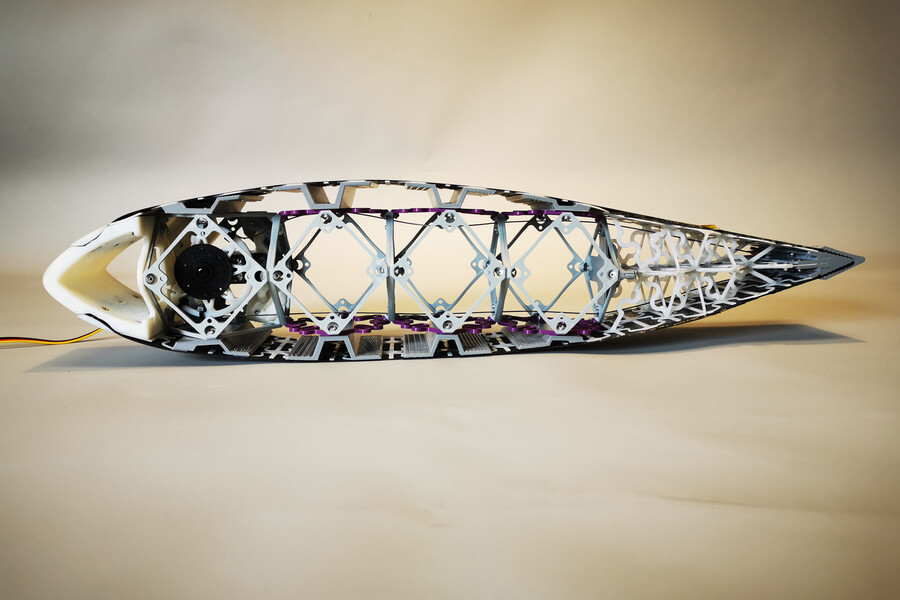
ボクセルから組み立てられたアナゴと翼。画像: MIT
エンジニアは凧をリブ付きキャリアで覆いました構造と防水コーティング。テストでは、このような長さ 1 メートルの凧が推力をうまく生成し、波のような動きで水中を移動できることが示されています。同じ基本要素を異なる順序で組み立てることにより、研究者はプロファイルの形状と空力特性を変更できる水中翼を作成しました。
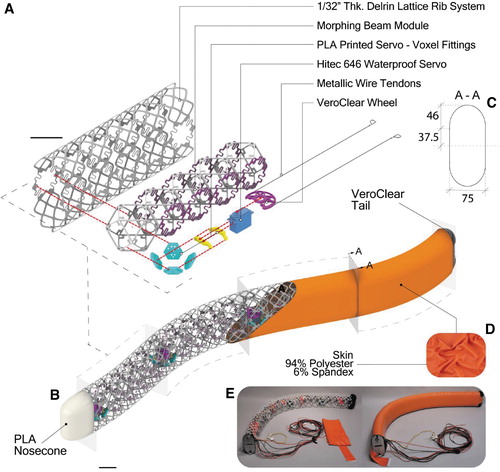
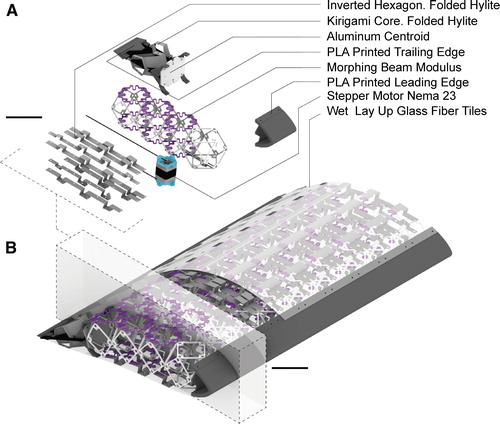
ロボットうなぎ(左)と翼(右)の内部構造。画像: Alfonso Parra Rubio 他、Soft Robotics
開発ノートの著者は次のように述べています。新しいロボット自体は新しいものではありませんが、代替設計は、特定のプロジェクト用にカスタムメイドされた何千もの独自の部品に依存しています.提案されたアプローチは、ロボットとロボット構造の製造と組み立ての時間を大幅に短縮します。たとえば、船や潜水艦の個々のコンポーネントを開発および改善するために使用できます。
続きを読む:
科学者は人間の「脳」をネズミに移植し、最終的に何が起こったのかを語った
50年の差がある地球の2枚の写真がNASAで比較されました:科学者が見つけたもの
地球によく似た珍しい惑星を発見。彼女は私たちの近くにいます