科学者らは水中生体形態マグロロボットのモデルを示し、その主な目的は群れの動きを制御することだった。
科学者たちは、ロボット用のAIの作成にも注意を払いました。これは、水中にGPSシステムがないため、独立した意思決定を行うために必要です。
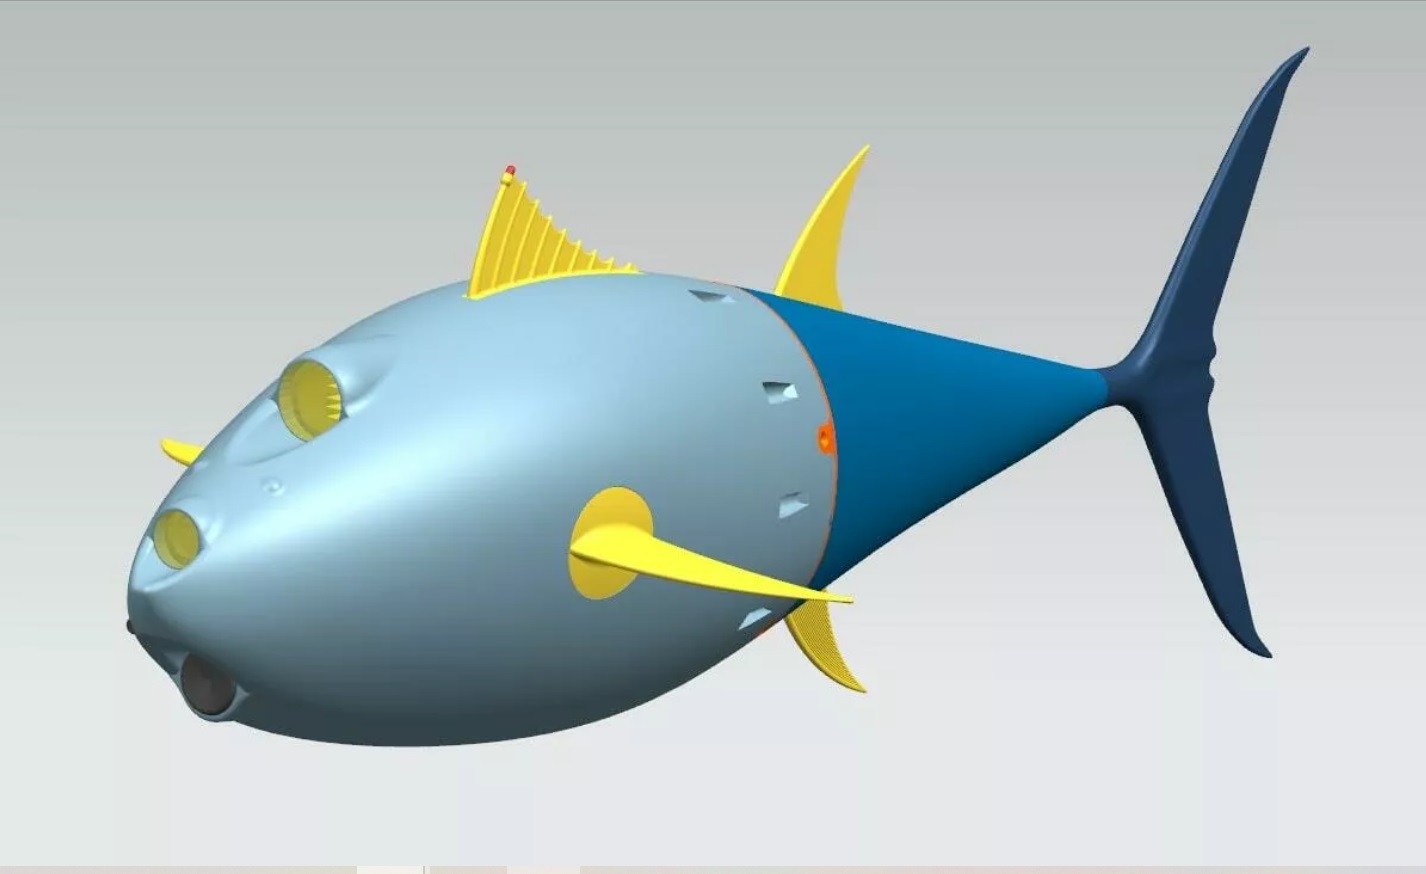
あらゆるハードウェアとソフトウェアの複合体を開発し、スクーターにしても飛行機にしても、かなり難しいです。私たちの場合、この問題はエネルギー消費と機能の観点を含め、自然そのものによってすでに解決されています。必要なのは、アルゴリズムを正しくコピーすること、つまり生体のデジタル ツインを作成することだけです。しかし、ソース コードを知らずに絶対コピーを作成するのは、なんと手間がかかることでしょう。たとえば、魚はエネルギーの損失を最小限に抑えるために、この方法で泳ぎ、そうでない方法で泳ぐことを私たちは知っています。しかし、彼女は自分の体のリソースをどのように使用するのでしょうか?ここで調べなければならないことを説明します。
IKBFU ニューロテクノロジーおよび機械学習センターの主任研究員、ヴィクトル・カザンツェフ氏
一方で、そのようなロボットの開発は役立つでしょう科学者は基礎知識を拡張し、生物の運動の仕組み、エネルギー消費最適化の原理、意思決定システムなどを研究します。その一方で、環境モニタリング、生物資源の管理、水中の特定の物体のモニタリングも可能になります。
IKBFUの科学者によって示されたマグロロボットのプロトタイプは、すでにまっすぐな軌道に沿って移動するだけでなく、回転することもできます。
続きを読む:
亡くなったソユーズ11号の乗組員の会話は機密解除されました:彼らが死ぬ前に話したこと
オーストラリアでは、水面を逆さまに歩く甲虫が見つかりました
研究:恐竜の個体数は絶滅前に急落しました