ロボット工学の分野では、研究者は常に最速、最強、最も効率的、そして最も安価なものを探しています
MichaelSchafer准教授とHeidiFeigenbaum教授北アリゾナ大学の機械工学部は、研究大学院生のディエゴ・イゲラス・ルイスとともに協力しました。彼らは新しい高性能人工筋肉技術を生み出しました。柔軟性と適応性により、ロボットにより多くの人間の動きを与えますが、いくつかの点で人間の骨格筋を上回っています。
エンジニアらは、イタリアのパスタに似ていることから、新しいリニアアクチュエーターを「人工カヴァタッピ筋」と呼んだ。
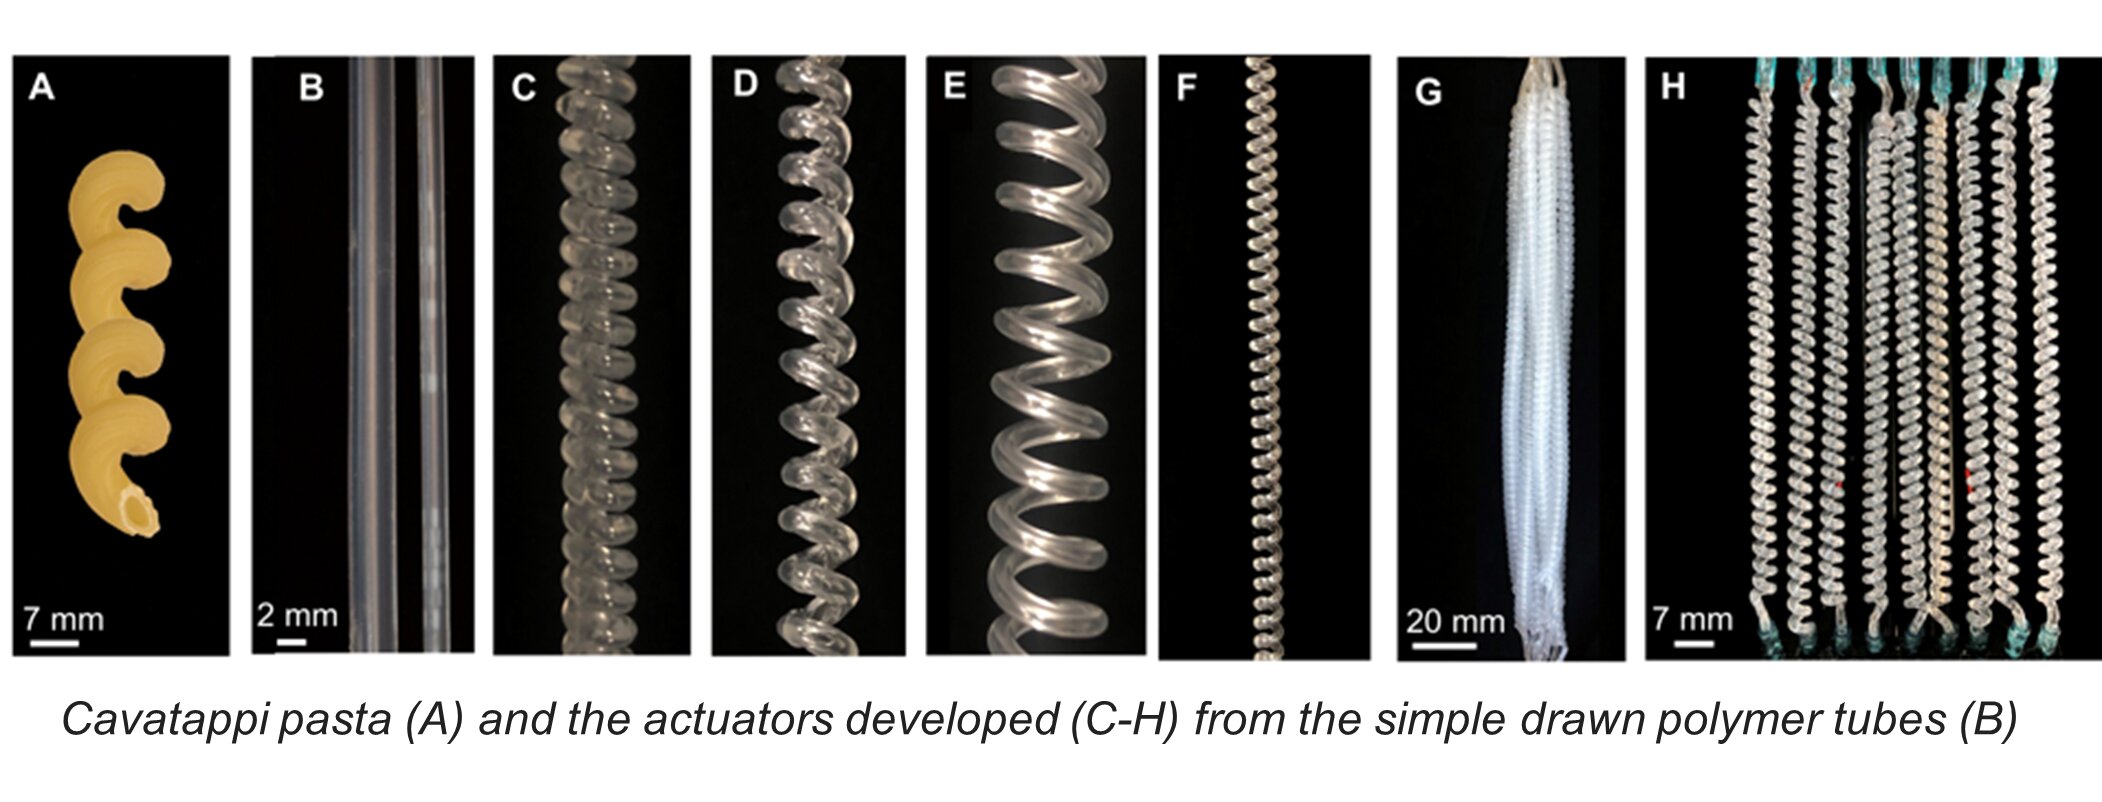 単純な延伸ポリマーチューブ(B)から設計されたカヴァタッピペースト(A)とアクチュエーター(CH)。クレジット:北アリゾナ大学。
スパイラル設計のおかげで、ドライブはより多くのエネルギーを生成します。このため、それらは生物工学やロボット工学で使用するのに理想的な技術となります。人工キャバタッピ筋の特定のパフォーマンスとパワー指標は、人間の骨格筋よりもそれぞれ 10 倍と 5 倍高かった。テクノロジーが進歩するにつれて、科学者はより高いレベルのパフォーマンスを期待しています。
Cavatappi 人工筋肉は以下に基づいています。ツイストポリマードライブ。これらは、そのパワー、軽さ、低コストにより、最初に登場したときは非常に革新的でした。しかし、加熱したり冷却したりする必要があるため、非常に効率が悪く、動作が遅かったです。しかもその効果はたったの2%程度です。カヴァタッピの場合、科学者は加圧流体を使用して構造物に動力を供給することでこの問題を回避しました。
続きを読む
世界の最初の正確な地図が作成されました。他のみんなの何が問題になっていますか?
創意工夫のヘリコプターが火星で成功裏に離陸
NASAは火星のサンプルを地球にどのように届けるかを語った