로만 페도렌코— NTI 역량 센터 부교수 "로봇 부품 기술 및
드미트리 데빗— 이노폴리스 대학교 NTI Competence Center 로봇 및 메카트로닉스 부품 기술 분야 주니어 연구원.
모두가 차고를 떠난다
Roman Fedorenko: Google, Apple, Microsoft 및 기타 IT 거대 기업이 차고에서 나온 것처럼 우리 연구 그룹도 같은 것으로 시작했습니다.우리는 차고에 대해 큰 기대를 갖고 있습니다.로봇 개발 및 테스트 센터입니다. 그리고 우리는 주로 로봇에 종사하고 있으며 드론을 로봇으로만 인식합니다. 이것은 많은 사람들에게 특이한 이야기일 수 있습니다. 전통적으로 사람들은 로봇을 걷는 안드로이드로 상상합니다. 그러나 우리가 일하는 현장 로봇공학 분야가 있습니다. 본질적으로 이들은 모두 운전, 수영, 비행 등 움직이는 로봇입니다.
로봇 공학(현장 로봇 공학)- 개발에 관련된 응용과학자동화된 기술 시스템이며 생산 개발을 위한 가장 중요한 기술 기반입니다. 건설, 산업, 가정, 의료, 항공 및 극한(군사, 우주, 수중) 로봇이 있습니다.
R.F .: 우리 센터는 주로 국가 기술 이니셔티브(NTI)의 후원 하에 작동합니다.우리 파트너 중에는 6개의 학술 기관이 있습니다.연구소, 18개 업계 파트너, 7개 해외 파트너. 우리는 무엇을하고 있습니까? 마이크로 로봇을 제외한 모든 로봇 공학. 산업용 로봇부터 시작하여 현대 협동 로봇을 포함한 조작기부터 신경 기술까지, 물론 인공 지능으로 끝납니다(이것은 일반적으로 엔드투엔드 기술입니다).
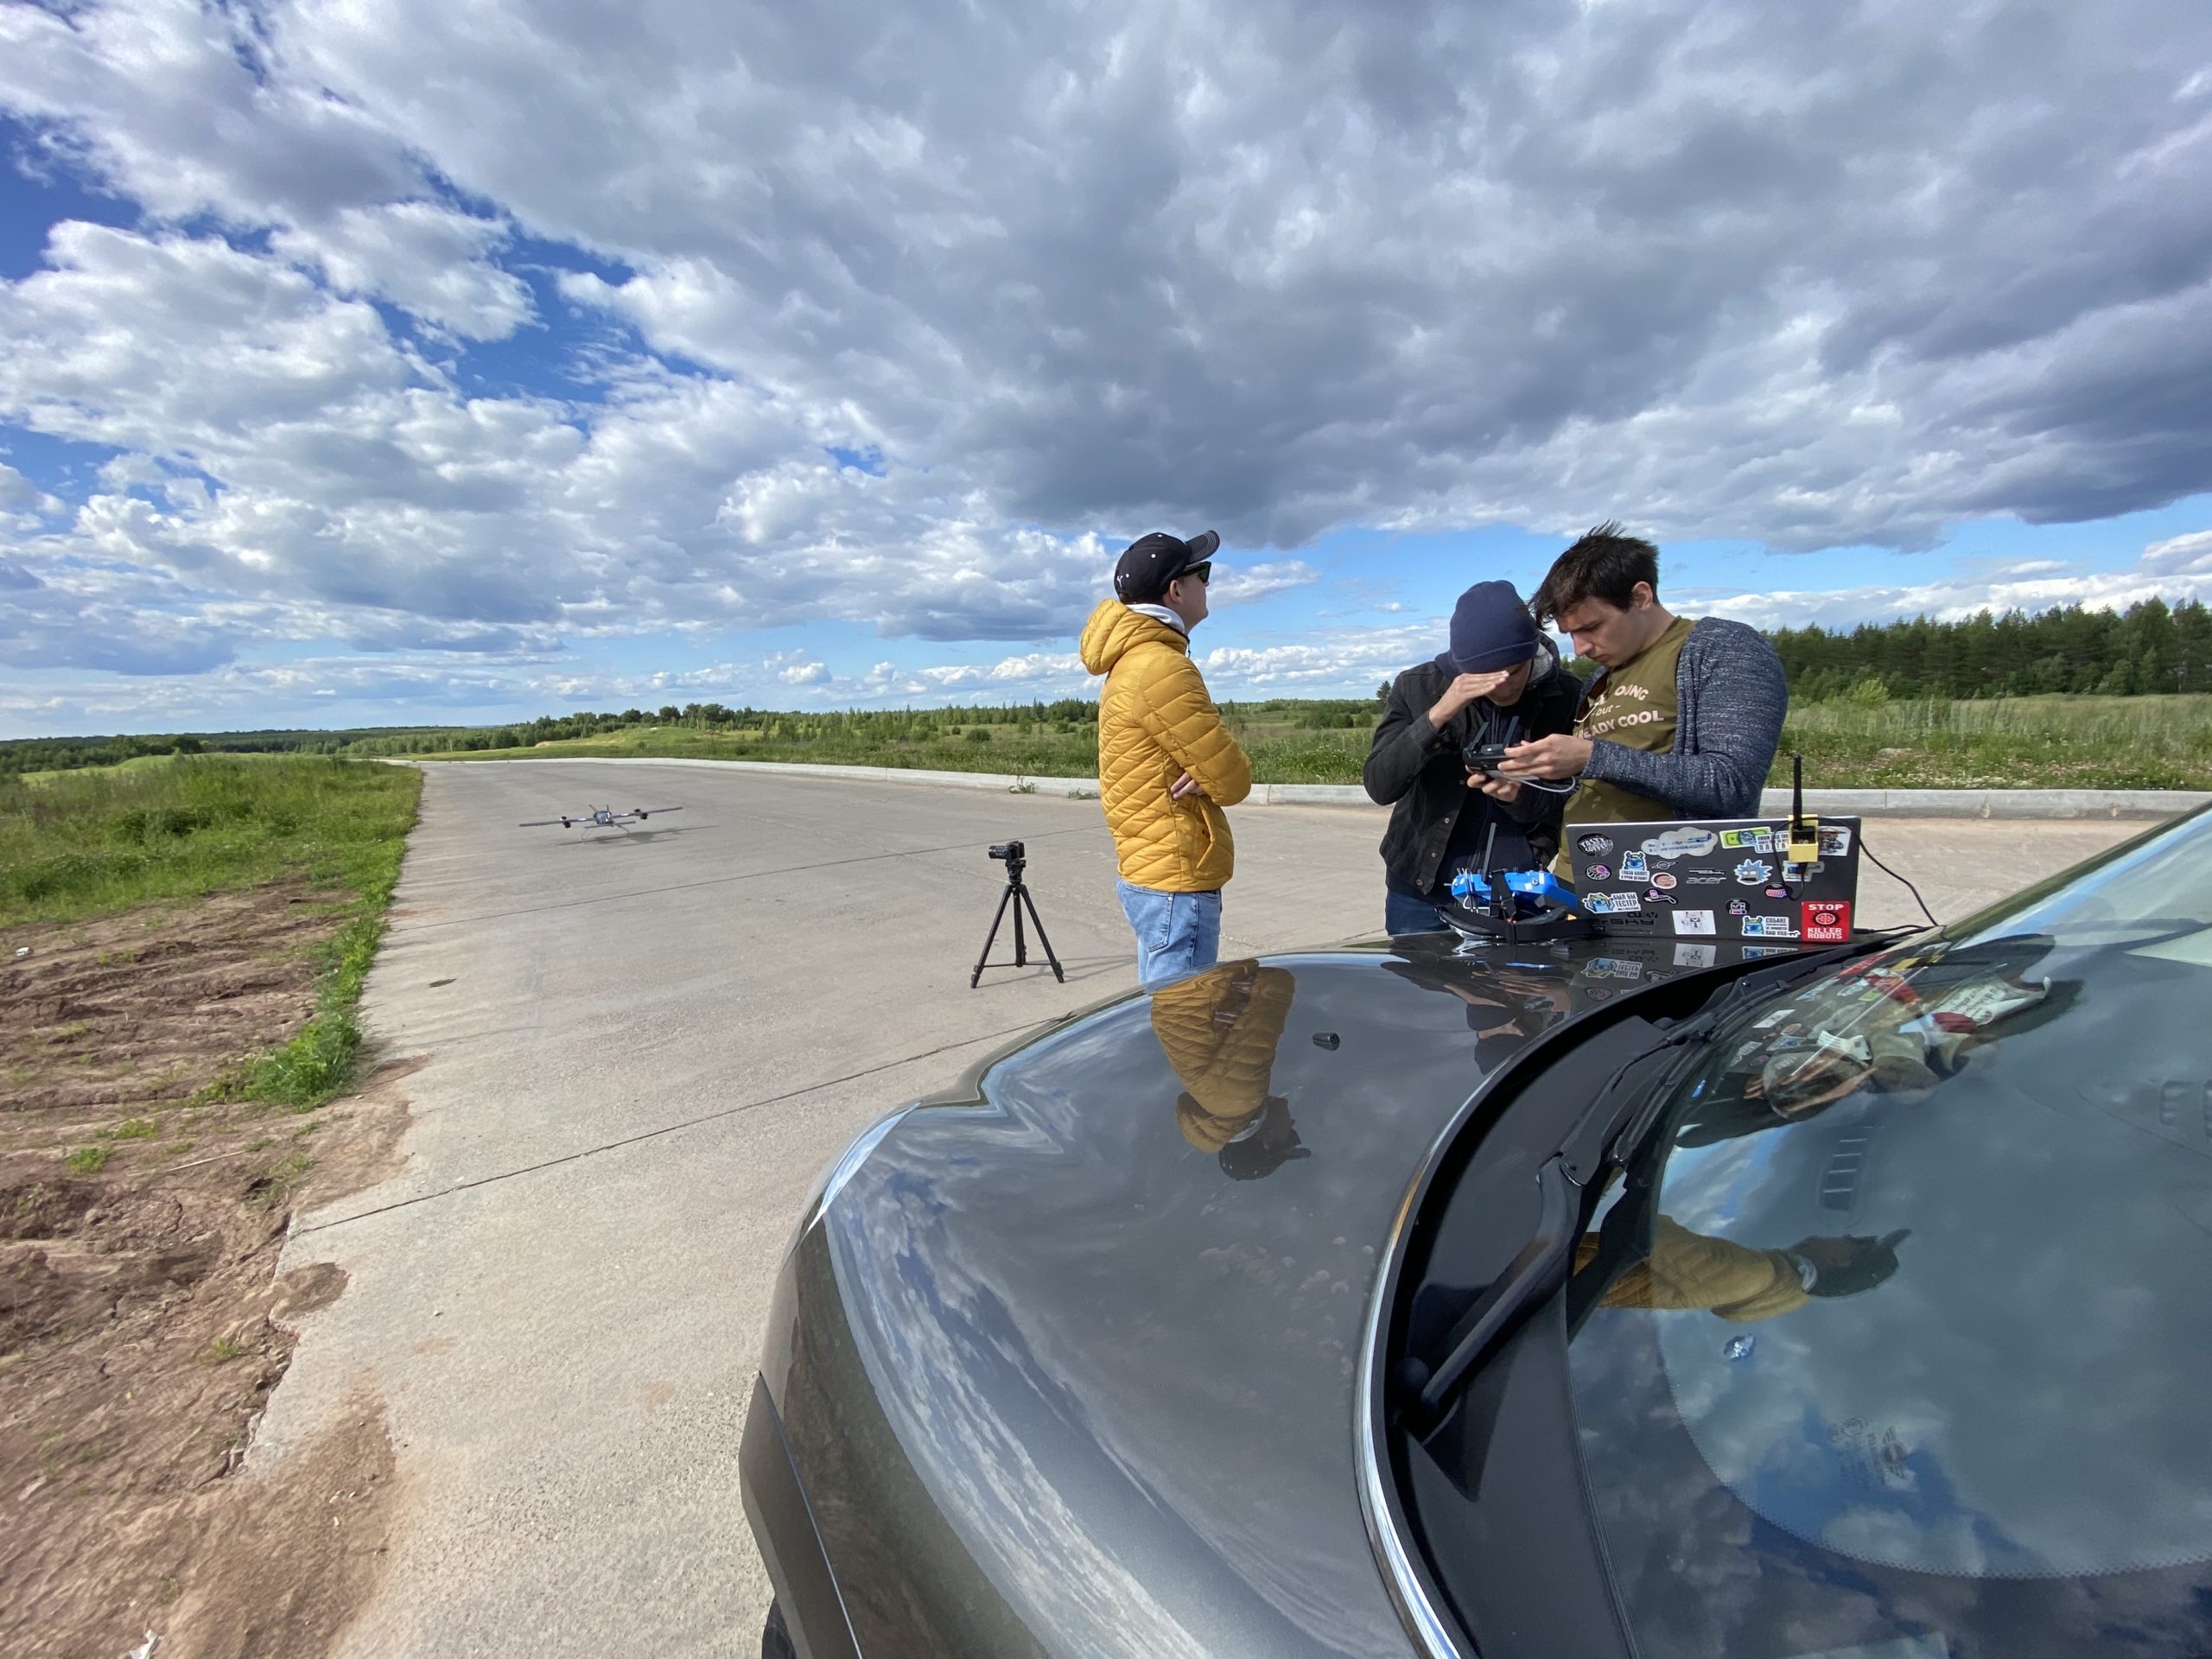
R.F .: 저에게 모든 것을 시작한 프로젝트는 자율 비행선입니다.그리고 이것은 비표준 경로입니다.일반적으로 그들은 드론에 대해 이야기할 때 헬리콥터와 관련이 있을 가능성이 가장 높다고 생각합니다. 내 경우에는 그 이유가 사건에 있습니다. 제가 공부한 대학인 Southern Federal University에는 로봇공학 및 제어 프로세스 연구소가 있었습니다. 나는 그곳에 와서 즉시 비행선에 관심을 갖게 되었습니다. 이 모든 일이 어떻게 일어 났는지 이제 이해하기 어렵습니다. 하지만 학생 사무실에서 일했던 작은 비행선에서 중국 우주국을 위한 70미터의 본격적인 장치로 나아갔습니다. 학생 프로젝트는 실내에서 비행 중이었고 GPS 없이 작동하는 것은 별도의 과제였습니다. 그리고 중국 비행선에는 이미 제어, 항법 및 통신 시스템이 필요했습니다.
Dmitry Devitt: 우리는 제어 시스템과 장애물 회피 시스템을 연구하고 있습니다.사실 지금 그 사람들이 하고 있는 일이 바로 이것이다.러시아 및 세계 과학 학교. 특히, 촬영용 드론의 작동을 위한 시스템을 만들었습니다. 이것은 실제로 우리의 첫 번째 독립 작업입니다. 그리고 이것은 이미 "Godzilla", "Mulan"등 여러 영화에서 사용되었습니다. 감독들이 사진의 구도를 어떻게 잡을지 고민할 필요가 없도록 모든 작업은 자동 모드에서 드론을 사용해 이루어집니다.
중국 등불부터 드론까지
R.F .: 첫 번째 항공기는 중국 등불이었습니다.또한 열기구의 예를 들 수 있습니다.풍선. 그러나 최초의 장치 중 가장 유명한 것은 모터가 달린 라이트 형제의 비행기였습니다. 그들은 최초의 항공기를 글라이더로 만들었지만 1903년에는 자동이 아닌 제어 비행이 기록되었습니다. 그러나 실제로 이 이야기는 논란의 여지가 있습니다. 왜냐하면 1901년에 이미 비행선이 날고 있었기 때문입니다. 지난 세기 초에는 비행기와 비행선이 치열한 경쟁을 벌였습니다. 비행선은 대서양 횡단 비행을 했습니다. 그들은 거대하고, 편안하고, 아름다웠고, 지금의 여객기와 거의 같았습니다. 그러나 결국 비행기가 이겼다고 말할 수 있습니다. 비행선은 남아 있고 여전히 틈새 시장을 찾고 있습니다.
R.F .: 리프트를 만드는 세 가지 원칙이 있습니다.비행선이 있습니다. 이것이 공기정역학적 원리입니다.풍선처럼 아르키메데스의 힘으로 인해 공중에 떠오른다. 고정 날개 또는 회전 로터를 사용하는 공기 역학적 방법이 있습니다. 여기에는 헬리콥터와 잘 알려진 헬리콥터가 포함됩니다. 물론 제트 추진은 다른 유형으로 분류될 수 있습니다. 제트 비행기도 있지만 우선 로켓입니다.
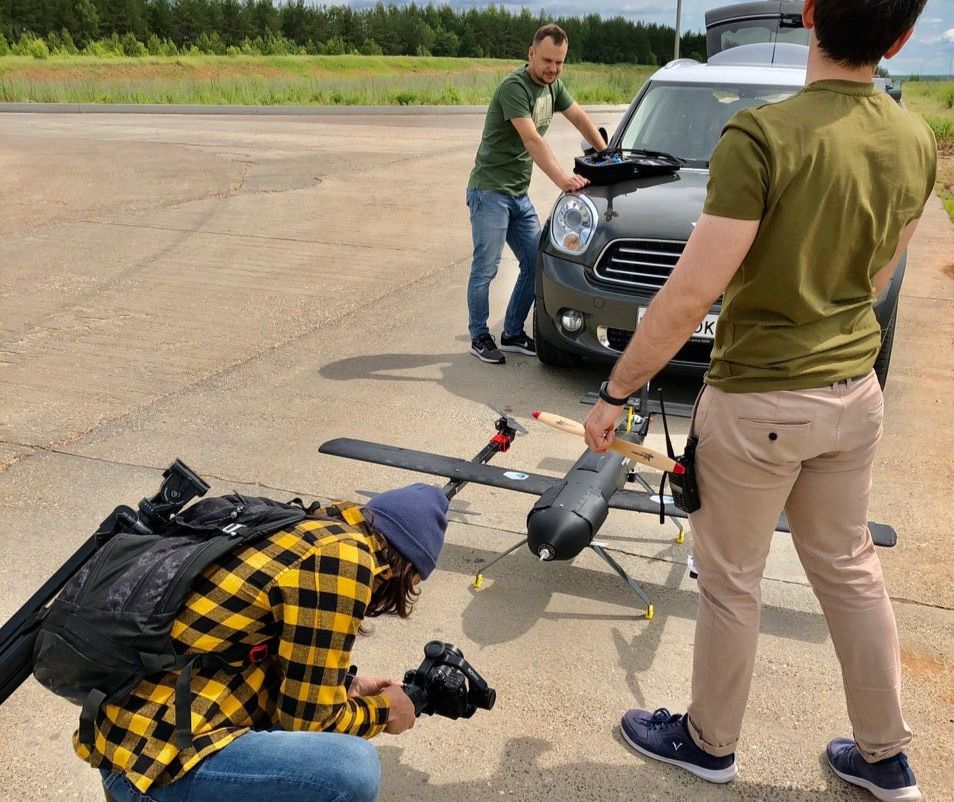
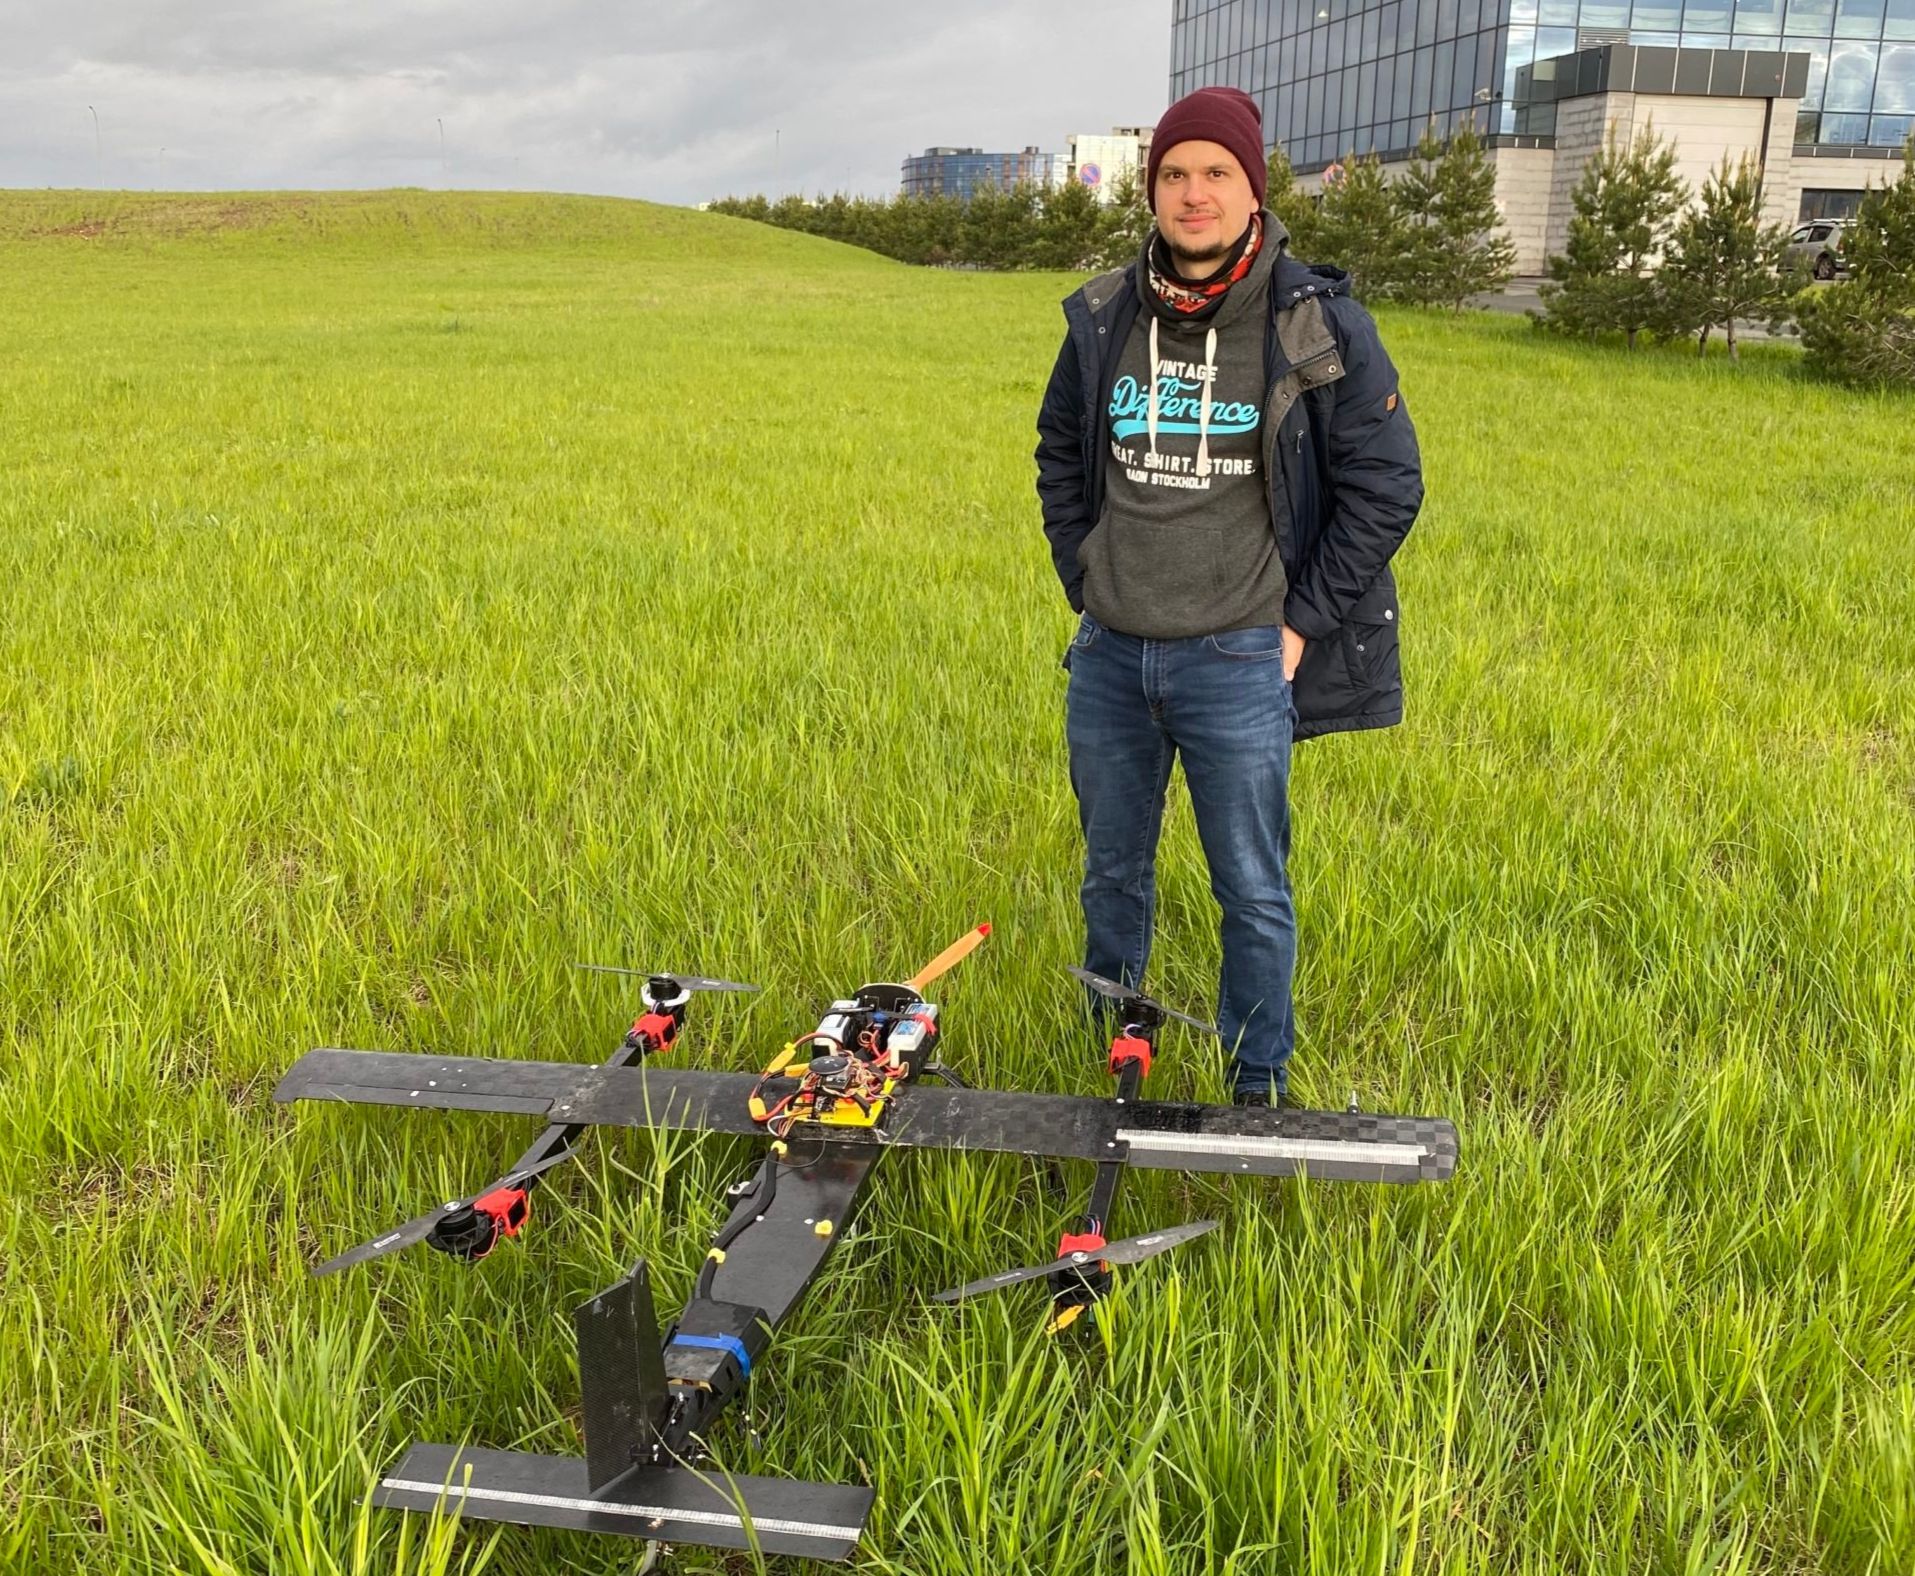
R.F .: 우리는 나열된 두 가지 리프트 기술인 틸트로터의 하이브리드로 작업하고 있습니다.능력을 가지고 있는 장비입니다수직 이륙 및 착륙은 물론 날개 추진도 가능합니다. 무인 항공기(UAV) 사용에 관해 이야기하면 오늘날 가장 인기 있는 것은 취미 사진 촬영과 비디오 촬영입니다. 더욱이 우리는 완전히 경쟁적이고 성숙한 시장에 대해 이야기하고 있습니다. 다음 응용 프로그램은 군사 및 금융입니다. 군사 응용 분야에 관해 이야기하면 오늘날 러시아는 전 세계 항공 로봇 사용 사례의 15%를 차지하고 있습니다. 드론이 사용되는 또 다른 분야는 모니터링입니다. 오늘날 배송 및 라스트 마일 작업을 위한 솔루션이 활발히 개발되고 있습니다. 정밀 농업, 산업 응용 분야 및 통신 분야도 증가하고 있습니다. 그 사례 중 하나가 인터넷을 배포하는 풍선인 Google Ballon입니다. 드론의 선두 제조업체는 중국 회사인 DJI입니다. DJI는 수백만 비행 시간을 기록하고 이미 전체 세계 시장의 70% 이상을 점유하고 있습니다.
R.F.: 정밀 농업의 업무 중 하나는 작물 모니터링입니다.또한 식물지수 분석과문제 영역을 식별합니다. 물론 트랙터로 밭 전체에 살포할 수 있는데, 단위 면적당 가격은 저렴하지만 그다지 효과적이지는 않습니다. 특수 적외선 카메라가 장착된 드론을 이용해 문제 지역, 일부 해충 발생 등을 찾아내는 것이 임무다. 또 다른 적용 옵션은 관개 및 분무입니다. 카잔 사람들은 러시아산 농업용 드론인 BRAERON이라는 멋진 프로젝트를 만들었습니다. 이것은 매우 거대한 장치입니다. 내연 기관으로 구동되는 두 개의 프로펠러가 있습니다. 그들은 주요 리프팅 힘을 생성합니다. 그리고 조향력을 이용해 토크를 생성해 움직임을 제어하는 헬리콥터 회로도 있다.
R.F .: 취미로 UAV를 사용하는 또 다른 옵션은 드론 레이싱입니다. DRL(Drone Racing League)은 이러한 대회를 주최하는 조직 중 가장 인기가 높습니다. 시뮬레이터를 기반으로 한 가상 레이스도 있습니다.
"걸어라, 말하자면 강아지야!"
D.D.: 드론 개발에는 총 8단계가 있습니다.일반적으로 쿼드로콥터, 무인항공기, 무인비행체는 모두 로봇이며, 구조가 유사하고 제어 알고리즘이 어디에나 적용되어야 합니다. 동시에, 감각이 항상 유사한 것은 아닙니다.
R.F.: 드론에 사용되는 모터는 일반적으로 브러시가 없습니다.그들은 별도의 제어 장치를 가지고 있습니다.다단계 구조이다. 엔진에는 ESC(전자 속도 컨트롤러)가 있습니다. 원하는 추력을 설정하면 그는 엔진을 제어하는 방법, 와인딩을 전환하는 방법 등을 연구합니다. 다음 링크는 컨트롤러와 GPS, 관성 항법 시스템, 기압계 등 많은 센서가 포함된 복잡한 자동 조종 장치입니다. 모션 제어 로직은 자동 조종 장치 내부에서 실행됩니다. 컨트롤러 블록, 동작 계획, 간단한 지점 간 이동, 다양한 센서의 데이터를 결합하기 위한 블록 등 기능적으로 별도의 블록도 있습니다. 예를 들어, GPS 데이터는 낮은 주파수에 도착하고, 관성 시스템 데이터는 더 높은 주파수에 도착하지만 누적 오류가 있습니다. 이 모든 것을 결합하고 좋은 데이터를 제공할 수 있는 알고리즘이 있습니다.
R.F.: 드론의 자동 조종 장치는 낮은 수준의 기본 기능입니다.더욱 지능적인 제어를 위해 온보드 컴퓨터, 카메라, 센서 및 기타 추가 장치가 사용됩니다.
R.F.: 드론 개발은 개념적 계산에서 시작됩니다.장치의 외관과 시스템이 설계되고 있습니다.제어: 어떤 추력이 필요한지, 어떤 공기 역학이 필요한지 등. 그런 다음 수학적 모델링이 수행됩니다. 기본적으로 이는 하드웨어 없이 작업됩니다. 다음 단계는 제어 시스템, 즉 알고리즘의 개발입니다. 시뮬레이션의 경우 MATLAB 또는 기성 시뮬레이터(Gazebo, Microsoft FS)와 같은 다양한 접근 방식과 패키지가 사용됩니다. Innopolis University에는 Innopolis Simulator라는 자체 시뮬레이터가 있습니다. 시각적 데모뿐만 아니라 모든 센서에 대한 시뮬레이션도 제공하므로 GPS 센서, 인식 센서, 카메라 및 LiDAR와 동일한 데이터를 제공합니다. 이를 통해 다단계의 고도로 지능적인 제어 기술을 개발할 수 있습니다. 시뮬레이터의 모든 것을 디버깅하고 나면(일반적으로 시뮬레이터에서는 잘 작동함) 가장 흥미로운 부분인 테스트, 테스트 샘플 제작 및 비행 테스트로 넘어갈 수 있습니다. Kazan Aviation Institute와의 협력의 일환으로 탄소 섬유 드론 제조 기술이 사용될 UAV 생산 시설이 건설되고 있습니다. 적층기술을 이야기한다면 바로 이노폴리스에서 할 수 있습니다.

D.D.:먼저 제어 시스템을 테스트하고,그래야 최대한 안정적이다. 쿼드콥터가 바람에 어떻게 저항하는지 확인해야 한다고 가정해 보겠습니다. 이것은 모방될 수 있습니다. 예를 들어 Roman은 본질적으로 외부 방해로 작용하여 그를 잡아당기고 찢으려고 합니다. 그러나 이것은 정확히 비행 테스트가 아니며 소위 짐벌 테스트입니다. 우리는 장치가 어떻게 안정화되는지 지켜보고 있습니다. 우리는 또한 미친 실험을 수행합니다. 비행 헬리콥터에서 우리는 주 엔진, 항공기 엔진을 켜고 그것이 어떻게 작동하는지 확인합니다. 즉, 헬리콥터 모드에서처럼 방향을 정확하게 유지합니까? 이것이 무너지지 않을 것이라는 확신이 우리 마음 속에 이미 확신되면, 우리는 그것을 시작할 수 있습니다. 말하자면, 개를 산책시키세요!
R.F.: 비행선이 아닌 항공기를 개발할 때 가장 큰 문제점은 사소한 실수가 충돌로 이어질 수 있다는 것입니다.비행선을 사용하면 더 간단합니다. 비행선에 연결하고 다시 시작할 수도 있습니다. 그러나 비행기와 헬리콥터의 경우 사소한 오류, 설정의 부정확성, 그게 전부입니다.
드론 개발의 주요 트렌드
R.F.: 우리가 참여하고 있는 로봇 공학의 주요 추세는 자율성을 높이는 것입니다.이전에는 드론이 단순한 유용한 운반 수단이었습니다.즉, 다소 무뚝뚝하고 지점에서 지점으로 이동합니다. 그것도 쉽지 않습니다. 나는 지점에서 지점으로 비행했지만 장애물에 대해 아무것도 모르고 도시 환경과 센서에서 일했습니다. 그리고 센서가 있으면 단순히 데이터를 기록하고 사진을 수집했습니다. 이제 페이로드 캐리어에서 더 스마트한 로봇으로 변화하는 추세입니다. 즉, 데이터를 가져오는 것뿐만 아니라, 즉시 분석하여 자체 관리에 활용하는 것입니다. 예를 들어, 드론은 전체 지도를 작성하지는 않지만 지도에서 일부 영역을 찾아 즉시 분석하고 흥미로운 영역을 추가로 탐색할 수 있습니다. 이를 위해서는 소프트웨어와 알고리즘이 필요하다는 것은 분명합니다.
R.F.: 드론 디자인의 주요 트렌드는 에너지 효율성입니다.우리는 최고의 배터리를 사용하지만 어떻게일반적으로 쿼드콥터는 한 시간 이상 비행할 수 없습니다(가장 좋은 드론이라도). 따라서 최종 사용을 위해 이를 처리하는 방법에 대한 다양한 옵션이 있습니다. 그리고 그들은 일반적으로 두 가지 구성 요소로 분류됩니다. 이는 배터리를 교체하거나 착륙 스테이션에서 자동으로 충전하여 자율 기능을 확장할 수 있는 일종의 자동 드론 유지 관리 스테이션입니다. 그리고 또 다른 방향은 하이브리드 구조입니다. 즉, 해당 모드에 대해 다양한 이동 원리를 사용하는 보다 효율적인 장치입니다. 또한 현재 센서 기술의 발전으로 드론은 이전에는 무게가 많이 나가고 가격이 비쌌던 다양한 멋진 센서를 사용할 수 있는 기회를 갖게 되었습니다. 이들은 LiDAR, 다중 스펙트럼 카메라 및 기타 멋진 카메라입니다.
D. D.: 이제 세계에서 그들은 장애물 비행 시스템에 적극적으로 참여하고 있습니다.대부분 이것은 구내, 복합 및시끄러운 곳. 이는 주로 파괴된 건물을 분석하는 데 필요합니다. 취리히와 미국의 주요 연구소, MIT, Skoltech는 현재 비상 상황에서 작동할 수 있는 시스템을 적극적으로 연구하고 있습니다. 우리는 또한 이것을하고 있습니다. 우리는 스스로를 검사하고 지하실 주위를 비행하려고했습니다. 그리고 여기에는 GPS 없는 탐색, 이동 및 계획 자체에 센서만 사용, 즉 특정 지역에 대한 최대 정보를 얻기 위해 이동해야 하는 방법 등 많은 작업이 있습니다. 현재 약 20개 연구소가 품질과 속도 면에서 서로 경쟁하고 있습니다. 비행기를 타는 것뿐만 아니라 더 짧은 시간에 작업을 수행하는 것도 중요하기 때문입니다. 이는 센서, 처리, 알고리즘 측면에서 해결해야 할 과제 중 하나입니다. 현재 가장 활발한 개발자는 ETH Zurich입니다. 그들은 자체 카메라를 개발했습니다. 실제로 이것은 인간 눈의 생리학과 구조가 유사하고 초당 프레임이 아니라 프레임 간의 차이를 생성할 수 있는 완전히 새로운 유형의 카메라입니다. 이로 인해 우리는 초당 수백만 프레임의 빈도를 얻습니다. 그것은 수백만 개의 변화입니다. 이를 처리할 수 있는 하드웨어가 탑재되어 있다면 빛처럼 빠른 속도로 제어를 수용하고 제공할 수 있습니다.
D.D.:시스템이 매우 활발히 발전하고 있습니다.DARPA - SupT Challenge에서 경쟁이 시작되었습니다. 팀은 다양한 유형의 로봇으로 터널을 검사하려고 합니다. 터널에는 끔찍한 전자기 배경이 있다는 것을 이해해야 합니다. 물론 라디오 내비게이션은 사용할 수 없습니다. 이는 자율계획 및 항법을 위한 기술 개발이 필요하다는 것을 의미한다. 이것은 매우 흥미로운 도전입니다. 방대한 영역에 간단하게 적용할 수 있습니다. 그것은 흔한 일입니다 - 화재에서. 레이더로 드론을 보낼 수 있는데 왜 사람을 보내세요. 그가 날게 하고, 지도를 만들고, 사람들이 있는 곳을 보게 하십시오. 이 모든 것이 실시간으로 기내에서 진행됩니다. 그리고 응용 프로그램 - 창을 통해 날아 다니며 실내에서 GPS없이 계속 움직이는 무인 항공기.
D.D.: 오늘날 시장에 나와 있는 주요 드론 제조업체는 DJI입니다. DJI가 모든 것을 할 수 있다고 말할 수도 있습니다.중국 회사는 매우 높은 품질과디버깅된 제품. 장애물 회피 시스템도 드론이 멈춰서 어떤 지점에서도 엄청난 속도로 비행하지 않도록 보장합니다. 즉, 가장 중요한 것은 장치 및 기타 장치의 안전입니다. 그들이 통합한 최신 최첨단 개발 제품은 이미 판매되고 있습니다. 예를 들어 MIT의 Skydio 2 드론이 있습니다. 1,000달러짜리 장치는 숲 속의 장애물 주위를 날아다닐 것입니다. 자율성 측면에서 DJI보다 우수하고 전방위적인 가시성을 갖추고 분석 및 지도 구축을 수행할 수 있을 뿐만 아니라 충돌을 피할 수도 있습니다. DJI 드론이 멈추면 이 드론은 멀어졌다가 계속 움직입니다. 일반적으로 멋진 일이지만 선주문으로 판매됩니다.
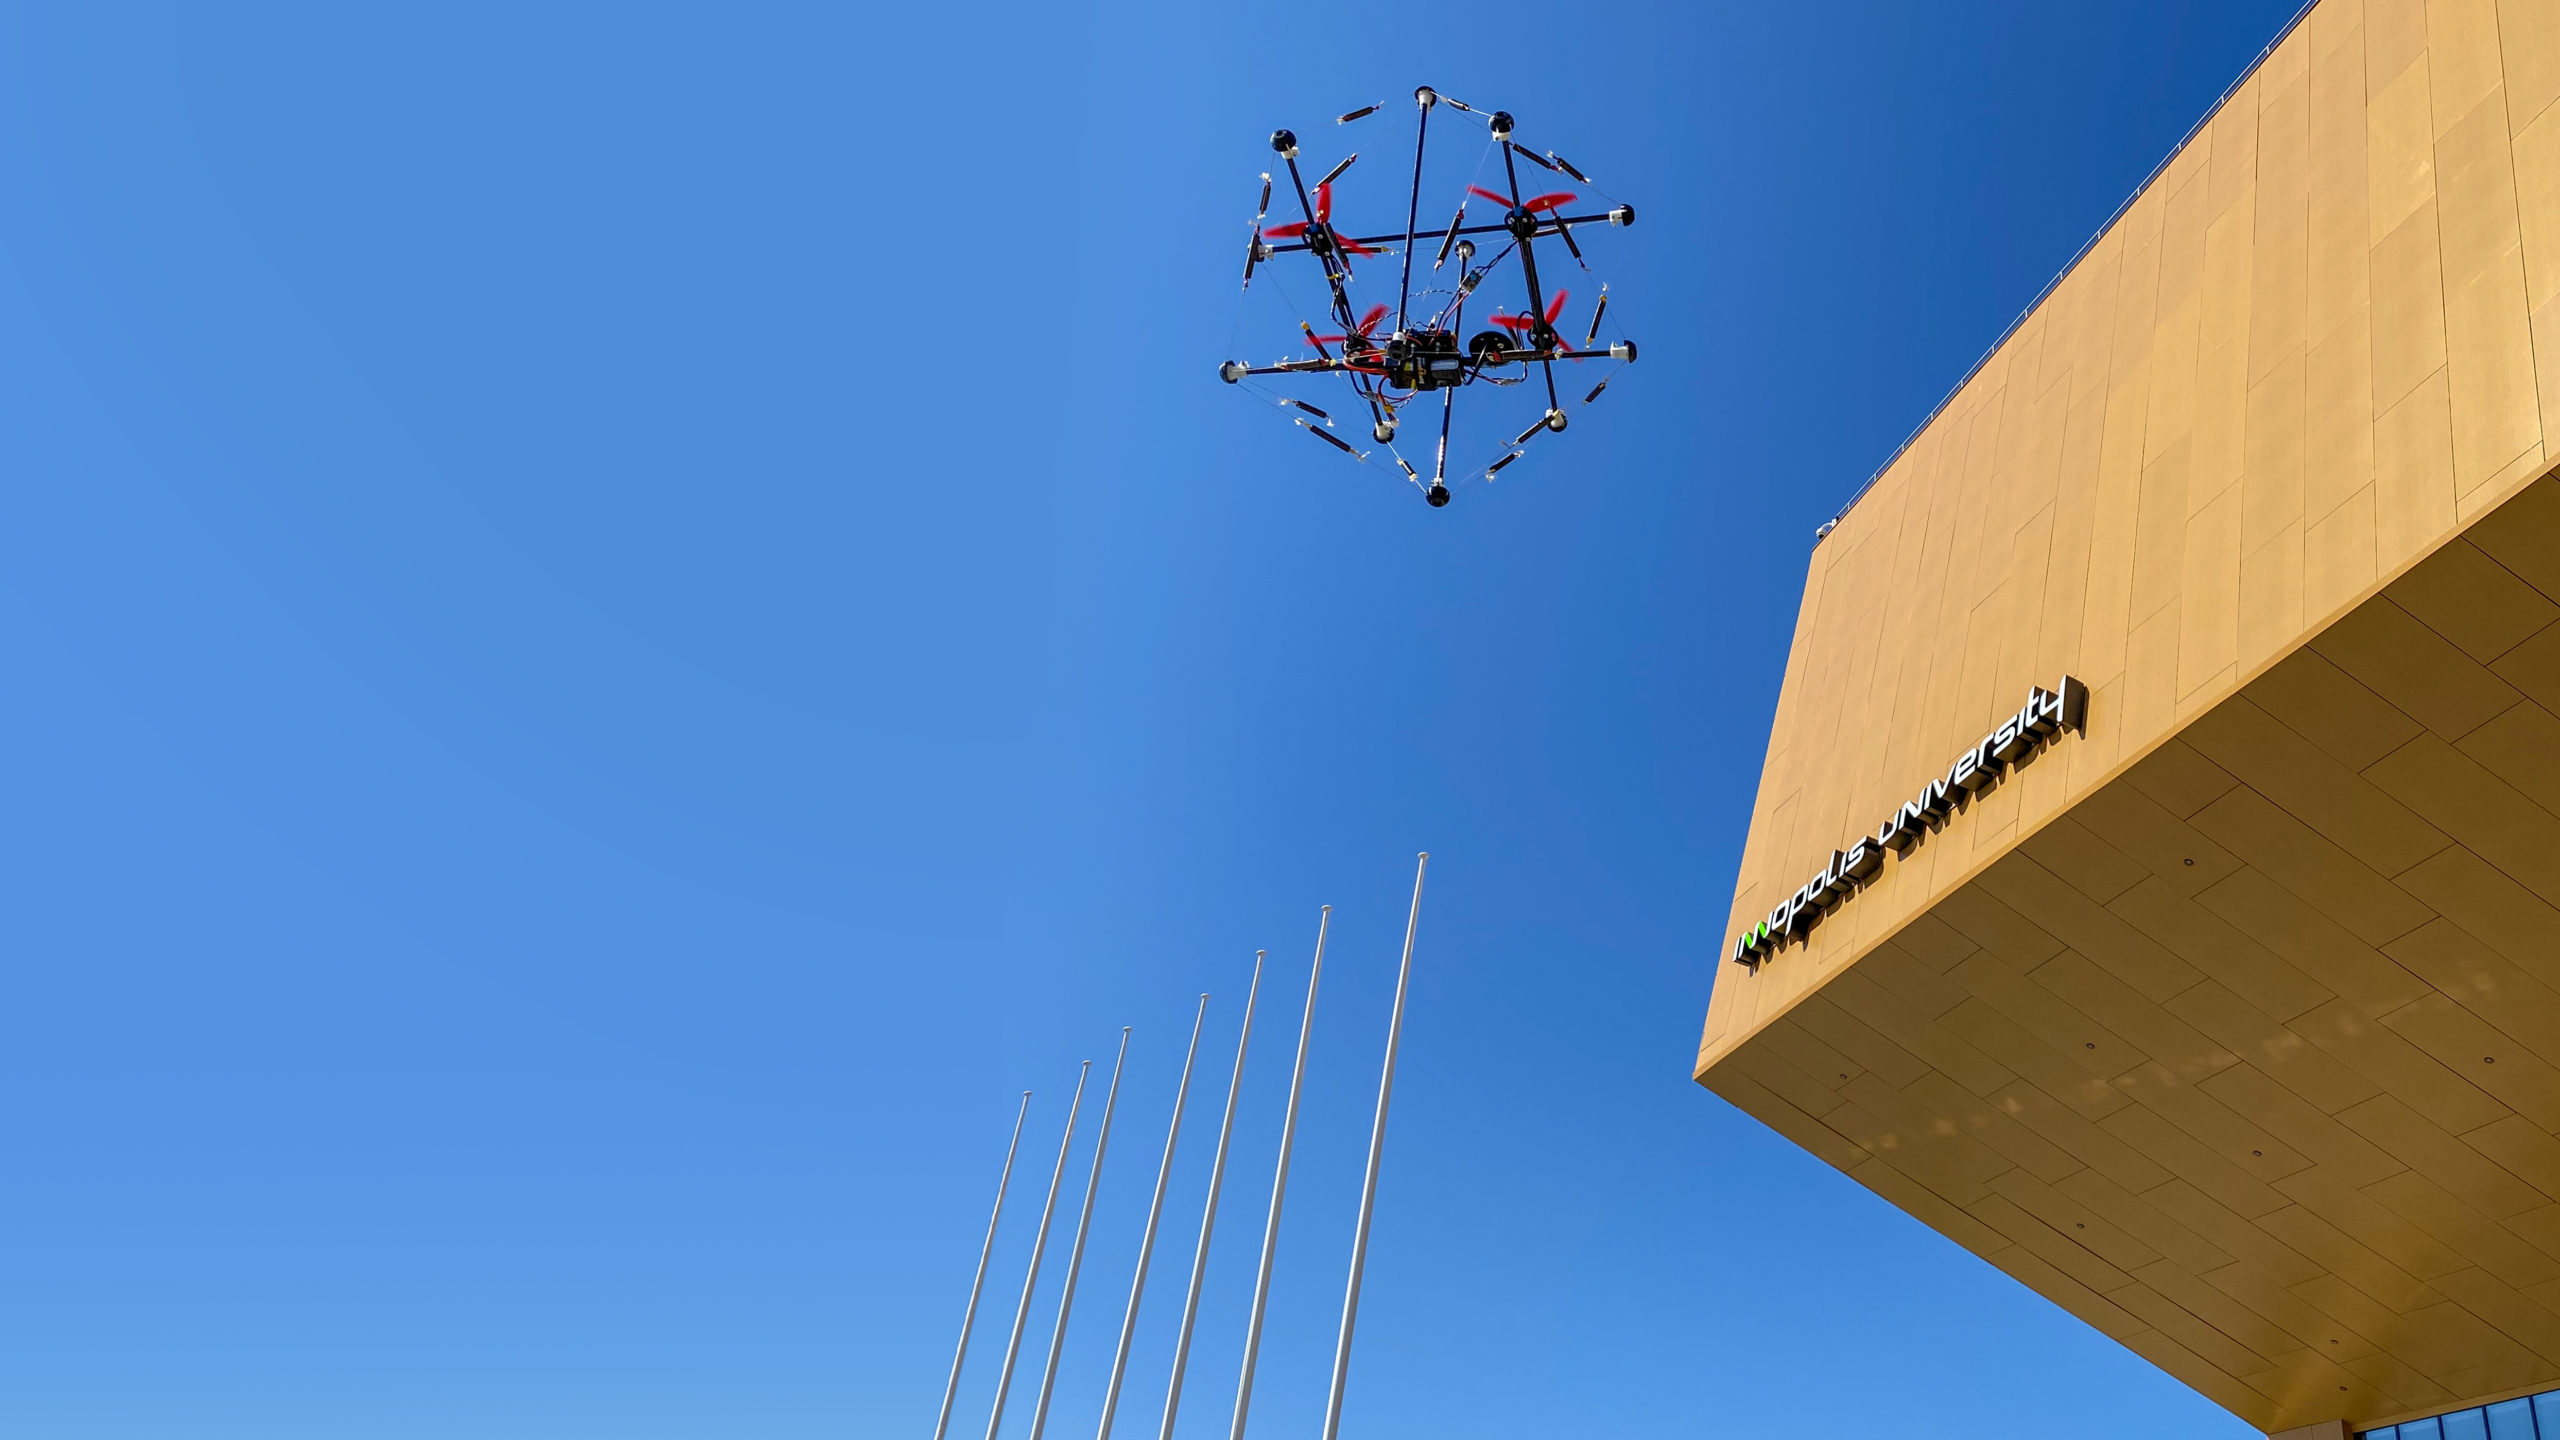
R.F .: 디자인 면에서 흥미로운 솔루션이 있습니다. 예를 들어 드론이 구멍을 통과해야 할 때 접고 동적으로 수행할 수 있습니다.우리는 또한 현재 흥미로운 작업을 진행하고 있습니다.설계. 접을 수 있고 부분적으로 파손되지 않습니다. 이것이 소위 텐서 드론이다. 건축에서 사용되는 텐세그리티의 원리가 여기에 적용된다. 프레임과 보호 케이지 구조를 결합하여 텐세그리티 구조로 구현하여 추락에도 견딜 수 있는 드론입니다. 우리는 그것을 20미터 높이에서 던졌고, 벽에 던졌습니다. 여행중인 학생들만이 그것을 깨뜨릴 수있었습니다.
텐세그리티- 막대로 구조물을 구성하는 원리와막대가 압축 상태에서 작동하고 케이블이 인장 상태에서 작동하는 케이블. 이 경우 막대는 서로 닿지 않고 공간에 매달려 있으며 늘어난 케이블로 상대 위치가 고정되어 막대가 구부러지지 않습니다.
DD: 인기 있는 상용 애플리케이션 중 하나는 오프라인 검사입니다.이를 위해 DJI 산업용 드론이 사용됩니다.열화상 장비. 그들은 날아가서 전력선, 통신탑, 가스 파이프라인 및 모든 것의 상태를 볼 수 있습니다. 조종사가 이동하면서 하기가 상당히 어려운 와이어를 카메라로 향하게 하는 문제를 해결했습니다. 우리는 드론이 카메라의 안내를 받아 움직일 때 동행하기를 원합니다. 이 주제에 관한 멋진 프로젝트인 "Rope walker"가 있습니다. 이것은 전선과 밧줄을 따라 이동하고 기둥 위로 날아가는 드론입니다. 멋진 일이고 러시아어입니다.
R.F.: 자율성에 관해 이야기하자면 현재 충전소가 활발히 발전하고 있습니다.Innopolis University에서 우리는드론을 위한 특별한 착륙 플랫폼. 그것은 원래 KamAZ를 위해 만들어졌습니다. 그것은 그를 위한 지도를 만들고 그에게 어디로 가야 하는지 알려줄 수 있는 무인 항공기가 있는 무인 트럭입니다. 그러나 플랫폼에는 다른 상업적 용도도 있습니다. 채석장 근처에 두고 개발 상황을 지켜보거나 건설 현장에 두고 주기적으로 비행이나 측량을 일정에 따라 수행하고 변경 지도를 작성할 수 있습니다.
R.F.: 또 다른 추세는 착륙장과 소포 터미널을 결합하는 것입니다.러시아 회사 "Copter Express",현재 드론 생산에 적극 나서고 있으며, 그런 포스트마트를 만들어 현재 드론과 함께 홍보하고 있다. 그는 창고를 가지고 있고, 소포를 발행하는 방법 등을 알고 있습니다.
D.D.: 신경망을 사용하여 완전히 자율적으로 비행하는 것은 자율성 분야에서 유망한 작업 중 하나입니다.기술 수준은 우리가비행 중에 쿼드콥터에서 바로 결정을 내릴 수 있습니다. 그리고 두 가지 접근 방식이 있습니다. 한 가지 접근 방식은 스케줄러, 조절기, 별도의 인식 모듈이 있고 신경망이 있는 경우 고전적입니다. 그리고 다른 하나는 단일 신경망이 있는 소위 종단 간입니다. 블랙박스와 같은 역할을 합니다. 입력, 센서 및 제어 출력이 있습니다. 그리고 이미 설정된 기준을 구현합니다.
참조 :
허블의 후계 망원경이 우주에서 볼 수있는 것을보십시오
"이상한"운석의 기원의 역사가 밝혀졌습니다. 60 년대에 지구에 떨어졌습니다.
사막 먼지가 대서양으로 유입되는 방법에 대한 사진이있었습니다.