연구자 그룹은 공간 인식 모델인 3D 동적 장면 그래프를 제시했습니다. 개발을 통해
일반 지도를 만드는 것 외에도 새 모델을 통해 로봇은 물체와 방의 위치 또는 경로를 따라 사람의 움직임을 쿼리할 수 있습니다.
해당 학과 부교수 중 한 명에 따르면, 새로운 모델은 로봇이 신속하게 결정을 내리고 움직임을 계획하는 데 도움이 될 것이라고 합니다. 이는 경로를 구축하는 방법과 유사합니다.
환경 모델을 구축하기 위해환경 모델은 Kimera와의 작업을 기반으로 합니다. 이것은 오픈 소스 라이브러리입니다. 작동 중에 Kimera는 로봇 카메라의 이미지 스트림과 내장 센서의 관성 측정값을 수신하여 로봇이나 카메라의 궤적을 추정하고 장면을 3D 메시로 재구성합니다. 이 모든 일은 실시간으로 발생합니다.
그 결과 모든 것이 물체, 구조 및 사람으로 색상으로 구분되는 3차원 격자 형태의 대략적인 공간 지도가 생성됩니다.
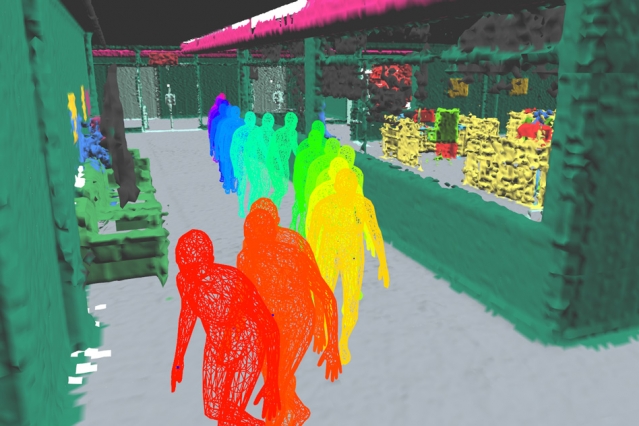 이미지: MIT
새로운 개발은 다음 용도뿐만 아니라 다음에도 유용할 것입니다.좌표 인식이 필요한 일상적인 작업이지만, 이 기술은 생산이나 재난이 발생한 장소를 탐색하는 데에도 적용될 수 있습니다.
또한 읽어보십시오 :
은하수 뒤에있는 수십만 개의 은하계의 거대한“벽”을보십시오
혜성 NEOWISE는 러시아에서 볼 수 있습니다. 볼 곳, 볼 곳 및 사진 찍는 방법
마야 문명이 도시를 떠난 것으로 밝혀졌습니다