"우리는 휴머노이드 로봇이 미지의 상자를 들어올릴 가능성에 대해 어떻게 추론할 수 있는지에 특히 관심이 있었습니다."
로봇이 생성하는 프로세스물체를 들어 올릴 수있는 궤도는 계산 집약적 일 수 있습니다. 실제로 휴머노이드 로봇은 일반적으로 더 많은 자유를 가지지 만 물체를 들어 올리는 데 필요한 신체 움직임은 몇 가지 제한 사항을 충족해야합니다. 즉, 상자가 너무 무겁거나 질량 중심이 로봇에서 너무 멀어지면이 동작을 완료 할 수 없습니다.
“우리가 노력할 때 우리 인간에 대해 생각하십시오.덤벨과 같은 무거운 물건을 들어 올릴 수 있는지 이해한다고 Khan이 설명했습니다. -먼저 덤벨과 상호 작용하여 물체에 대한 특정 감각을 얻습니다. 그런 다음 이전 경험을 바탕으로 들어 올리기에 너무 무거웠는지 여부를 알 수 있습니다. 마찬가지로 우리의 방법은 시뮬레이션을 사용하여 상자의 물리적 범위에 해당하는 로봇에 대해 허용되는 다양한 리프팅 동작을 저장하는 궤적 테이블을 구성하는 것으로 시작됩니다. 로봇은이 테이블을 이전 경험의 정보로 간주합니다. "
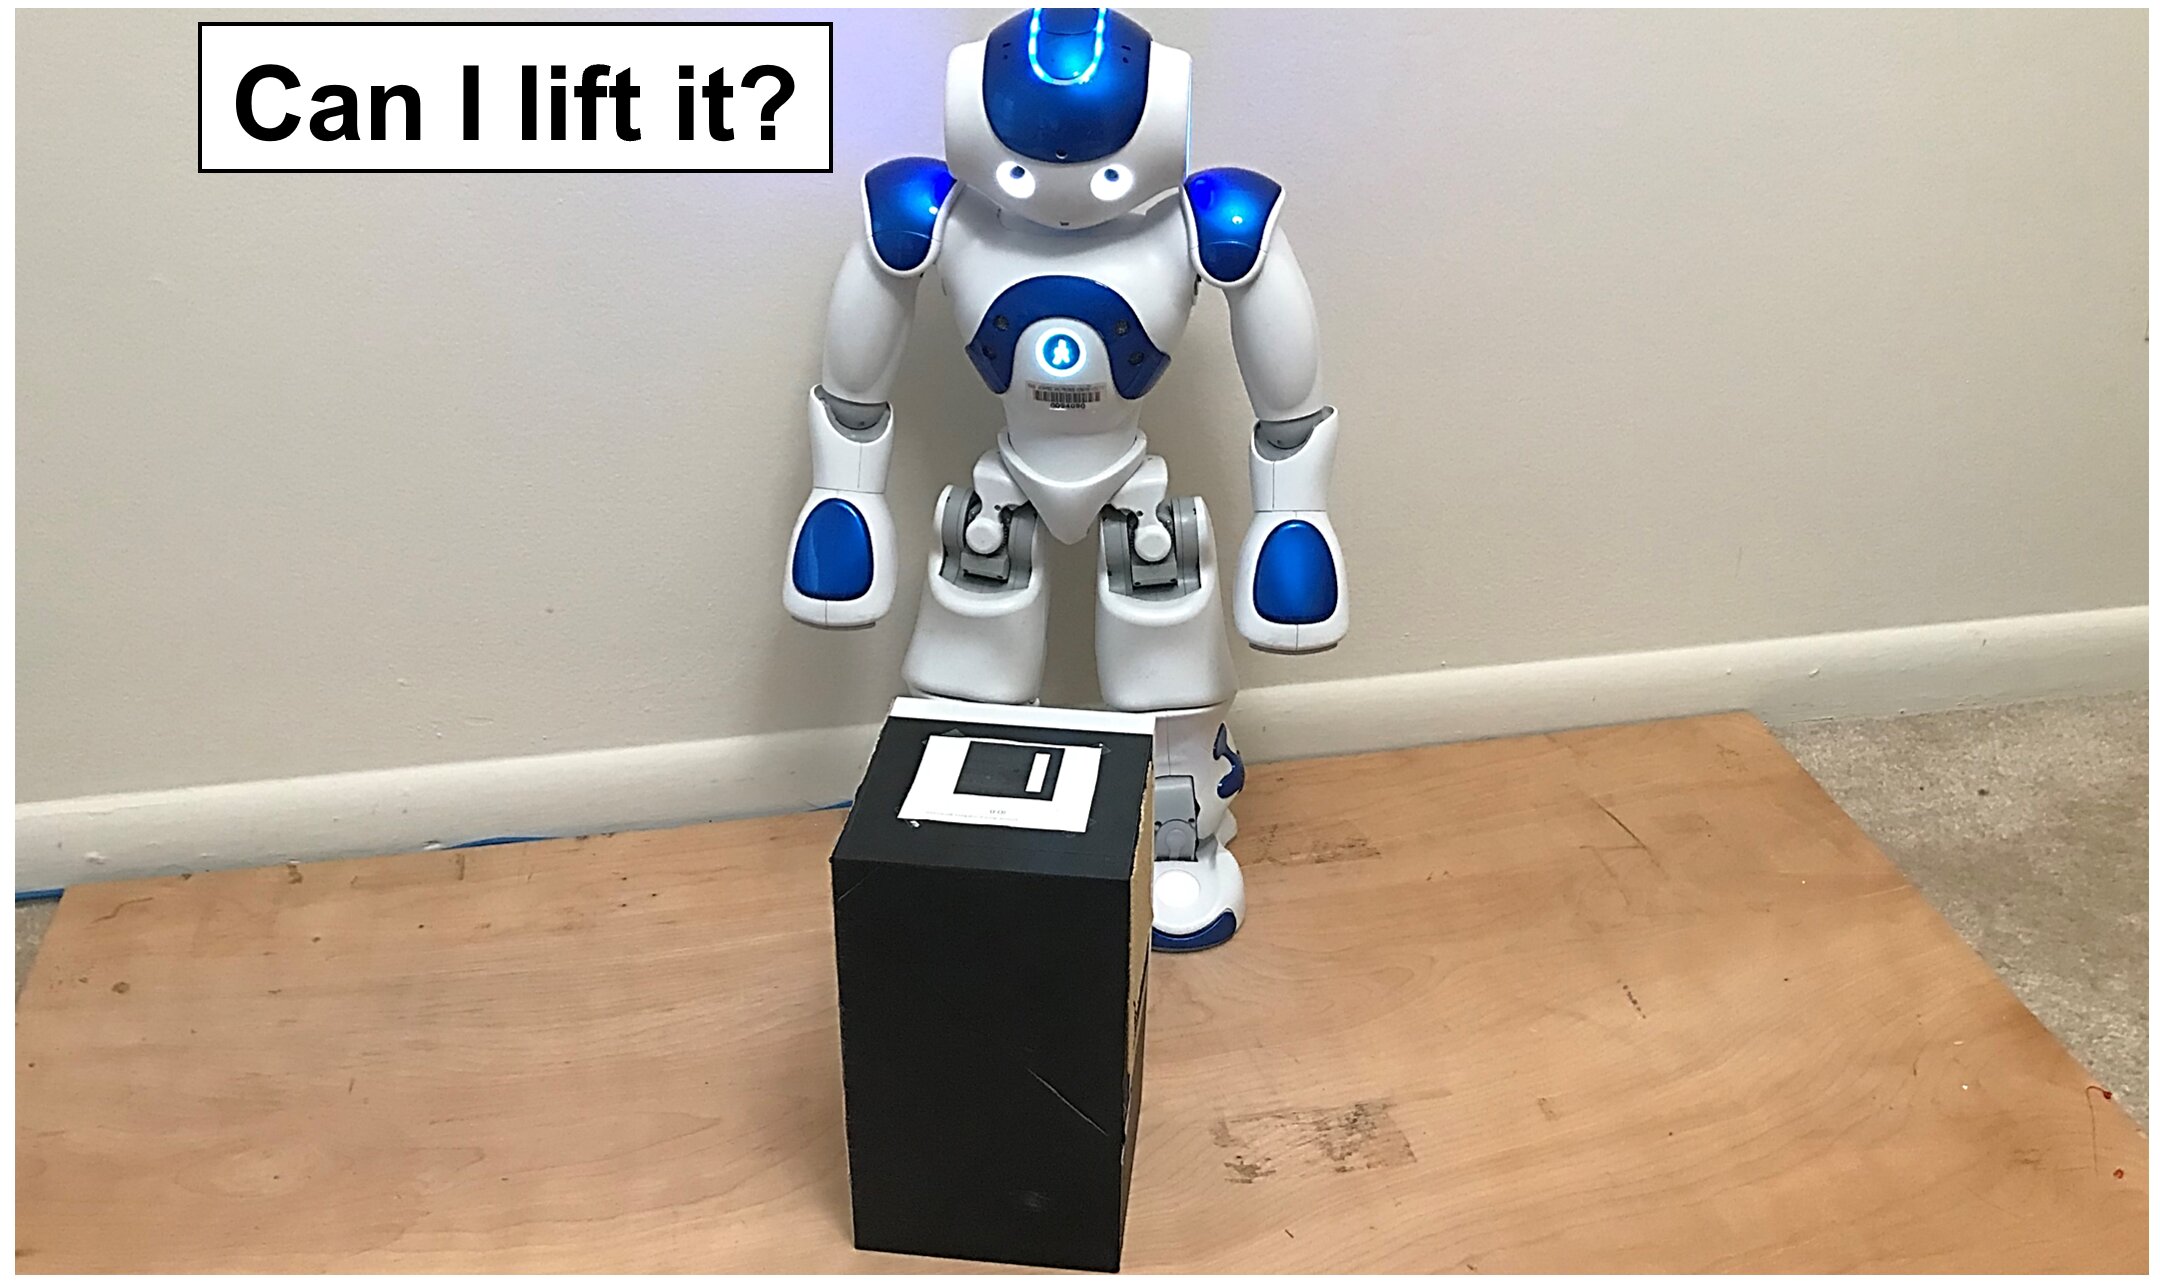 크레딧 : 싱가포르 국립 대학교와 존스 홉킨스 대학교
Khan이 공동으로 개발 한 기술그의 동료 Ruisin Li와 그의 상사 Gregory S. Chirikjian (NUS의 교수 및 기계 공학 부서장)은 로봇이 간단한 상호 작용 후 상자의 관성 매개 변수에 대한 아이디어를 얻을 수 있도록합니다. 그런 다음 로봇은이 방법으로 생성 된 궤적 테이블을 다시 방문하여 계산 된 매개 변수로 상자를 들어 올릴 수있는 리프트 모션이 포함되어 있는지 확인합니다.
그러한 움직임이나 궤도가 존재한다면상자를 들어 올릴 수 있으며 로봇은 즉시 작업을 완료 할 수 있습니다. 그렇지 않은 경우 로봇은 작업이 능력을 넘어선 것으로 간주합니다.
“우리의 방법은실용적인 선택 및 배치 작업을 수행 할 때 작업 효율성, 특히 반복되는 경우 Khan은 결론을 내립니다. "향후 작업에서 우리는 다양한 물체 또는 리프팅 작업에 접근 방식을 적용 할 계획입니다."
읽어보기
우주의 3D지도를보십시오 : 그것은 20 년 동안 컴파일되었으며 이미 과학자들을 놀라게했습니다.
과학자들은 아이들이 COVID-19의 가장 위험한 보균자 인 이유를 알아 냈습니다
마야 문명이 도시를 떠난 것으로 밝혀졌습니다