DeepMind는 다양한 작업을 수행할 수 있는 RoboCat이라는 인공 지능 모델을 개발했습니다.
알려진 것
RoboCat은 다음과 같은 이미지와 데이터에 대해 교육을 받았습니다.시뮬레이션과 실제 생활에서 조립된 로봇의 동작. 연구원들은 처음에 이 작업에 대한 100~1,000개의 시연을 수집했습니다. 그런 다음 임무에 따라 RoboCat을 훈련시켜 전문적인 '측면'을 만들었습니다. 평균 10,000번의 작업을 수행한 모델입니다.
새로운 데이터와 기존 데모를 사용하여 연구자들은 지속적으로 데이터 세트를 늘리고 알고리즘을 개선했습니다.
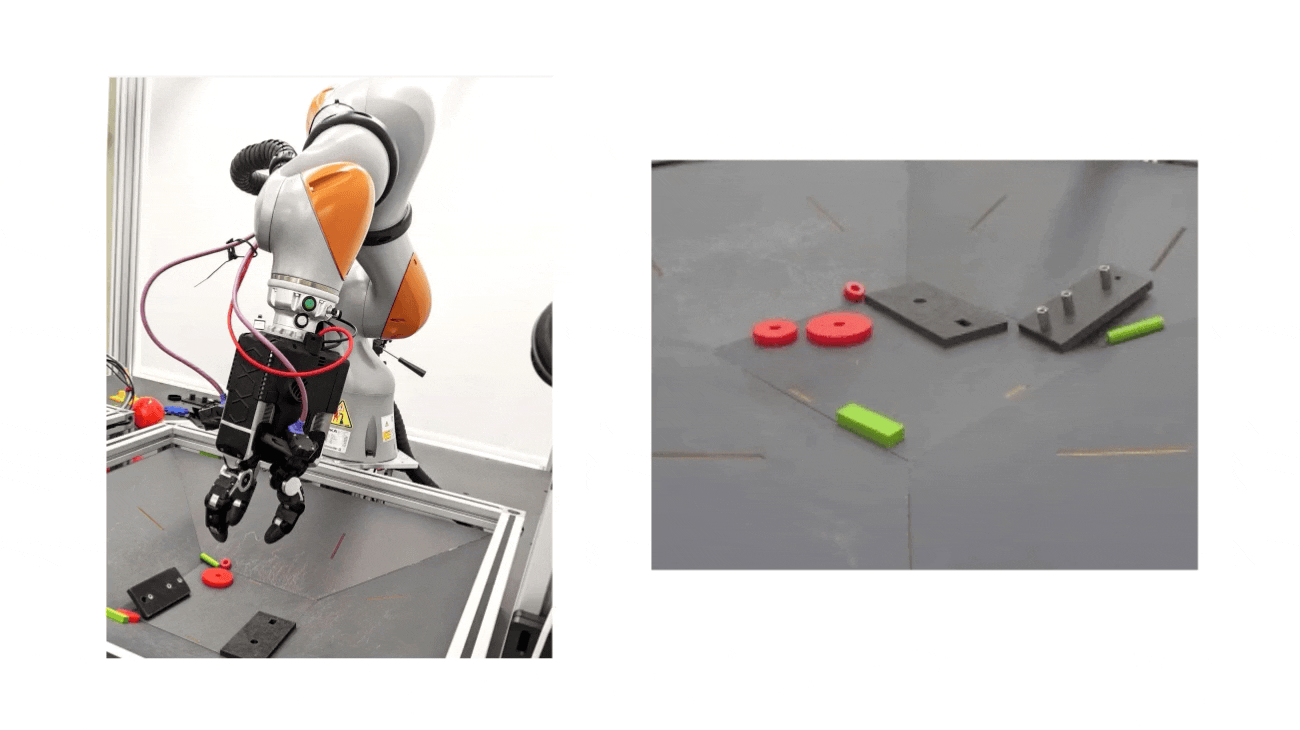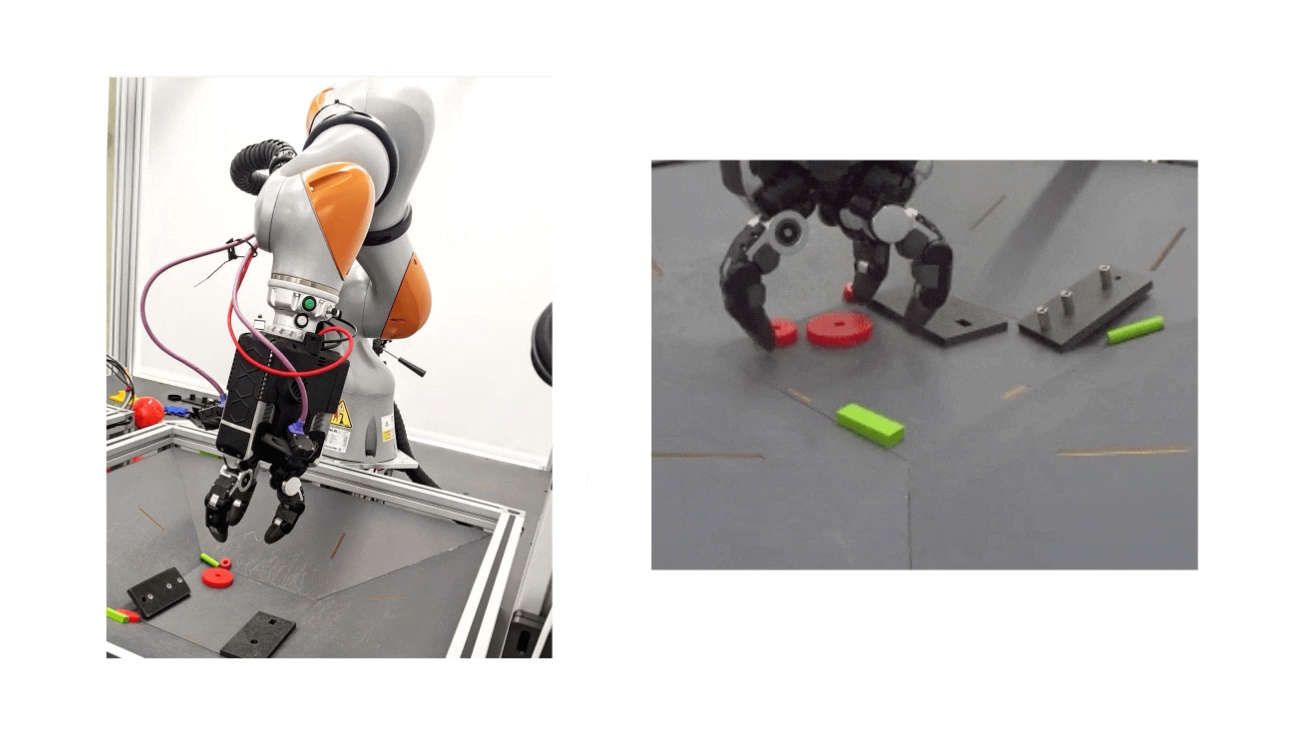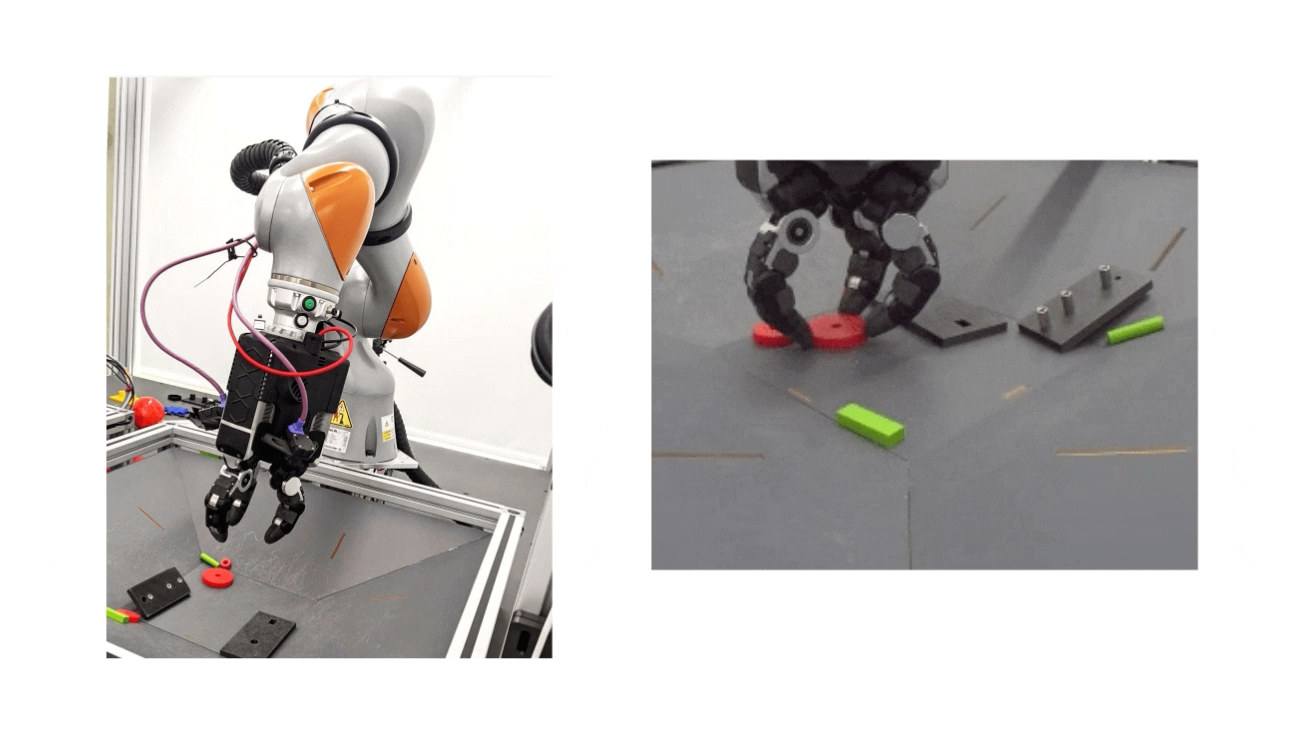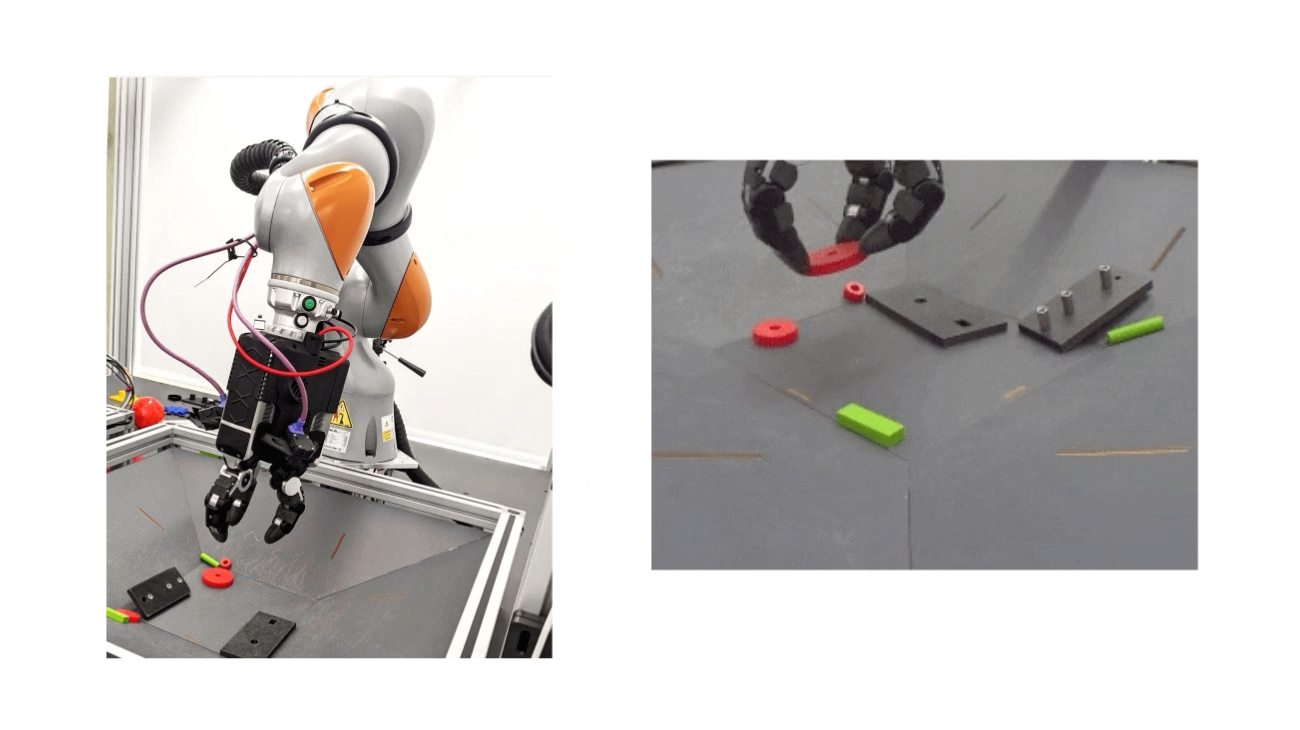
</ img>
RoboCat의 최종 버전은 253에서 훈련되었습니다.시뮬레이션과 실제 세계에서 이러한 작업의 141가지 변형에 대해 테스트했습니다. DeepMind는 RoboCat이 몇 시간 동안 1,000명의 인간 데모를 본 후 다양한 로봇 팔을 제어하는 방법을 배웠다고 주장합니다.
테스트하는 동안 작업 완료 성공률은 어려운 조건의 13%부터 쉬운 조건의 99%까지 다양했습니다.
연구팀은 앞으로 시연 횟수를 10회로 줄일 예정이다.
</ p>